Дополнительные параметры и настройки
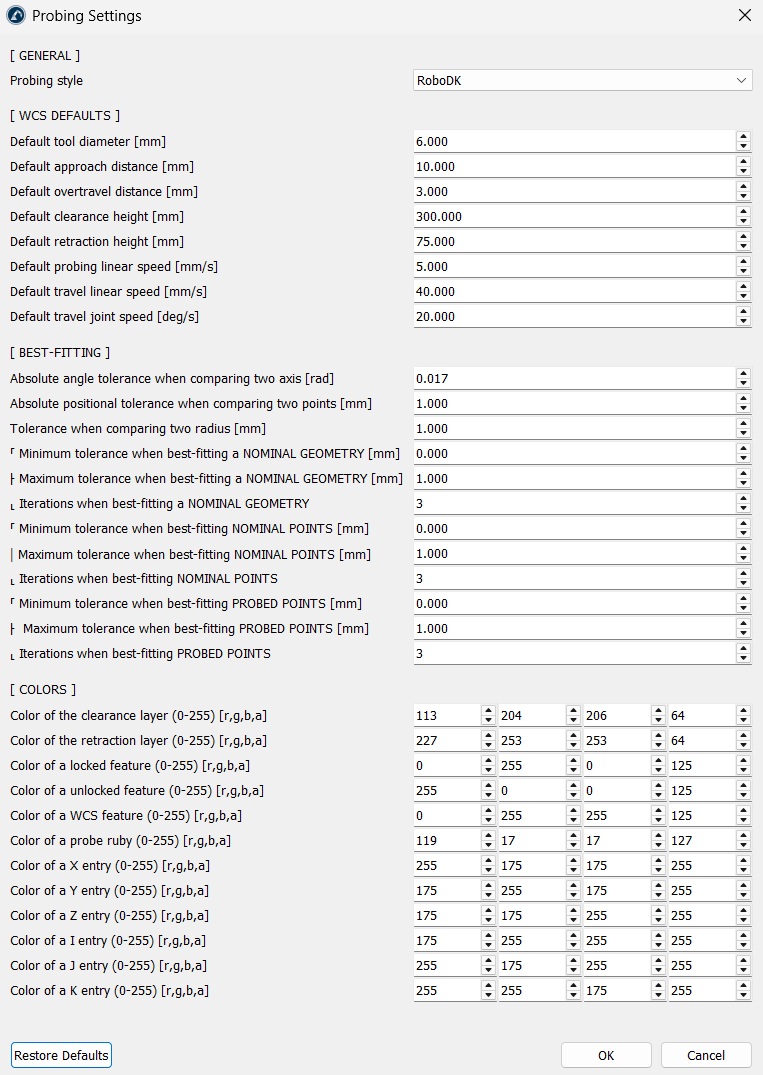
RoboDK предоставляет глобальное окно «Настройки прощупывания». Чтобы открыть его, выберите «Прощупывание» ➔ «Настройки». Значения, установленные здесь, являются значениями по умолчанию, которые используются при каждом запуске нового проекта прощупывания; они не влияют на уже существующие проекты. Нажмите «Восстановить значения по умолчанию», чтобы вернуться к стандартным значениям.
Общие настройки
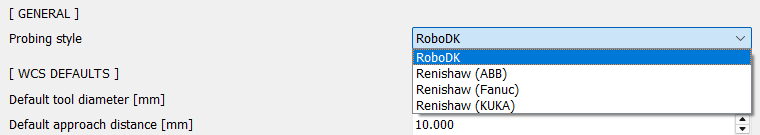
Параметр «Стиль щупания» определяет способ написания программ щупания. По умолчанию установлен параметр «RoboDK», который генерирует инструкции поиска, выполняемые через драйвер робота. Шесть записей «Renishaw» (для ABB, Fanuc, KUKA, Yaskawa, Mitsubishi и Staubli) генерируют вызовы макросов Renishaw Daytona для соответствующего контроллера.
Значения по умолчанию WCS
Вместо того чтобы каждый раз при создании проекта вручную редактировать расстояния и другие параметры, эти значения автоматически заполняются в настройках вашего проекта:
1.Диаметр инструмента по умолчанию [мм]: диаметр рубина на конце щупа. По умолчанию: 6 мм.
2.Расстояние подхода по умолчанию [мм]: расстояние, на котором щуп замедляет движение перед поверхностью. По умолчанию: 10 мм.
3.Расстояние перебега по умолчанию [мм]: дополнительная глубина поиска за пределами предполагаемой поверхности. По умолчанию: 3 мм.
4.Высота зазора по умолчанию [мм]: безопасная высота, используемая до первой точки и после последней точки. По умолчанию: 300 мм.
5.Высота отвода по умолчанию [мм]: высота, на которую щуп отводится между точками. По умолчанию: 75 мм.
6.Линейная скорость зондирования по умолчанию [мм/с]: скорость поиска при контактном зондировании. По умолчанию: 5 мм/с.
7.Линейная скорость перемещения по умолчанию [мм/с]: линейная скорость в свободном пространстве. По умолчанию: 40 мм/с.
8.Скорость поворота сочленения при перемещении по умолчанию [град./с]: скорость поворота сочленения при перемещении. По умолчанию: 20 град./с.
Оптимальное приспособление
Эти параметры определяют, как RoboDK математически сопоставляет измеренные точки с номинальной геометрией CAD:
1.Абсолютный допуск по углу при сравнении двух осей [рад]: максимальное допустимое угловое отклонение при сопоставлении осей элементов.
2.Абсолютный допуск по положению при сравнении двух точек [мм]: максимальная допустимая погрешность положения между измеренной и номинальной точками.
3.Допуск при сравнении двух радиусов [мм]: максимально допустимая разница при сопоставлении измеренных радиусов отверстий или сфер с CAD-моделями.
4.Допуски и количество итераций оптимальной подгонки: эти параметры определяют минимальный допуск, максимальный допуск и предельное количество итераций при оптимальной подгонке номинальной геометрии, номинальных точек и измеренных точек.
Цвета
1.Слои зазора и отвода: Вы можете настроить прозрачность и цвет плоскостей безопасного движения.
2.Состояния элементов: Вы также можете настроить цвета для заблокированных, разблокированных элементов и элементов WCS.
3.Рубиновый наконечник зонда: Вы можете изменить цвет наконечника щупа зонда.
4.Индикаторы координат и векторов: Вы можете назначить отдельные цвета для положений по осям X, Y, Z и полей векторов подхода I, J, K, которые отображаются в таблице настроек.


