Создание проекта зондирования
Настройте вашу станцию RoboDK с помощью робота, щупа и детали, которую вы хотите измерить. Деталь должна относиться к выделенной системе отсчета: разместите объект непосредственно под этой системой, оставьте его точно в начале координат системы и убедитесь, что эта система не совпадает с базой робота. Калибровка осуществляется путём перемещения данной системы отсчета, поэтому сама деталь не должна иметь собственной позы.
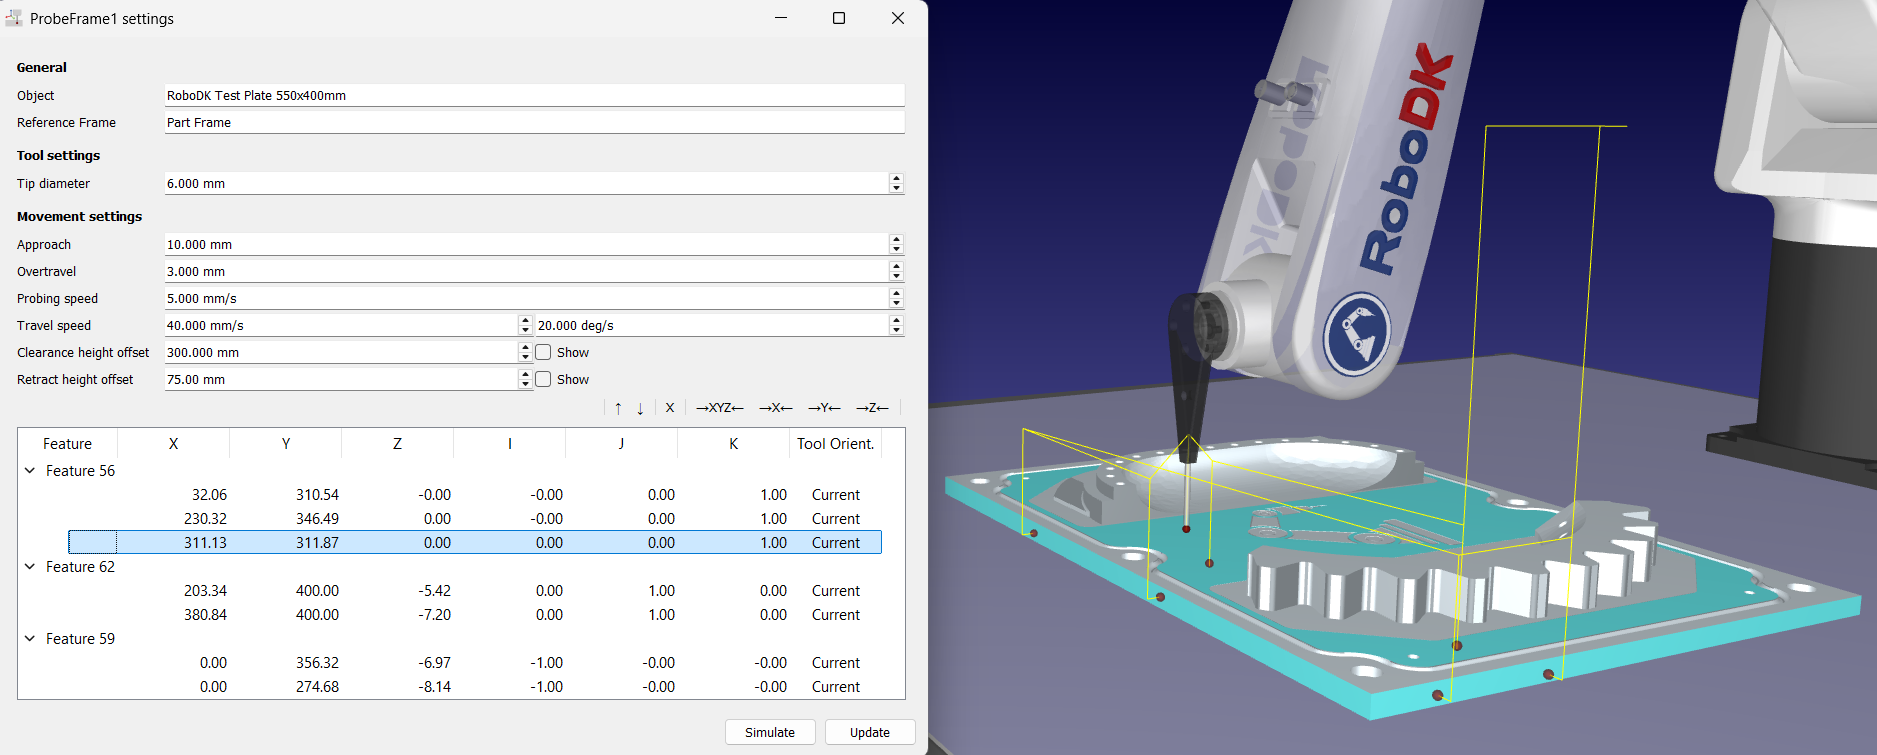
Выберите в строке меню пункт «Probing» ➔«Проект системы отсчета» или нажмите соответствующую кнопку на панели инструментов. RoboDK добавит элемент настроек «ProbeFrame1» в дерево станции и откроет окно его редактора.
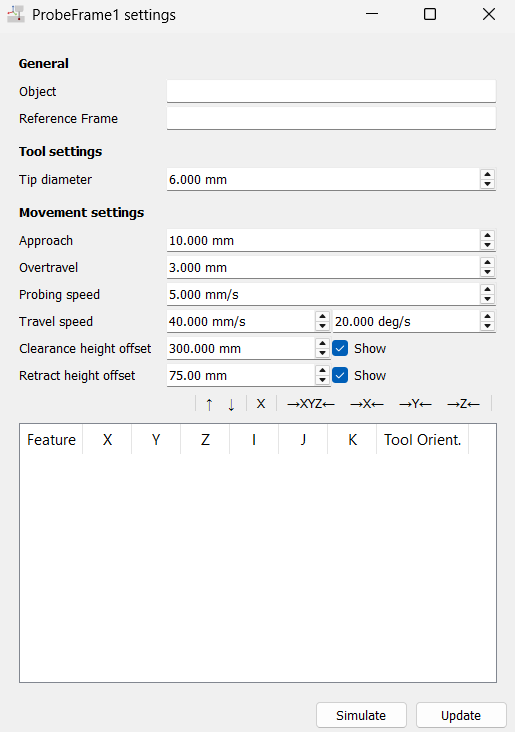
Редактор группирует настройки последовательности зондирования в три раздела:
1.В разделе «Общие» отображаются «Объект», подвергаемый зондированию, и его «Система отсчета». Оба поля доступны только для чтения; они заполняются автоматически при нажатии на деталь для добавления первой точки зондирования.
2.В разделе «Настройки инструмента» указывается диаметр наконечника — диаметр рубина на конце щупа (по умолчанию 6 мм). Введите точное значение: RoboDK смещает каждую точку поверхности на половину этого значения вдоль нормали к поверхности для определения точки соприкосновения инструмента, поэтому неверный диаметр приводит к смещению всех измерений.
3.В разделе «Настройки движения» задаются расстояния, скорости и высоты, используемые вокруг каждой точки:
a.«Подход» (по умолчанию 10 мм, от 2 до 100 мм) — это расстояние перед поверхностью, на котором щуп переключается со скорости перемещения на скорость зондирования.
b.Перебег (по умолчанию 3 мм, от 0 до 100 мм) — это расстояние, на которое щуп продолжает поиск за пределами ожидаемой точки контакта, благодаря чему контакт всё равно устанавливается, даже если реальная деталь находится немного в стороне от своего номинального положения.
c.Скорость зондирования (по умолчанию 5 мм/с) — это низкая линейная скорость, используемая при поиске контакта. Рекомендуется устанавливать низкое значение для защиты щупа и повышения повторяемости результатов.
d.Скорость перемещения (по умолчанию 40 мм/с и 20 град/с) используется для перемещений в свободном пространстве между точками.
e.Смещение высоты зазора (по умолчанию 300 мм) — это высота, на которой робот перемещается перед первой точкой и после последней точки всей последовательности.
f.Смещение высоты отвода (по умолчанию 75 мм) — это высота, на которую щуп отводится между двумя точками как внутри элемента, так и между элементами.
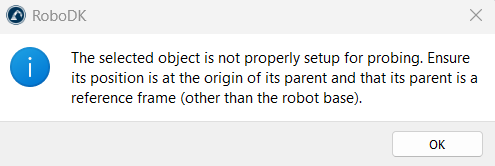
Щелкните по объекту, например по детали или зажимному приспособлению, чтобы создать первую точку зондирования. При этом заполняются два поля «Общие» (только для чтения) в окне настроек ProbeFrame1:
1.Объект
2.Система отсчета