Устранение типичных неполадок
Ниже приведены ответы на типичные вопросы и объяснения сообщений об ошибках, с которыми вы можете столкнуться:
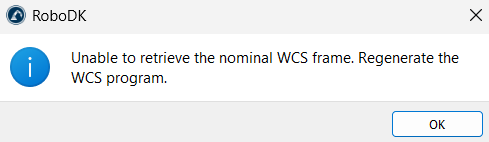
1.Не удаётся получить номинальную систему координат WCS. Сгенерируйте программу WCS заново. Вы пытались выполнить калибровку до запуска последовательности. Сначала запустите сгенерированную программу ProbeFrame1, чтобы были записаны данные о контакте, а затем выполните калибровку. Если вы изменили какие-либо настройки после последнего запуска, сгенерируйте и запустите программу заново.
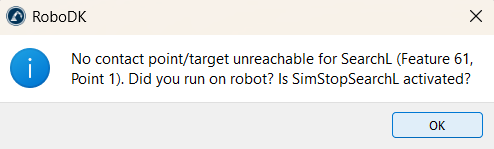
2.Отсутствует точка контакта/цель недоступна для элемента 3, точки 1. Вы выполняли операцию на роботе? Активирована ли функция SimStopSearchL? Для данного поискового перемещения не было зарегистрировано никакого контакта. Если вы проводите тестирование в режиме моделирования, убедитесь, что в меню «Инструменты» ➔«Настройки» → «Драйверы» включена опция «Симулировать контакт щупа с имитацией столкновений». Если вы выполняли операцию на роботе, проверьте, передал ли драйвер сигнал срабатывания щупа обратно в RoboDK.
3.Щуп не приближается к боковым поверхностям должным образом. По умолчанию каждая точка зондируется с текущей ориентацией инструмента. Выберите точку в таблице настроек ProbeFrame1 и измените значение параметра «Tool Orient.» (Ориентация инструмента), например, на X- или Y+, чтобы щуп наклонялся в сторону боковой поверхности. Увеличение значений параметров «Подход» и «Перебег» (Overtravel) также может помочь.
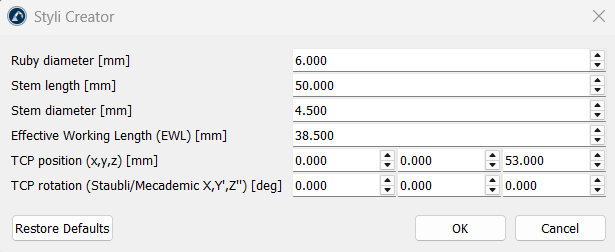
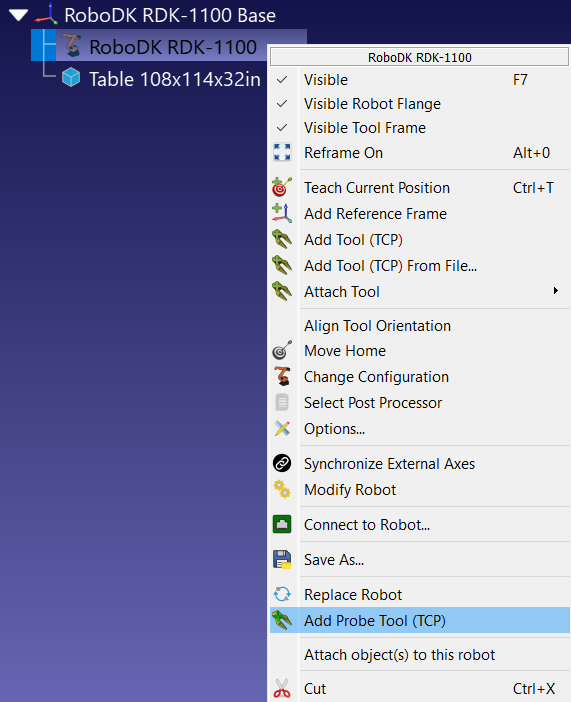
4.Как создать пользовательскую геометрию наконечника щупа? Выберите «Прощупывание» ➔«Добавить щуп (TCP)» или щелкните правой кнопкой мыши по роботу и выберите «Добавить щуп (TCP)». Откроется окно «Styli Creator», в котором необходимо ввести диаметр рубинового наконечника [мм], длину штанги [мм], диаметр штанги [мм], эффективную рабочую длину (EWL) [мм], положение TCP (x, y, z) [мм] и угол вращения TCP (Staubli/Mecademic X, Y′, Z″) [град.]. Оба поля TCP предварительно заполнены текущими координатами TCP робота. RoboDK создаёт модель, состоящую из штанги и рубинового наконечника, присваивает ей имя на основе введённых вами значений (например, Styli D6.00R L50.00 EWL38.5 D4.5) и устанавливает её в качестве активного инструмента робота. Значение EWL отображается только в названии инструмента; оно не влияет на его геометрию.