Поворотный стол (3x)
Вы можете создать 3-осевой позиционер, указав такие параметры, как радиус фланца, боковые и горизонтальные смещения, высоту, а также цвета для основания, балки и фланцев.
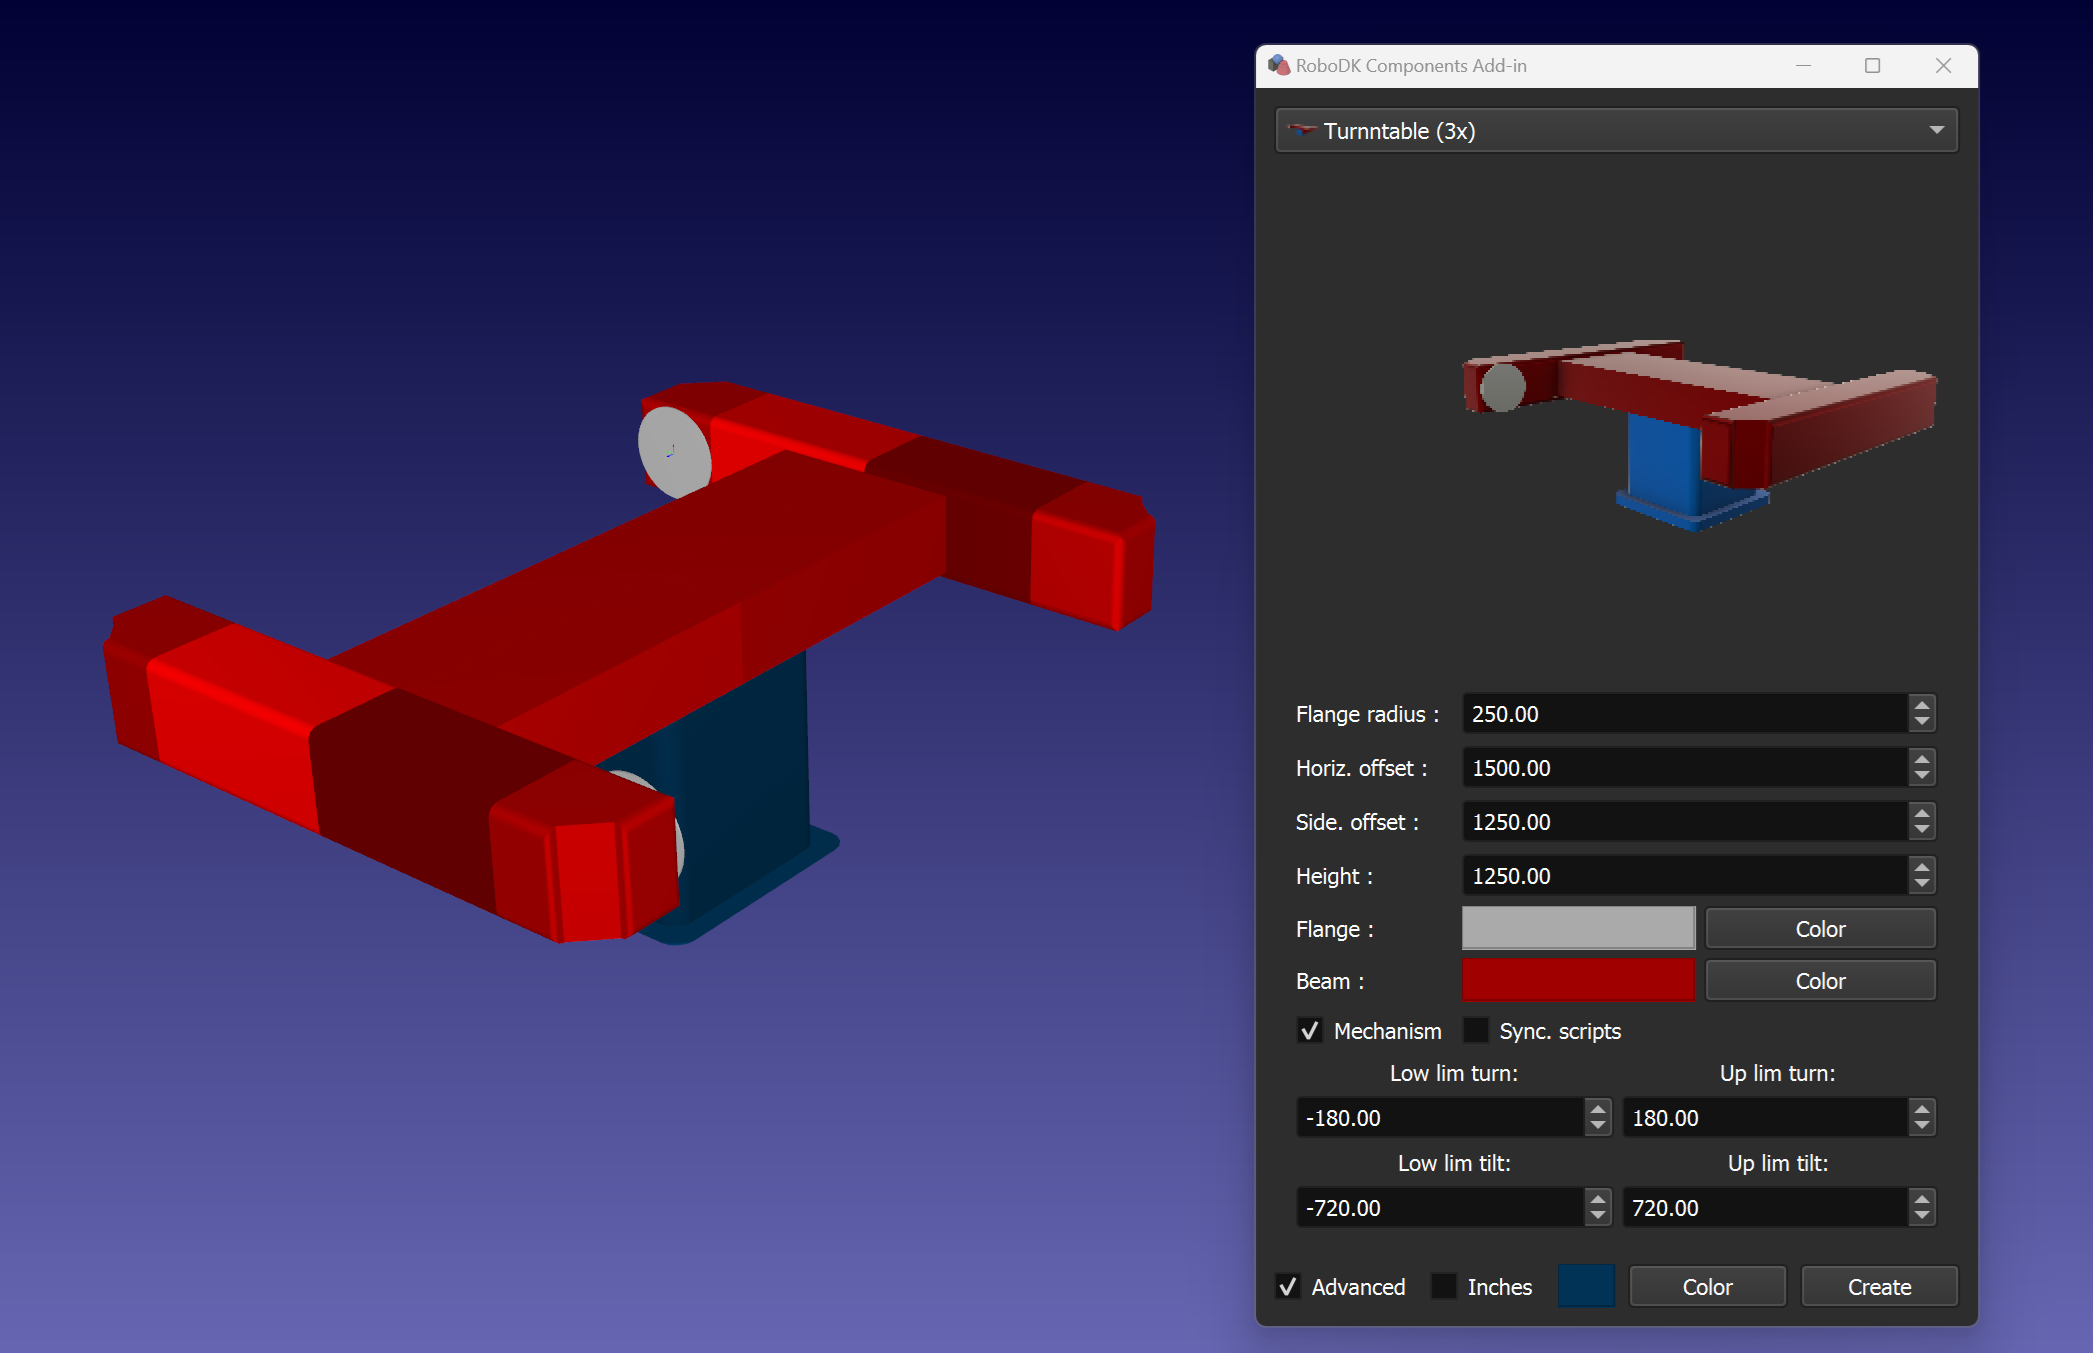
Совет: Установите флажок «Механизм», чтобы создать механизм 3-осевого позиционера. Кроме того, вы можете задать пределы перемещения с помощью соответствующих параметров.
Совет: Установите флажок «Скрипты синхронизации», чтобы создать дополнительные скрипты на языке Python, которые будут синхронизировать робота с требуемой горизонтальной осью путём запуска соответствующего скрипта.
Примечание: По умолчанию папка C:\RoboDK\Addins\com.robodk.app.shape\Components\scripts\ содержит примеры скриптов для синхронизации.


