Выбор и создание ориентира
Дополнение дополненной реальности требует использования маркеров для оценки позы и траектории движения камеры.
RoboDK поддерживает 4 типа маркеров OpenCV: Aruco, Chessboard, Charuco Diamond и Charucoboard соответственно, как показано на следующих изображениях:
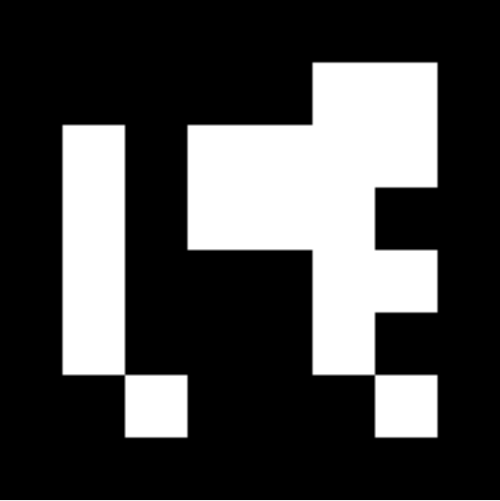
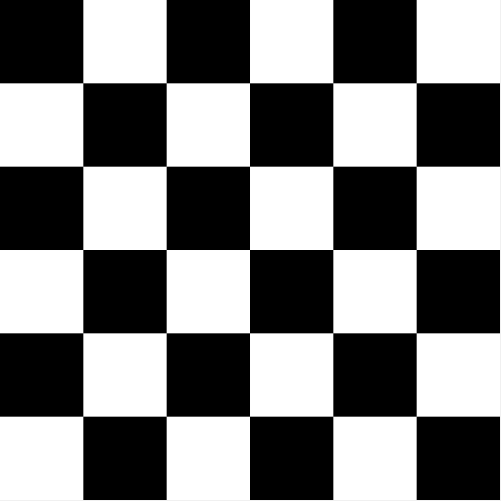
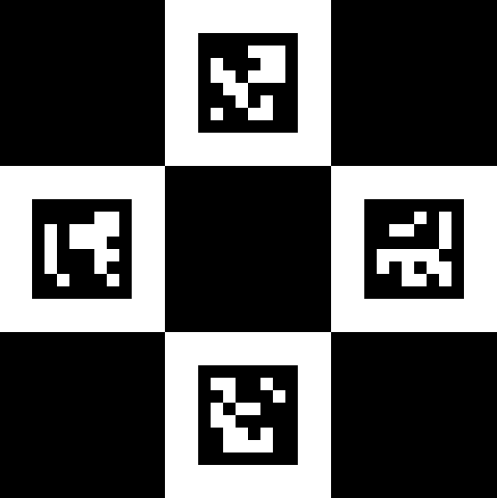
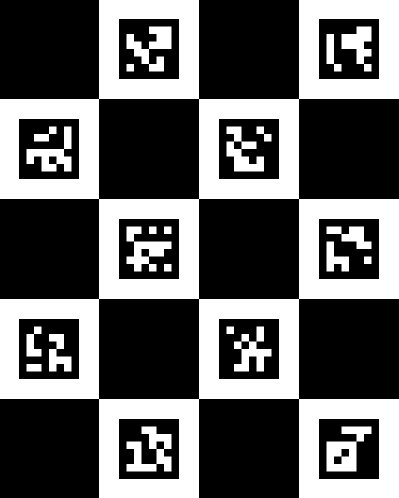
При выборе маркера необходимо учитывать множество факторов. Важно принимать во внимание размер станции, разрешение камеры, частоту смены кадров, движение, освещение и заслонение. Например, для большой станции с фиксированной незаслонённой камерой использование маркера Aruco будет чрезвычайно выгодным, поскольку идентификатор одного такого маркера можно распознать с гораздо большего расстояния, чем 4 или более идентификаторов на маркерах Charuco Diamond или Charucoboard того же размера; кроме того, отсутствие смазывания изображения при движении и заслонения гарантирует, что маркер будет распознаваться в любое время. Если маркер время от времени частично закрывается, следует выбрать Charucoboard, поскольку для определения положения камеры не требуется распознавание всех идентификаторов. Ниже приведена таблица, которая поможет вам выбрать тип маркера:
Aruco | Charuco Diamond | Charucoboard | Chessboard | |
Преимущества | - Более простая настройка - Наиболее быстрое время рендеринга | - Наиболее сбалансированный вариант (Точность/время рендеринга) | - Устойчивость к частичной окклюзии - Наибольшая точность | - Калибровка камеры |
Недостатки
(Маркеры должны постоянно находиться в поле обзора камеры)
| - Потеря отслеживания при заслонении - Наименее точная поза | - Потеря отслеживания при заслонении - Более сложная настройка | - Длительное время рендеринга - Не подходит для AR в реальном времени | - Сложность обнаружения - Не допускает заслонения |
Рекомендуемые области применения | - AR в реальном времени с высокой частотой кадров и низким разрешением - Длинные видеоролики - Видео без препятствий - Стационарная камера - Крупные станции | - Улучшенное отслеживание для AR в реальном времени - Видео высокого разрешения - Медленное перемещение камеры | - Видео, в котором маркер частично закрыт - Видеоролики с высокими требованиями к точности определения положения объекта | - Калибровка камеры (Шахматная доска может использоваться для генерации пользовательских файлов калибровки камеры, если стандартной калибровки недостаточно) |
После выбора подходящего маркера можно настроить идентификаторы маркера, его размер, расположение шахматной доски и размер квадратов.
Затем маркер необходимо сохранить и распечатать. С помощью функции «Сохранить как…» можно сохранить изображение маркера в формате PNG на вашем компьютере, после чего его легко импортировать в RoboDK. Для печати маркера можно воспользоваться опцией «Копировать в буфер обмена», чтобы быстро импортировать изображение в текстовый или графический редактор, например Word или GIMP, где его можно масштабировать до нужного размера и распечатать.


