Проект CAM
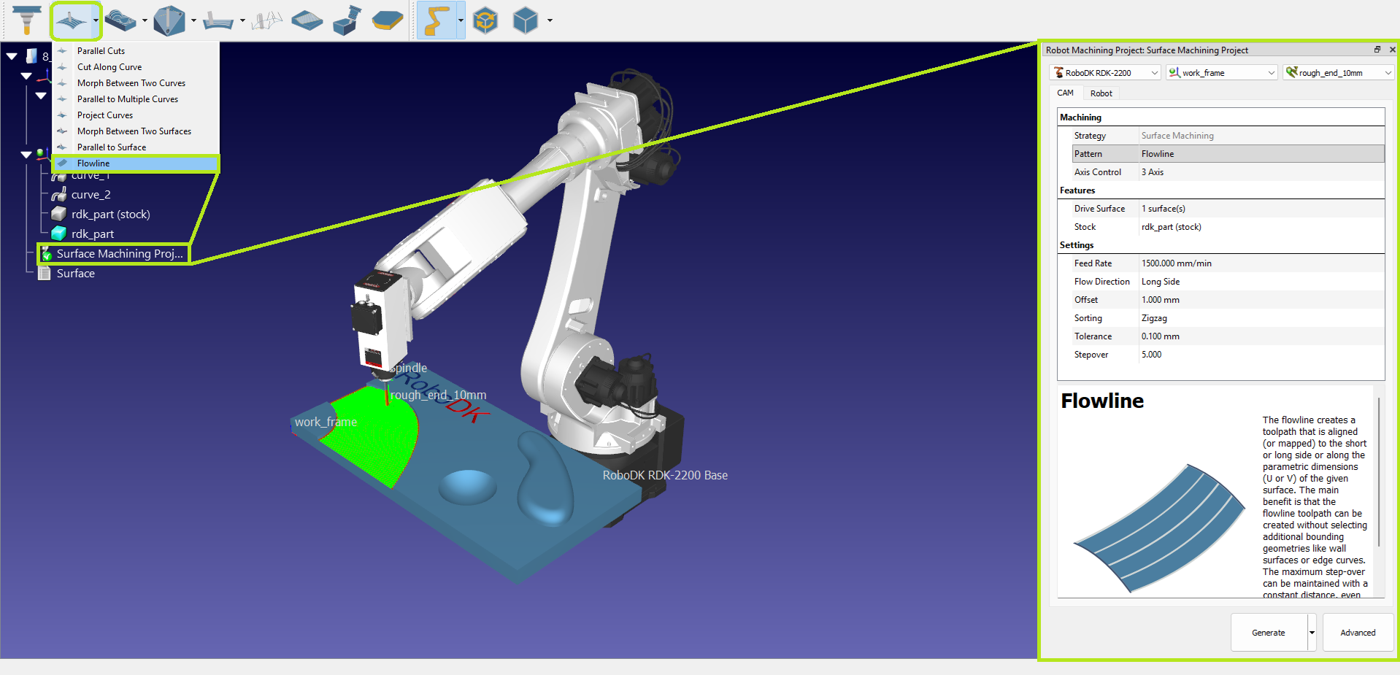
На панели инструментов RoboDK CAM вы можете выбрать стратегию механообработки, подходящую для вашей задачи.

После выбора необходимой стратегии проект CAM будет создан автоматически.
Настройки CAM
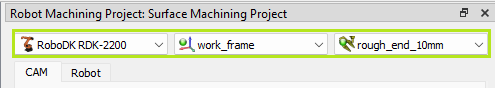
Окно настроек проекта CAM состоит из верхней части и вкладок «CAM» и «Робот». В верхней части окна осуществляется выбор робота, системы отсчета и фрезы. По умолчанию выбираются элементы, активные на момент создания проекта CAM.
Вкладка «CAM»
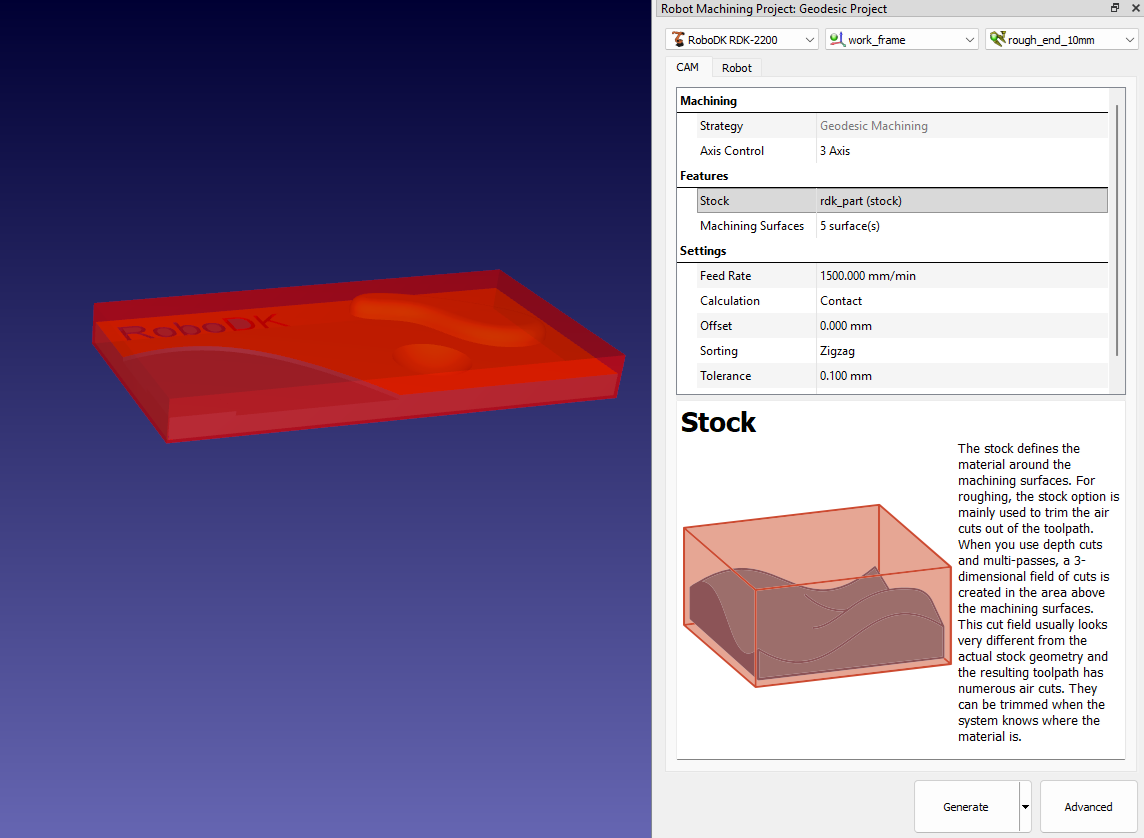
Вкладка «CAM» в меню проекта CAM содержит настройки механообработки и другие настройки стратегии, описанные в данном разделе.
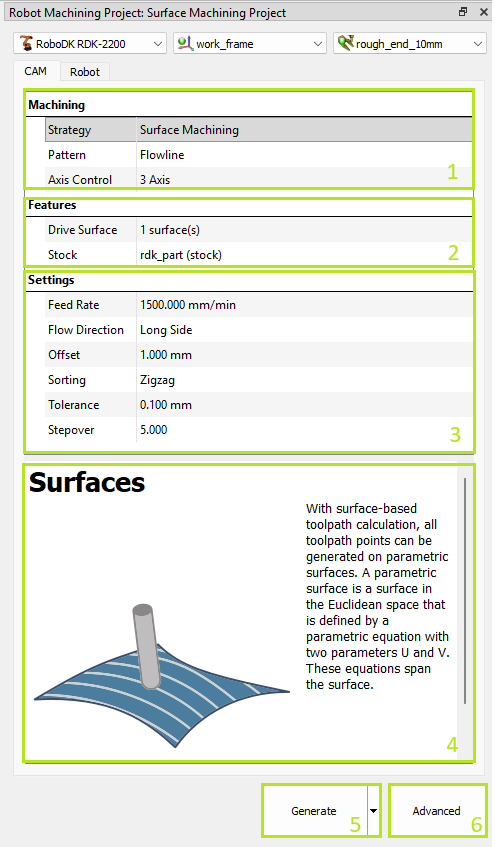
1.Настройки механообработки — указывают выбранную группу стратегий и позволяют переключаться между шаблонами. Кроме того, вы можете выбрать режим управления осями.
2.Настройки элементов — указывают выбранные элементы детали и заготовки. Этот выбор является обязательным для расчёта траекторий инструмента.
3.Настройки, специфичные для стратегии.
4.Подсказка — появляется при нажатии на параметры.
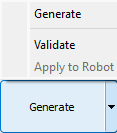
5.Кнопка генерации траектории инструмента — рассчитывает траекторию инструмента и применяет её к выбранному роботу. Подпараметры «Проверить» и «Применить к роботу» позволяют разделить действия по расчёту и применению для сложных траекторий инструмента.
6.Расширенные настройки стратегии.
Выбор элементов
В разделе «Элементы» вы можете выбрать геометрические элементы, необходимые для стратегии. В зависимости от стратегии необходимо выбрать поверхности, кривые или точки. Инструмент выбора запускается двойным щелчком по строке настройки элементов.
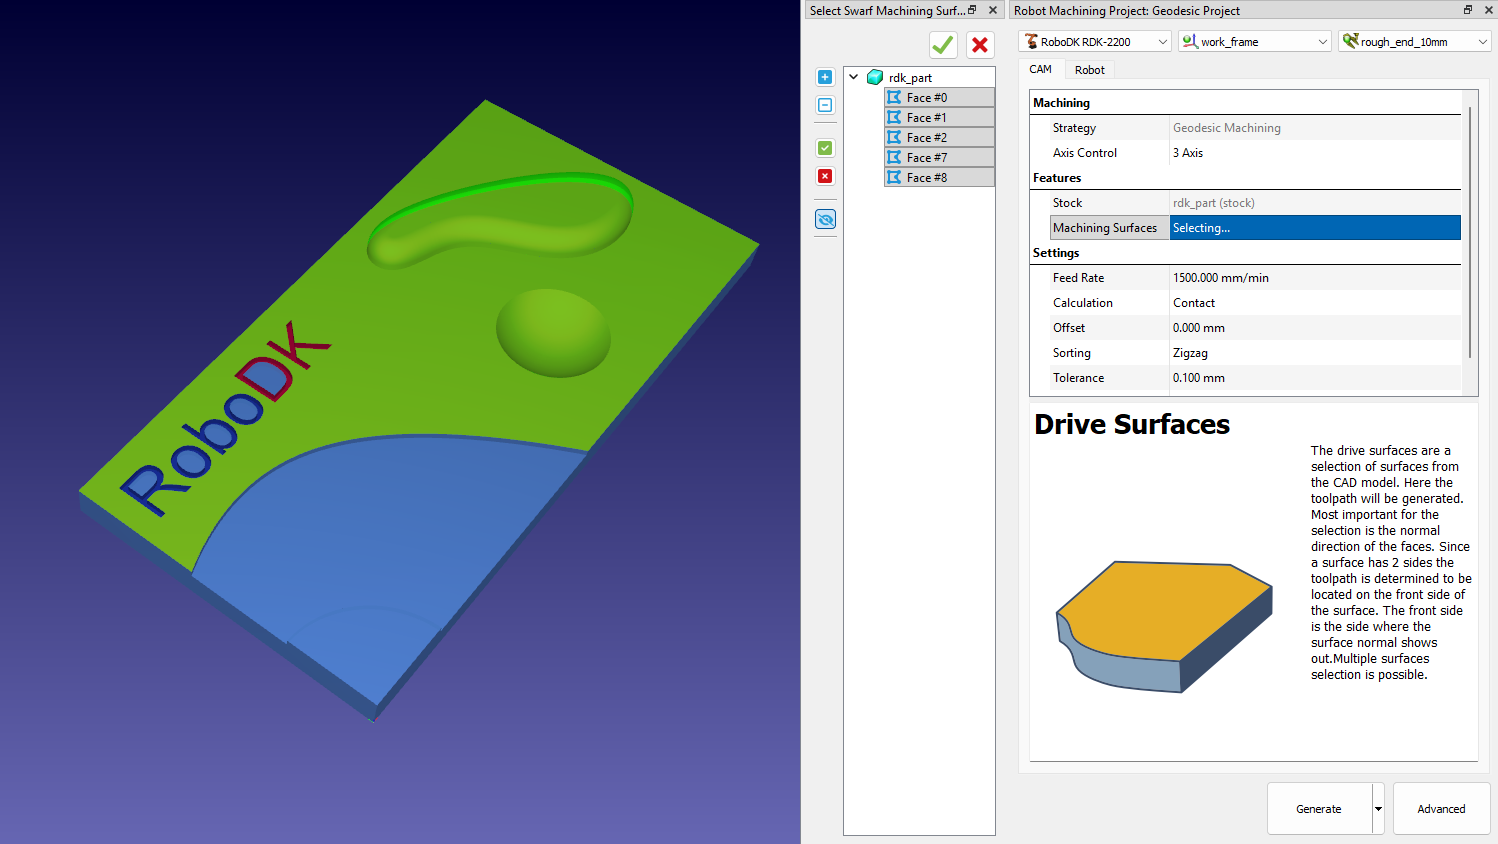
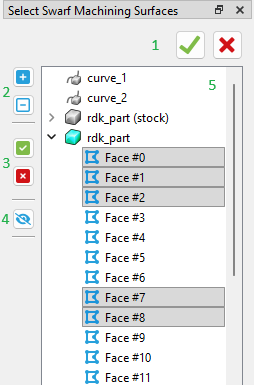
1.Применить выбор / Закрыть инструмент выбора
2.Показать элементы дерева
3.Выбрать всё в развернутых деревьях / Сбросить выбор
4.Показать / Скрыть все элементы
5.Деревообразное представление элементов
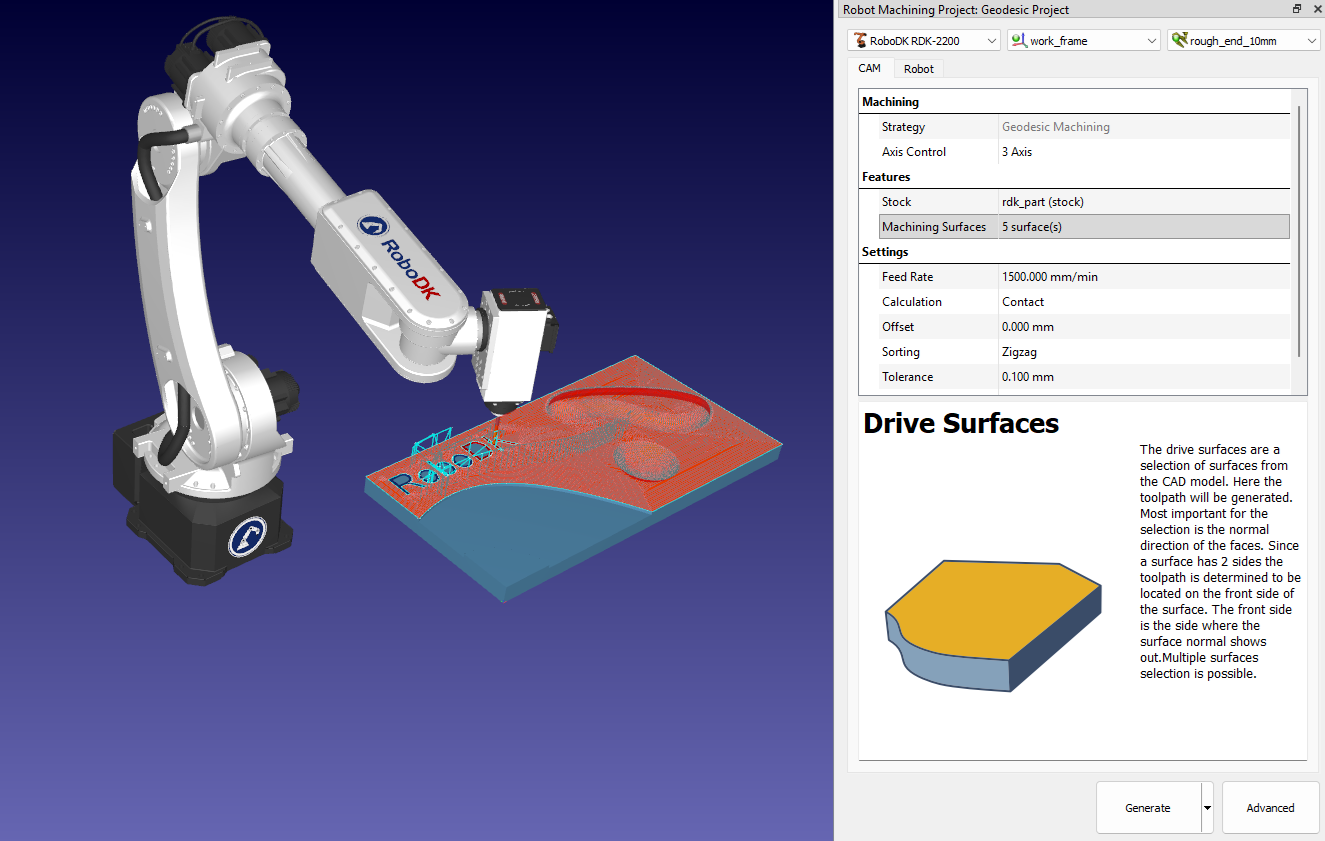
Вы можете проверить выбранные геометрические элементы, щелкнув по строке выбора.
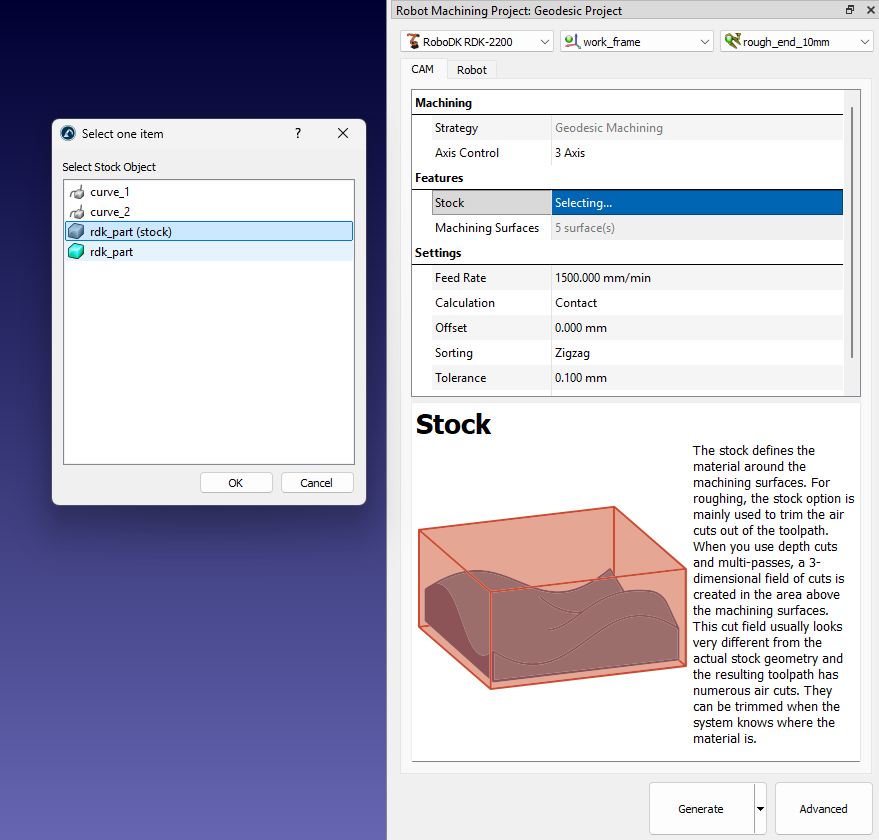
Кроме того, вы можете указать модель, которая будет использоваться в качестве заготовки.
Вкладка «Робот»
Вкладка «Робот» в меню проекта CAM содержит настройки, связанные с движением робота.
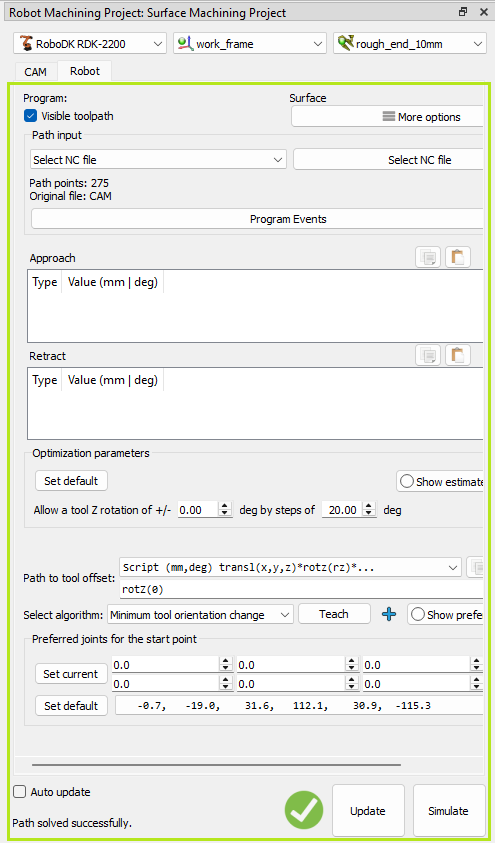
Эти настройки аналогичны тем, которые можно найти в настройках проекта роботизированной механообработки в программе RoboDK.


