Ограничение диапазона движения сочленений
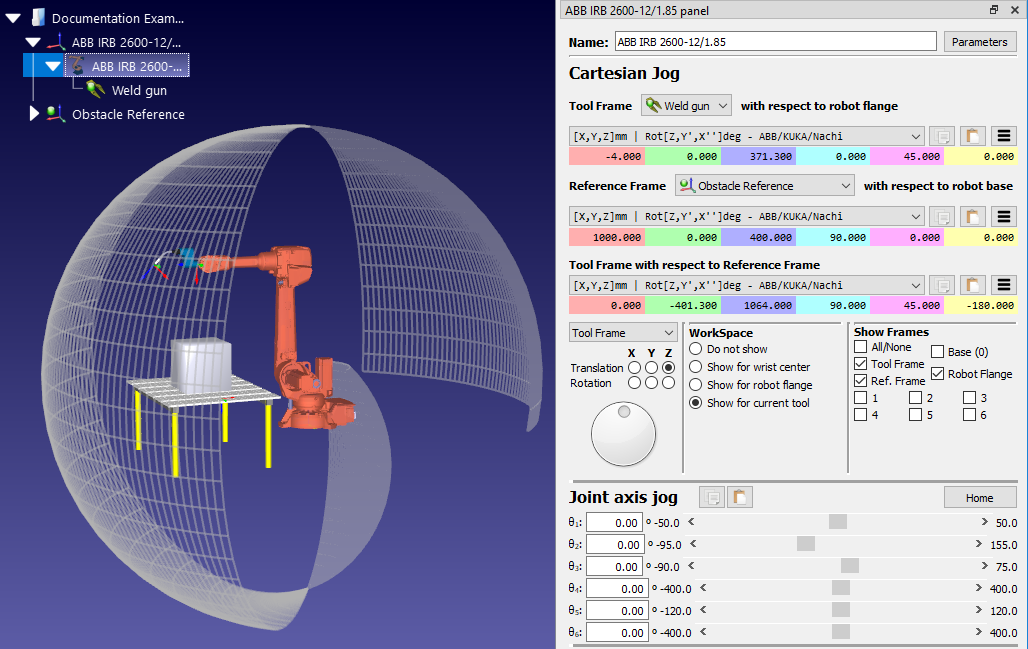
Редко когда задача использует всё рабочее пространство робота. При создании карты PRM часто целесообразно ограничить пределы движения сочленений робота. Это ускорит процесс генерации карты и обеспечит оптимальное расположение точек на ней.
Для 6-осевых роботов чаще всего ограничиваются следующие два сочленения:
1.Сочленение 1 (базовое сочленение): ограничение этого сочленения не позволяет роботу смещаться слишком далеко в любую сторону рабочего пространства.
2.Сочленение 3 (локтевое сочленение): ограничение этого сочленения не позволяет роботу переключаться между конфигурациями с поднятым и опущенным локтем.
Измените пределы движения сочленений, следуя инструкциям ниже:
1.Щелкните правой кнопкой мыши значок модели робота в дереве станции (например, ABB IRB 2600-12/1.85) и выберите «Параметры…», чтобы открыть панель робота. В качестве альтернативы можно просто дважды щелкнуть по названию робота в дереве станции.
2.В разделе «Ручное управление осями сочленений робота» переместите ползунки сочленений робота, которые вы хотите ограничить (например, θ1 и θ3), чтобы установить желаемые нижние пределы движения сочленений.
3.Дважды щелкните по любому из нижних пределов сочленения в разделе «Ручное управление осями сочленений робота». Например, если нижний предел сочленения θ1 в данный момент составляет -180, дважды щелкните по числу -180. При этом откроется панель «Установка нижних пределов сочленения».
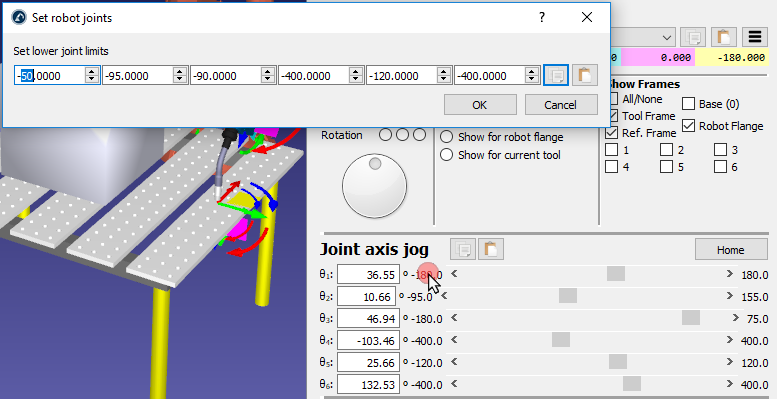
4.Установите нижние пределы движения сочленений: θ1 = -50 и θ3 = -90.
5.Измените пределы сочленения и нажмите «ОК».
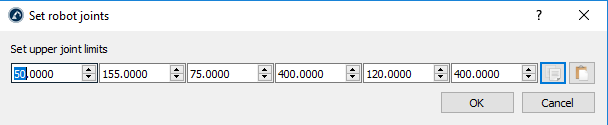
6.Используя тот же процесс для верхних пределов движения сочленений, установите θ1 = 50.
Это изменение можно увидеть, просмотрев доступное рабочее пространство робота. Отобразите рабочее пространство, выбрав опцию «Показать для текущего инструмента» в разделе «Рабочая зона» панели робота. Будет отображена только та часть рабочего пространства, которая теперь доступна с новыми пределами сочленений.