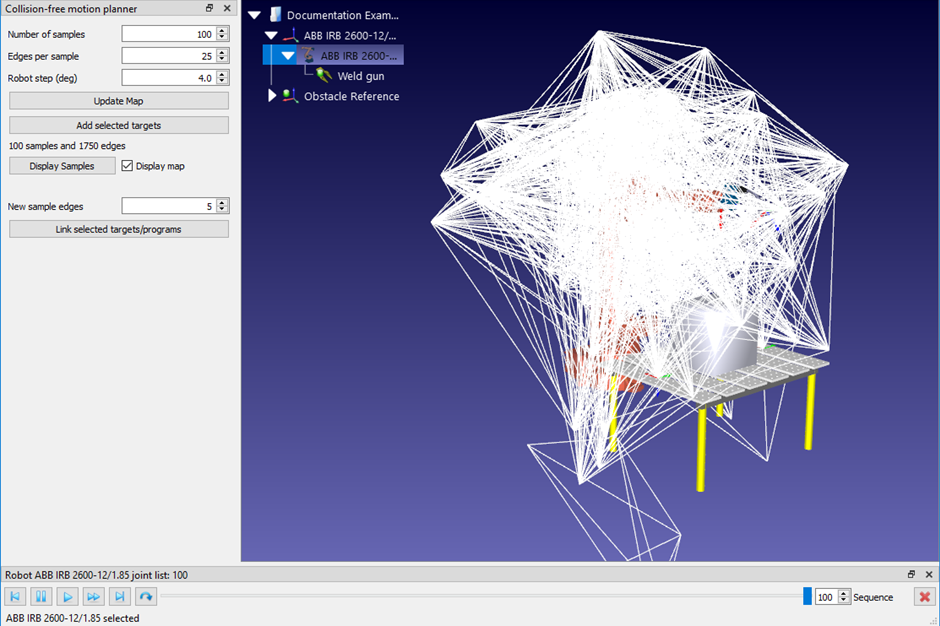
Генерация карты движения
«Этап построения» планировщика движения осуществляется с помощью следующего процесса, в ходе которого формируется карта рабочего пространства робота:
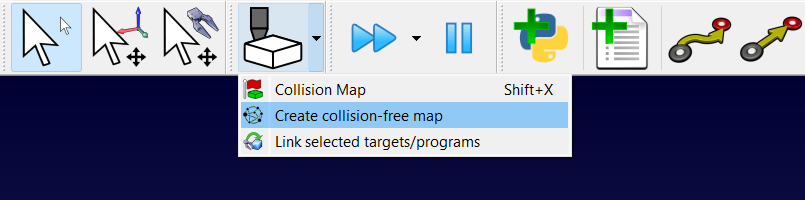
1.Откройте панель «Планировщик движения без столкновений», перейдя в меню «Утилиты» ➔ «Планировщик движения без столкновений» ➔ «Создать карту без столкновений» или щелкнув по маленькой стрелке рядом с пунктом «Проверка столкновений» на панели инструментов и выбрав «Создать карту без столкновений».
2.Введите новые параметры или оставьте значения по умолчанию.
3.Нажмите «Update Map» (Обновить карту) для генерации карты движения.
Затем алгоритм PRM сгенерирует карту движения с использованием выбранных параметров. По завершении процесса сгенерированную карту можно просмотреть, установив флажок «Display Map». Нажатие кнопки «Display Samples» приведет к перемещению робота по всем точкам в пределах рабочего пространства.