Добавление новых целей на карту
Любую новую цель можно добавить в дорожную карту PRM без необходимости полного пересчёта всей карты. Это означает, что полный пересчёт дорожной карты требуется только в том случае, если в рабочую область добавляются новые объекты или перемещаются существующие.
При добавлении новой цели в дорожную карту алгоритм PRM попытается соединить её с рядом существующих точек, уже находящихся в дорожной карте, с помощью набора новых ребер. Для новых целей можно установить другое значение количества ребер по умолчанию, отличное от того, которое было выбрано при первоначальном построении дорожной карты.
Максимальное количество ребер для новых целей можно установить следующим образом:
1.Откройте панель «Планировщик движения без столкновений», перейдя в меню «Утилиты» ➔ «Планировщик движения без столкновений» ➔ «Создать карту без столкновений» или щелкнув по маленькой стрелке рядом с пунктом «Проверить столкновения» и выбрав «Создать карту без столкновений».
2.Введите количество ребер в поле с надписью «New sample edges» (Новые выборочные ребра). По умолчанию установлено значение 5.
Существует два способа добавления новых целей в дорожную карту:
1.Выберите цели в дереве станций. Несколько смежных целей можно выбрать одновременно, щелкнув по самой верхней цели, удерживая клавишу Shift, а затем щелкнув по самой нижней цели. Несколько несмежных целей можно выбрать, удерживая клавишу Ctrl. Затем нажмите «Добавить выбранные цели» на панели «Планировщик движения без столкновений».
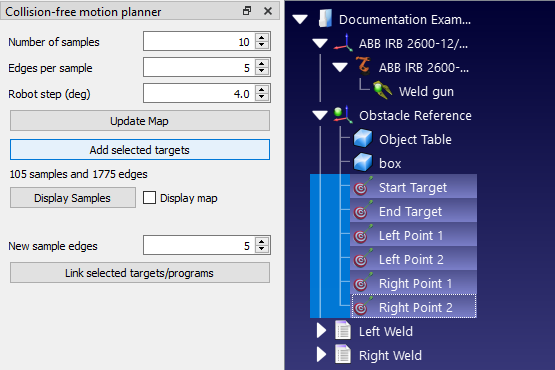
2.Просто воспользуйтесь тем же методом для «Связать выбранные цели» или «Связать выбранные программы», как описано в предыдущих разделах («Связать цели» и «Связать программы»). Любая цель, которая ещё не присутствует в дорожной карте, будет добавлена автоматически.


