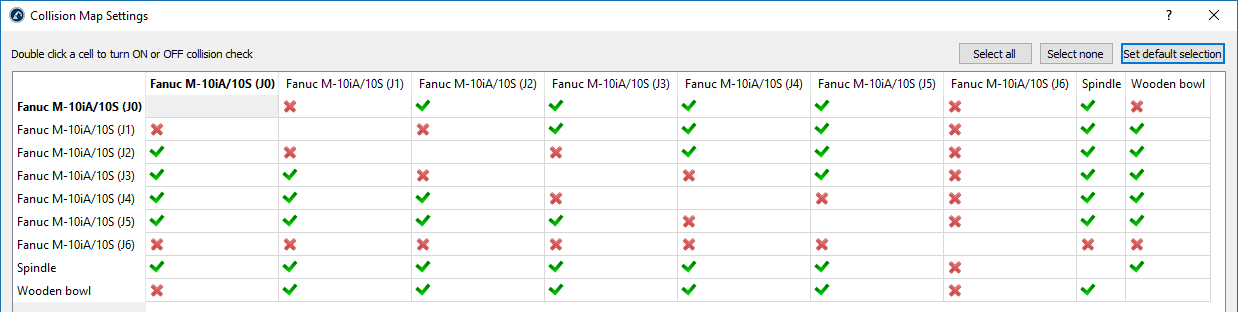
Вы можете указать, необходимо ли проверять на наличие столкновений взаимодействие между любой парой объектов.
Выберите «Инструменты» → « » → «Карта столкновений», чтобы отобразить взаимосвязи между всеми движущимися объектами в вашей ячейке и состояние проверки на столкновения. Дважды щелкните ячейку, чтобы включить или отключить проверку на столкновения для данной взаимосвязи. Выберите «Установить выбор по умолчанию», чтобы автоматически настроить консервативный выбор.
По умолчанию RoboDK проверяет столкновения между всеми движущимися объектами на станции, включая все звенья робота, объекты и инструменты. Исключение составляют последовательные сочленения робота, которые не проверяются на столкновения, поскольку они могут постоянно находиться в контакте.
Совет: дважды щелкните по ячейке на диагонали, чтобы включить или отключить проверку на столкновение для конкретного объекта со всеми остальными объектами.
Совет: Если моделирование замедляется из-за проверки на столкновение, возможно, целесообразно уменьшить количество проверок, чтобы снизить нагрузку на компьютер при проверке на столкновение.