Предотвращение столкновений при роботизированной механообработке
Вы можете включить автоматическое предотвращение столкновений для проектов роботизированной механообработки. RoboDK автоматически вращает инструмент, чтобы найти траекторию, не содержащую столкновений.
Выполните следующие действия, чтобы активировать автоматическую проверку на столкновения и предотвращение столкновений в проектах роботизированной механообработки:
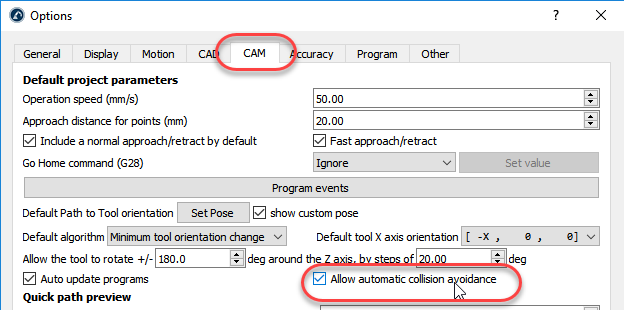
1.Выберите «Инструменты» → «Параметры» → «CAM»
2.Установите флажок «Разрешить автоматическое предотвращение столкновений»
3.Дважды щелкните по проекту роботизированной механообработки, проекту 3D-печати, проекту следования по кривой или проекту следования по точкам.
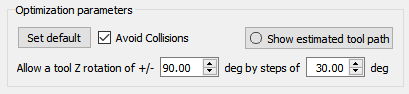
4.Установите флажок «Избегать столкновений»: это активирует автоматическое предотвращение столкновений путем изменения ориентации инструмента вокруг оси Z в соответствии с параметрами оптимизации.