Связывание программ
Планировщик движения также может связывать две разные программы между собой аналогичным образом. При этом создаётся траектория движения без столкновений между двумя программами и формируется новая основная программа.
Для примера сварки создайте две фиктивные программы, следуя следующему порядку действий:
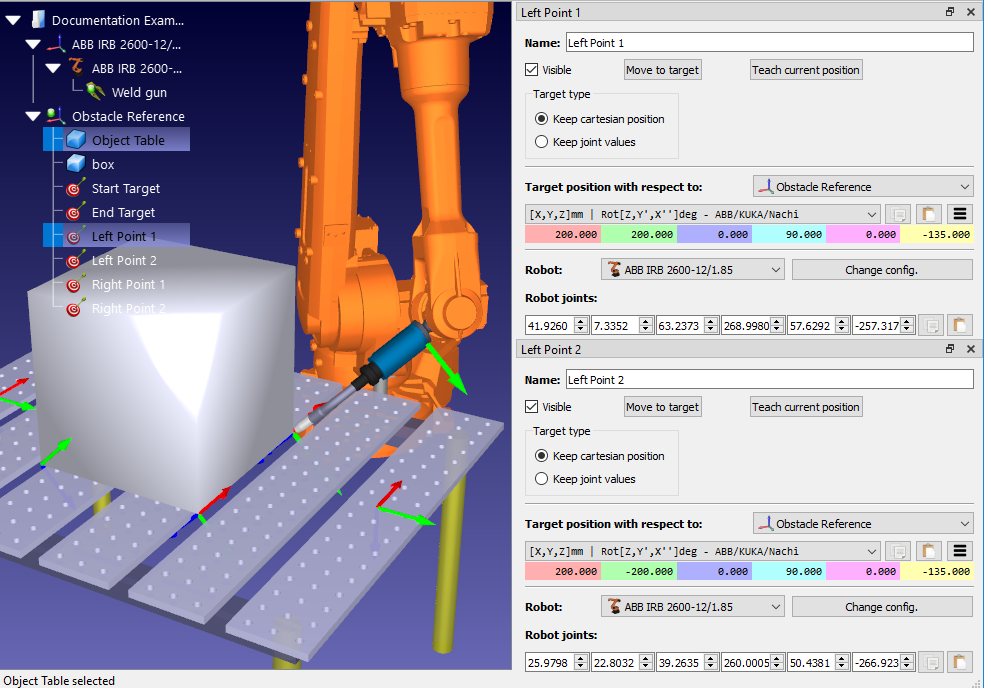
1.Создайте 4 цели в качестве дочерних элементов системы отсчета «Object Reference» (щелкните правой кнопкой мыши по «Object Reference» в дереве станций и установите флажок «Активная система координат»). Затем создайте четыре цели, четыре раза выбрав «Program» → «
2.Выберите каждую новую цель в дереве станций и введите следующие имена и значения. Чтобы изменить имя цели, нажмите клавишу F2 или щелкните правой кнопкой мыши по цели и выберите «Переименовать». Чтобы изменить значения цели, нажмите клавишу F3 для вызова панели «Цель» или щелкните правой кнопкой мыши по цели и выберите «Параметры». Введите новые значения в разделе «Положение цели относительно: Object Reference».
a.Название: «Левая точка 1» Значения: 200, 200, 0, 90, 0, -135
b.Название: «Левая точка 2» Значения: 200, -200, 0, 90, 0, -135
c.Название: «Правая точка 1» Значения: -200, 200, 0, 90, 0, 135
d.Название: «Правая точка 2» Значения: -200, -200, 0, 90, 0, 135
3.Создайте первую программу:
a.Перейдите в меню «Программа» ➔ «Добавить программу»
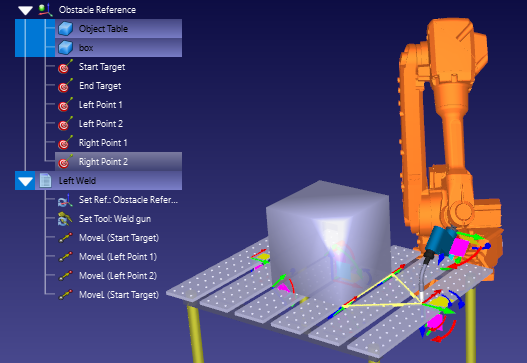
b.Переименуйте программу в «Left Weld», сначала выбрав программу в дереве станций и нажав клавишу F2 либо щелкнув правой кнопкой мыши и выбрав пункт «Переименовать».
c.Добавьте следующие цели в качестве линейных инструкций, сначала выбрав цель в дереве станций, а затем выбрав «Программа» → «
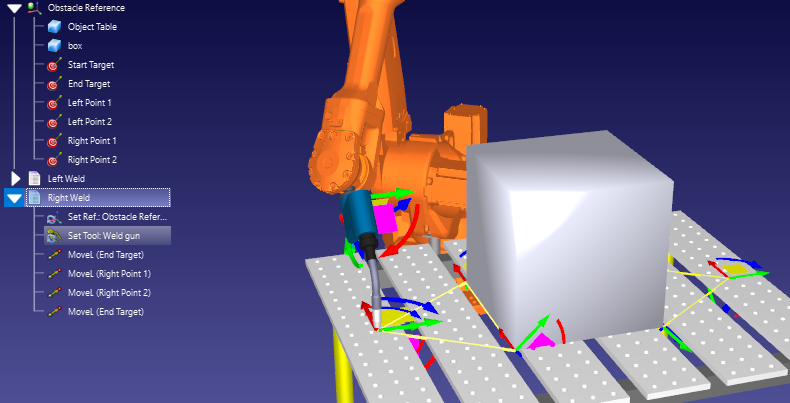
4.Создайте вторую программу под названием «Right Weld» аналогичным образом, на этот раз добавив следующие цели: «Конечная цель», «Правая точка 1», «Правая точка 2», «Конечная цель».
Обратите внимание, что эти две фиктивные программы не содержат команд для включения/выключения сварочного пистолета. В реальной программе эти команды должны быть включены.
Чтобы связать любые две программы с помощью планировщика движения, выполните следующие действия:
1.Выберите обе программы одним из двух способов, описанных в предыдущем разделе («Связывание целей»).
2.Щелкните правой кнопкой мыши по любой из программ и выберите «Связать выбранные программы». Если открыта панель планировщика движения без столкновений, того же результата можно добиться, нажав «Связать выбранные цели/программы».
Будет создана новая программа под названием «MainSafe», которая запускает первую программу, выполняет движение без столкновений, а затем запускает вторую программу. Эту основную программу можно изменять и переименовывать так же, как и любую другую программу.


