Связывание целей
Доступ к «фазе запроса» планировщика движения осуществляется при связывании двух целей или программ.
Чтобы связать две цели, сначала выберите их в дереве станций. Существует два способа выбора и связывания целей:
1.С помощью клавиши Ctrl:
a.Щелкните левой кнопкой мыши по цели, с которой должно начаться движение (в примере — цель с именем «Start Target»).
b.Удерживайте нажатой клавишу CTRL.
c.Щелкните левой кнопкой мыши по цели назначения (например, «End Target»).
d.Щелкните правой кнопкой мыши по любой из двух целей и выберите «Связать выбранные цели». В качестве альтернативы, если открыта панель «Планировщик движения без столкновений», нажмите кнопку «Связать выбранные цели/программы».
2.С помощью клавиши Shift:
a.Расположите две цели друг над другом в дереве станций, при этом начальная цель должна находиться выше конечной. Цель можно перемещать по дереву, перетаскивая её с помощью правой кнопки мыши. При отпускании цели откроется меню, в котором можно выбрать место её расположения.
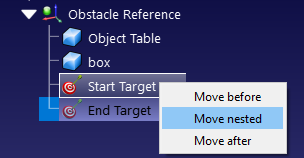
b.Щелкните левой кнопкой мыши по любой из целей.
c.Удерживайте нажатой клавишу Shift.
d.Щелкните левой кнопкой мыши по другой цели.
e.Щелкните правой кнопкой мыши по любой из двух целей и выберите «Связать выбранные цели». В качестве альтернативы, если открыта панель «Планировщик движения без столкновений», нажмите кнопку «Связать выбранные цели/программы».
Оба метода приведут к созданию новой программы, которая свяжет две цели с использованием сохраненной дорожной карты. Чтобы создать движение в обратном направлении, выберите цели в обратном порядке — то есть, выбрав «End Target» перед «Start Target» при использовании метода с клавишей Ctrl или изменив порядок целей в дереве станций при использовании метода с клавишей Shift.


