Калибровка «рука-глаз»
Калибровка «рука-глаз» — это процесс калибровки положения камеры относительно фланца робота или инструмента.
RoboDK позволяет моделировать процесс калибровки «рука-глаз». Вы можете использовать ту же процедуру для калибровки реальных камер относительно фланца робота или инструмента.
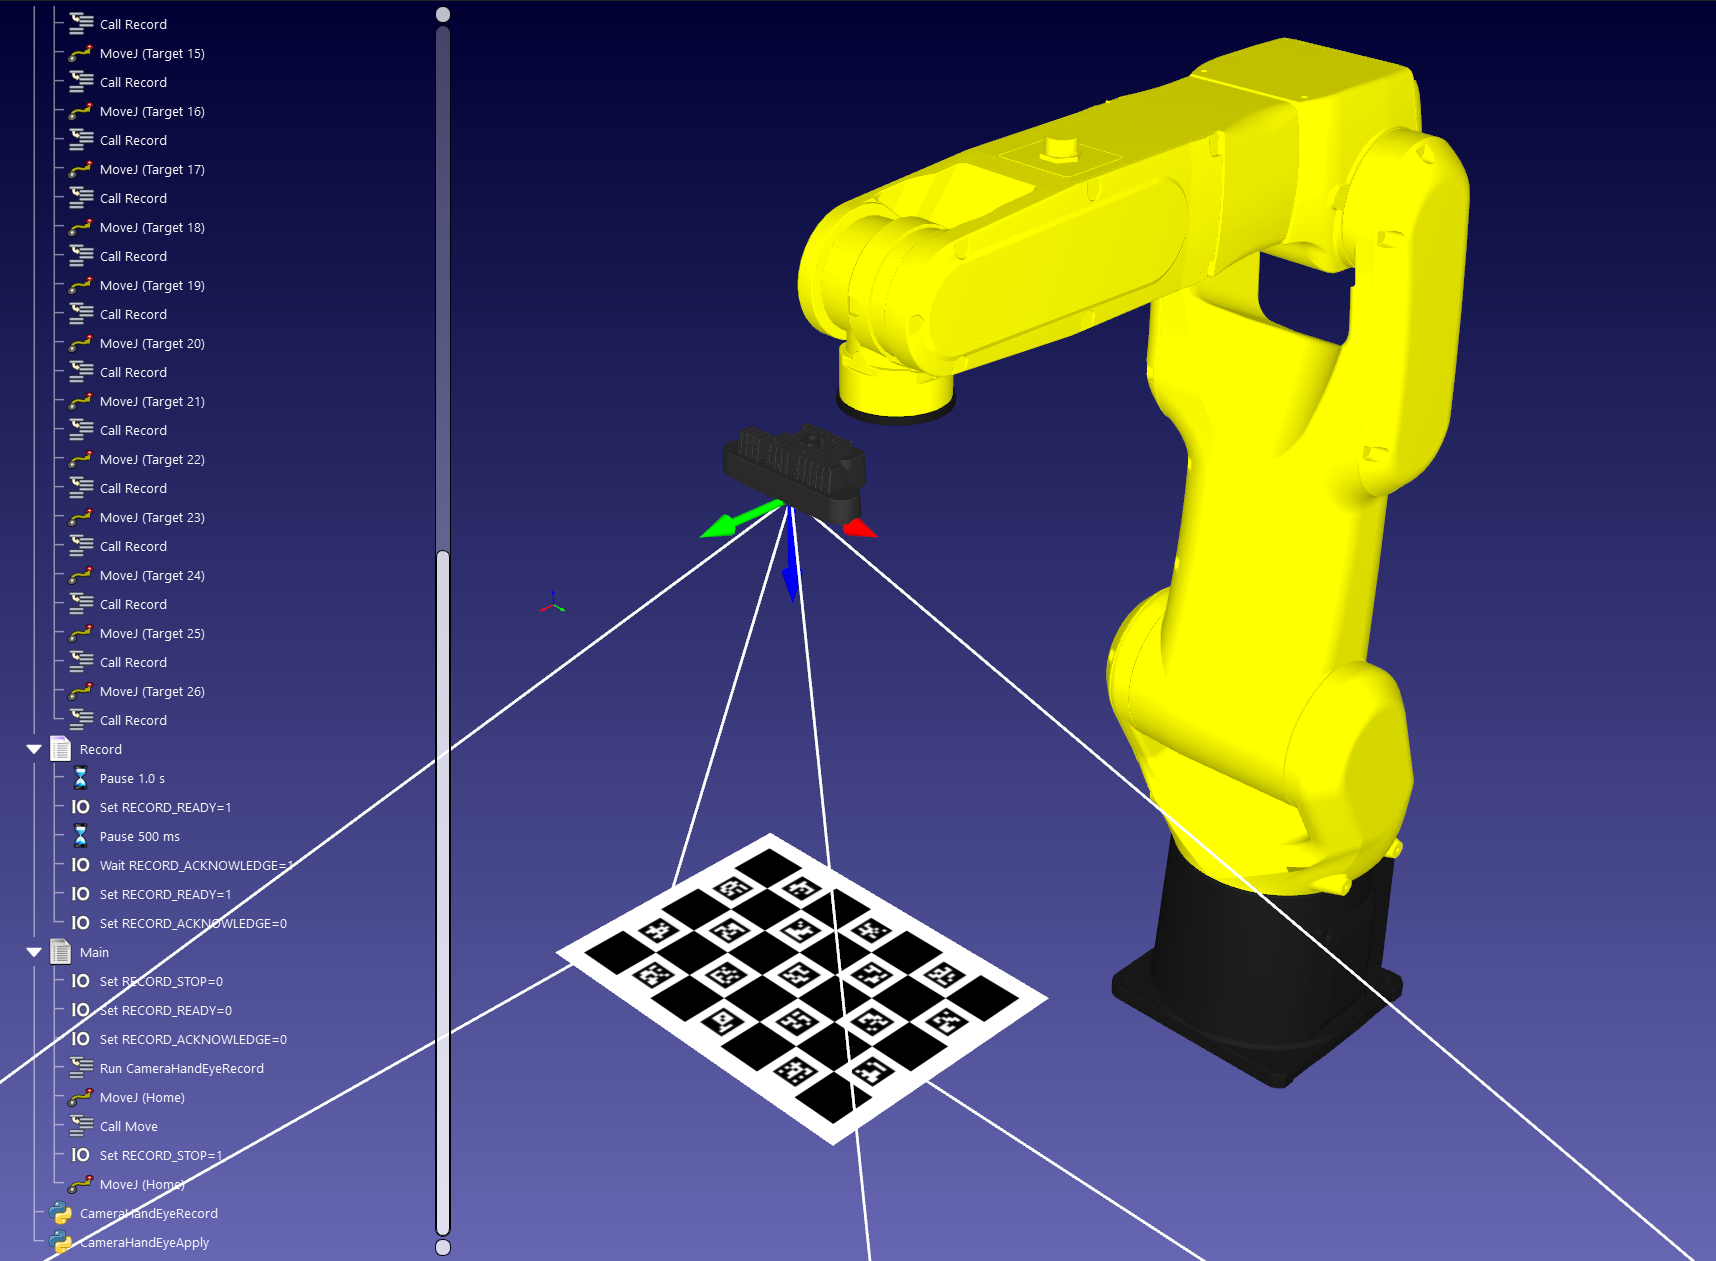
Полностью рабочий пример вы найдёте в разделе примеров API RoboDK для Python: https://robodk.com/doc/en/PythonAPI/examples.html#camera-hand-eye-calibration.


