Navigation offcanvas
- Базовое руководство
- Начало работы
- Интерфейс
- Меню «Параметры»
- Программы для роботов
- Производство с использованием роботов
- RoboDK CAM
- Советы и рекомендации
- Общие рекомендации
- Дополнения
- Дополнения
- Генератор коробок
- Дополнение «Компоненты»
- Диспетчер файлов
- Palletizing
- Smart Motion
- Компьютерное зрение
- Утилиты кривых
- Утилиты для элементов
- Утилиты для работы с точками
- Display Panel
- OPC-UA
- Зондирование
- Запись
- Реалистичное моделирование роботов (RRS)
- Зоны безопасности
- Генератор шаблонов поверхности
- Augmented Reality
- Дополнение «Сварка»
- RoboDK CNC
- Плагин «Монитор ввода-вывода»
- Экспорт в Blender
- Мост IsaacSim
- Game Controller
- Плагины для CAD/CAM
- Плагины RoboDK для программного обеспечения CAD/CAM
- RoboDK Plugin for BobCAD-CAM
- RoboDK Plugin for FeatureCAM
- Дополнение RoboDK для FreeCAD
- Дополнение RoboDK для Fusion 360
- RoboDK Plugin for hyperMILL
- Дополнение RoboDK для Inventor
- RoboDK Plugin for Mastercam
- RoboDK Plugin for MecSoft
- Дополнение RoboDK для Onshape
- Дополнение RoboDK для Rhino
- Дополнение RoboDK для Siemens Solid Edge
- Дополнение RoboDK для SolidWorks
- Обнаружение столкновений
- Примеры
- Советы по роботам
- Постпроцессоры
- Виртуальная реальность
- API RoboDK
- Драйверы роботов
- Точность
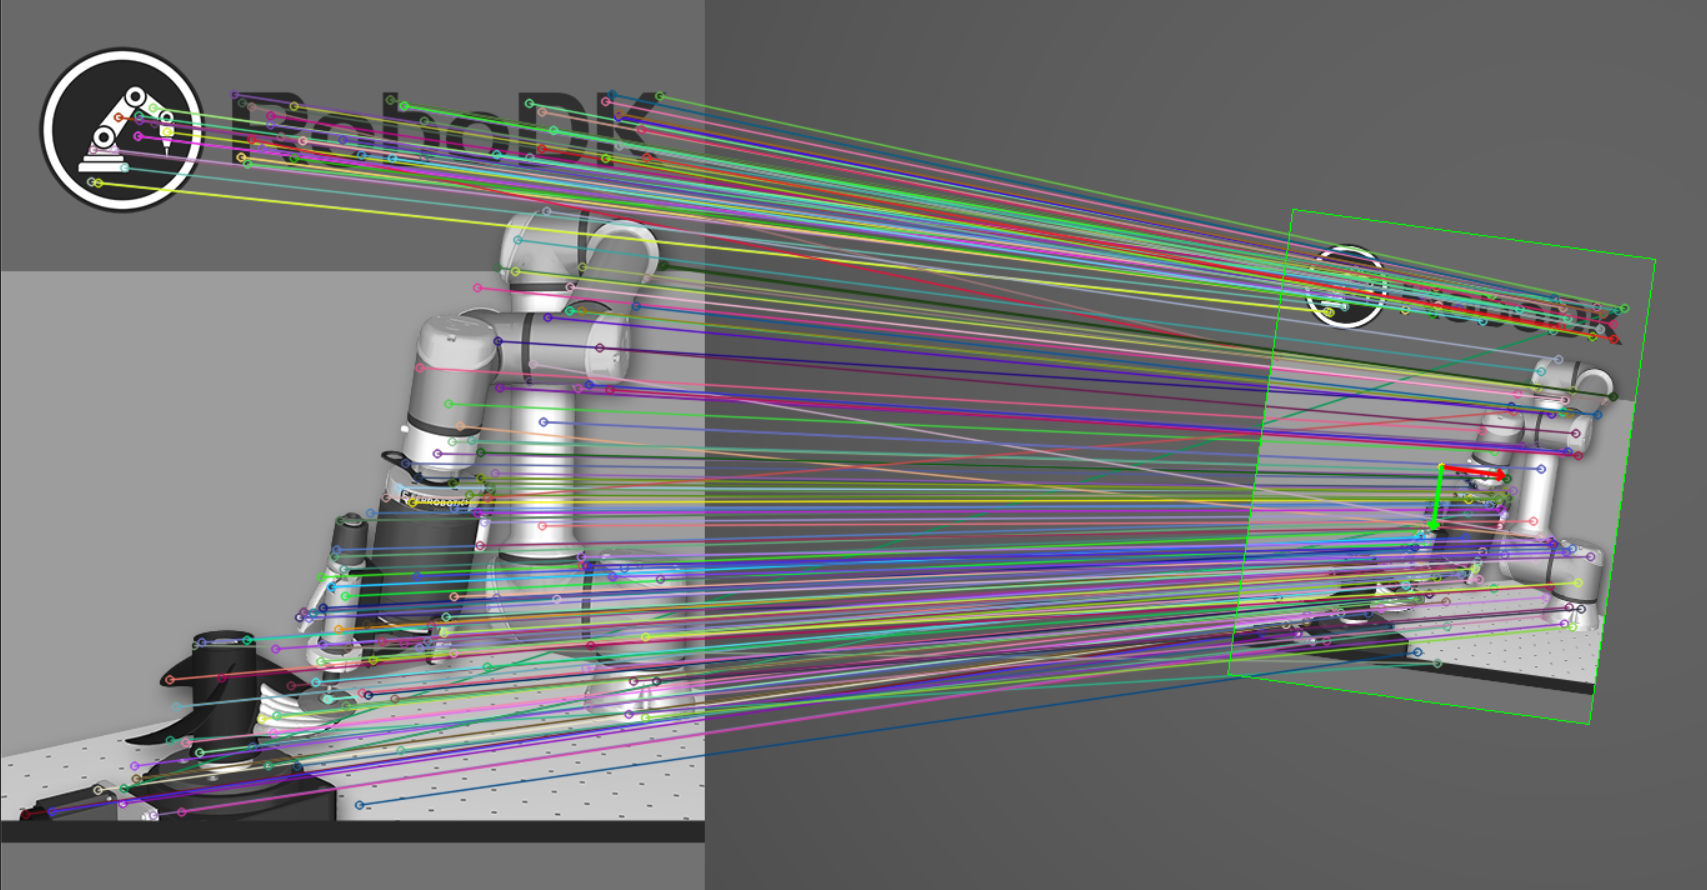
С помощью симулированной камеры в RoboDK можно получить оценку положения объекта (2D-поза).
Пример можно найти в разделе «Примеры API RoboDK»: https://robodk.com/doc/en/PythonAPI/examples.html#object-detection