Роботизированная механообработка в RoboDK
После импорта траектории роботизированной механообработки в RoboDK вы должны увидеть траекторию роботизированной механообработки, привязанную к системе отсчета формы вашей станции RoboDK. В настройках формы ( ), убедитесь, что вы выбрали правильный робот, систему отсчета и инструмент.
Вы также можете настроить значения подхода и отвода перед и после траектории резки. В данном примере достаточно будет 100 мм. Если существует риск столкновений, вы можете увеличить эти значения настолько, насколько необходимо, в пределах рабочей зоны робота.
Следующим шагом является проверка правильности порядка выполнения участков траектории: для этого выберите «

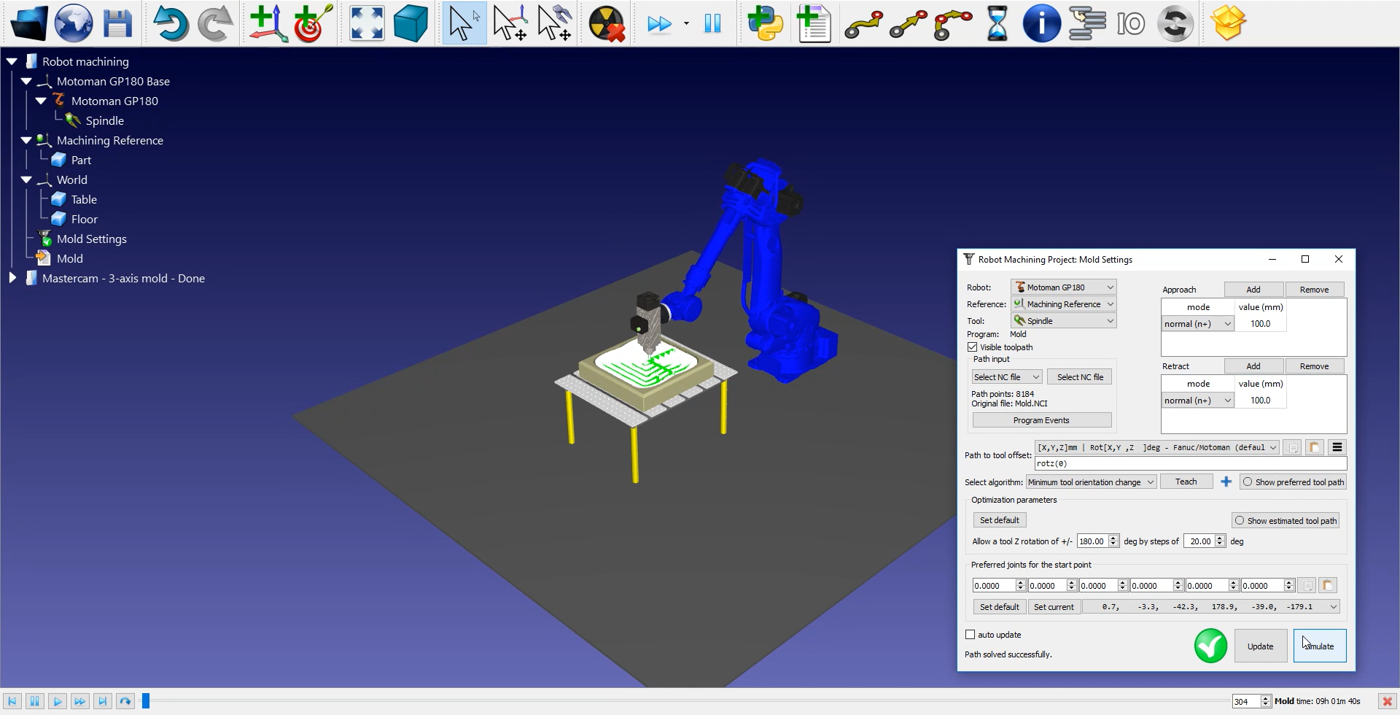
Для настройки ориентации инструмента выполните следующие действия:
1.Дважды щелкните по пункту «
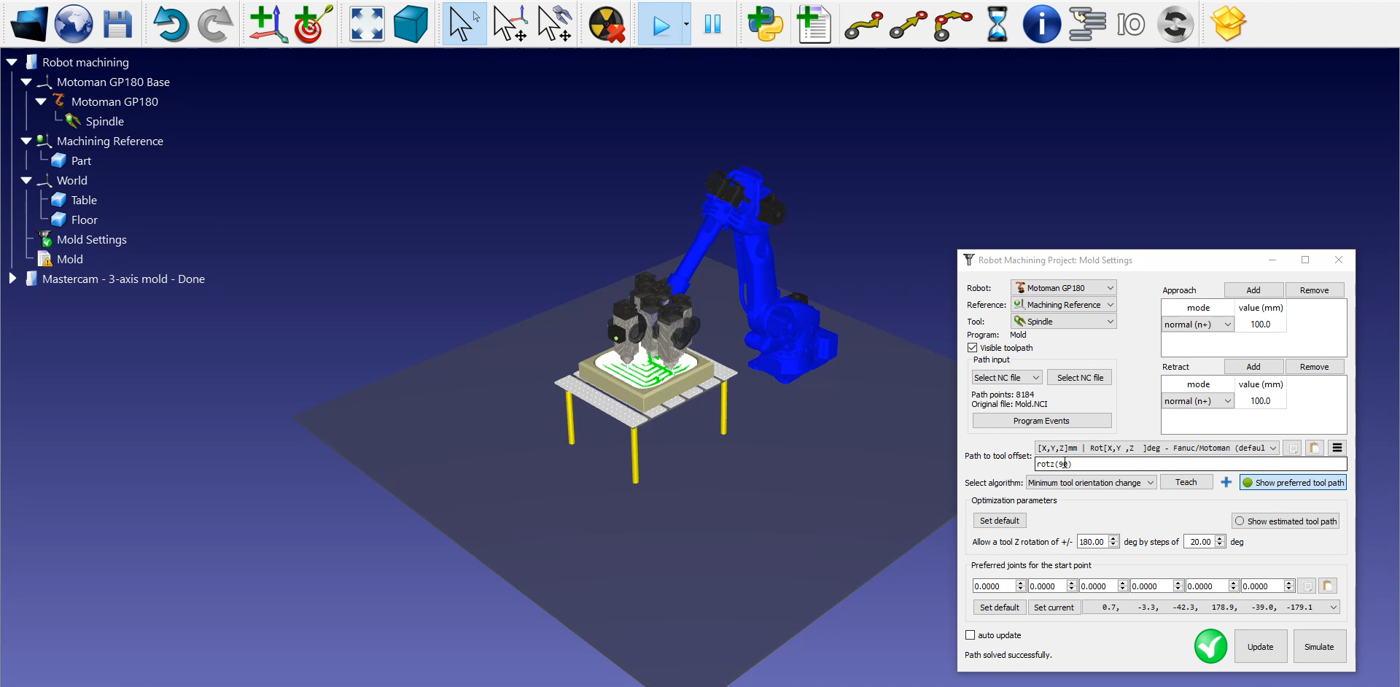
2.Выберите «Показать предпочтительную траекторию инструмента». Появятся несколько «призрачных» инструментов, как показано на изображении ниже. Они отображают положение вашего инструмента вдоль траектории.
3.Измените значение rotz (0), прокручивая колесико мыши вверх до 90 градусов. Вы увидите, как изменяется значение rotz, а вместе с ним — и положение «призрачных» инструментов.
4.Выберите «Обновить» ➔«Моделирование».
Для генерации программы робота убедитесь, что используется правильный Постпроцессор. Дважды щелкните по «
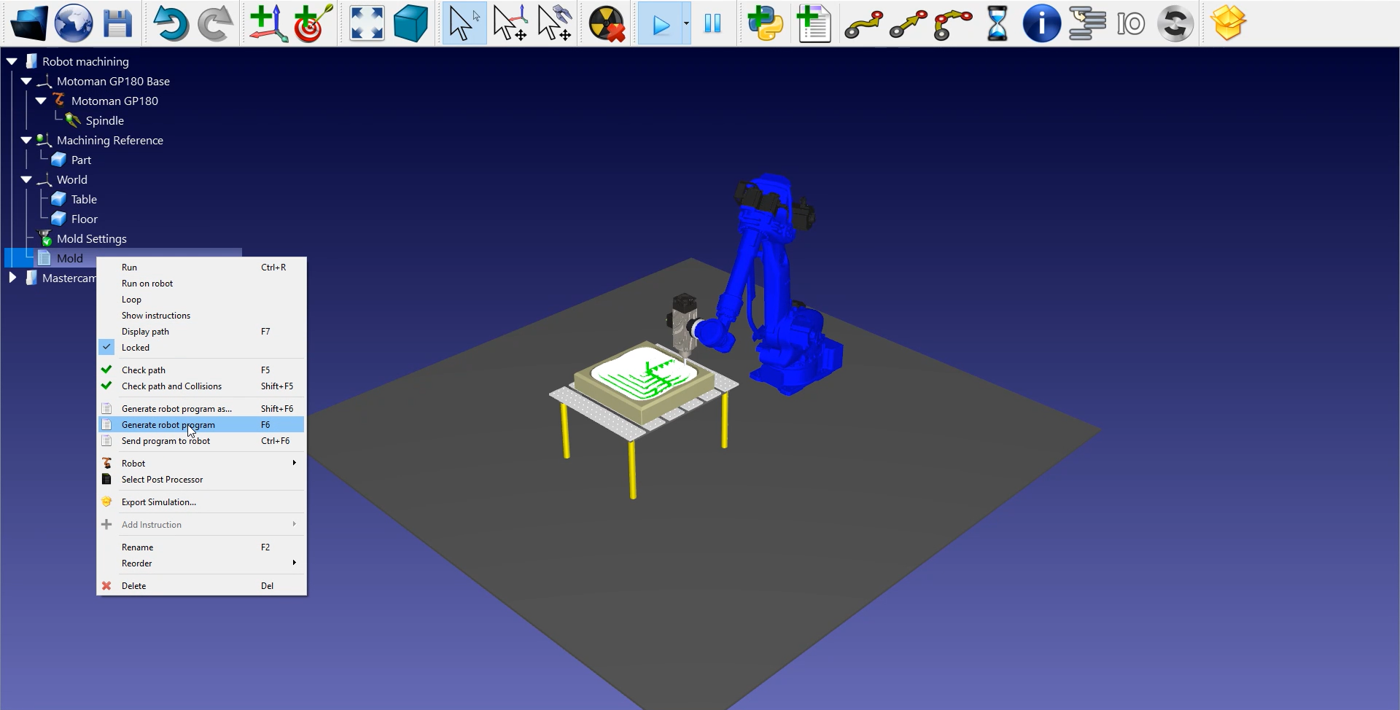
Наконец, щелкните правой кнопкой мыши на «
Файл Motoman JBI теперь готов к передаче на контроллер вашего робота.