Настройка ориентации инструмента
Большинство операций механообработки или производства предполагают 5-осевое ограничение. Хотя положение инструмента (TCP) и ось резки определены, при использовании 6-осевого робота у вас появляется дополнительная степень свободы. Эта степень свободы позволяет вам поворачиваться вокруг оси резки и автоматически избегать сингулярностей и пределов хода осей.
Самый простой способ настроить ориентацию инструмента — нажать кнопку «Teach» в проекте роботизированной механообработки. Выбирая «Teach», вы указываете RoboDK, что хотите следовать текущей ориентации инструмента, и настройки будут скорректированы в соответствии с этой ориентацией.
Выбрав «Показать предпочтительную траекторию инструмента», вы можете предварительно просмотреть ориентацию инструмента, которой пытается следовать робот.
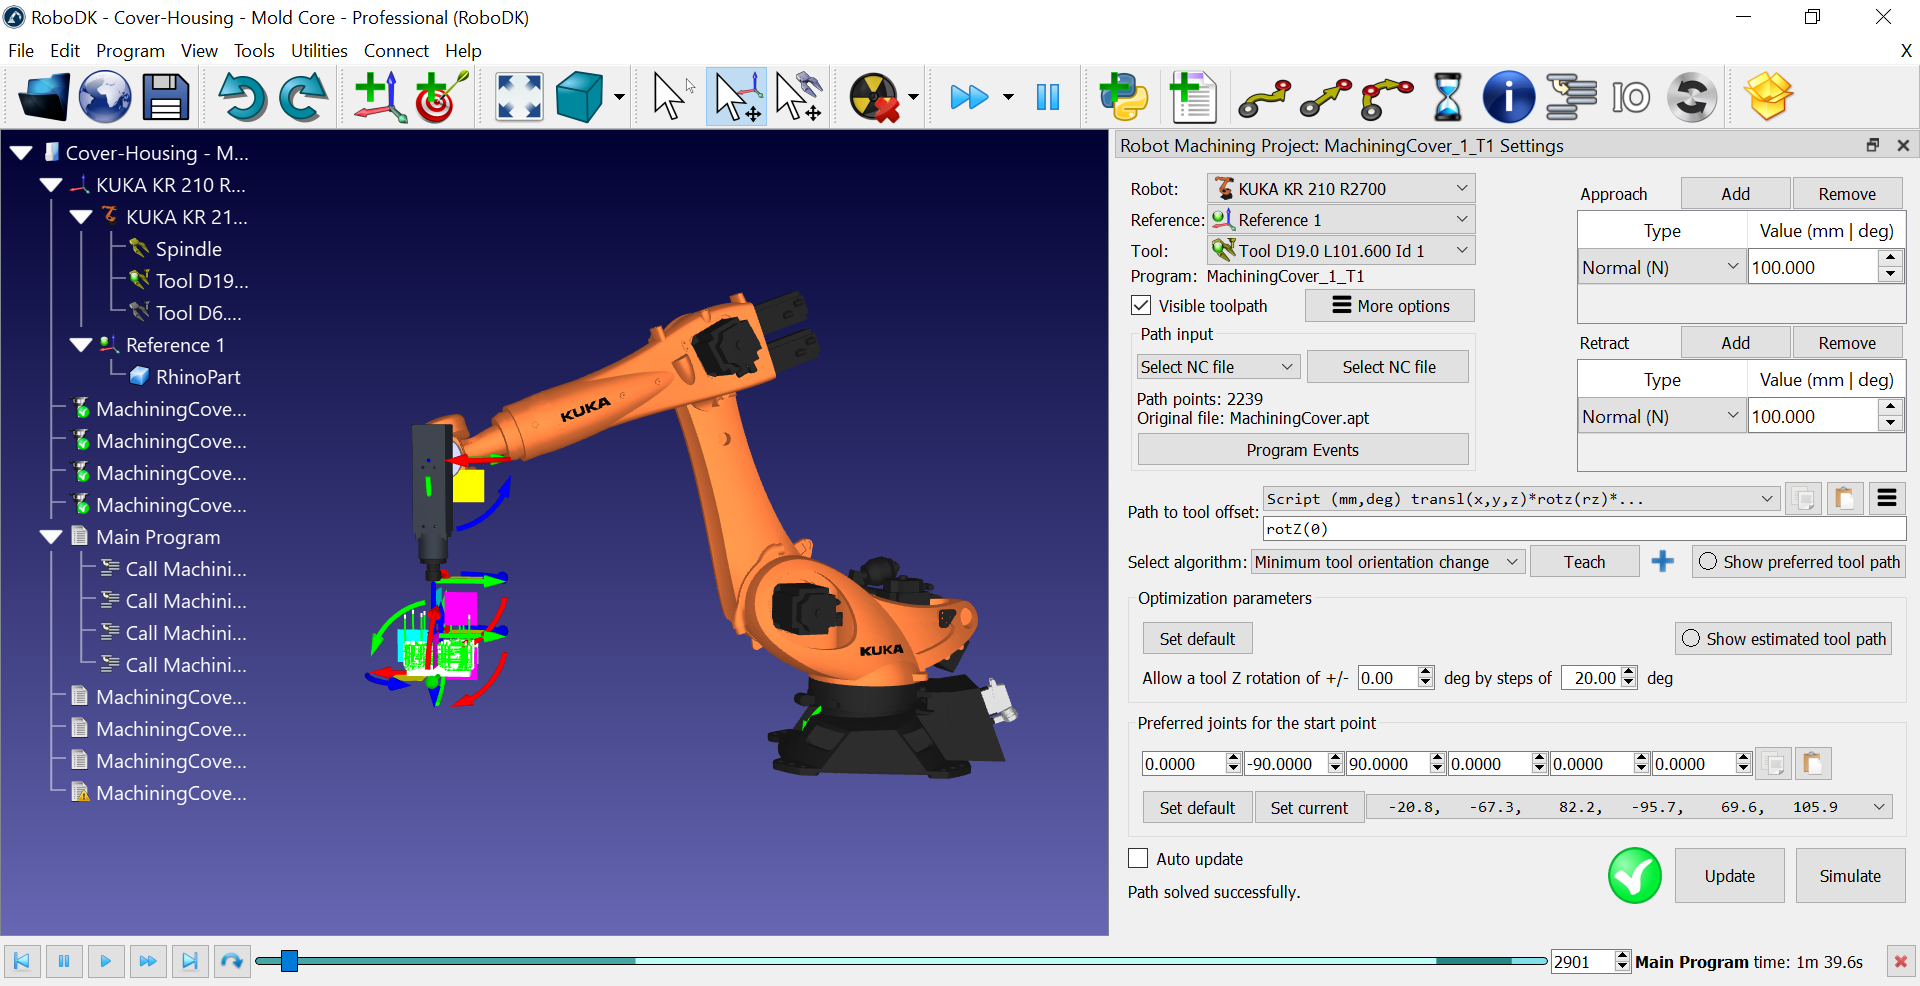
Вы можете выбрать «Обновить» и «Моделирование», чтобы увидеть результат.
Параметры оптимизации позволяют роботу автоматически изменять ориентацию инструмента, если он не может достичь предпочтительной ориентации. Этот параметр важен при обработке крупных деталей, а также при работе вблизи точек сингулярности или на границах рабочего пространства робота. Если вы видите красную отметку, это означает, что робот не может выполнить операцию.
Если вы выберете «Показать расчетную траекторию инструмента», вы увидите зелёным цветом доступные положения. Это даст вам представление о том, какая должна быть ориентация, чтобы траектория была выполнимой. Это означает, что мы используем дополнительную степень свободы для автоматического обхода сингулярностей робота и пределов осей.


