Генерация программ для робота
Вы можете щелкнуть правой кнопкой мыши одну или несколько программ и выбрать «Сгенерировать программы для робота», чтобы сгенерировать или обновить программы (файлы) для контроллера вашего робота.
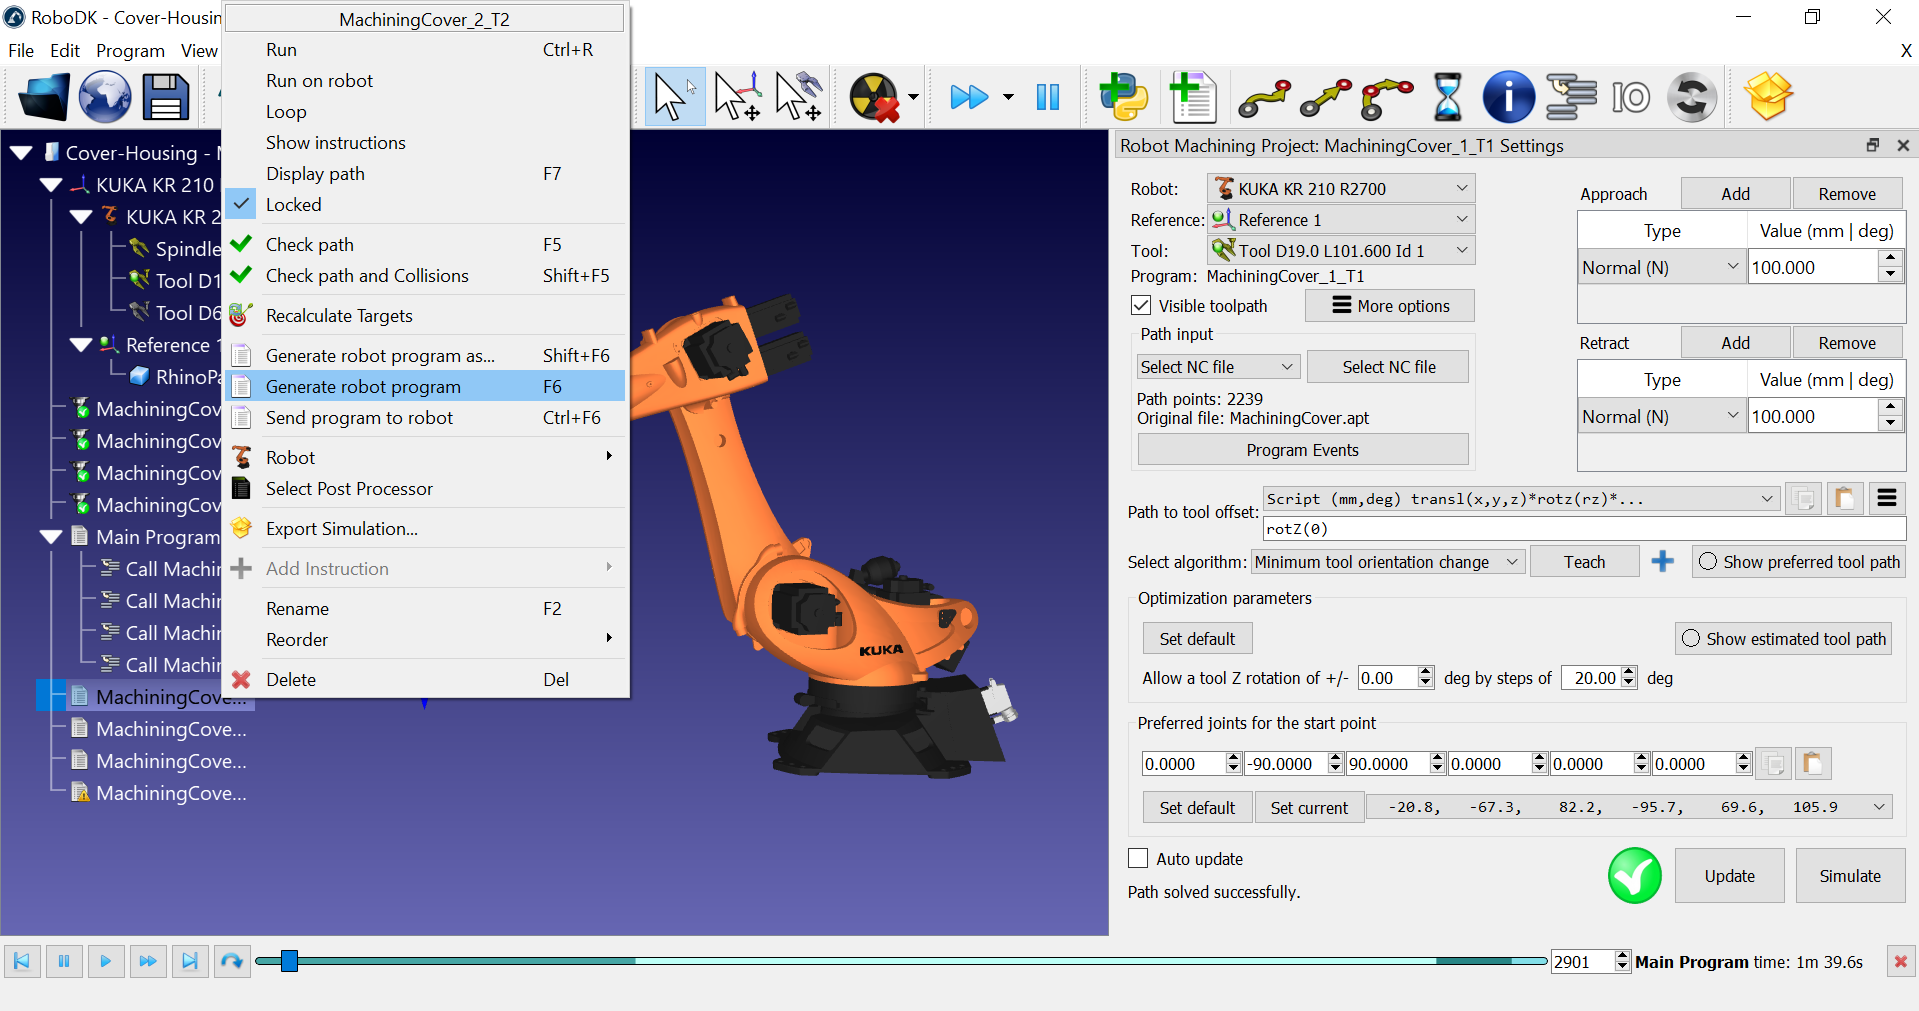
В данном примере, если мы используем контроллер робота KUKA KRC, мы получим файлы программ в формате SRC.
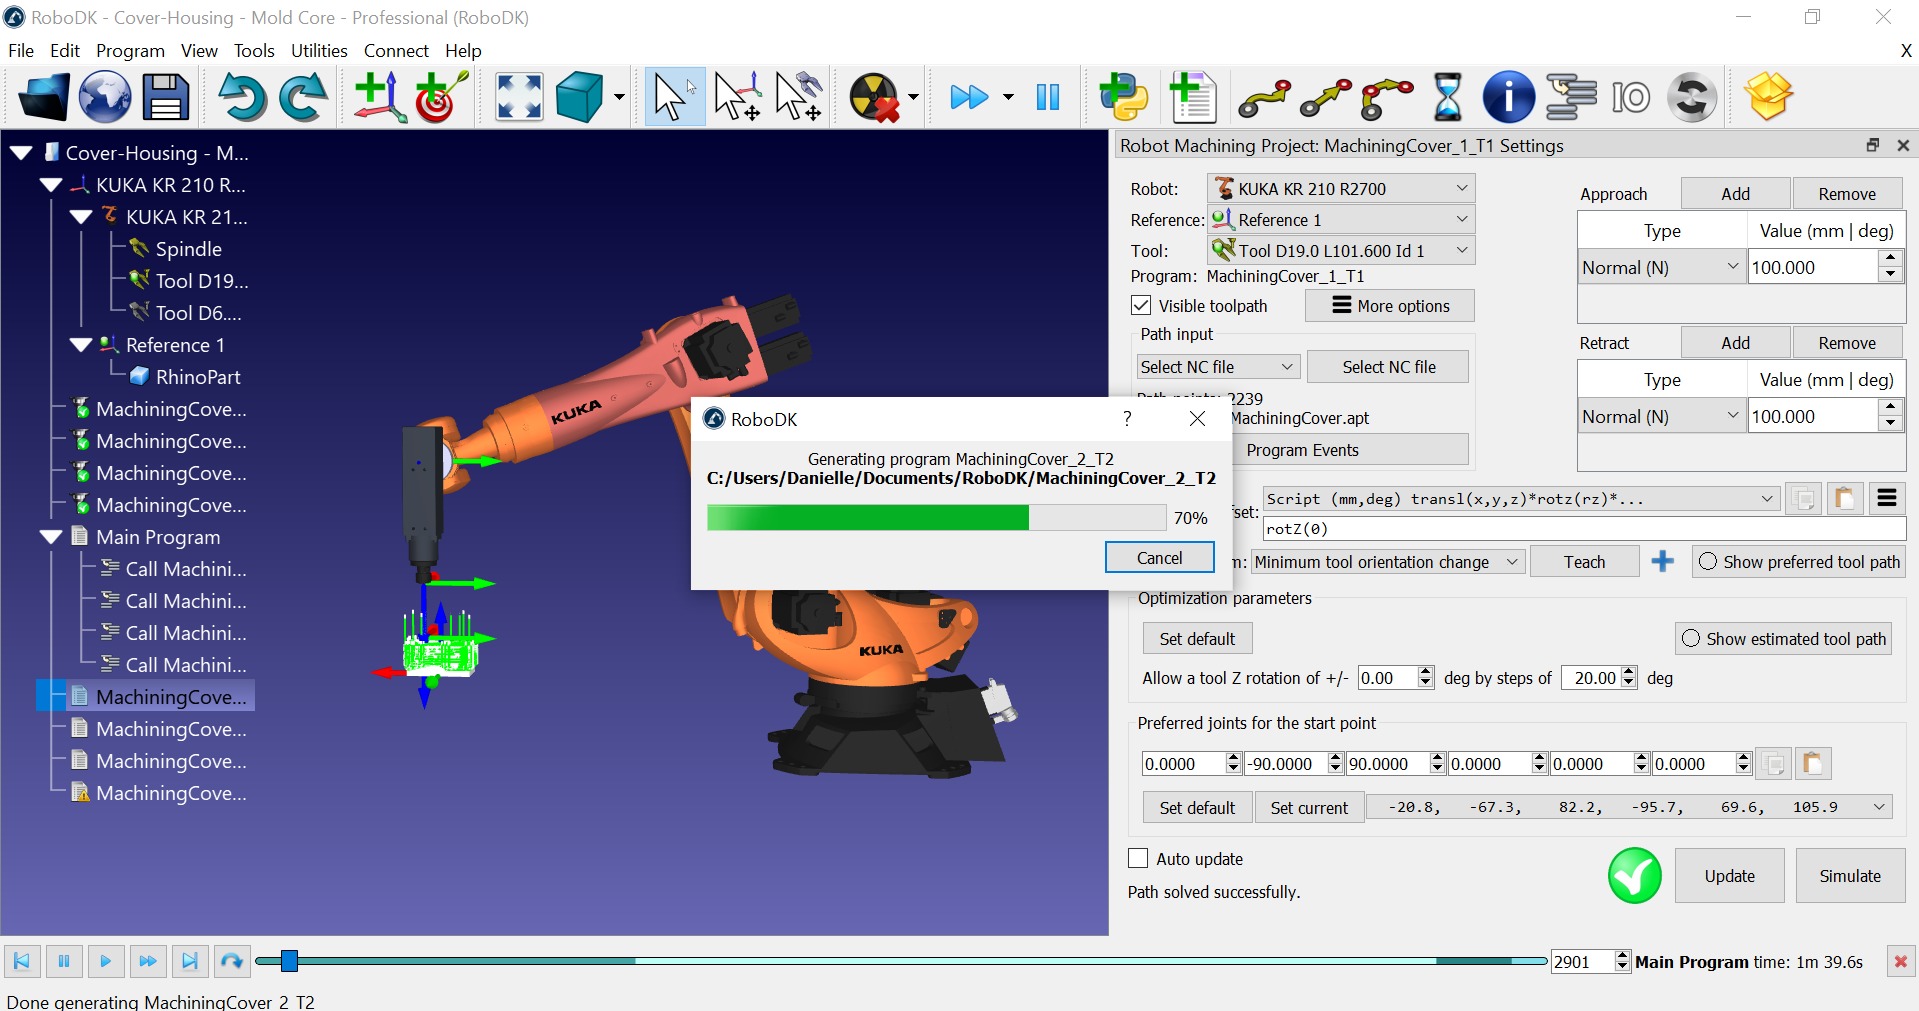
Вы должны увидеть, что система координат и инструмент определены в программе точно так же, как вы их задавали в RoboDK.
Вы также можете использовать пронумерованные имена систем координат и инструментов, чтобы использовать значения, хранящиеся в контроллере, на основании их идентификаторов.
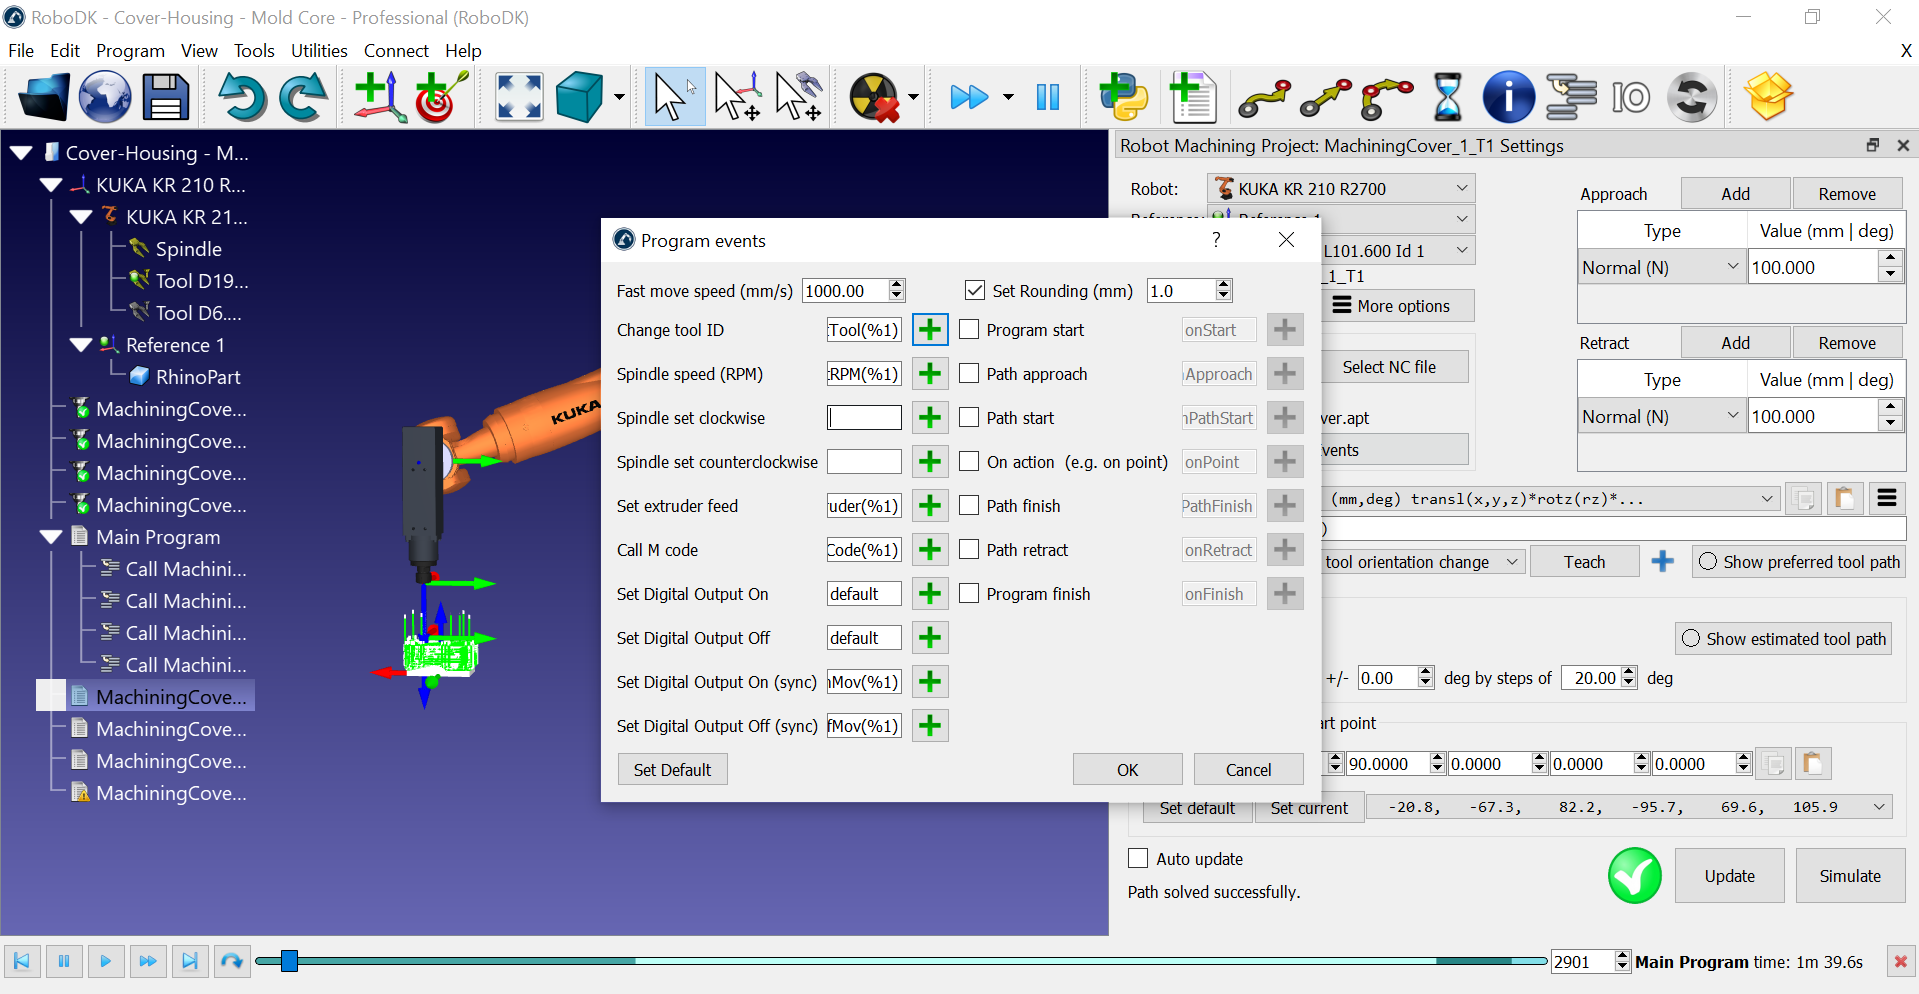
Вы можете увидеть настраиваемые вызовы программы, предназначенные для выбора нужного инструмента в соответствии с его идентификатором и включения шпинделя. Эти настройки можно настроить в меню «События программы». Вы можете запускать специальную процедуру на контроллере робота, когда необходимо выполнить определённую команду механообработки, например, смену инструмента, изменение скорости вращения шпинделя или выполнение M-кодов.