Программа механообработки в RhinoCAM
В данном разделе описано, как экспортировать задание механообработки из программного обеспечения Mecsoft RhinoCAM в RoboDK. Для загрузки траекторий инструмента в RoboDK используется файл APT, который автоматически отправляется с помощью настраиваемого файла BAT.
Выполните следующие действия в RhinoCAM для экспорта задания механообработки в RoboDK:
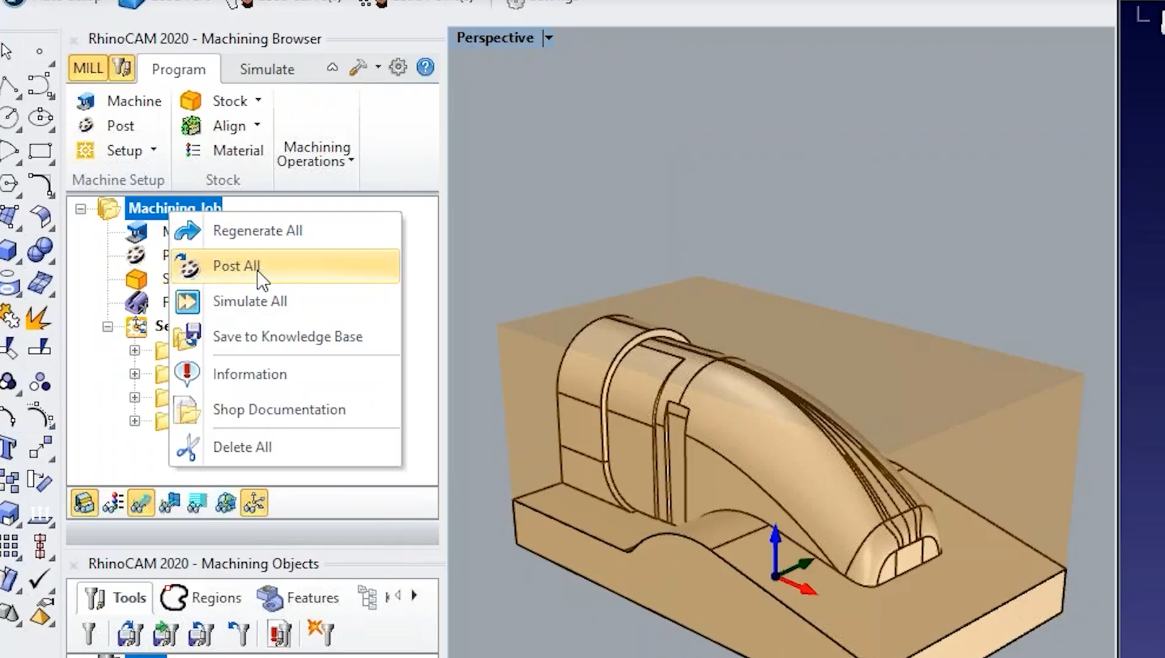
1.Щелкните правой кнопкой мыши по проекту обработки в RhinoCAM.
2.Выберите «Post All» (Генерировать все), чтобы сгенерировать программы механообработки и автоматически загрузить все данные в RoboDK.
Вы можете видеть, что RoboDK автоматически разбивает программу для роботизированной механообработки на те же 4 операции механообработки, которые мы создали в CAM-программе.
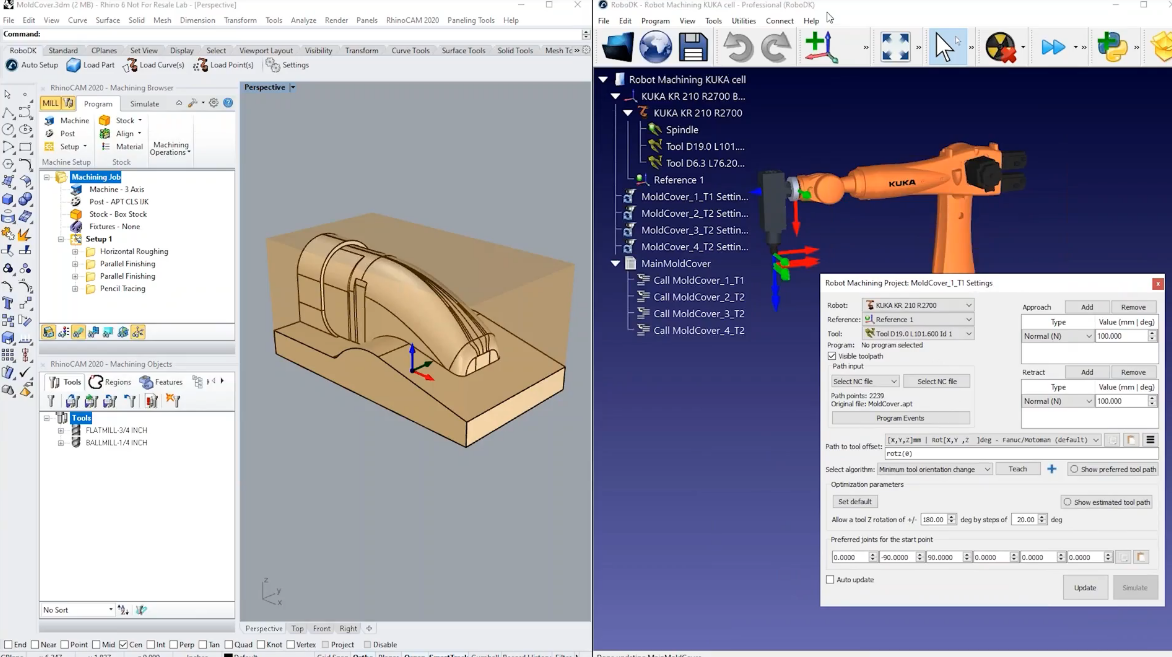
Проект обработки с помощью робота создается с использованием стандартной робототехнической ячейки, которую мы можем настроить. В данном примере мы используем робот KUKA и стандартный шпиндель, где инструмент (или TCP) представляет собой держатель инструмента.
По умолчанию при загрузке программ APT RoboDK добавит инструменты, которые вы определили в своём проекте обработки. Инструменты будут добавлены к вашему активному TCP при загрузке файла APT. Соответствующие инструменты также будут предварительно выбраны в вашем проекте обработки с помощью робота.


