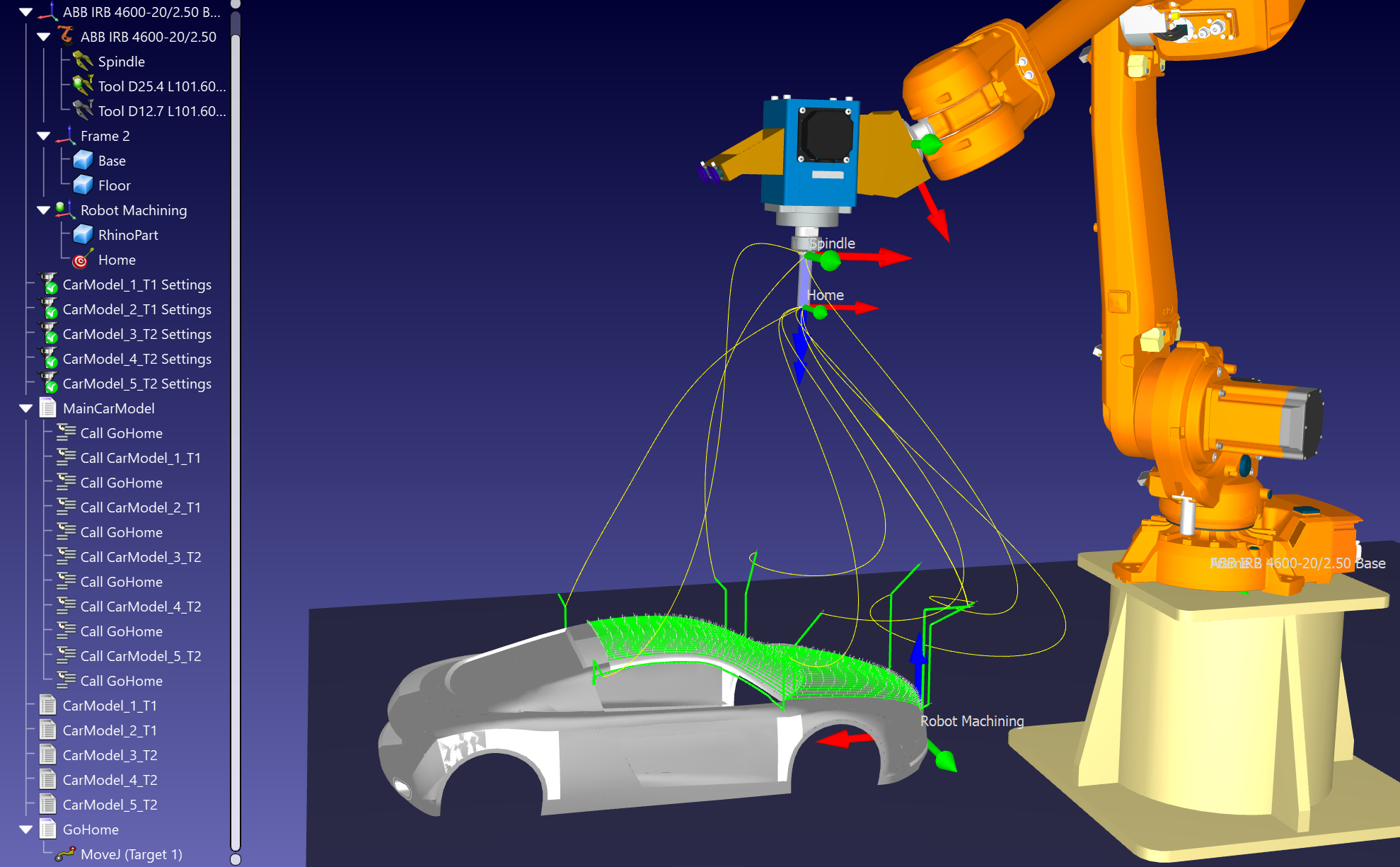
Безопасные переходы между заданиями роботизированной механообработки
Чтобы сделать переход между заданиями роботизированной механообработки более безопасным, вы можете настроить перемещение робота в положение подхода после каждой операции механообработки.
Выполните следующие действия, чтобы создать новую программу с названием «GoHome» и перемещаться в эту точку после завершения каждого задания механообработки:
1.Создайте новую программу, выбрав «Программа» ➔«Добавить программу» или нажав соответствующую кнопку на панели инструментов.
2.Переименуйте программу, нажав клавишу F2, например, в «GoHome».
3.Выберите только что созданную программу.
4.Переместите робота в безопасное место и выберите «Программа» ➔«Инструкция перемещения сочленений» или нажмите соответствующую кнопку на панели инструментов. Эта операция должна создать новую цель в указанном месте и добавить к ней инструкцию перемещения сочленений, если программа была выбрана ранее.
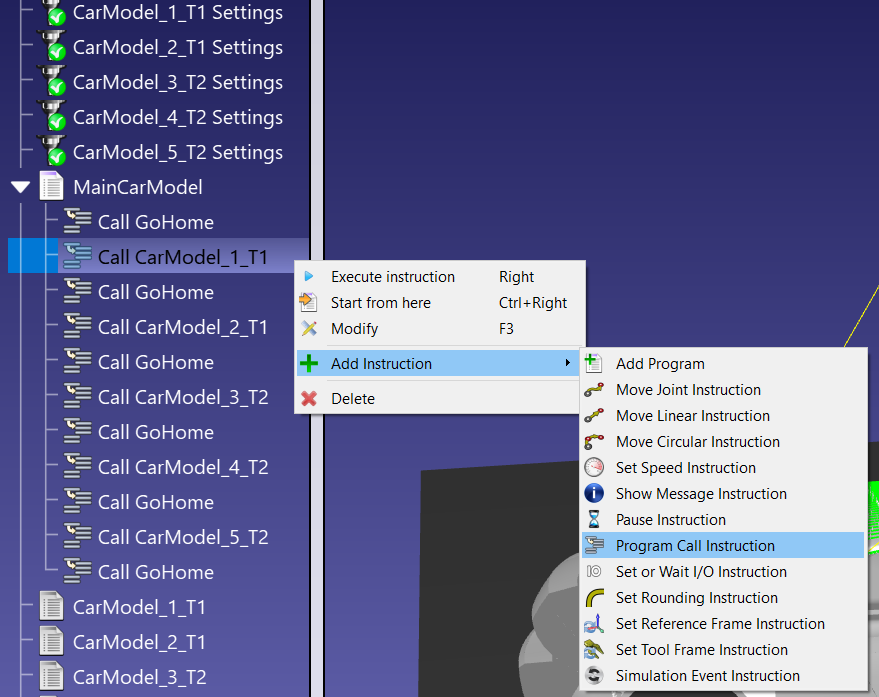
5.Затем вы можете настроить перемещение робота к этой цели исходного положения между каждой операцией механообработки, щелкнув правой кнопкой мыши по первой инструкции вызова программы и выбрав «Добавить инструкцию» ➔ «Инструкция вызова программы».
6.Введите название программы, к которой необходимо перейти (GoHome), и нажмите «ОК».
7.Затем вы можете скопировать и вставить эту инструкцию в свою программу, чтобы быстро получить конечный результат.
8.Щелкните правой кнопкой мыши по основной программе и выберите «Показать траекторию», чтобы увидеть траекторию движения робота в виде желтой линии. Это поможет вам определить, подходит ли положение цели подхода для вашего проекта.