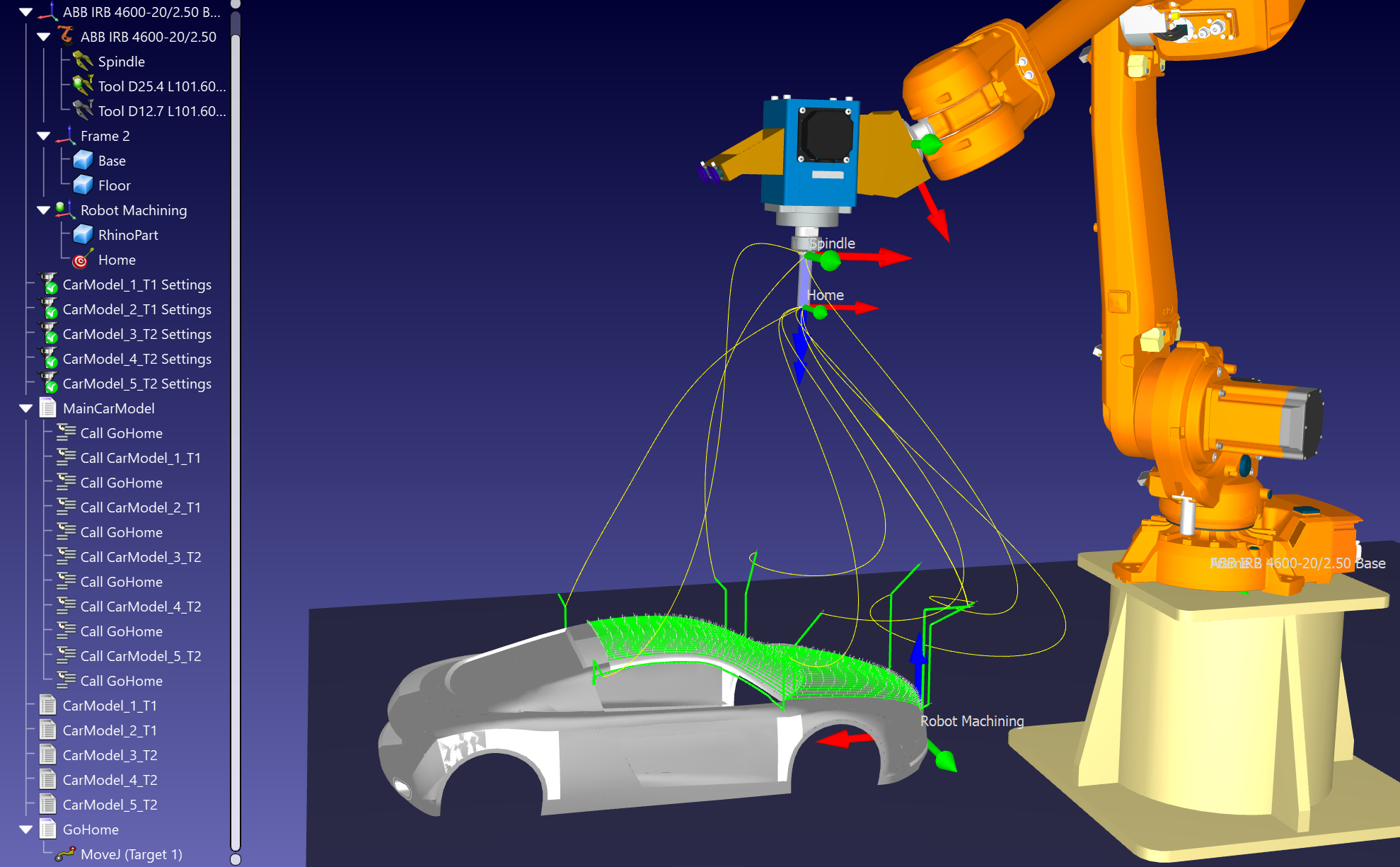
Robot Machining (5x)
Введение
Данный пример поможет вам понять, как настроить параметры роботизированной механообработки в RoboDK и как преобразовать задание 5-осевой механообработки роботом в моделирование роботизированной механообработки и программу для робота.
После определения стратегии механообработки в вашем программном обеспечении CAM вы можете экспортировать программу механообработки в формате G-кода или файла APT, чтобы загрузить её в RoboDK для создания проекта обработки с использованием робота. В данном примере мы будем использовать файл APT для создания проекта обработки с использованием робота.
Этот пример проекта RoboDK находится по следующему адресу: C:/RoboDK/Other/Plugin-MecSoft/Car-Model.rdk.
Пример роботизированной механообработки (5-осевая)
В данном примере мы экспортируем универсальную программу 5-осевой механообработки из RhinoCAM. Вы можете сгруппировать все операции механообработки в один файл и открыть его в RoboDK.
В данном примере вы узнаете, как преобразовать задание механообработки в моделирование роботизированной механообработки и программу для робота. В частности, вы узнаете, как сгенерировать программы для робота, совместимые с вашим контроллером, на основе файлов ЧПУ, таких как G-код или файл APT.
Программа механообработки в RhinoCAM
В данном разделе показано, как экспортировать программу механообработки из программного обеспечения Mecsoft RhinoCAM в RoboDK. Для загрузки траекторий инструмента в RoboDK используется файл APT, который автоматически отправляется с помощью настраиваемого файла BAT.
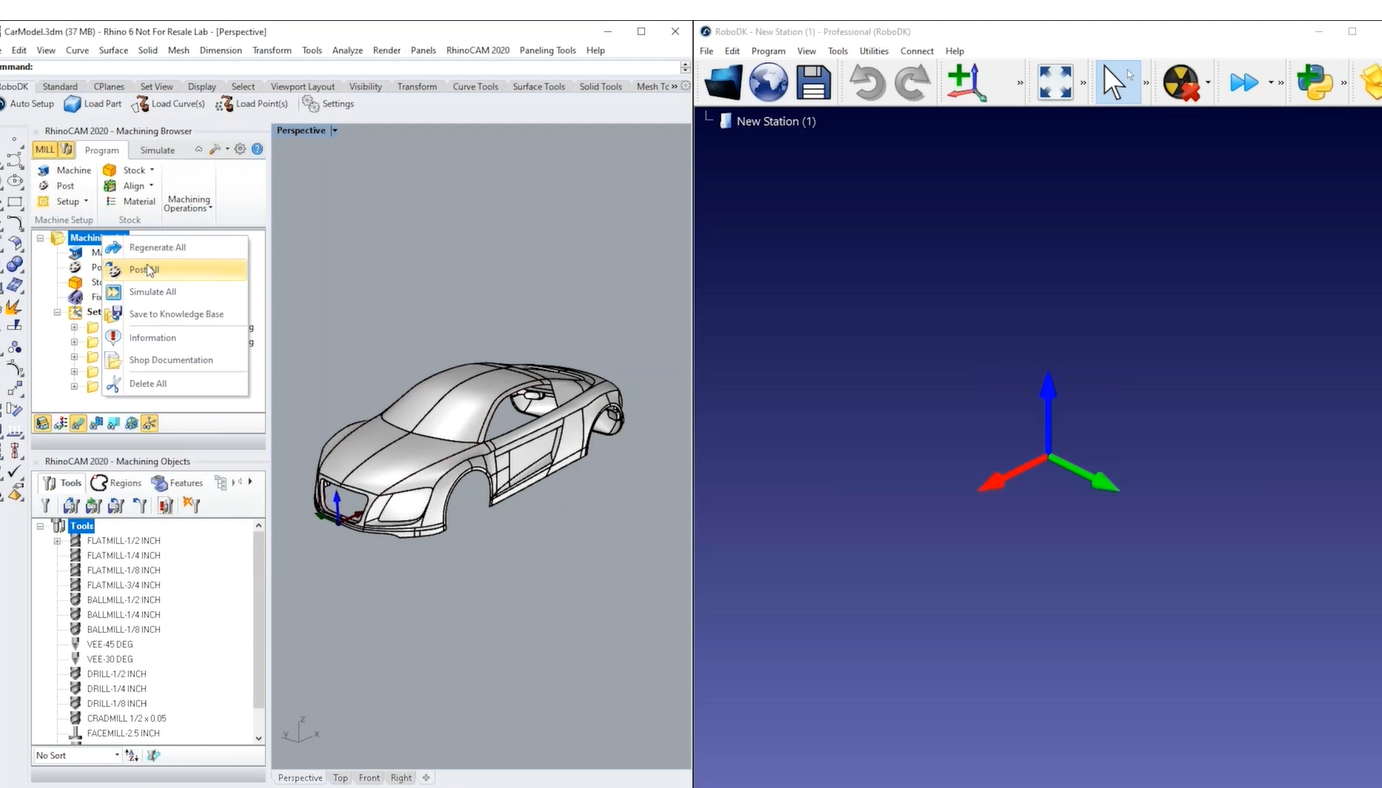
Выполните следующие действия в RhinoCAM для экспорта программы механообработки в RoboDK:
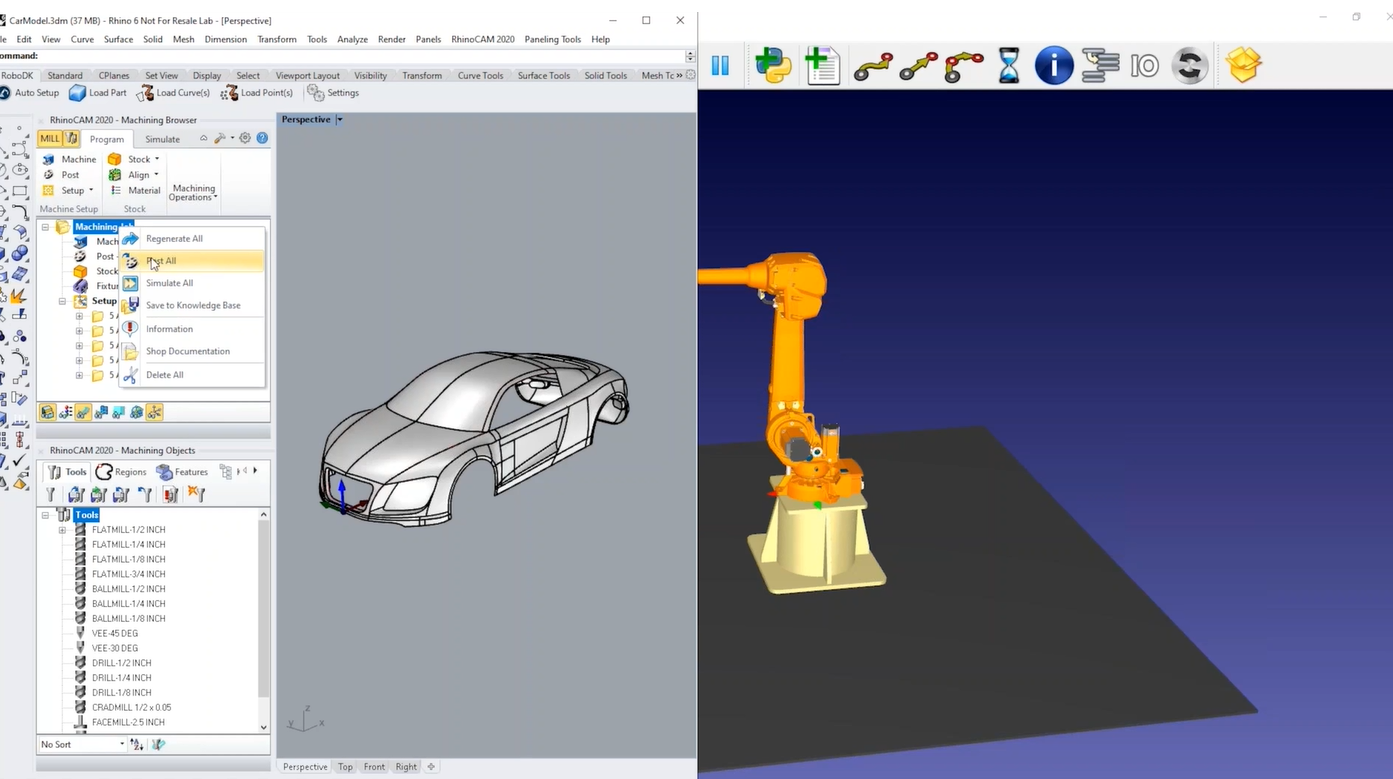
1.Щелкните правой кнопкой мыши по вашему проекту в RhinoCAM.
2.Выберите Post All, чтобы провести генерацию программ механообработки и автоматически загрузить все данные в RoboDK.
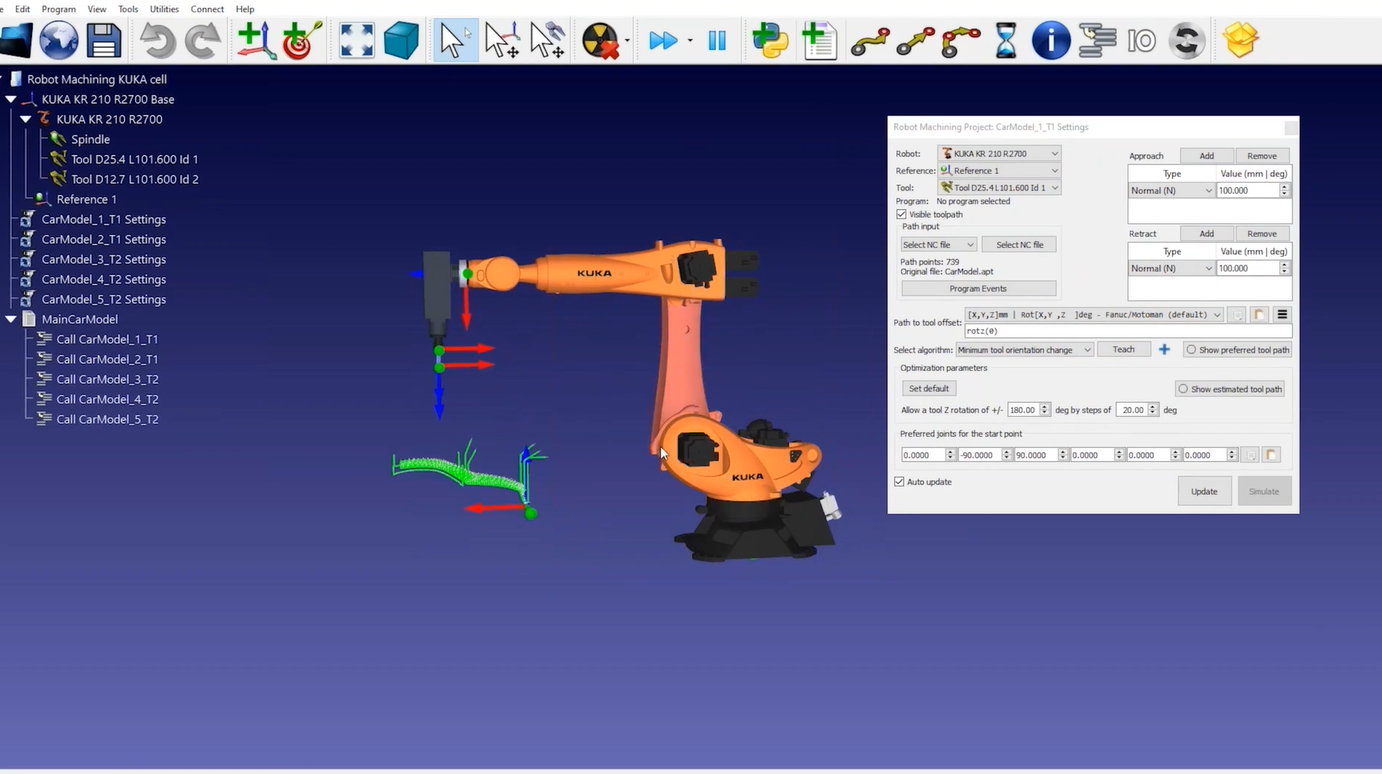
Проект роботизированной механообработки (5x)
В данном разделе показано, как настроить параметры робота и траектории инструмента для успешного выполнения роботизированной механообработки. Проект обработки в RoboDK позволяет преобразовать любую типовую 5-осевую производственную операцию в моделирование работы робота и программу для робота.
Вы можете заметить, что каждая операция механообработки автоматически разбивается в RoboDK на отдельный проект роботизированной механообработки. Также видно, что ячейка KUKA была загружена по умолчанию вместе с программой механообработки. Это происходит потому, что мы экспортировали файл из RhinoCAM с помощью настраиваемого файла BAT.
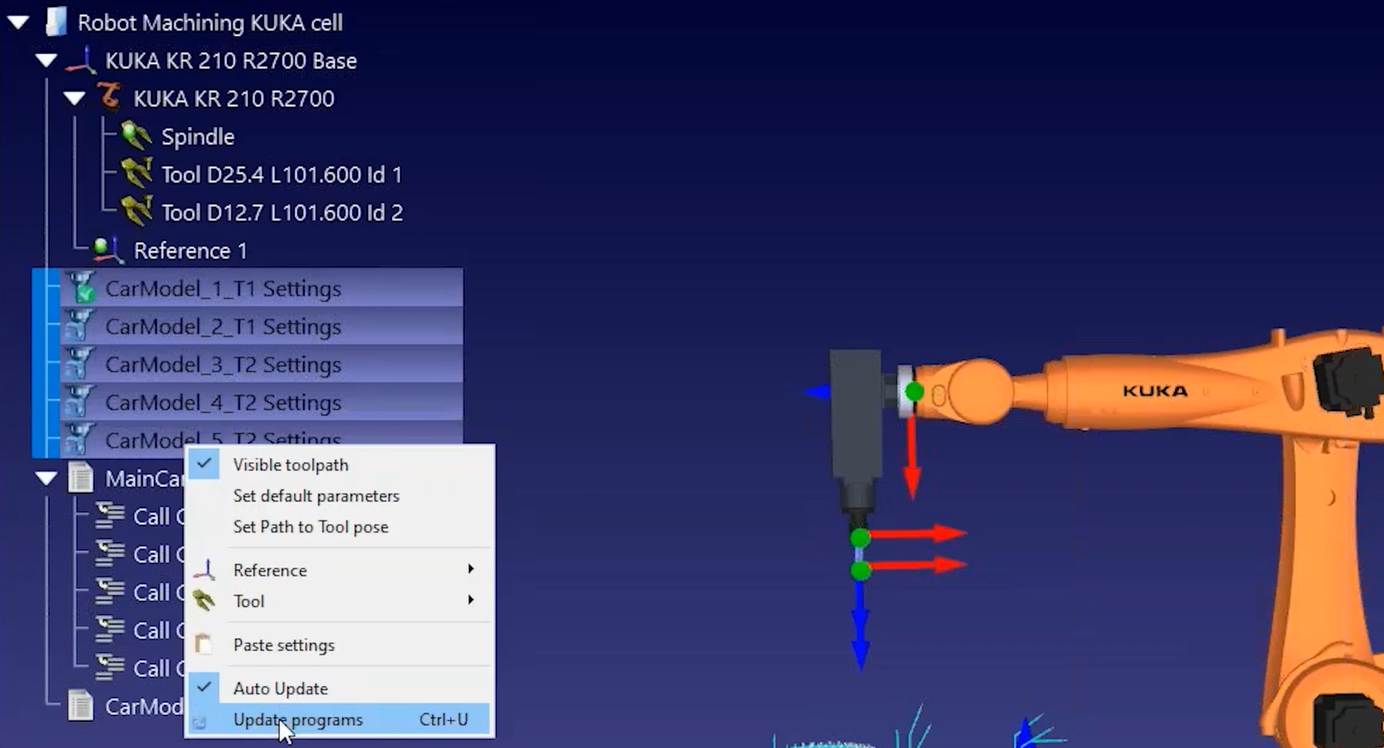
1.Вы можете выбрать «Обновить» для каждого проекта роботизированной механообработки или выделить сразу несколько траекторий инструмента и выбрать «Обновить программы», чтобы сгенерировать соответствующие программы для робота в среде RoboDK.
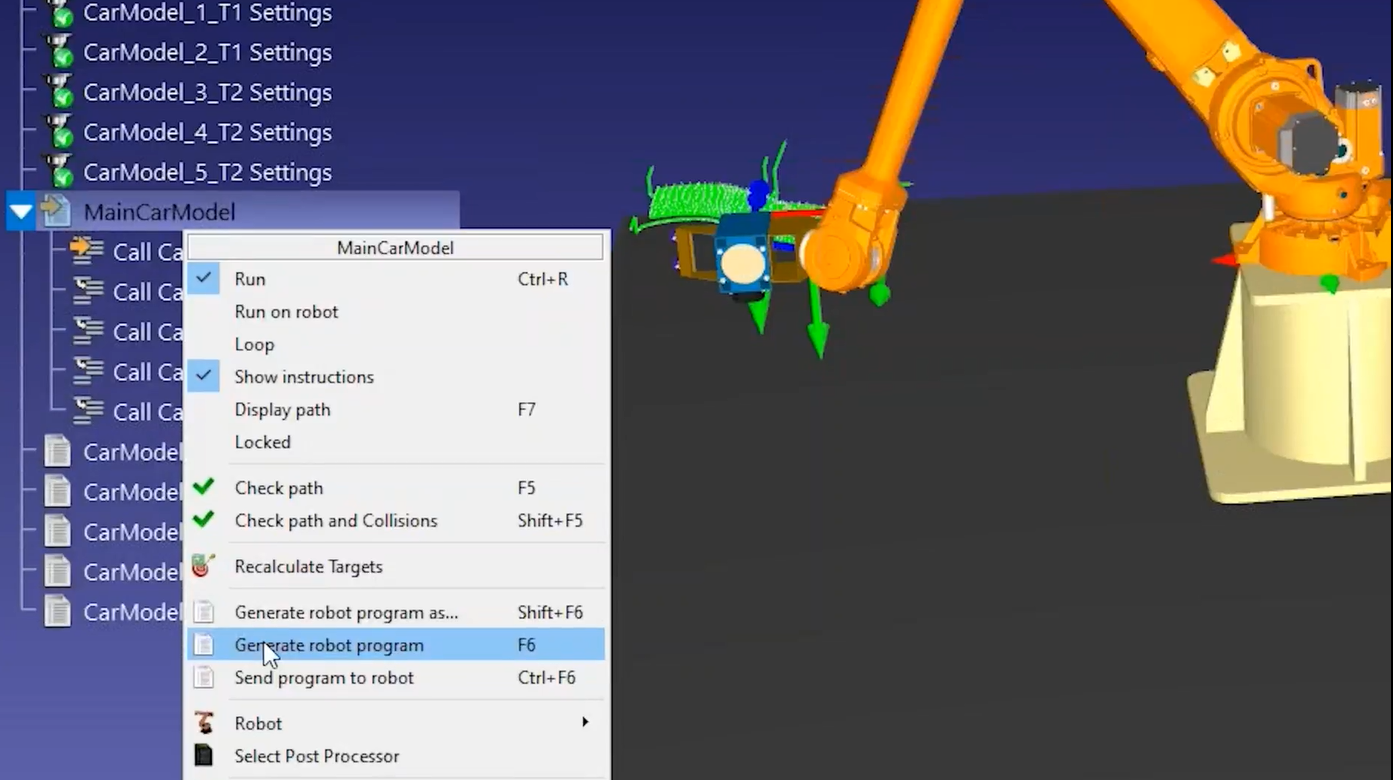
2.Вы можете напрямую сгенерировать программы для робота, выполнив массовый выбор программ и выбрав «Сгенерировать программу для робота»
Выберите робота
В данном разделе показано, как создать новую ячейку.
Выполните следующие шаги, чтобы создать новую робототехническую ячейку для роботизированной механообработки.
1.Выберите «Файл» → «Новая станция».
2.Вы можете получить доступ к каталогу, выбрав «Файл» → «Открыть онлайн-каталог».
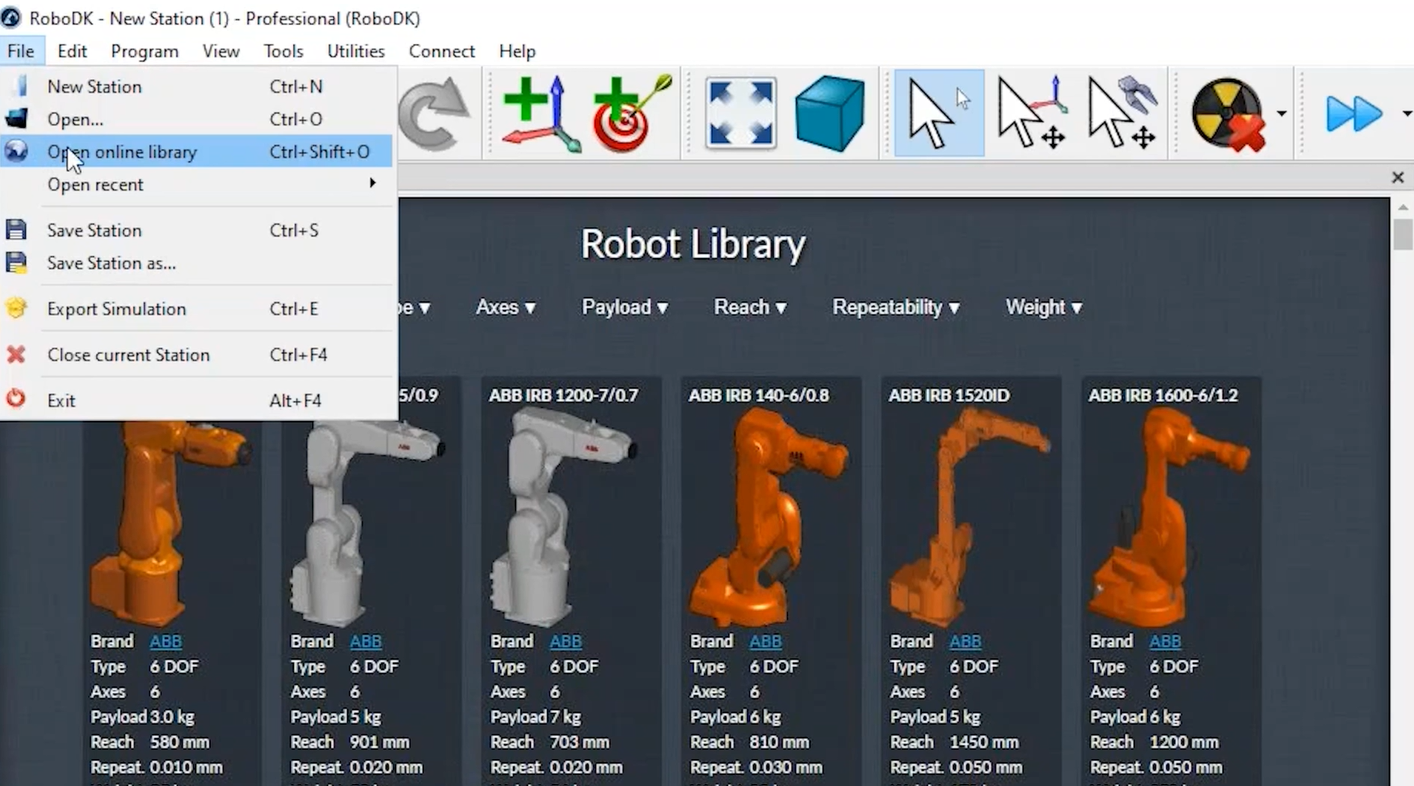
3.Как только вы найдете нужного робота, нажмите «Скачать», чтобы добавить его в свой проект.
Создание системы координат для роботизированной механообработки
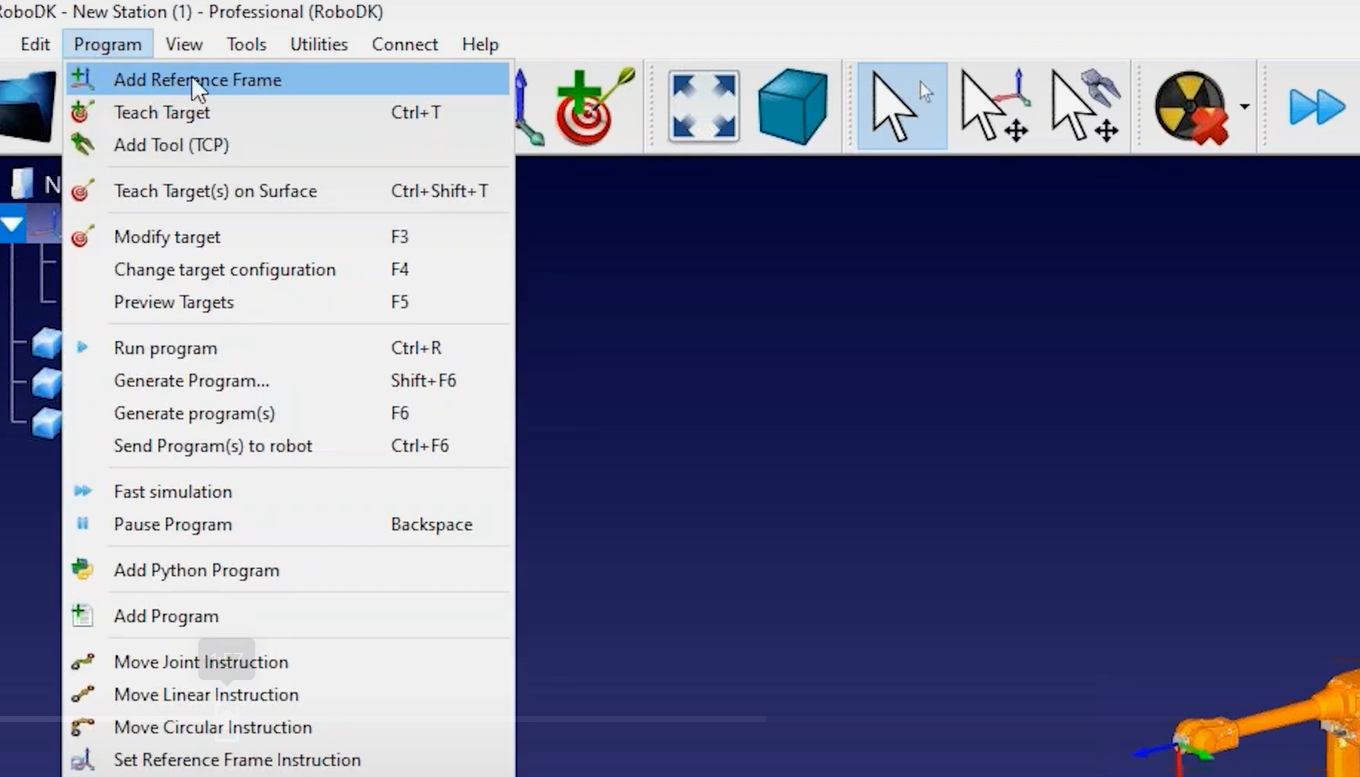
Вы можете создать новую систему координат для вашего приспособления для роботизированной механообработки, выбрав меню «Программа», а затем пункт «Добавить систему отсчета».
Выполните следующие шаги, чтобы правильно определить инструмент (TCP):
1.Вы можете ввести координаты инструмента, если они у вас имеются (для ввода позы инструмента можно выбрать один из различных форматов ориентации, специфичных для конкретного производителя).
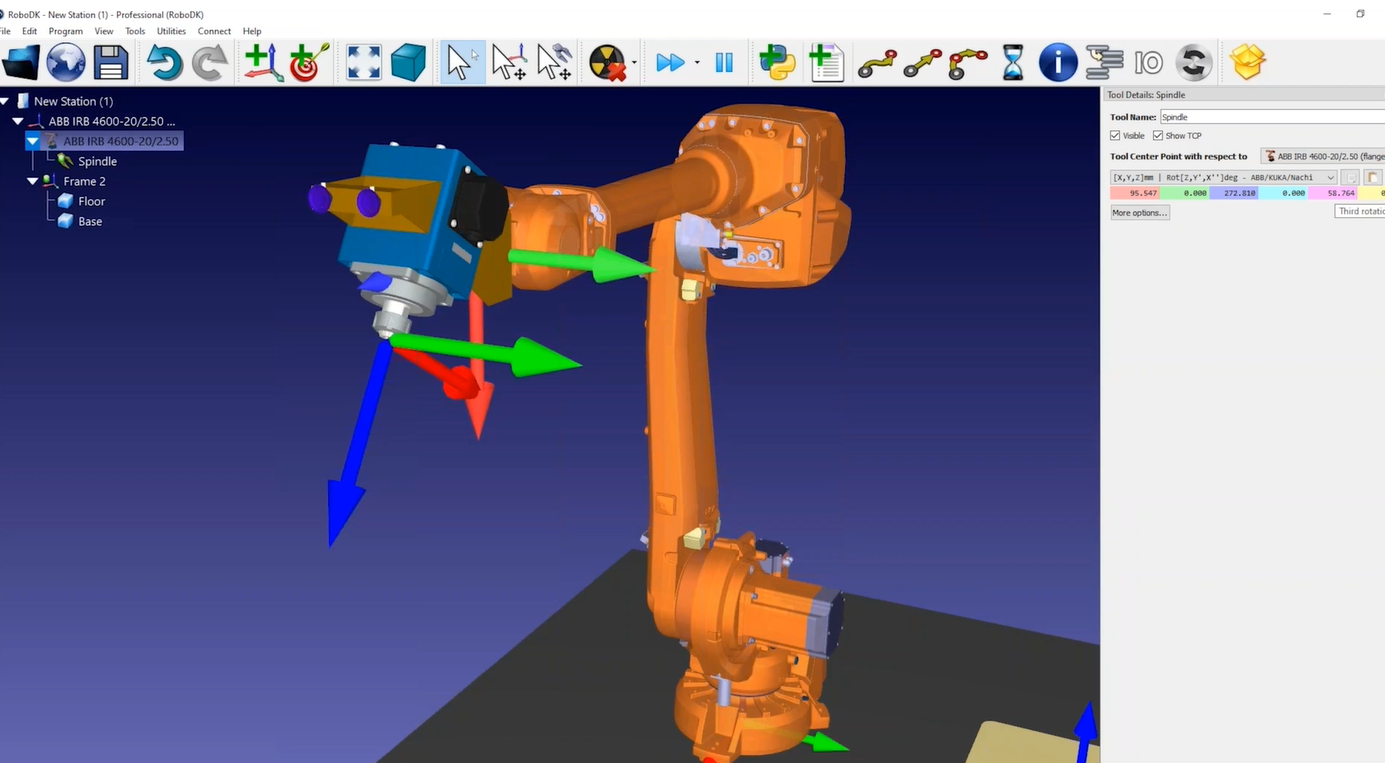
2.Удерживая клавишу ALT, вы можете перемещать робота или любую систему координат.
3.Удерживая клавиши ALT и Shift, вы можете изменять положение и ориентацию вашей точки управления инструментом (TCP).
Выполните следующие действия, чтобы добавить ещё одну систему координат, представляющую систему отсчёта механообработки:
4.Выберите меню «Программа», а затем пункт «Добавить систему отсчета».
5.Вы можете переименовать элементы в дереве, нажав клавишу F2 или щелкнув правой кнопкой мыши и выбрав пункт «Переименовать».
6.Удерживая клавишу ALT, вы можете переместить систему координат в нужное место, если у вас есть возможность выбрать местоположение детали.
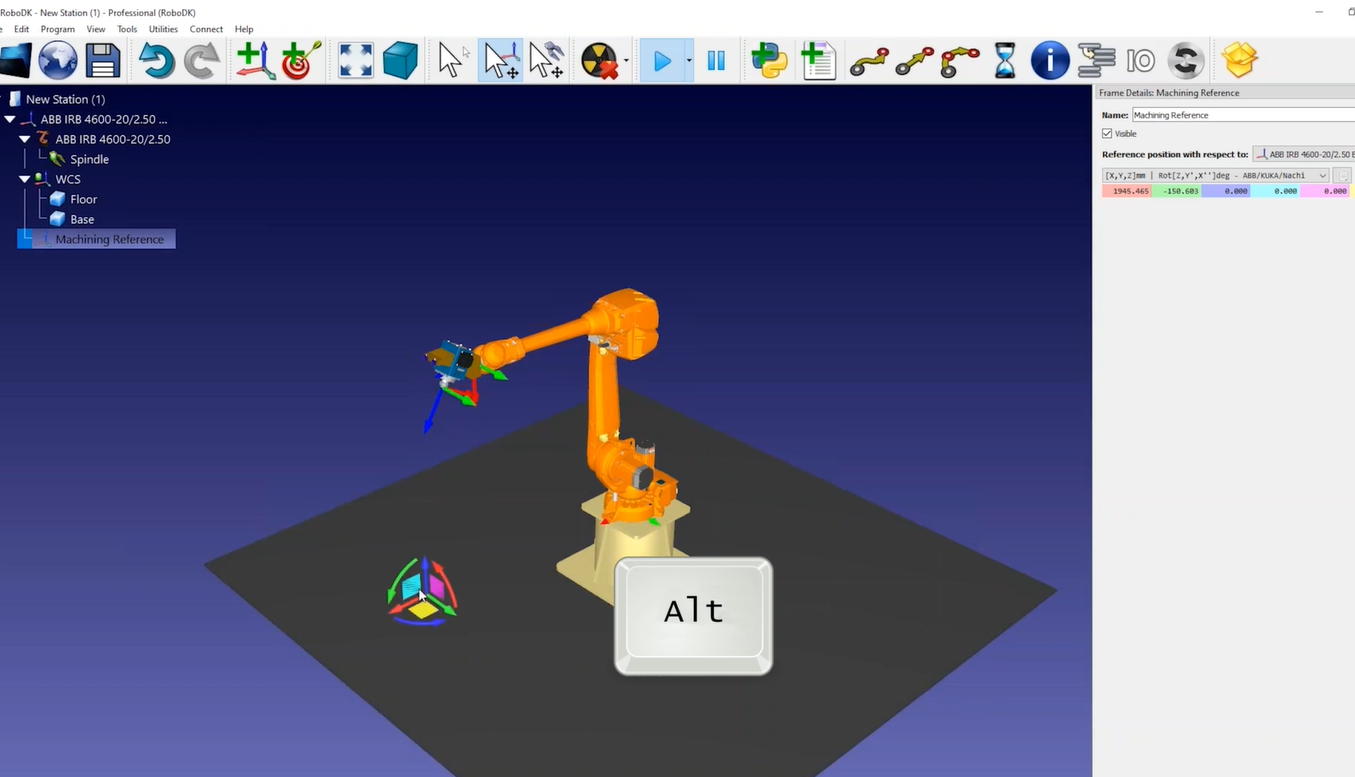
7.Вы можете дважды щелкнуть по роботу, чтобы увидеть, какой инструмент и какая система координат используются. Для заданного положения робота значения, отображаемые на панели робота, должны совпадать со значениями, отображаемыми на дисплее контроллера робота.
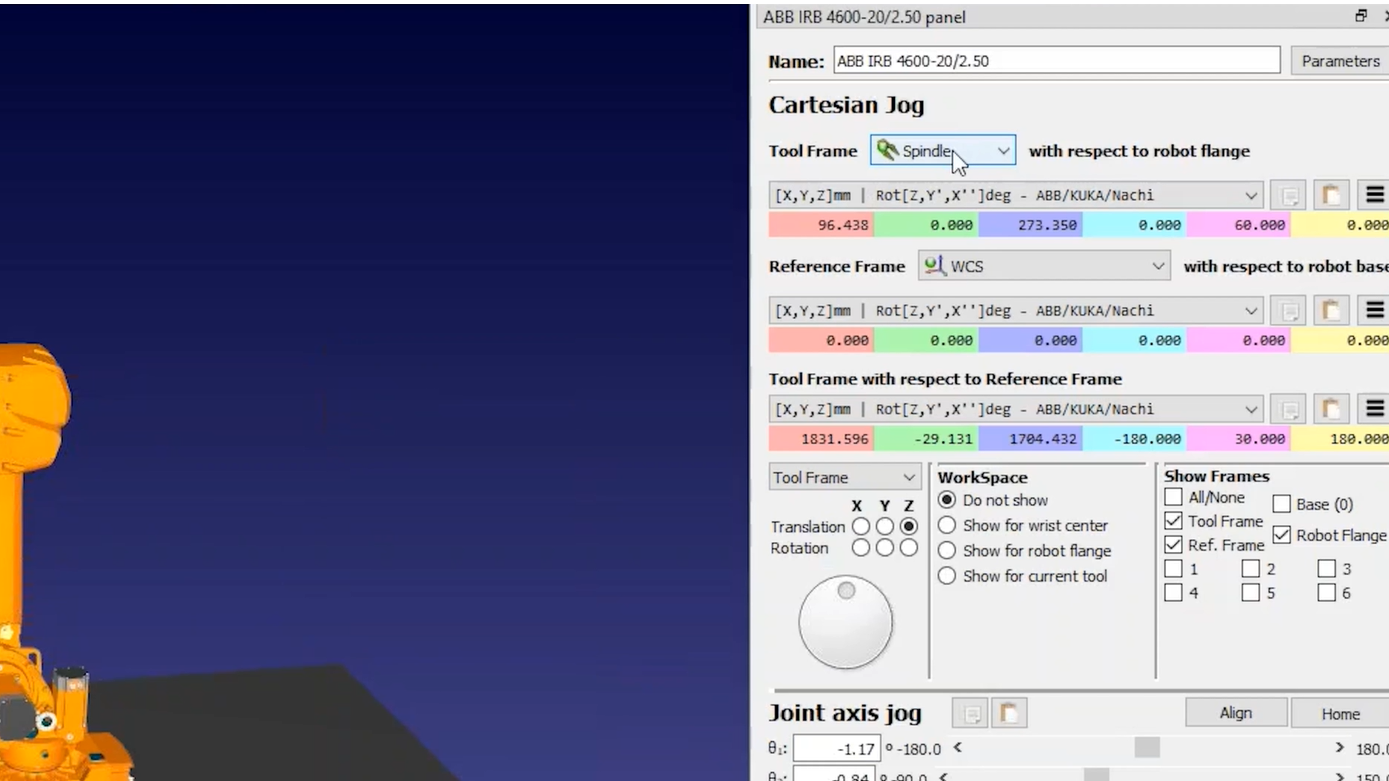
Выполните следующие действия, чтобы сохранить вашу робототехническую ячейку:
8.После создания робототехнической ячейки вы можете сохранить её в виде одного файла RDK, выбрав «Файл» → «Сохранить станцию». При этом все настройки, включая 3D-модели, будут сохранены в одном файле.
9.Загрузите файл задания механообработки в RoboDK, и RoboDK автоматически создаст по одному проекту обработки роботом для каждой операции механообработки.
10.Вы можете выбрать «Обновить», чтобы проверить, сможет ли RoboDK найти выполнимую траекторию с использованием настроек по умолчанию. Вы также можете обновить все операции одновременно.
11.После получения корректного результата моделирования в RoboDK вы можете щелкнуть правой кнопкой мыши по своей программе и выбрать «Сгенерировать программу». При этом будут сгенерированы файлы, необходимые для контроллера вашего робота.
Настройка ориентации инструмента
Вы можете легко настроить ориентацию инструмента в программе роботизированной механообработки, задав желаемую ориентацию.
В данном примере мы могли бы улучшить ориентацию инструмента для последних двух операций механообработки:
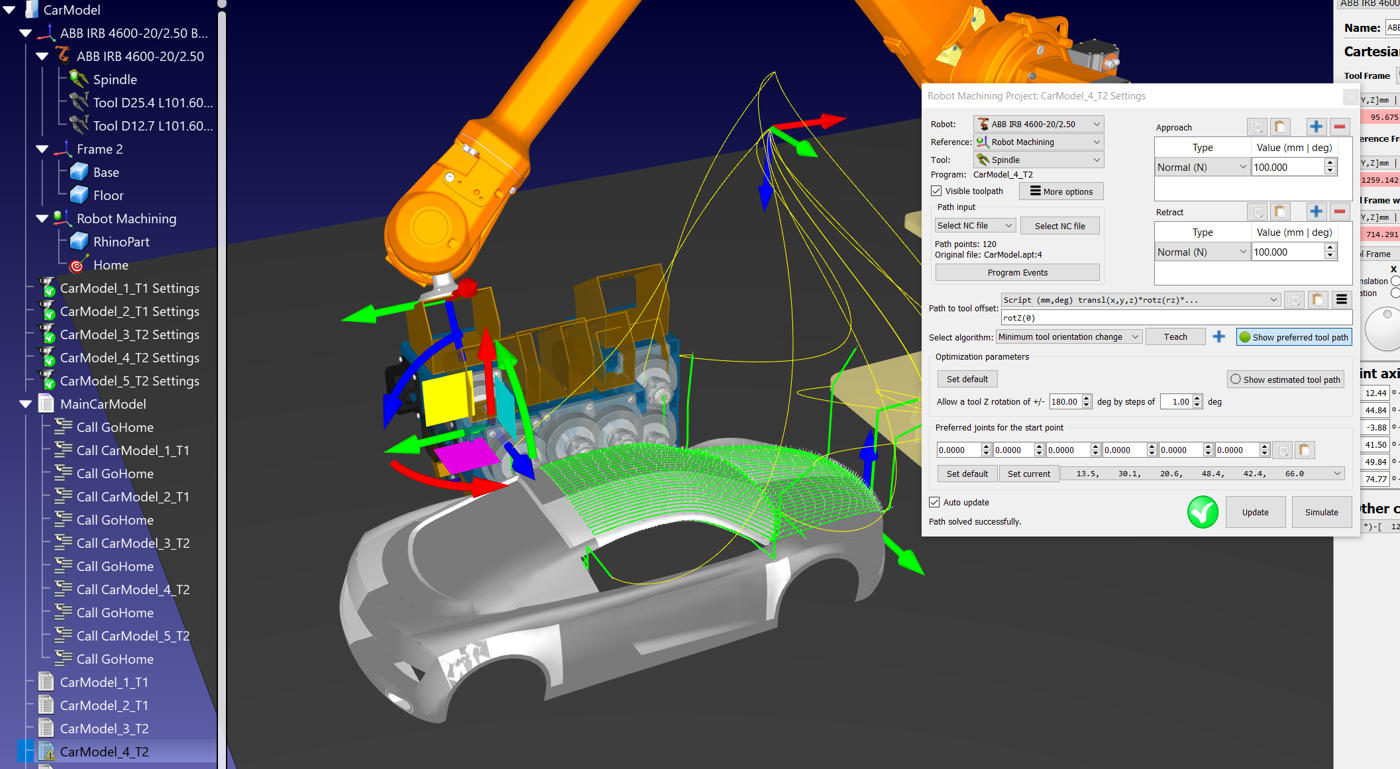
1.Дважды щелкните по 4-й операции механообработки, чтобы открыть настройки роботизированной механообработки для данной операции.
2.Выберите «Моделирование» или запустите соответствующую программу и остановите робота в любой точке траектории механообработки.
3.Нажмите кнопку «Показать рекомендуемую траекторию инструмента», чтобы увидеть ориентацию инструмента, которой RoboDK будет пытаться заставить робота следовать.
4.Удерживая клавишу Alt, захватите инструмент робота и, удерживая синюю круглую стрелку, совершите вращение вокруг оси Z инструмента. Установите ориентацию инструмента в желаемое положение.
5.Выберите пункт «Обучение» в меню роботизированной механообработки, чтобы учесть данную ориентацию вдоль траектории. Выбирая «Обучение», вы указываете RoboDK, что хотите следовать текущей ориентации инструмента, поэтому настройки будут скорректированы в соответствии с этой ориентацией.
6.Выберите «Обновить», чтобы пересчитать траекторию.
Выберите «Моделирование», чтобы запустить моделирование (или дважды щелкните по сгенерированной программе).
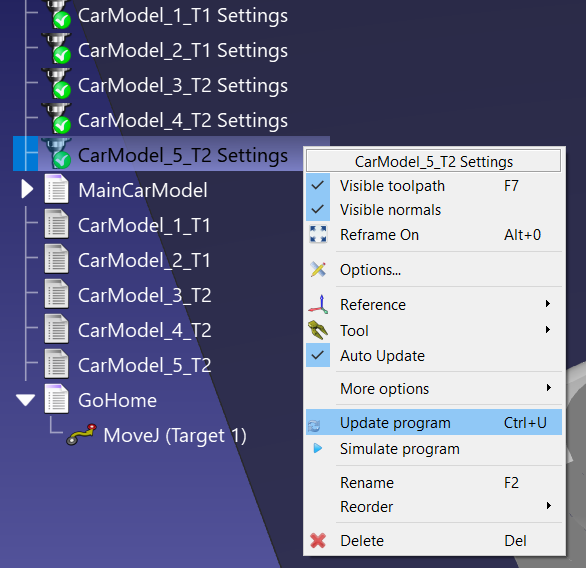
7.Если результат соответствует вашим ожиданиям, вы можете скопировать настройки и вставить их в другую траекторию инструмента: щелкните правой кнопкой мыши настройки роботизированной механообработки и выберите «Копировать настройки». Затем щелкните правой кнопкой мыши новые настройки роботизированной механообработки и выберите «Вставить настройки». Снова щелкните правой кнопкой мыши этот последний проект роботизированной механообработки и выберите «Обновить программу», чтобы обновить программу, связанную с данным заданием роботизированной механообработки.
Безопасные переходы между заданиями роботизированной механообработки
Чтобы сделать переход между заданиями роботизированной механообработки более безопасным, вы можете настроить перемещение робота в положение подхода после каждой операции механообработки.
Выполните следующие действия, чтобы создать новую программу с названием «GoHome» и перемещаться в эту точку после завершения каждого задания механообработки:
1.Создайте новую программу, выбрав «Программа» ➔«Добавить программу» или нажав соответствующую кнопку на панели инструментов.
2.Переименуйте программу, нажав клавишу F2, например, в «GoHome».
3.Выберите только что созданную программу.
4.Переместите робота в безопасное место и выберите «Программа» ➔«Инструкция перемещения сочленений» или нажмите соответствующую кнопку на панели инструментов. Эта операция должна создать новую цель в указанном месте и добавить к ней инструкцию перемещения сочленений, если программа была выбрана ранее.
5.Затем вы можете настроить перемещение робота к этой цели исходного положения между каждой операцией механообработки, щелкнув правой кнопкой мыши по первой инструкции вызова программы и выбрав «Добавить инструкцию» ➔ «Инструкция вызова программы».
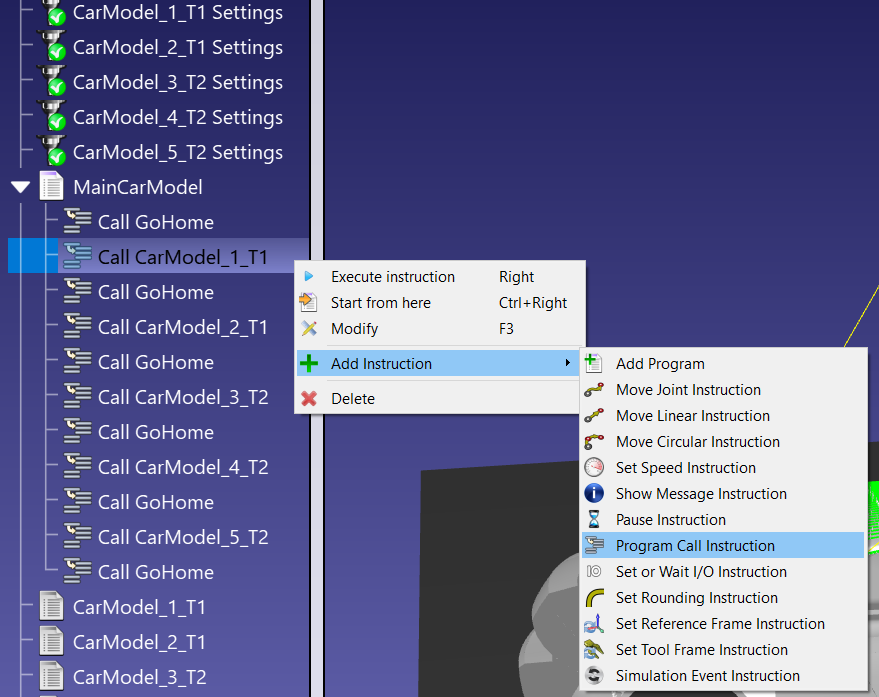
6.Введите название программы, к которой необходимо перейти (GoHome), и нажмите «ОК».
7.Затем вы можете скопировать и вставить эту инструкцию в свою программу, чтобы быстро получить конечный результат.
8.Щелкните правой кнопкой мыши по основной программе и выберите «Показать траекторию», чтобы увидеть траекторию движения робота в виде желтой линии. Это поможет вам определить, подходит ли положение цели подхода для вашего проекта.