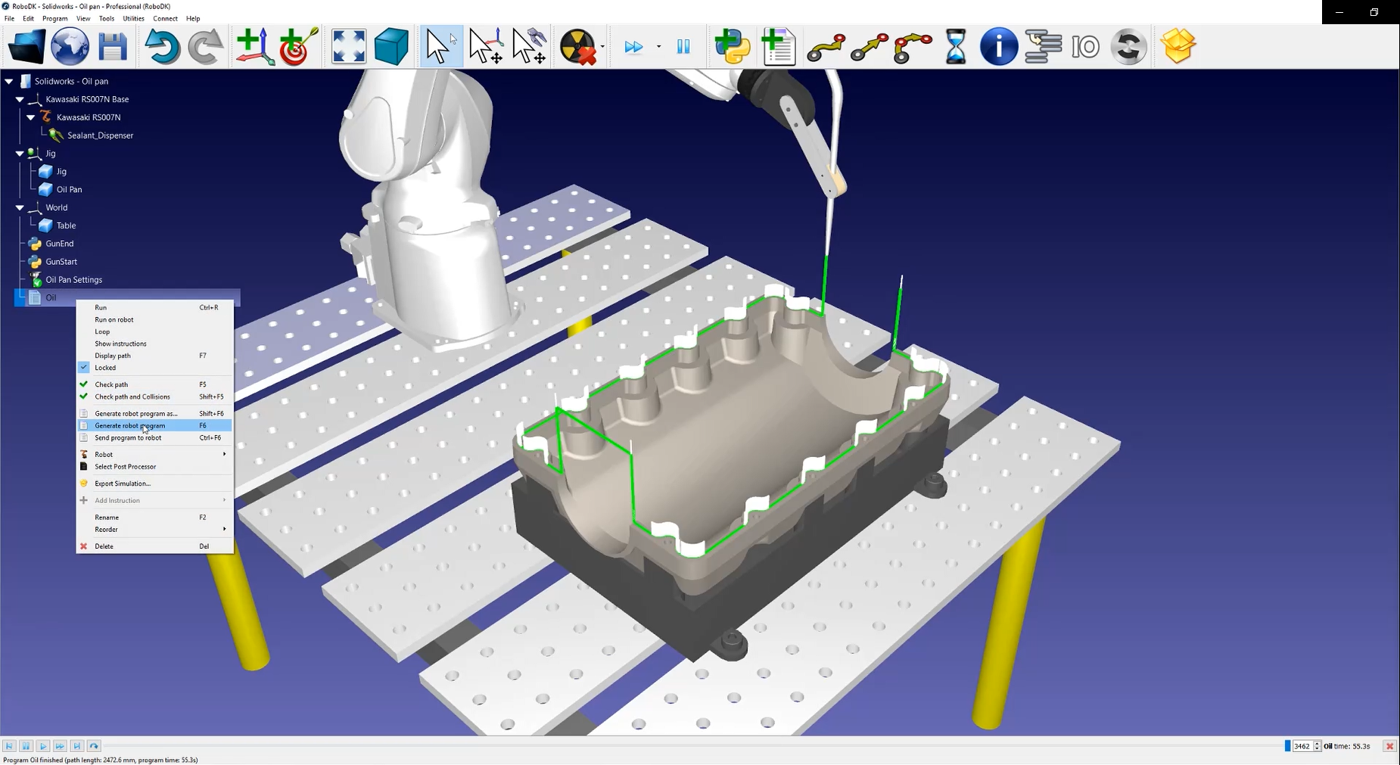
Станция RoboDK № LDIStation
Следующим шагом является проверка правильности порядка выполнения участков траектории путем выбора «Настройки масляного поддона» ➔ «Обновить» ➔ «Моделирование». В данном примере необходимо скорректировать этот порядок.
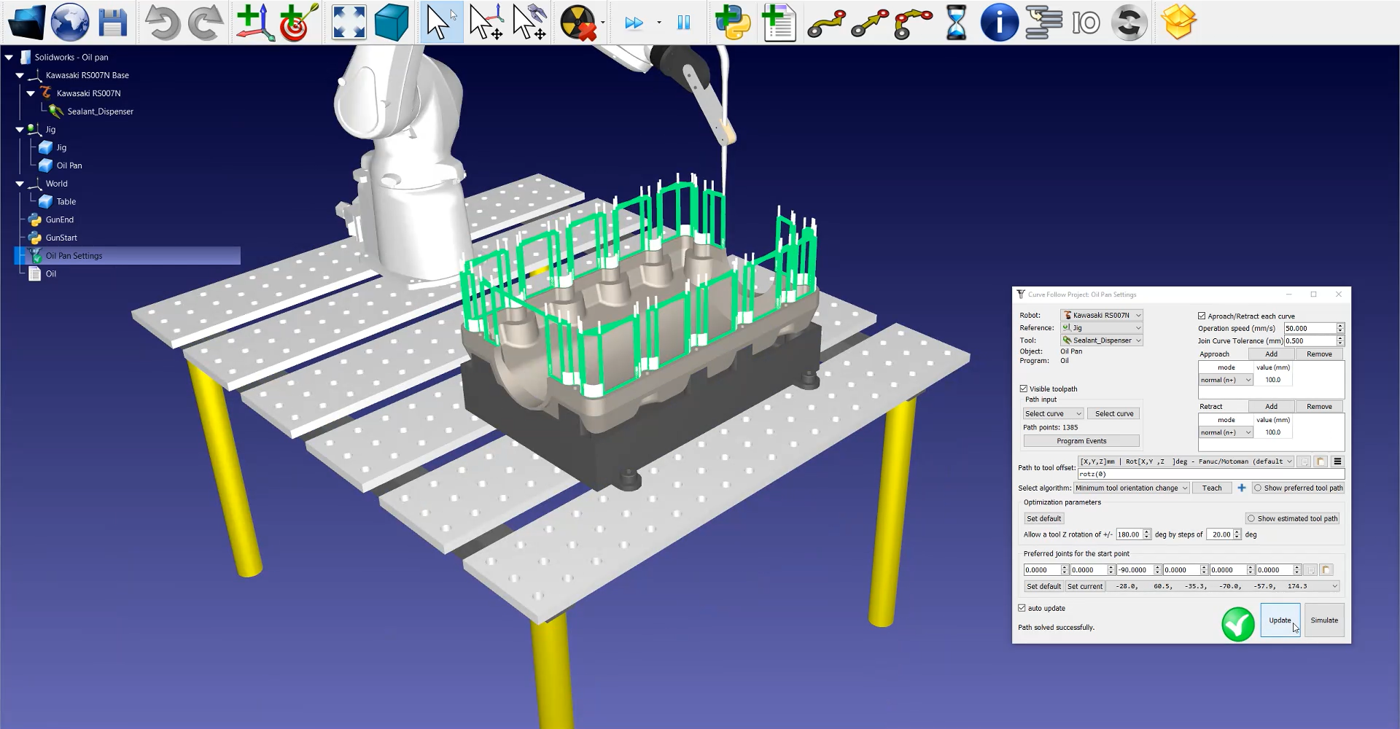
Если вы хотите изменить порядок или направление участка траектории, выполните следующие действия:
1.Исправьте порядок участков траектории, щелкнув
2.Щелкните правой кнопкой мыши по пустому участку станции и выберите «Сбросить выделение».
3.Перейдите к начальной точке траектории и выберите первый участок. Убедитесь, что он направлен в правильном направлении, щелкнув по нему правой кнопкой мыши и, при необходимости, нажав «Сменить направление».
4.Выберите «Автоматический выбор следующей кривой» или «Автоматический выбор всех», чтобы автоматически выбрать все участки траектории в правильном порядке.
5.Выберите «Готово». После этого вы вернётесь в окно настроек RoboDK.
Далее вам необходимо настроить ориентацию инструмента:
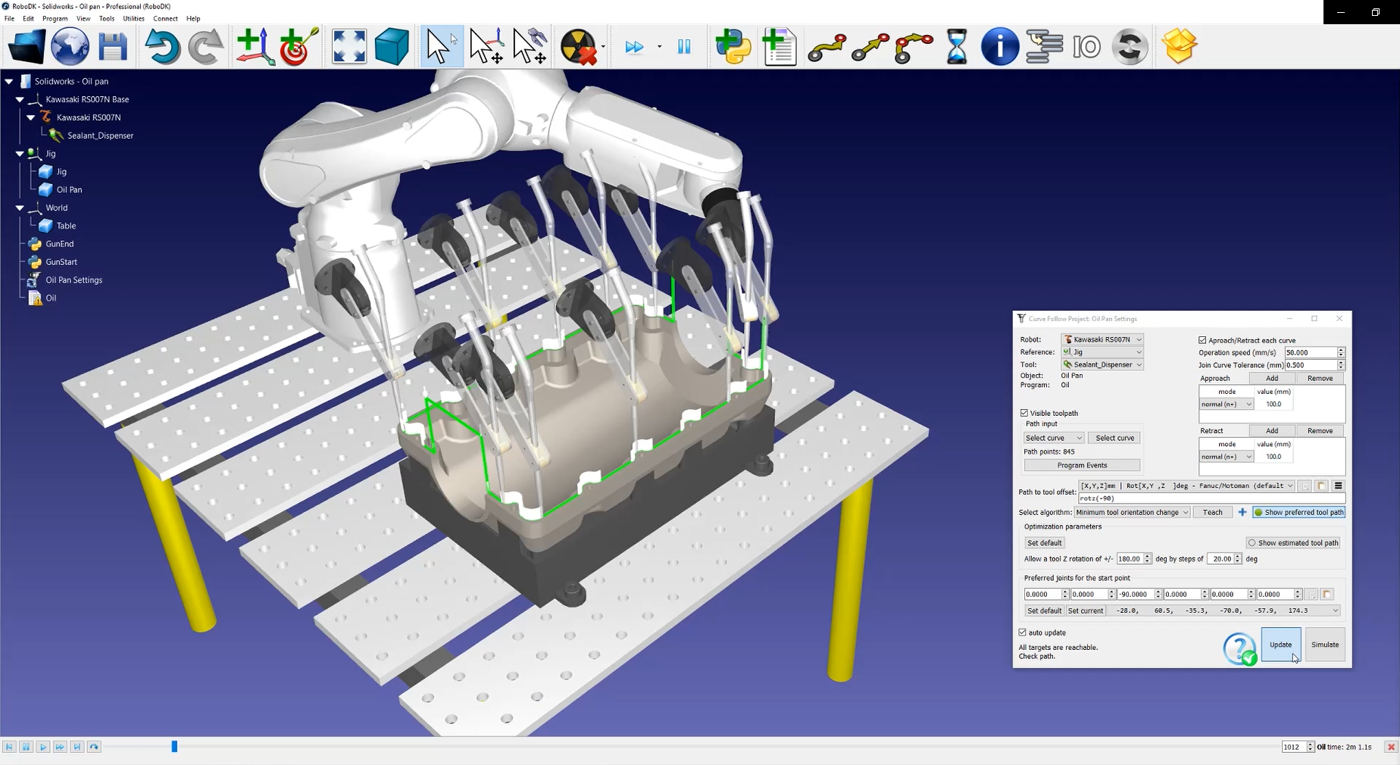
1.Выберите «Показать предпочтительную траекторию инструмента», чтобы визуализировать движение инструмента по траектории, как показано на изображении ниже.
2.Измените значение rotz. В данном примере установлено значение -90 градусов.
3.Выберите «Обновить» ➔«Моделирование».
Чтобы сгенерировать программу для робота, щелкните правой кнопкой мыши по «
Файл .pg теперь готов к передаче на контроллер вашего робота.