Способ 2: Функции лазерной резки в Fusion 360
Чтобы воспользоваться функциями лазерной резки в Fusion 360, вернитесь в Fusion и скройте ранее созданные эскизы, как показано на изображении ниже.
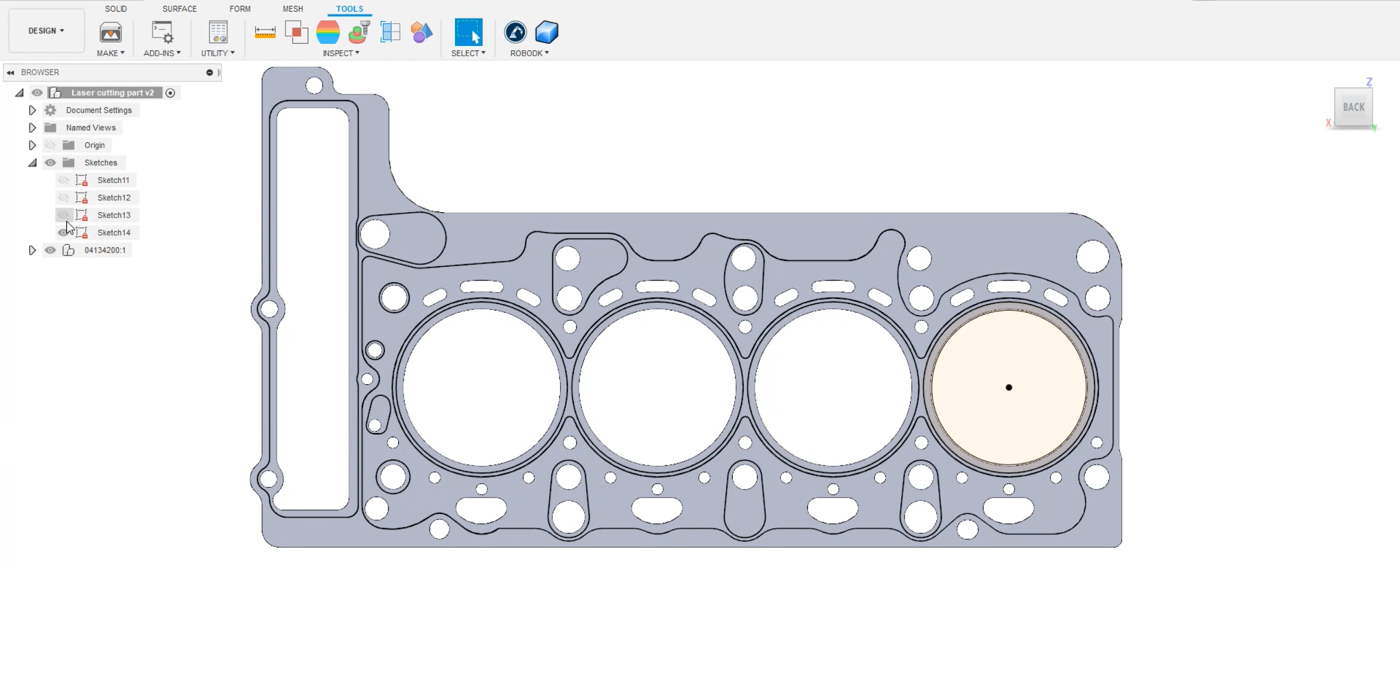
Переключитесь из раздела «Проектирование» в меню в левом верхнем углу на раздел «Производство». На панели инструментов щелкните функцию 2D-резки.
1.Выберите инструмент. В данном примере это фреза шириной 1 мм.
2.Перейдите на вкладку «Геометрия» в том же меню и выберите круги, которые необходимо вырезать. В данном примере выбраны все отверстия штампованной металлической детали, как показано на изображении ниже.
3.Нажмите «ОК».
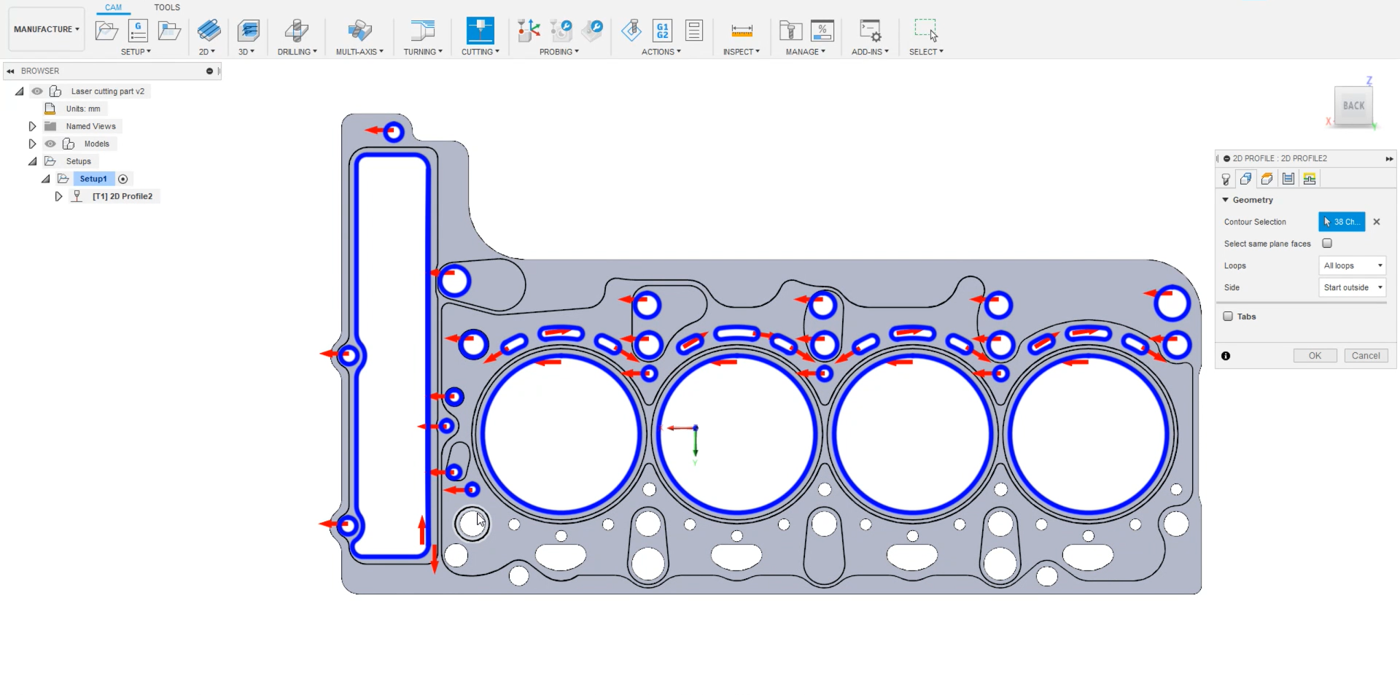
Вы можете выполнить моделирование траектории в Fusion 360, щелкнув правой кнопкой мыши по траектории и выбрав пункт «Моделирование». В настройках убедитесь, что вы используете ту же точку начала координат, что и в модели. Таким образом, траектория будет экспортирована в нужное положение.
1.Щелкните правой кнопкой мыши по «Setup1» → «Редактировать».
2.Убедитесь, что в поле «Origin» (Начало координат) выбрана опция «Model origin» (Начало координат модели).
3.Нажмите «ОК».
Теперь вы можете перенести эскиз в RoboDK, выбрав на вкладке «Fusion 360» пункт «Инструменты» → «Загрузить CAM-проект в RoboDK».
В RoboDK должен отобразиться импортированный эскиз. Обязательно удалите предыдущую траекторию — в данном примере это «Path2». Дважды щелкните по «
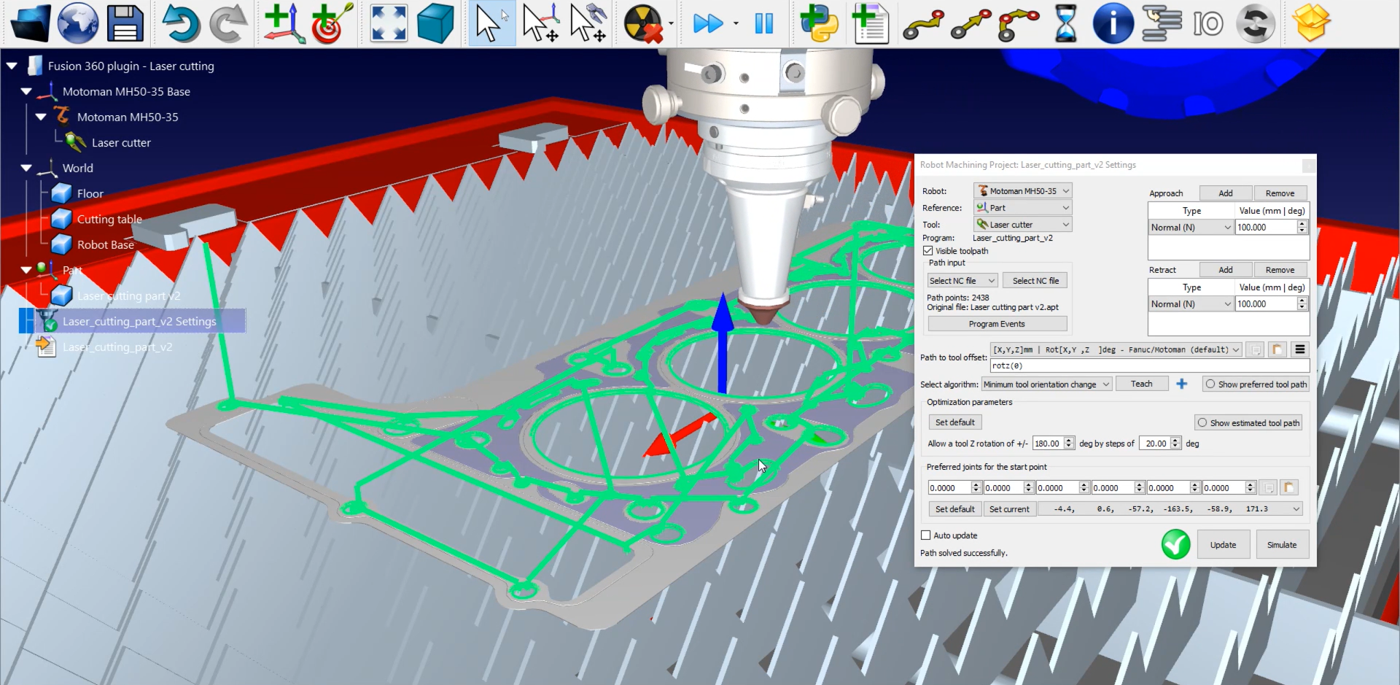
Единственное, что необходимо настроить, — это события программы:
1.Нажмите «События программы».
2.Оставьте первые три текстовых поля пустыми, так как вы не выполняете проект обработки с использованием шпинделя, нескольких инструментов или с необходимостью достижения определённой частоты вращения.
3.Установите флажок «Начало траектории» и введите «LaserOn», чтобы активировать лазер только в момент начала траектории.
4.Установите флажок «Окончание траектории» и введите «LaserOff», чтобы отключить лазер по окончании траектории.
5.Нажмите «ОК» и «Обновить».
Для генерации программы робота щелкните правой кнопкой мыши по «Laser cutting part v2» ➔ «Generate robot program» или нажмите клавишу F6. Появится новое окно с программой, постпроцессированной для контроллера Motoman.
Файл .pg теперь готов к передаче на контроллер вашего робота.


