Pick and Place
Введение в операцию «захват и размещение»
Термин «захват и размещение» обозначает автоматизированный процесс, при котором роботы берут детали или предметы из одного места и размещают их в другом. Автоматизация операций захвата и размещения способствует повышению производительности.
Роботы для операций «захват и размещение» могут выполнять повторяющиеся задачи, освобождая работников для выполнения более сложных задач. Эти роботизированные системы являются важнейшим компонентом многих производственных линий, позволяя автоматизировать повторяющиеся и трудоемкие задачи.
Видео: Посмотрите этот учебник, посвящённый операциям «захват и размещение» с использованием роботов: «Pick and Place — вебинар RoboDK».
Роботизированные манипуляторы с лёгкостью выполняют операции «захват и размещение». Несмотря на наличие специализированных манипуляторов для определённых задач «захват и размещение» (таких как паллетировщики для паллетирования или роботы SCARA для сборки печатных плат), универсальный 6-осевой манипулятор подходит для выполнения любых операций «захват и размещение».
Примеры операций «захват и размещение»
В данном разделе документации вы найдёте несколько примеров проектов для моделирования операций «захват и размещение».
Примеры в этом разделе включают:
1.Простой пример операции «захват и размещение», в котором робот захватывает деталь и помещает её в другое место.
2.Пример операции «захват и размещение» с операцией сборки.
3.Пример операции «захват и размещение» с использованием дополнения для паллетирования.
4.Пример операции «захват и размещение» с использованием API.
Простой пример операции «подхват и размещение»
В данном разделе представлен простой пример операции «подхват и размещение», в котором манипулятор робота с вакуумным захватом перемещает одну коробку.
Выполните следующие шаги, чтобы создать свой пример операции «подхват и размещение»:
Создайте новый проект RoboDK
В данном руководстве описано, как создать новый проект (также называемый «станцией») в RoboDK для задачи «подъём и размещение».
1.Откройте RoboDK: запустите приложение RoboDK на вашем компьютере.
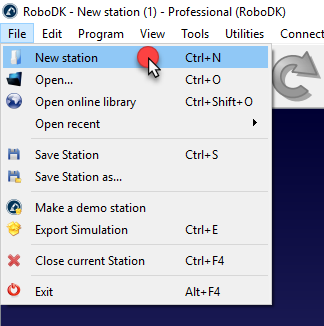
2.Создание новой станции: выберите «Файл» → «Новая станция» в главном меню RoboDK. Будет создана новая пустая станция, которая станет вашей рабочей областью.
3.Добавление робота из каталога
a.Откройте онлайн-каталог роботов, чтобы скачать робота
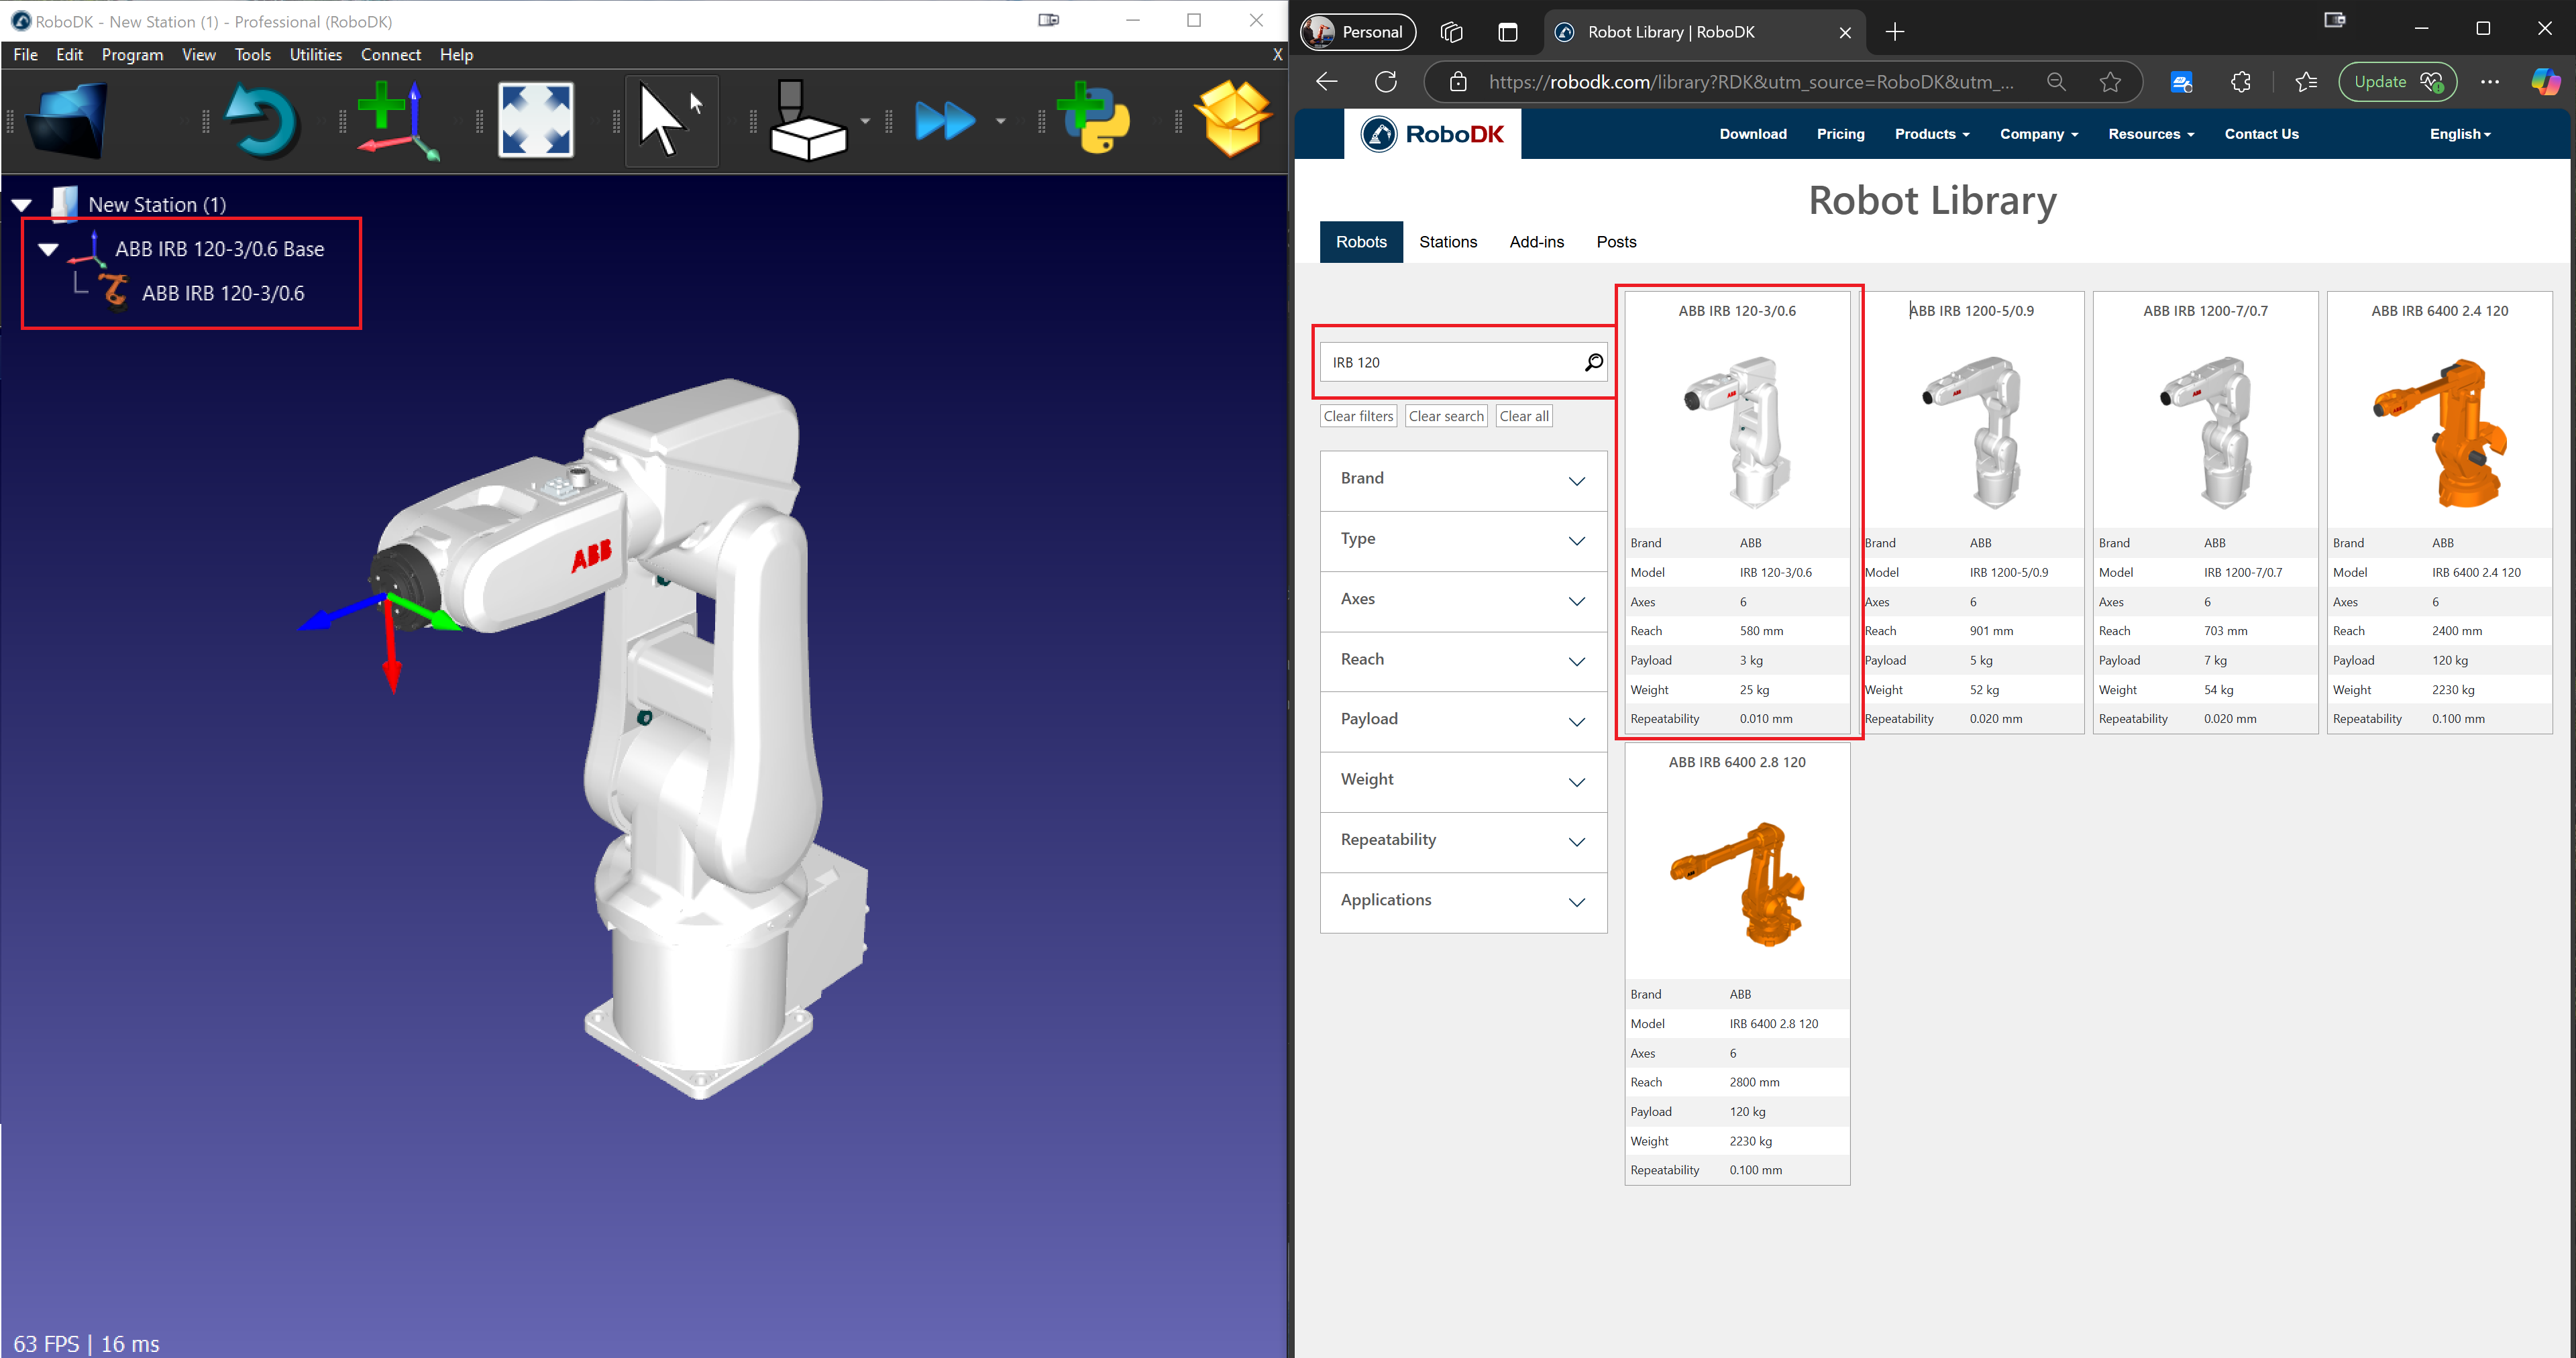
i.В главном меню выберите «Файл» → «Открыть онлайн-каталог».
ii.Откроется окно «Каталог RoboDK», в котором будут отображены различные промышленные роботы.
b.Выберите и импортируйте робота:
i.Воспользуйтесь строкой поиска, чтобы найти робота, подходящего для задач типа «подъём и размещение» (например, UR10, ABB IRB 120, Fanuc LR Mate).
ii.Щелкните по нужному роботу и выберите «Скачать».
c.Расположите робота на станции:
i.Робот автоматически появится на станции.
ii.При необходимости скорректируйте его расположение с помощью инструмента «Перемещение».
4.Добавьте систему отсчета
a.Создание системы отсчета:
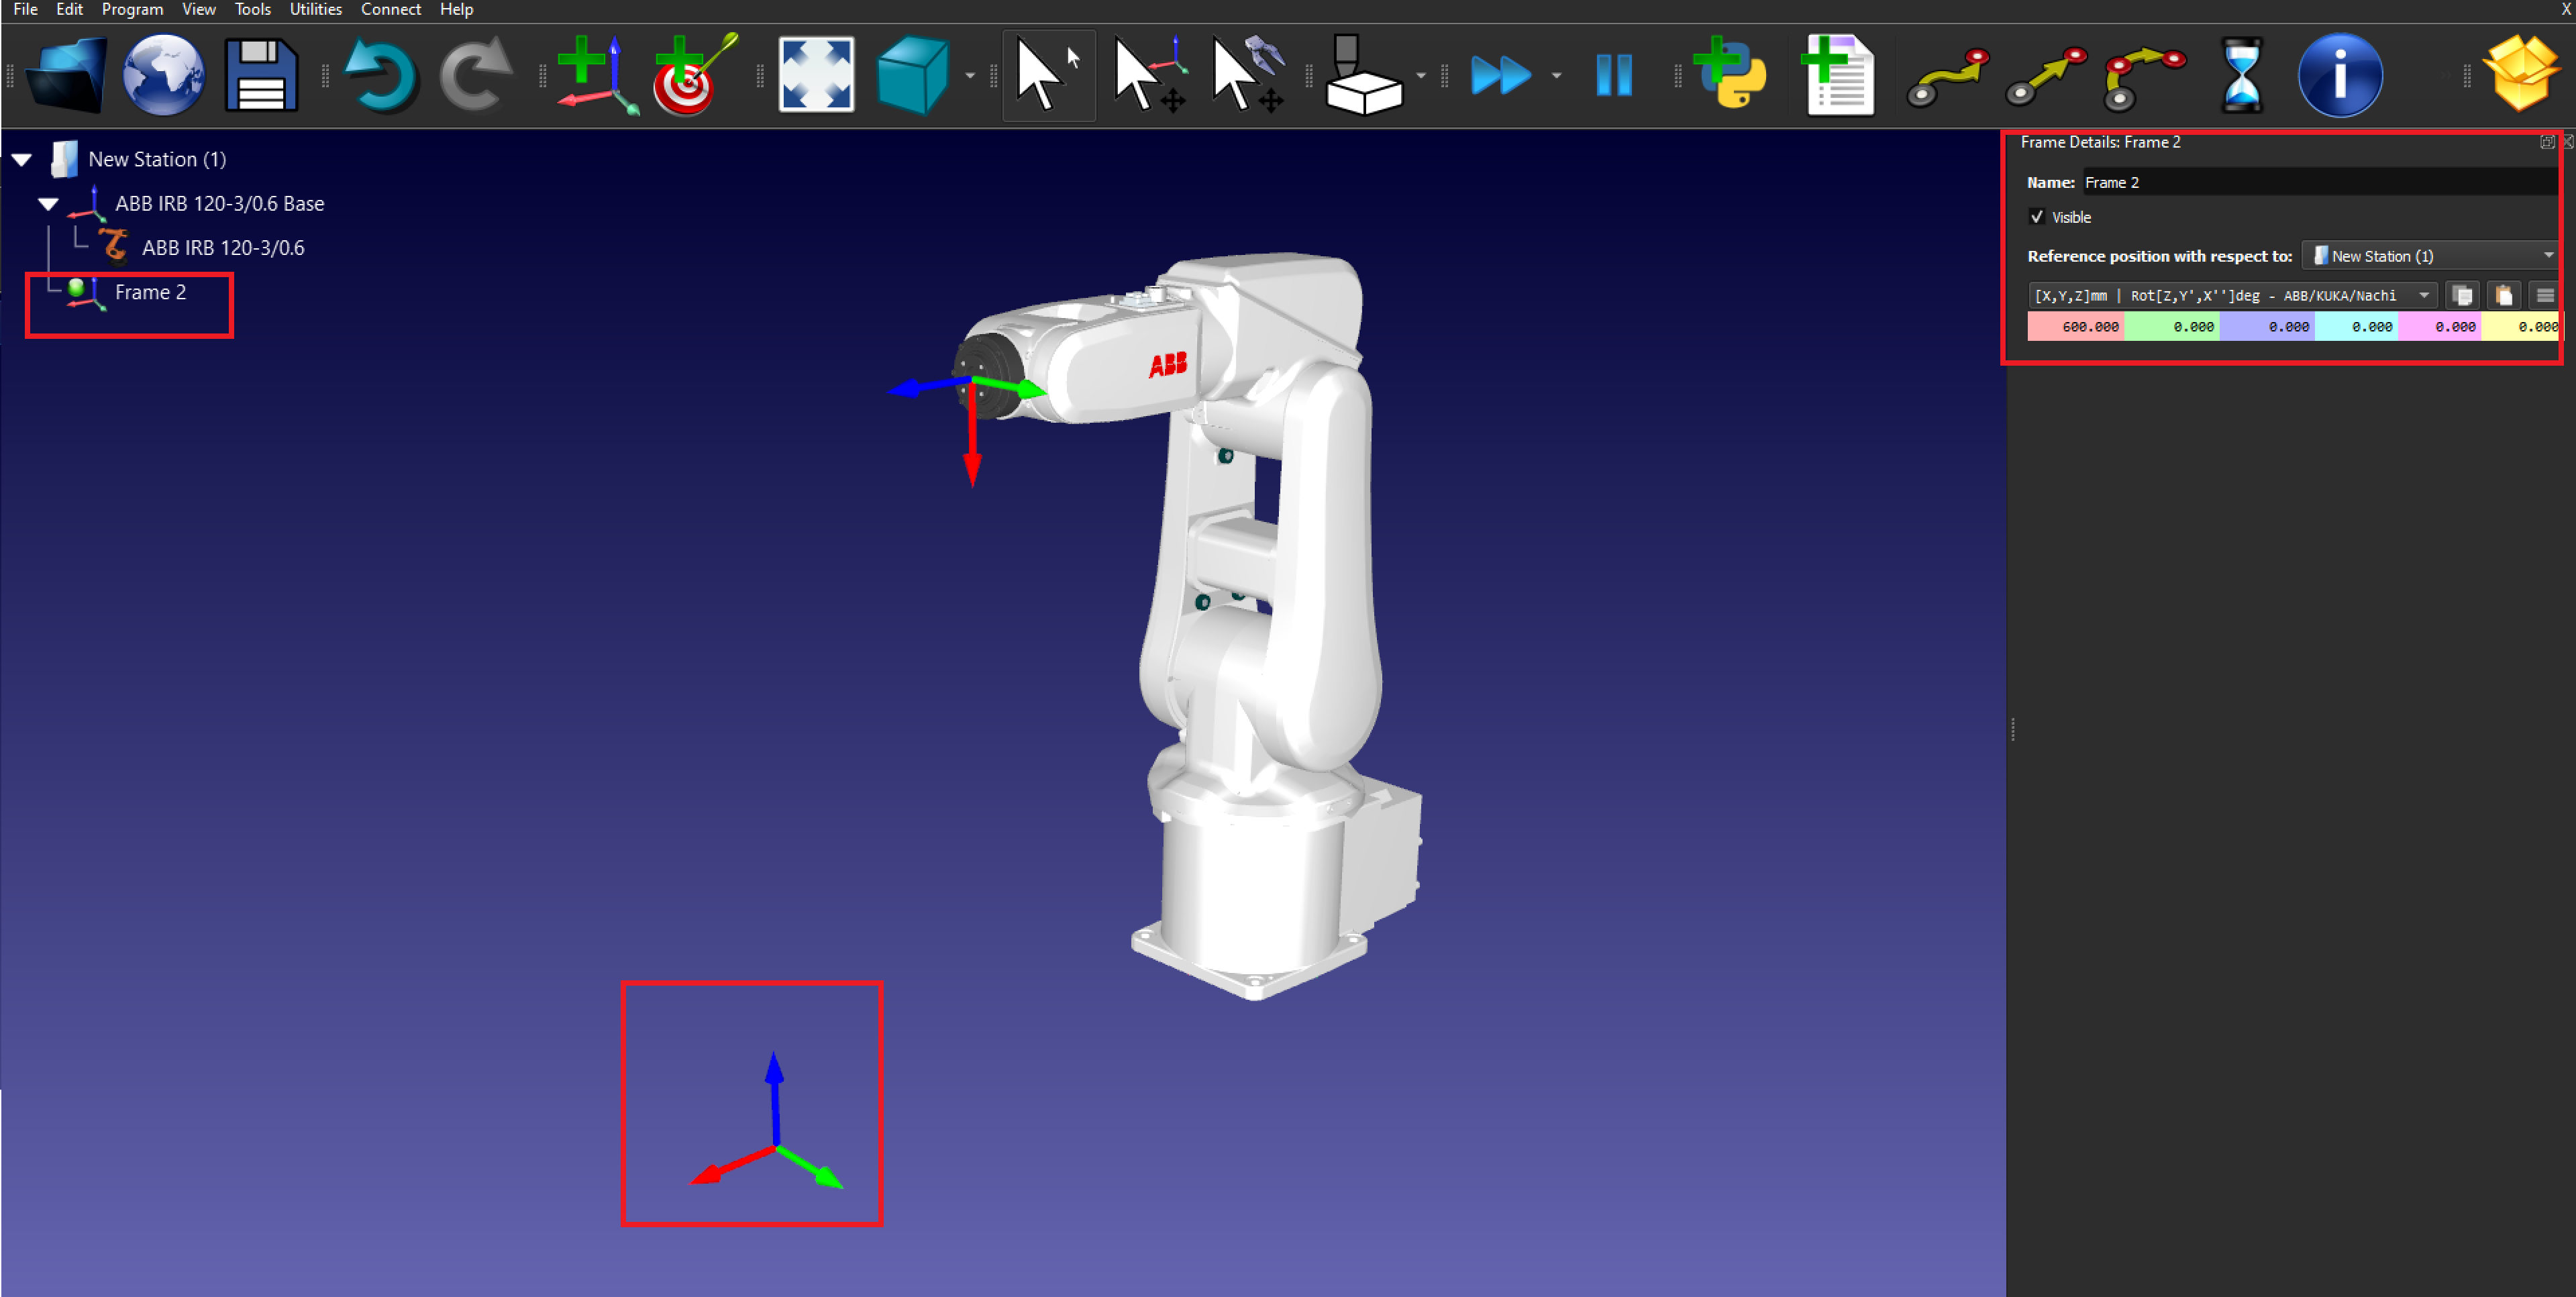
i.Перейдите в меню «Программа» → «Добавить систему отсчета».
ii.Новая система отсчета появится в дереве станций и в 3D-виде.
b.Расположите систему отсчета:
i.Дважды щелкните по системе отсчета, чтобы ввести координаты (X, Y, Z) и значения вращения.
ii.Нажмите «ОК», чтобы сохранить положение.
5.Импорт 3D-объектов
a.Загрузка моделей объектов:
iii.В главном меню выберите «Файл» → «Открыть».
iv.Найдите и выберите 3D-модели объектов, которые необходимо поднять и разместить (например, файлы STEP, IGES).
b.Расположите объекты:
v.Используйте инструмент «Перемещение» для корректировки расположения объектов в системе отсчета.
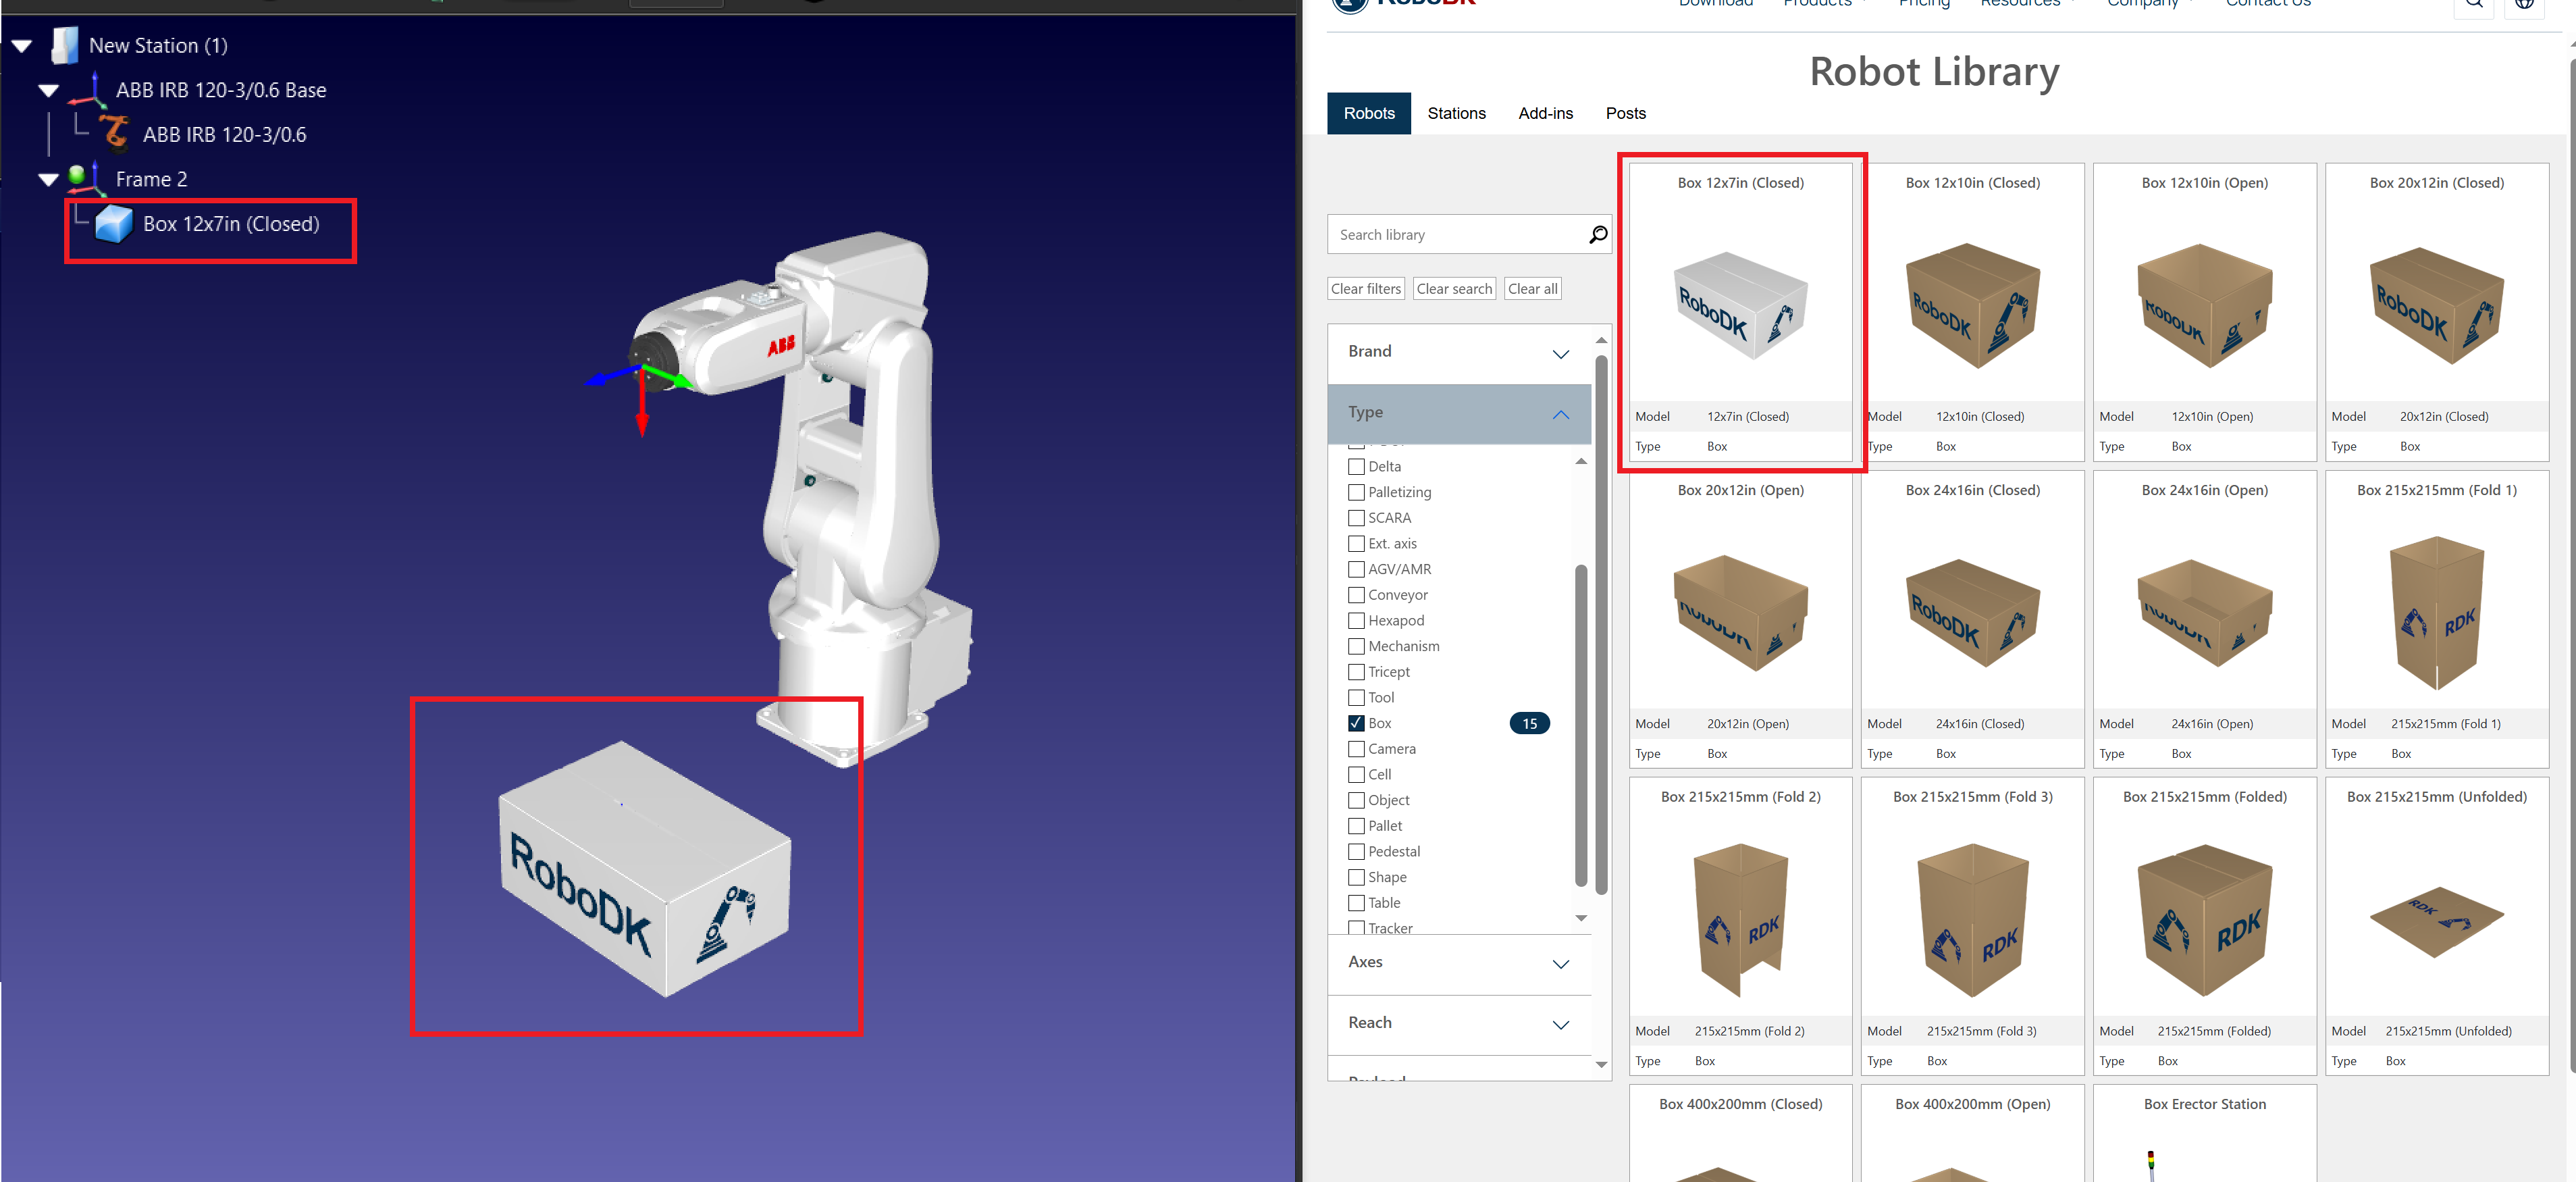
6.Добавление инструмента (Захват)
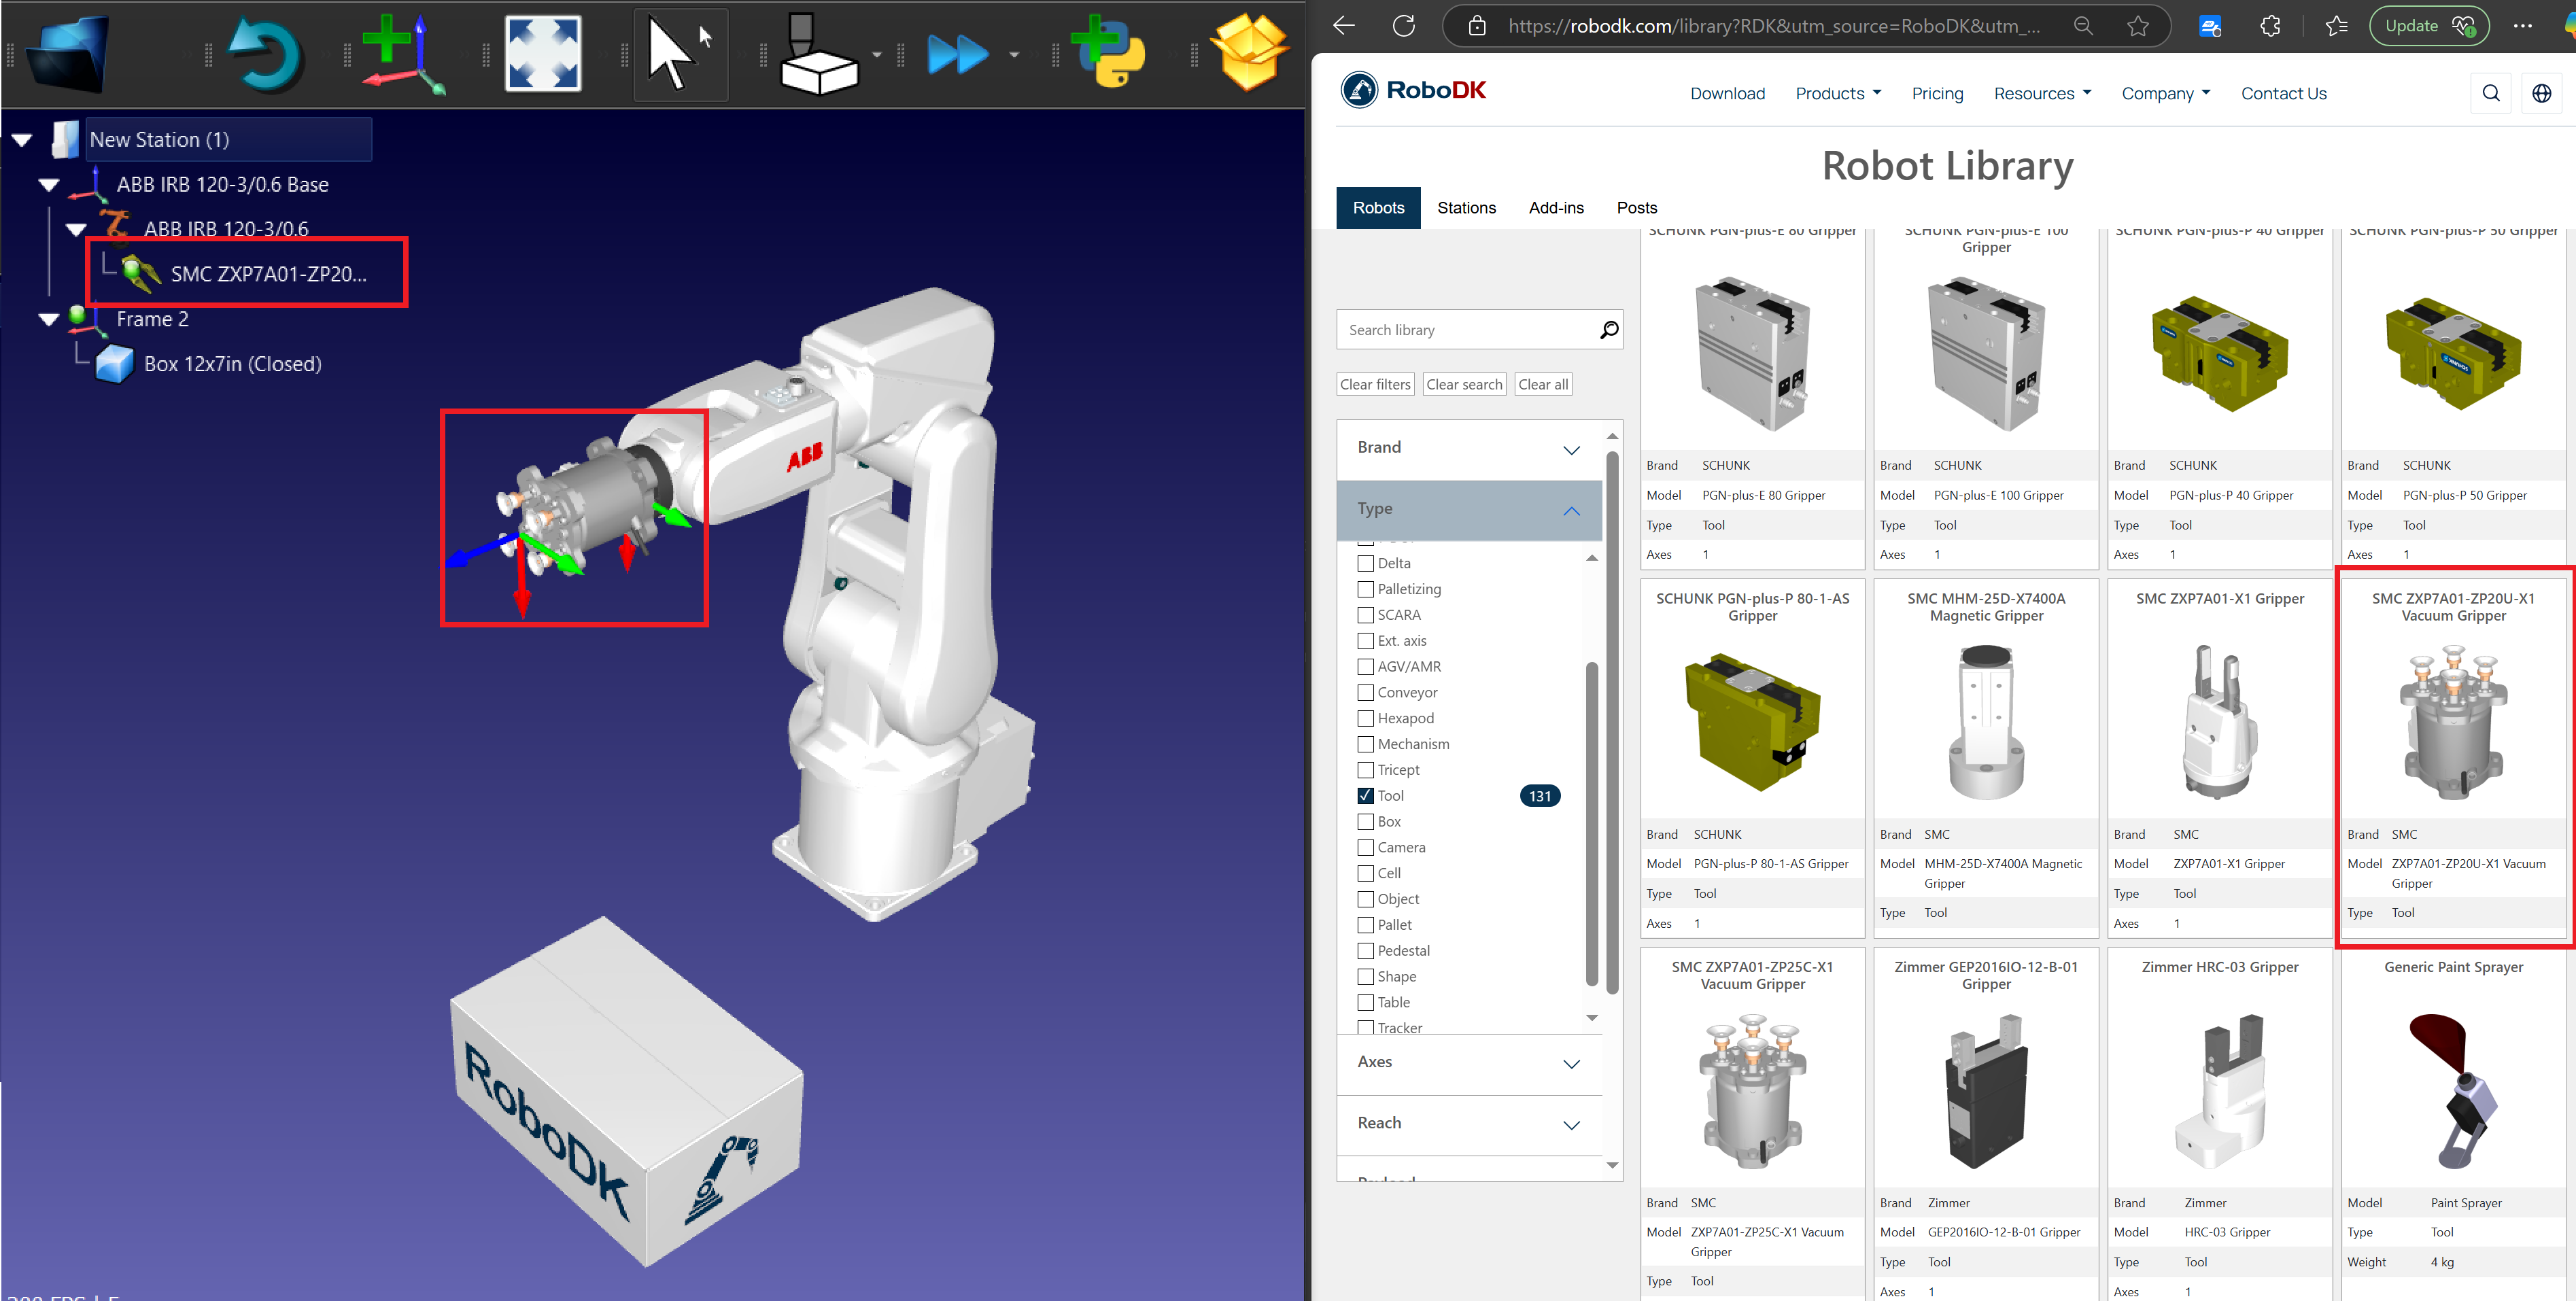
a.Выберите захват:
i.В главном меню перейдите в раздел «Утилиты» → «Добавить инструмент (TCP)».
ii.Выберите захват из каталога роботов или импортируйте файл с пользовательским захватом.
b.Присоедините инструмент к роботу:
i.Щелкните правой кнопкой мыши по захвату в дереве станций и выберите «Прикрепить к Роботу».
ii.Выберите соответствующий фланец робота.
c.Определите TCP (центральная точка инструмента): дважды щелкните инструмент и введите координаты TCP относительно фланца робота.
Создание целей для задачи «Захват и размещение»
Выполните следующие действия, чтобы создать базовую цель в RoboDK для задачи «Захват и размещение»
7.Добавление целей для операций «Захват и размещение» (Pick and Place):
a.Переместите робота в желаемое положение захвата.
b.Выберите «Программа» → «Запомнить цель», чтобы сохранить положение.
c.Повторите эти действия для положений «Захват», «Отвод захвата», «Размещение» и «Отвод размещения».
8.Упорядочивание целей:
a.Переименуйте цели для большей наглядности (например, «Approach_Pick», «Pick», «Place»). Нажмите клавишу F2, чтобы переименовать цели.
b.Не забудьте создать цели в соответствующих системах отсчета в дереве станций.
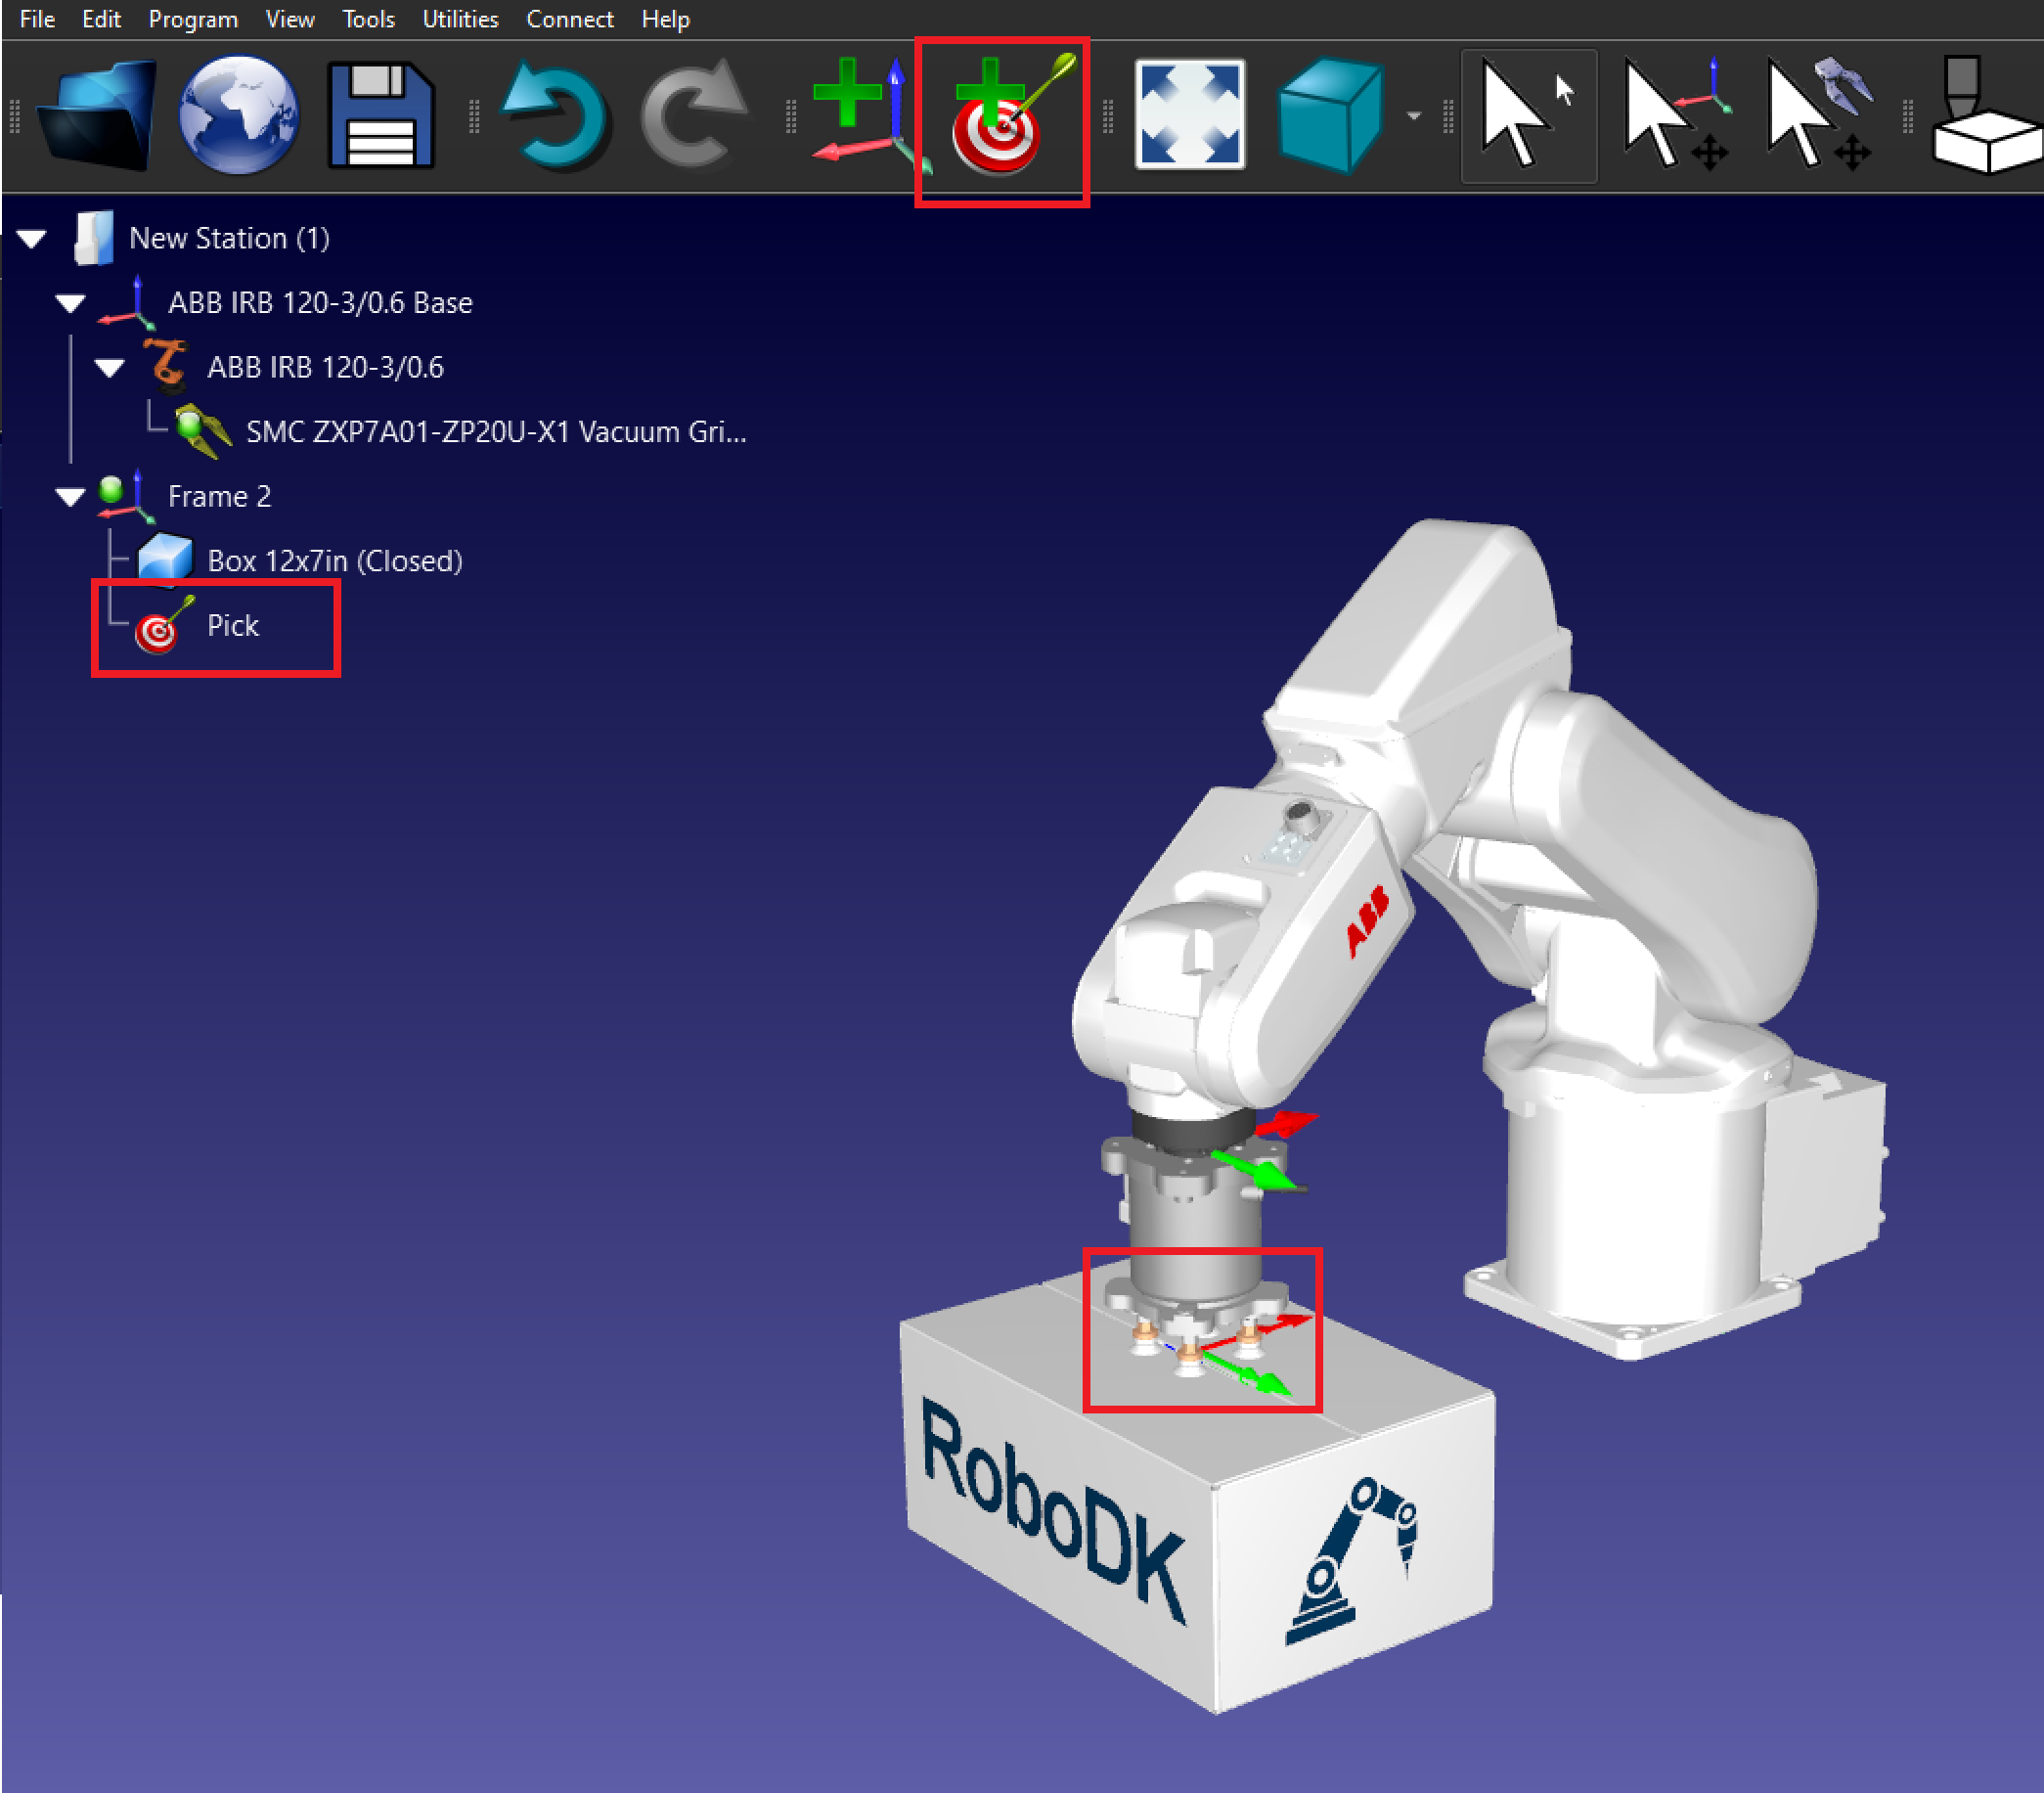
9.Создание цели «Pick»: Расположите робота над коробкой и создайте цель с именем «Pick».
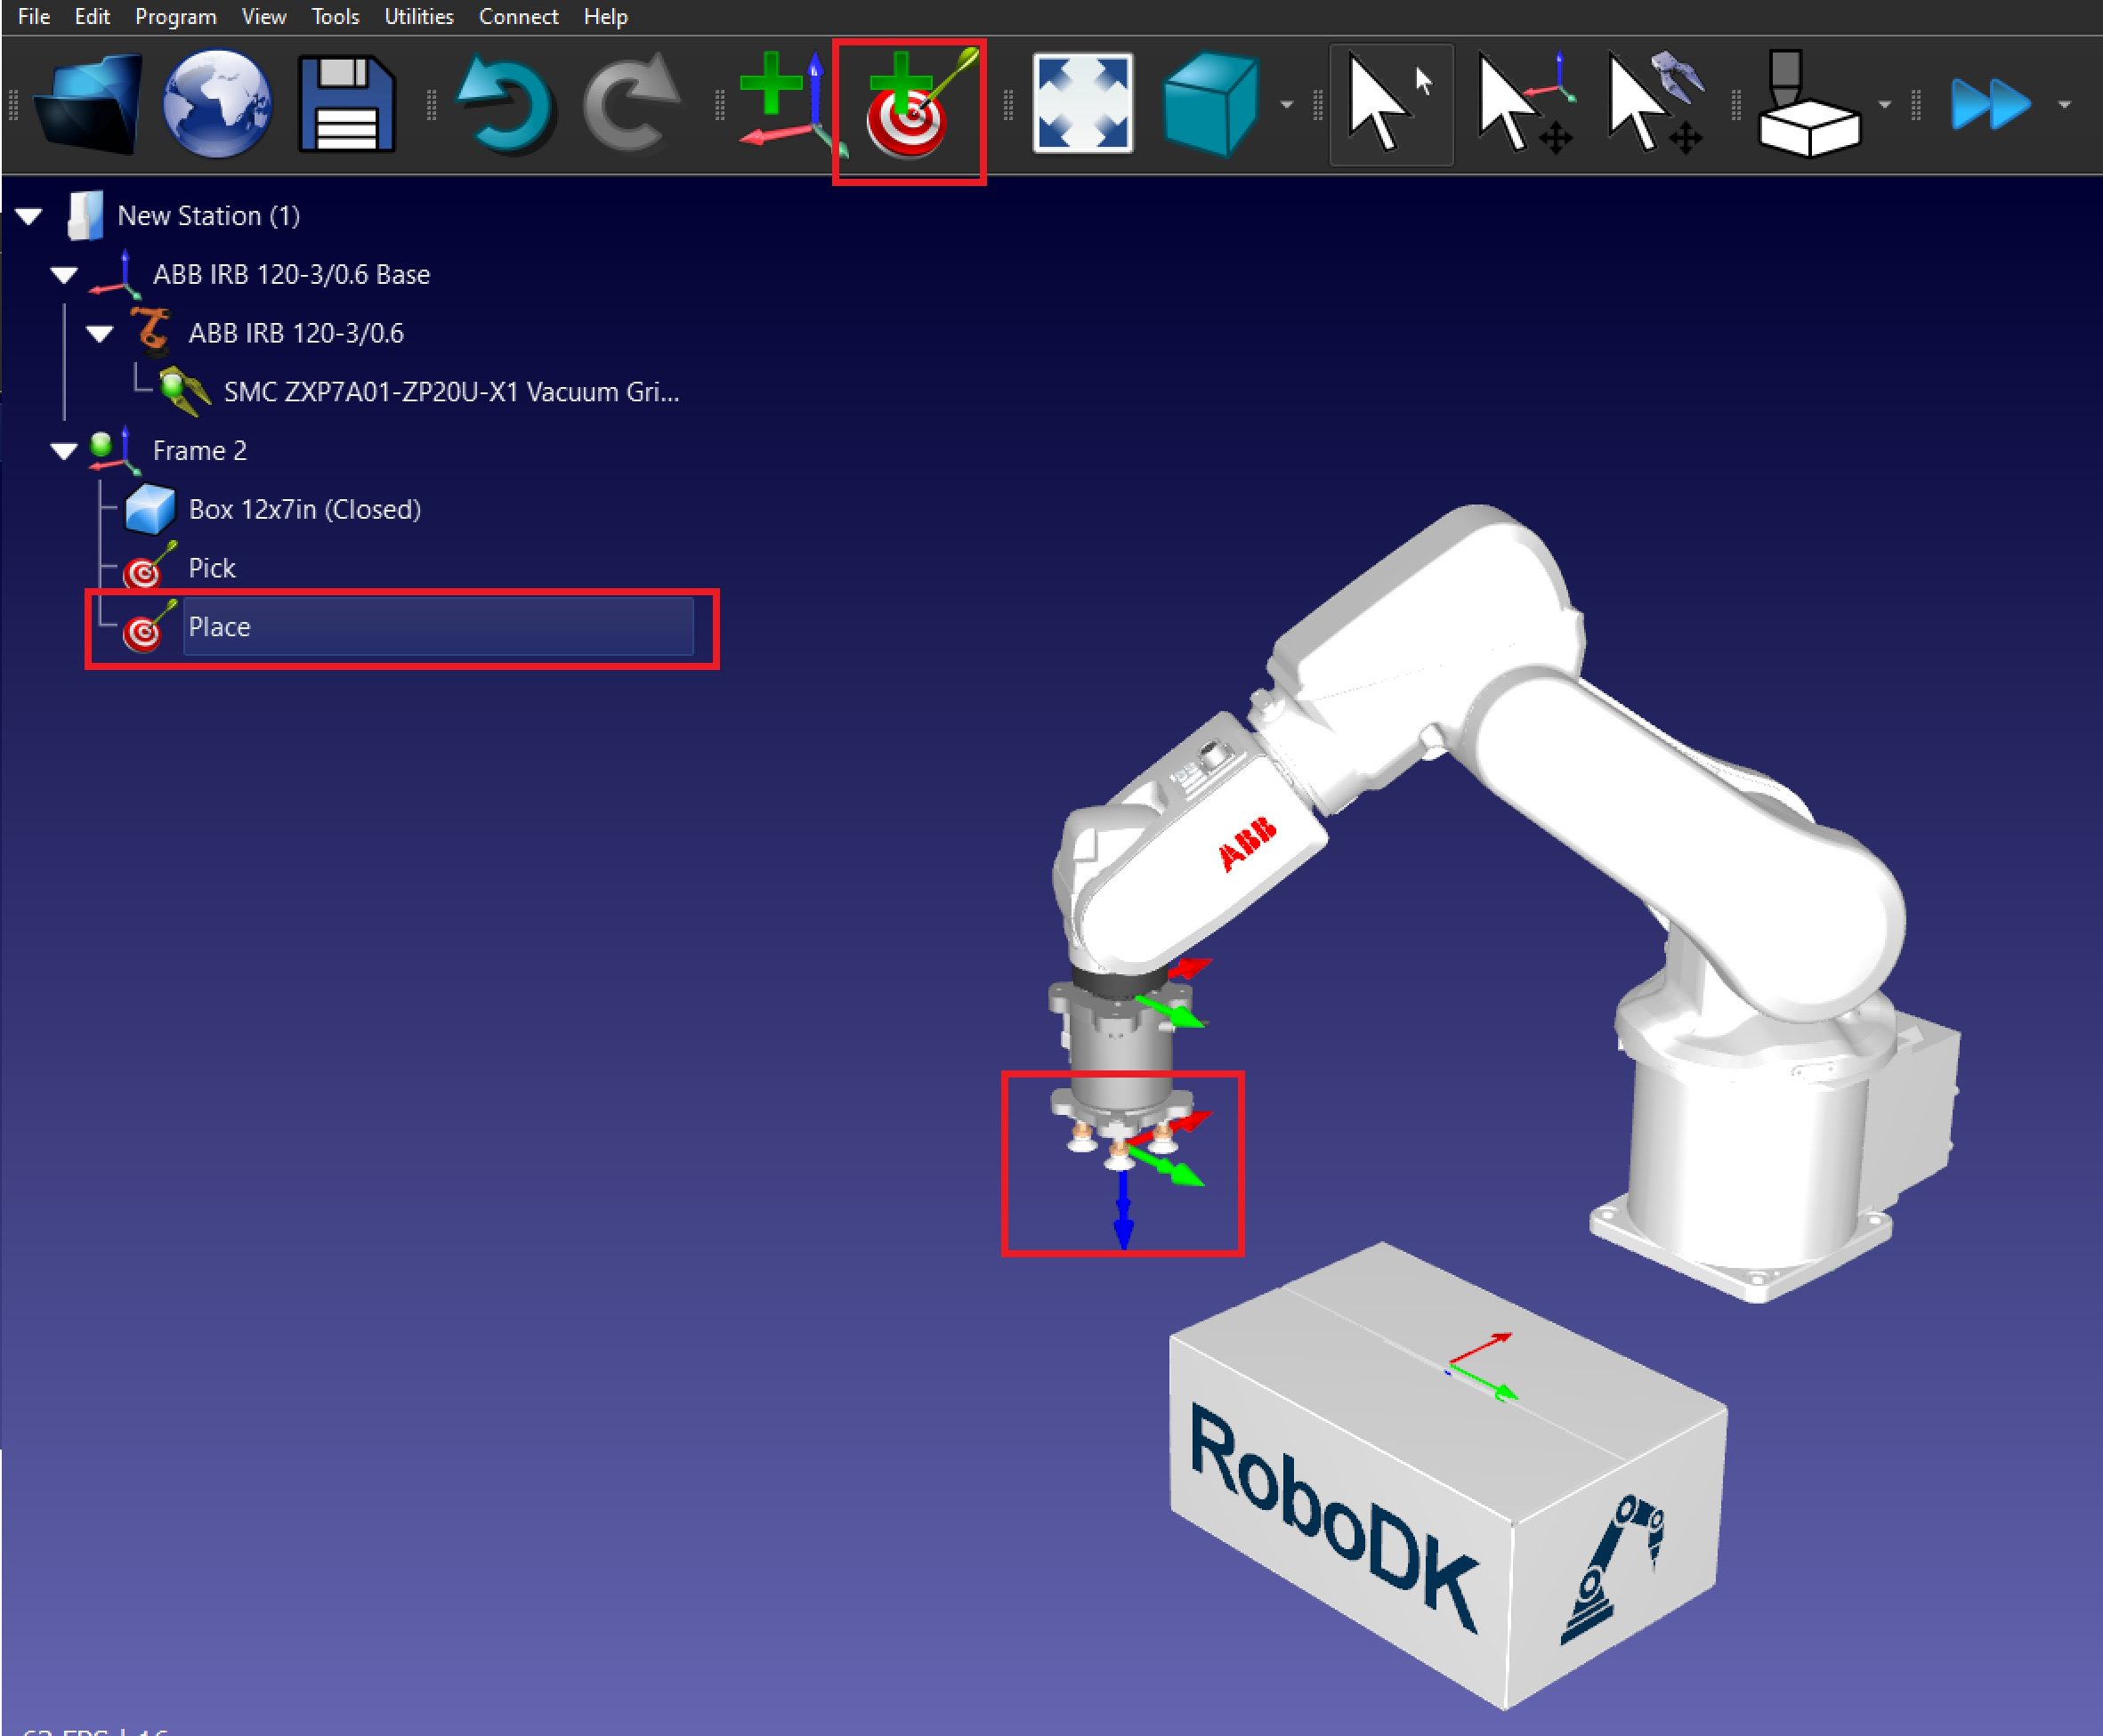
10.Создайте цель «Place»: переместите робота в место, куда необходимо разместить коробку, и создайте цель с именем «Place».
11.Создайте цели для отвода:
a.Переместите робота к цели «Pick» и поднимите его по оси Z.
b.Создайте новую цель с названием «Pick Retract».
c.Повторите эти действия для цели «Place».
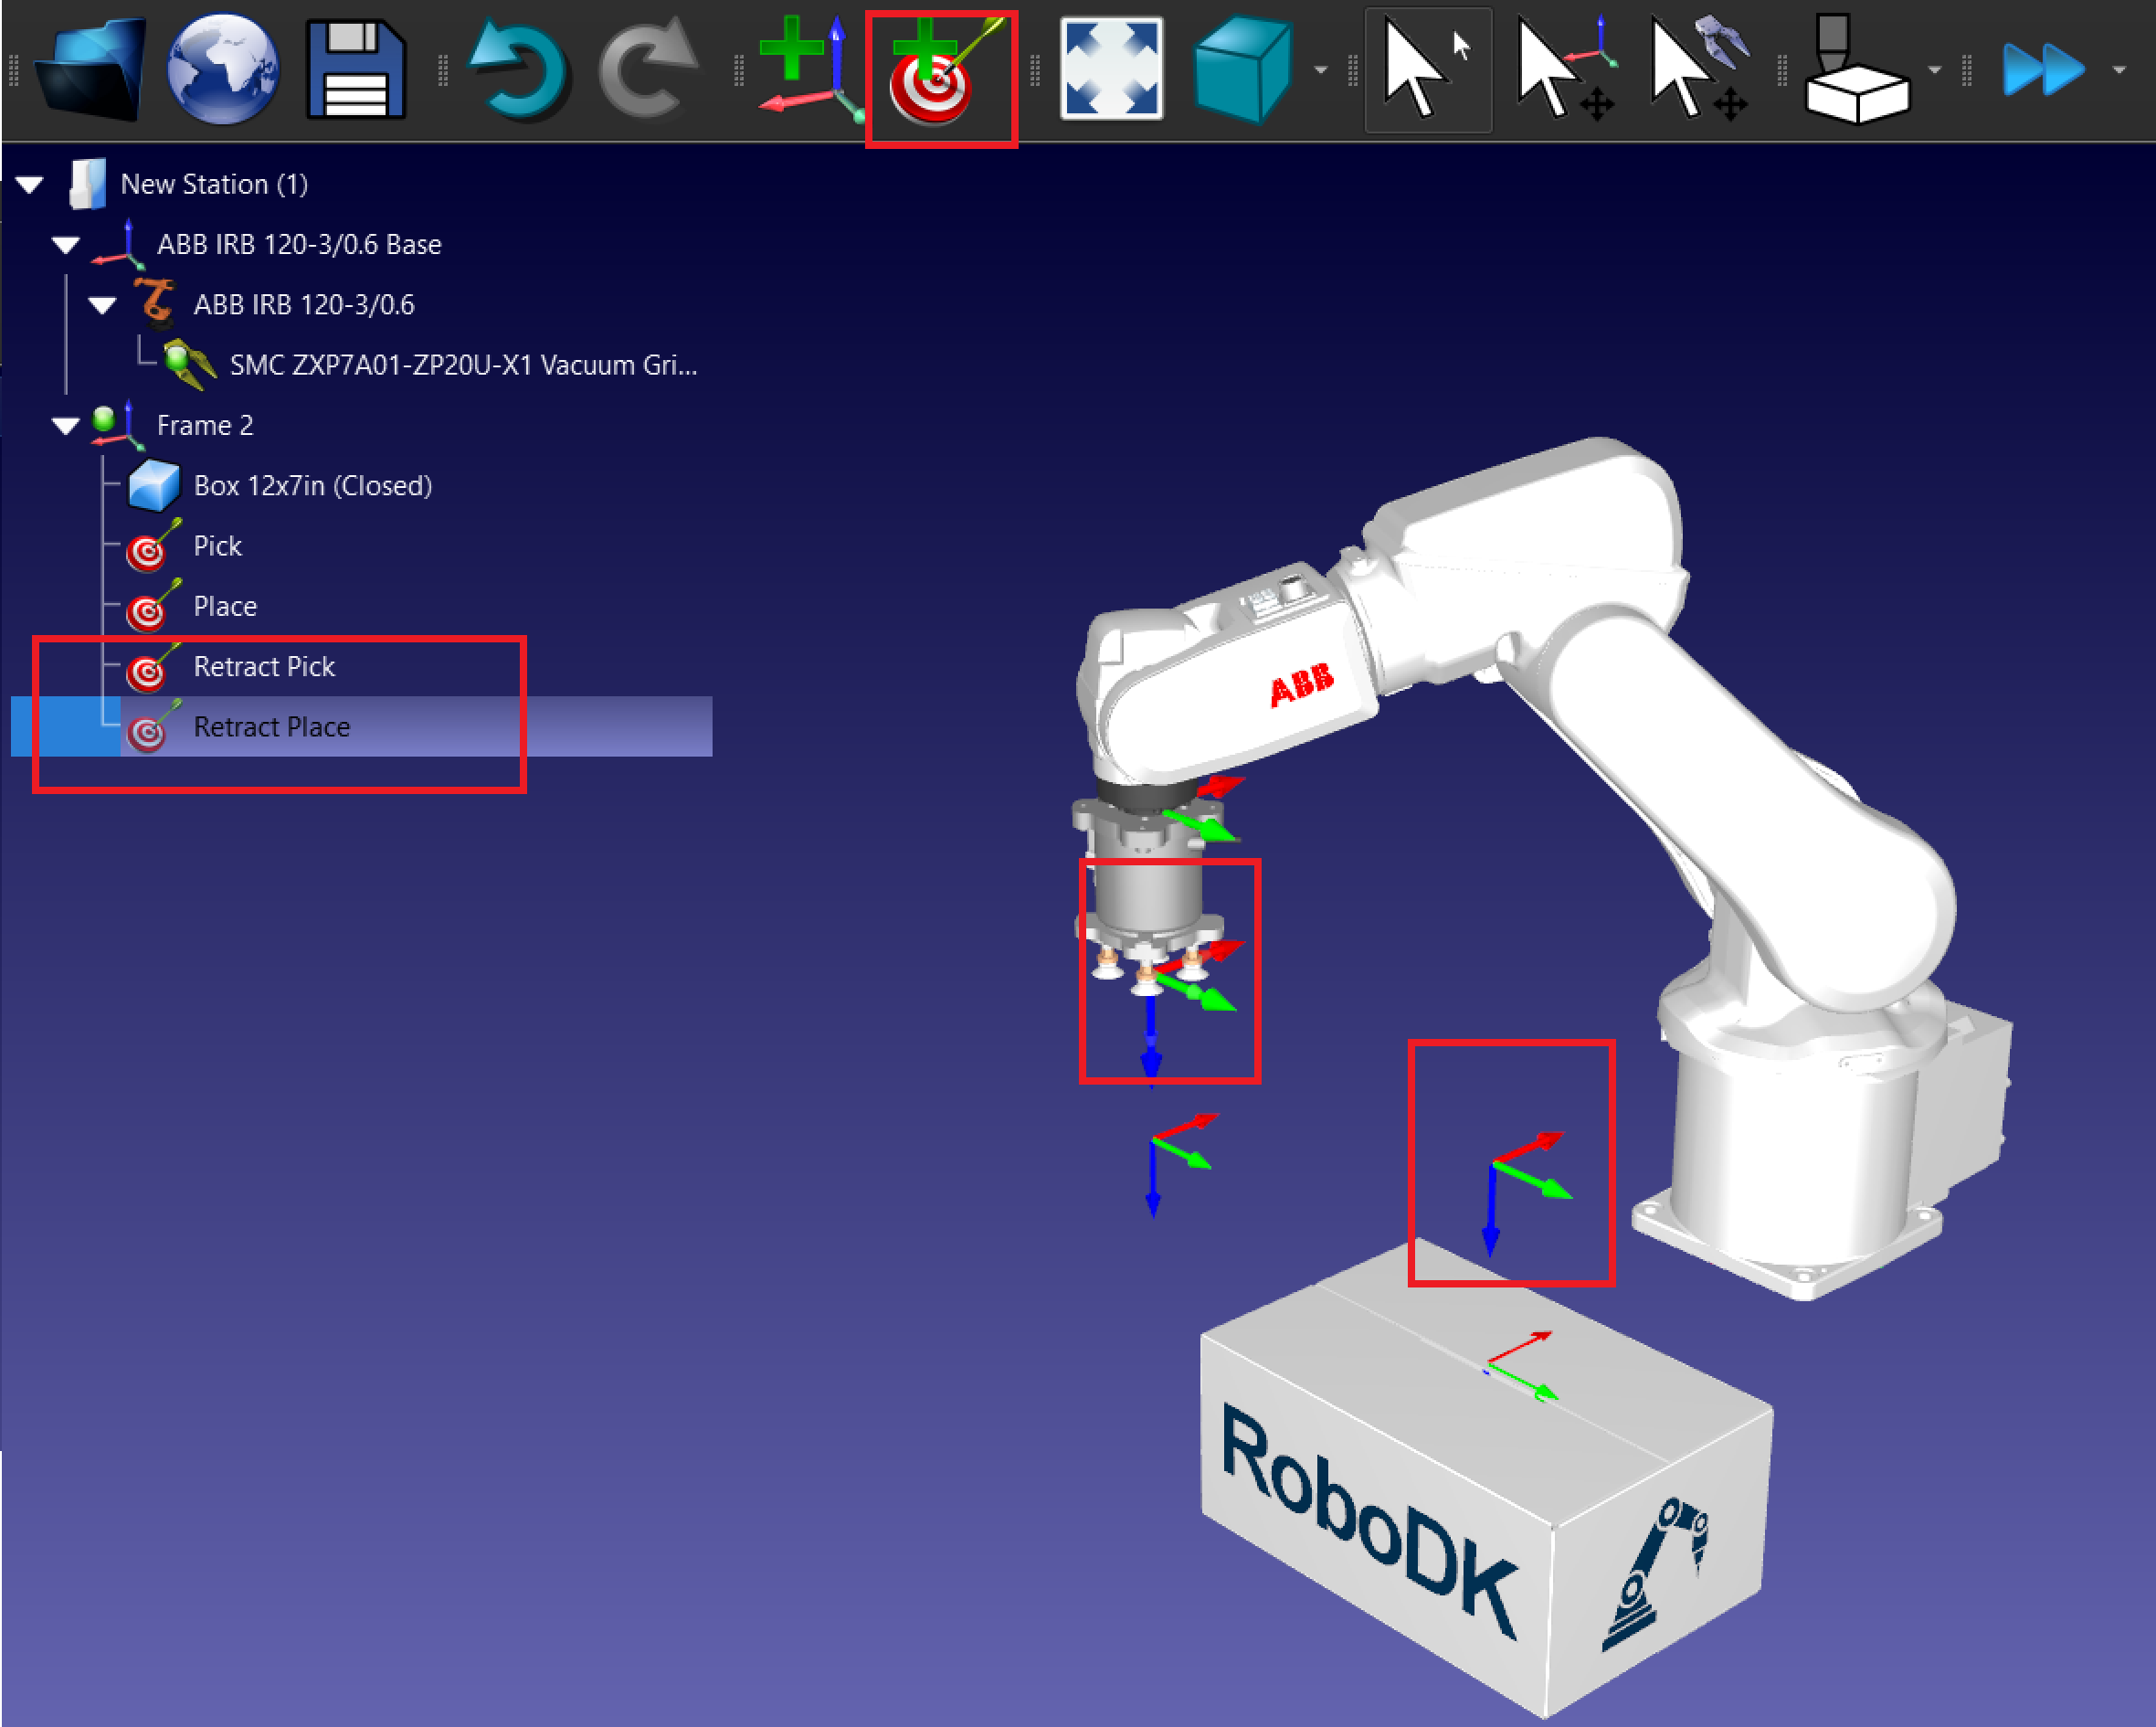
Создание программы захвата и размещения
Выполните следующие шаги, чтобы создать базовую программу захвата и размещения в RoboDK с использованием 6-осевого манипулятора и вакуумного захвата для перемещения коробки.
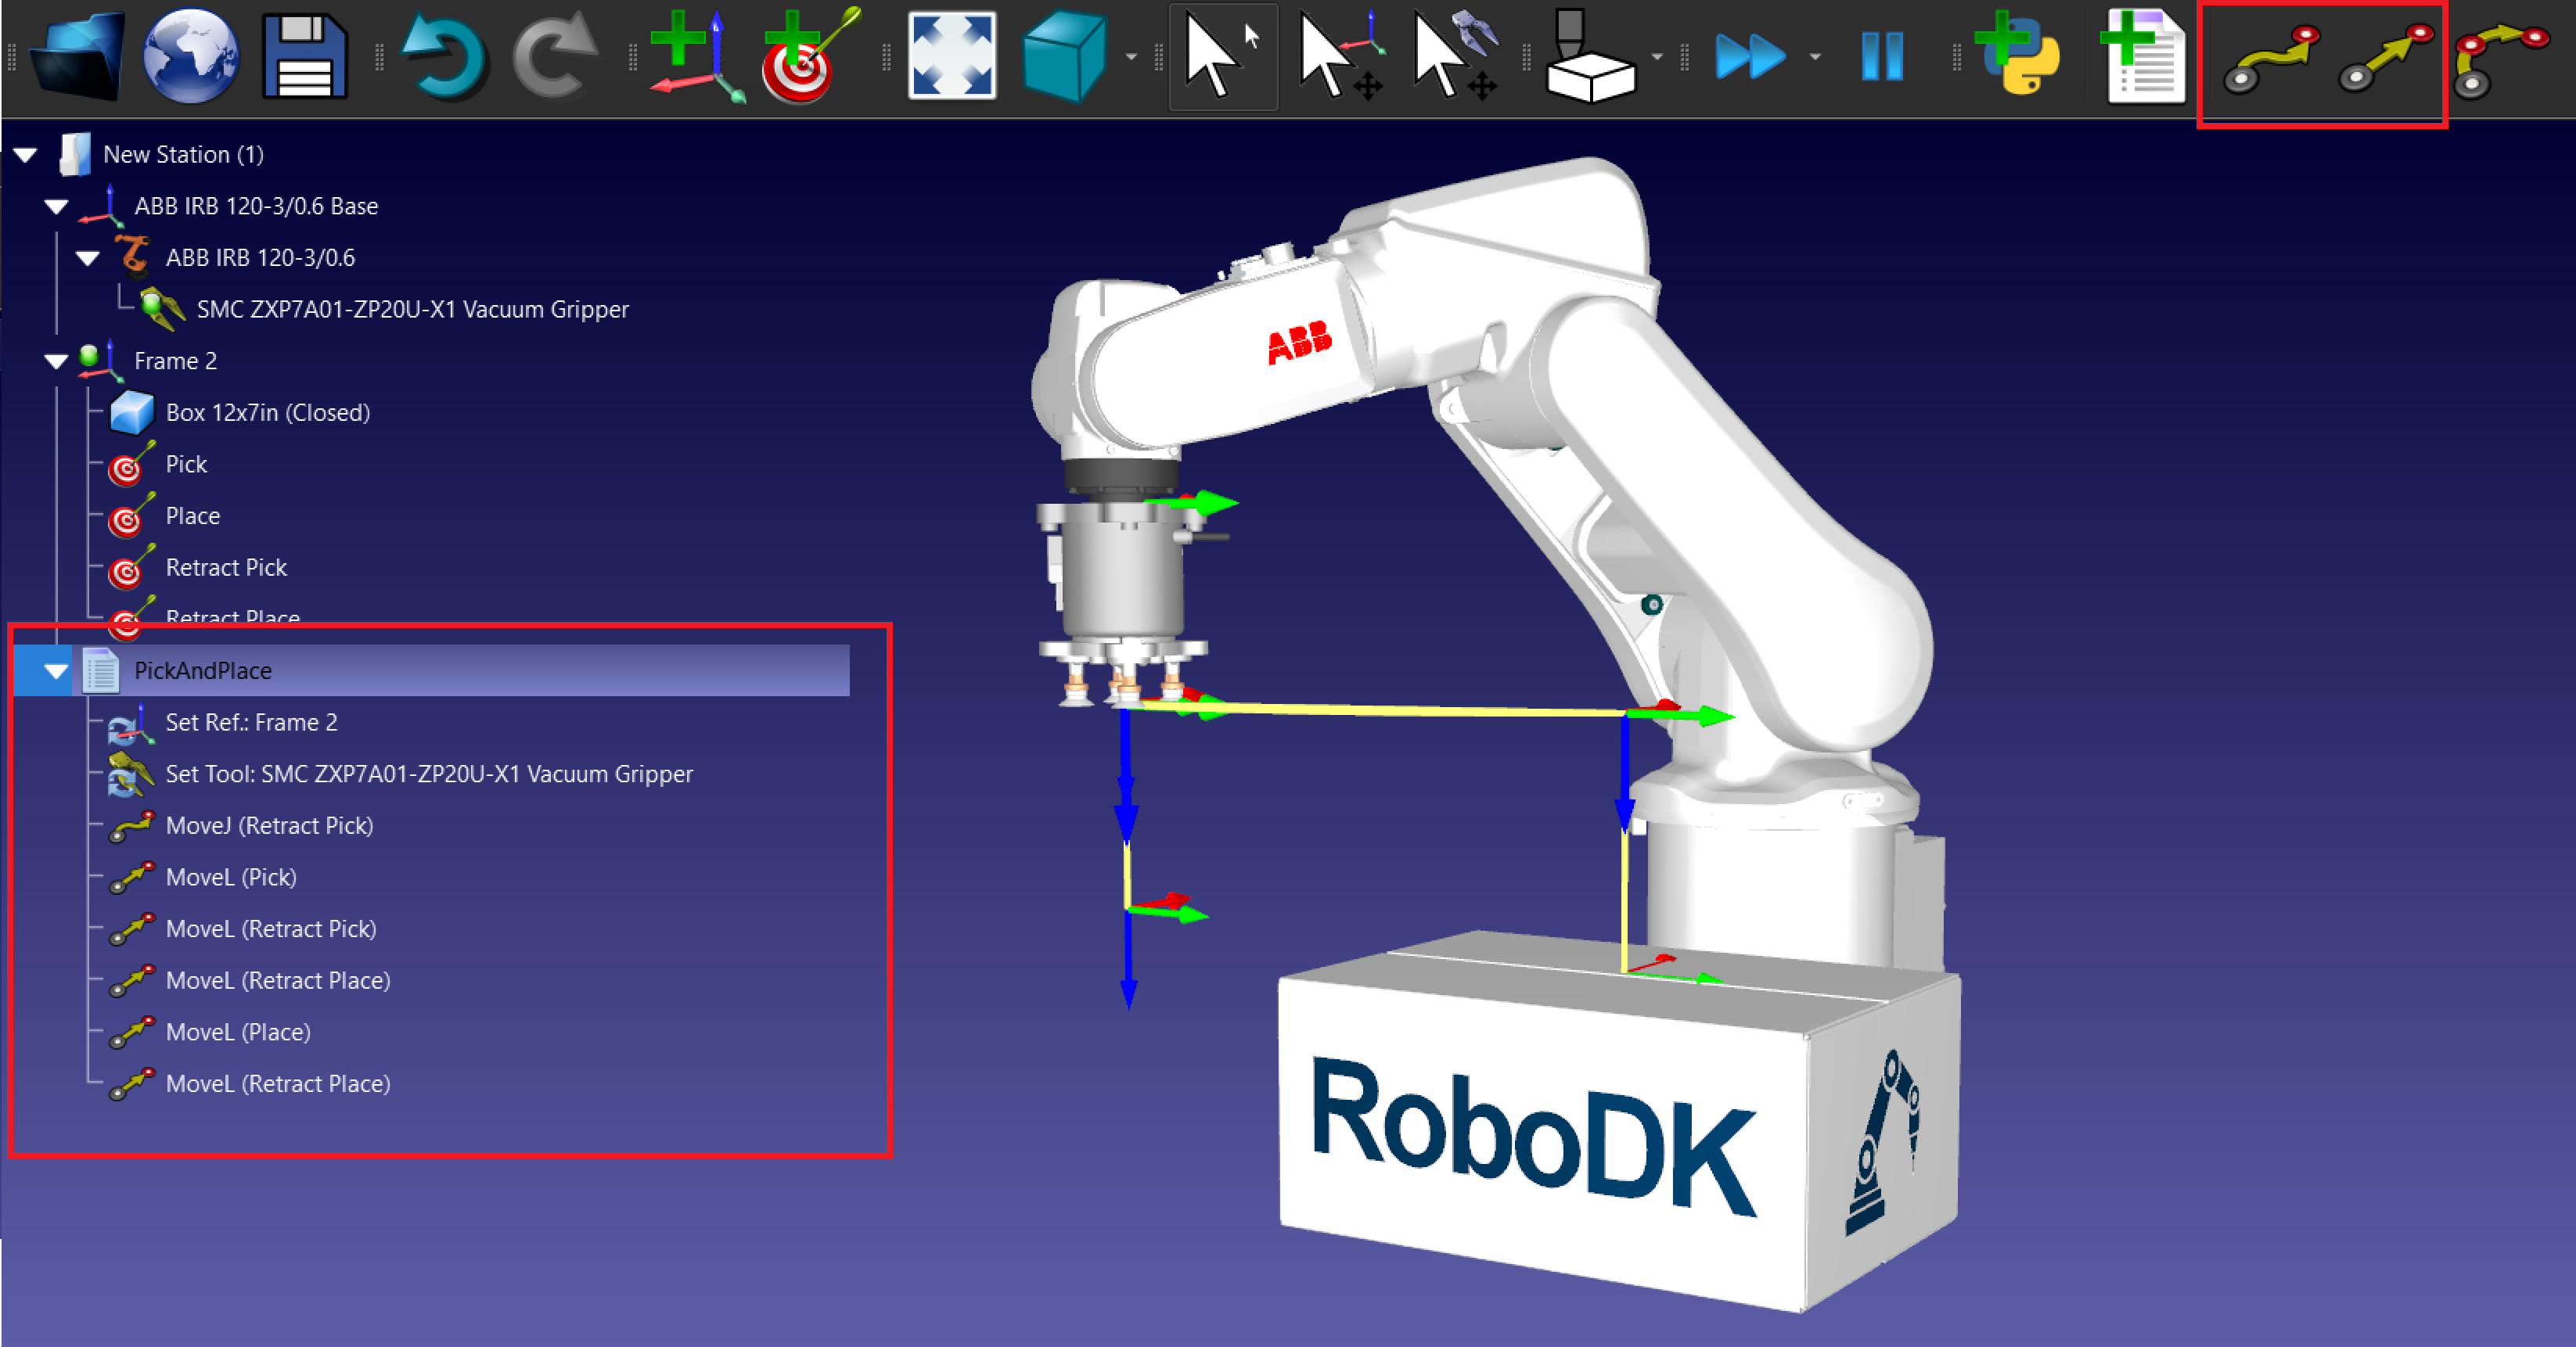
1.Программа для программирования операции захвата и размещения « »:
a.Создание новой программы: перейдите в меню «Программа» ➔ «Добавить программу» и назовите её «PickAndPlace».
b.Добавление инструкций по движению:
i.Добавьте инструкции MoveJ или MoveL для каждой цели.
ii.Сначала переместите робот к цели «отвод», затем создайте команду MoveL для перемещения к цели «Захват» и обратно к «отводу».
iii.Повторите эти действия для цели «Размещение».
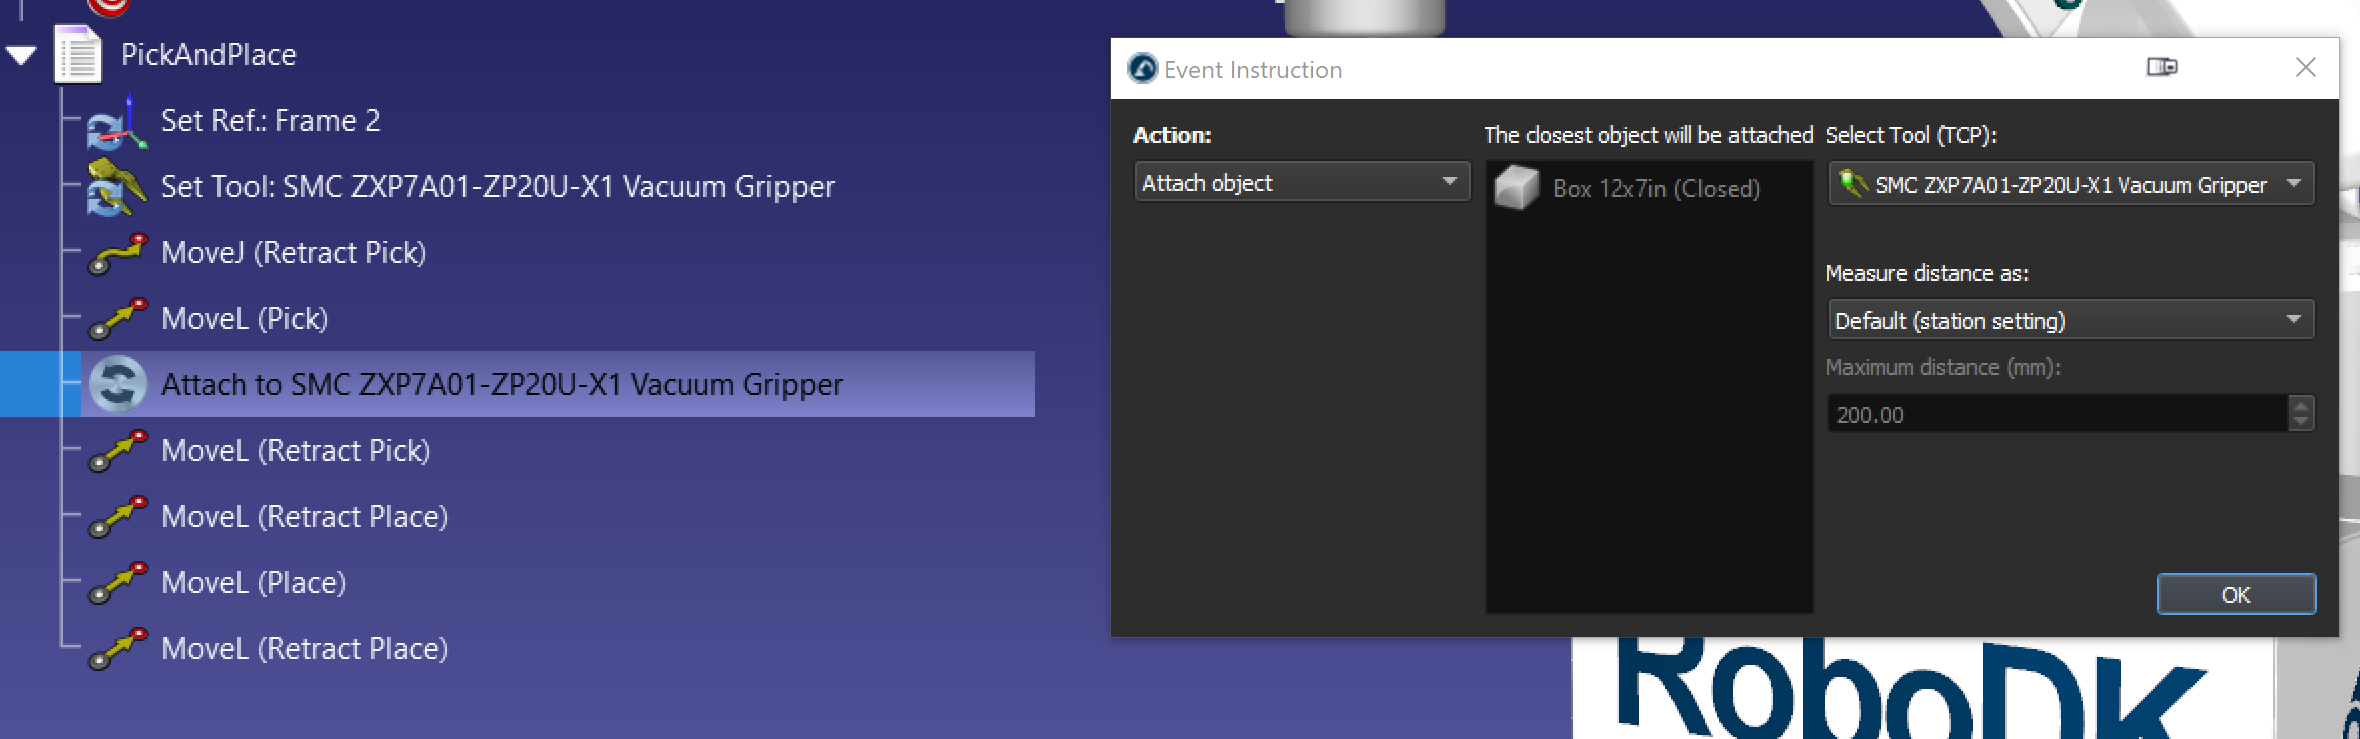
2.Добавьте событие для захвата и размещения объекта.
a.Чтобы добавить событие, перейдите в меню «Программа» → «Инструкция события моделирования».
b.Добавьте событие с действием «Прикрепить объект» для захвата коробки после команды MoveL (Захват).
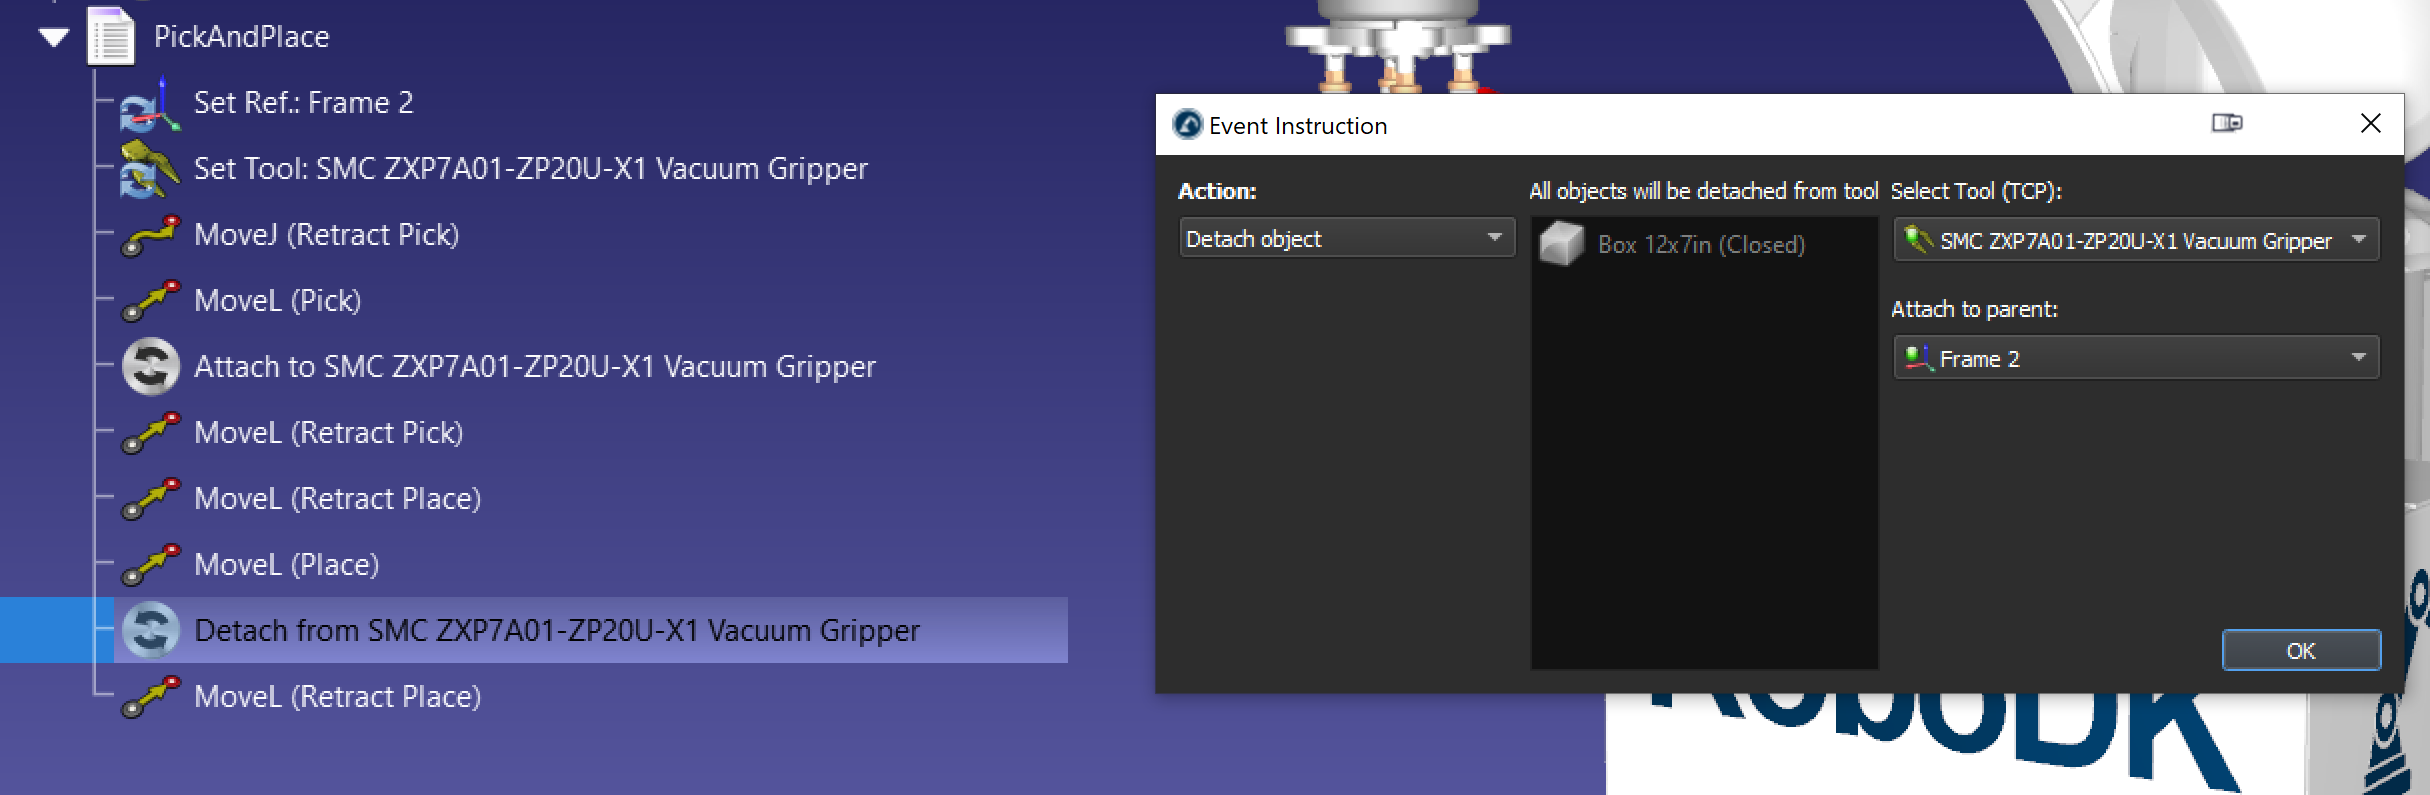
c.Добавьте событие с действием «Отсоединить объект» для размещения коробки после команды MoveL (Размещение). Параметр «Прикрепить к родительскому объекту» позволяет прикрепить объект к новому родительскому объекту после его отсоединения от захвата.
d.Рекомендуется также создать отдельную программу с событием «Установить положение объекта», чтобы при необходимости вернуть коробку в исходное положение.
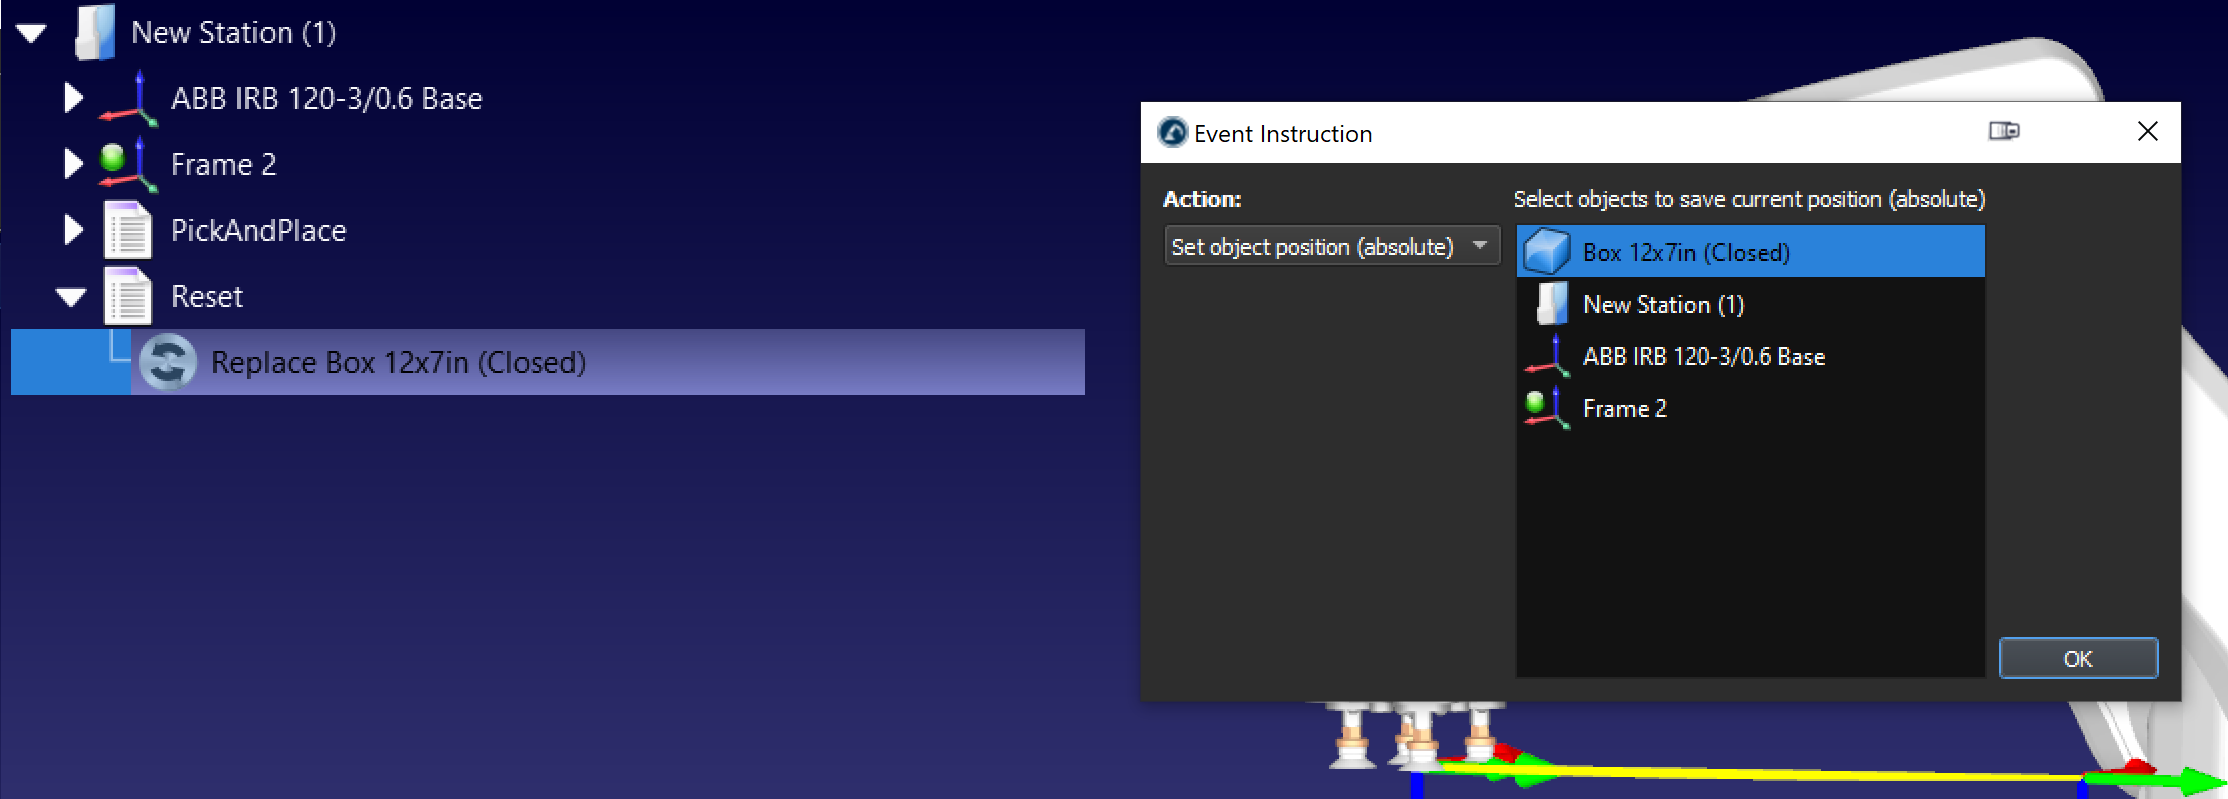
Выполнив эти шаги, вы сможете успешно создать базовую станцию захвата и размещения в RoboDK.
Захват и размещение, а также сборка
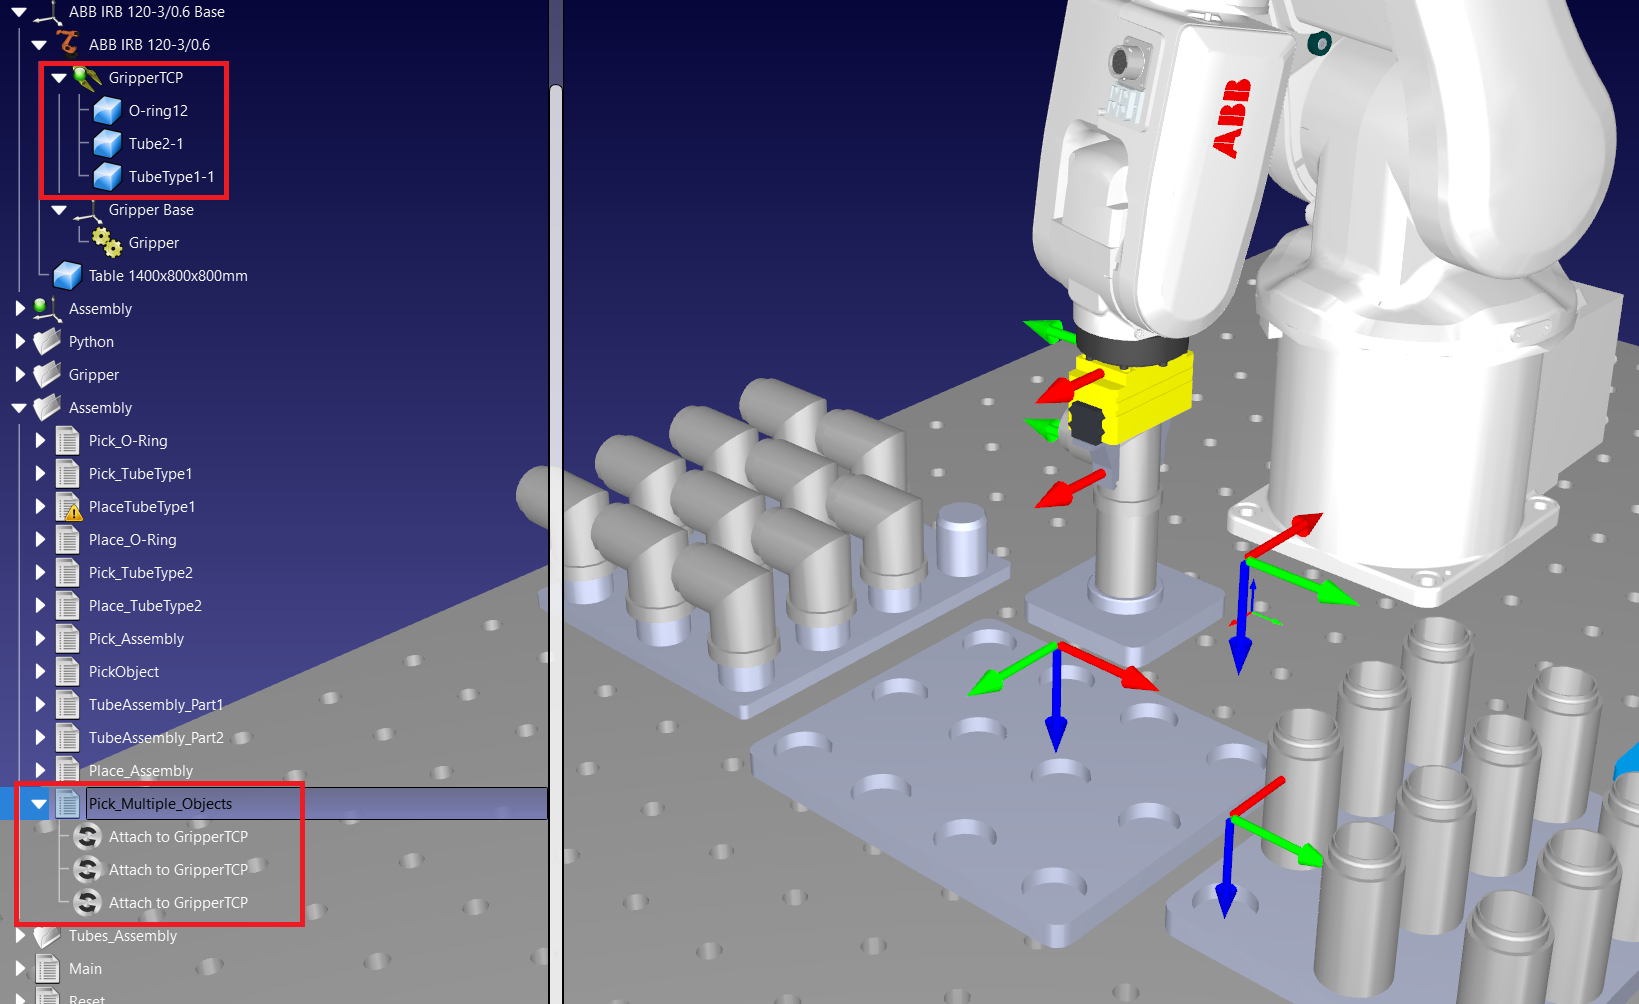
Приложения типа «захват и размещение» можно использовать для автоматизации операций сборки. Многократное использование события «Прикрепить объект» позволяет захватывать сразу несколько объектов и создавать сборку из захваченных элементов. Например, если в сборке имеется 3 объекта, вы можете использовать данное событие 3 раза, как показано на следующем изображении.
Захват и размещение с использованием дополнения для паллетирования
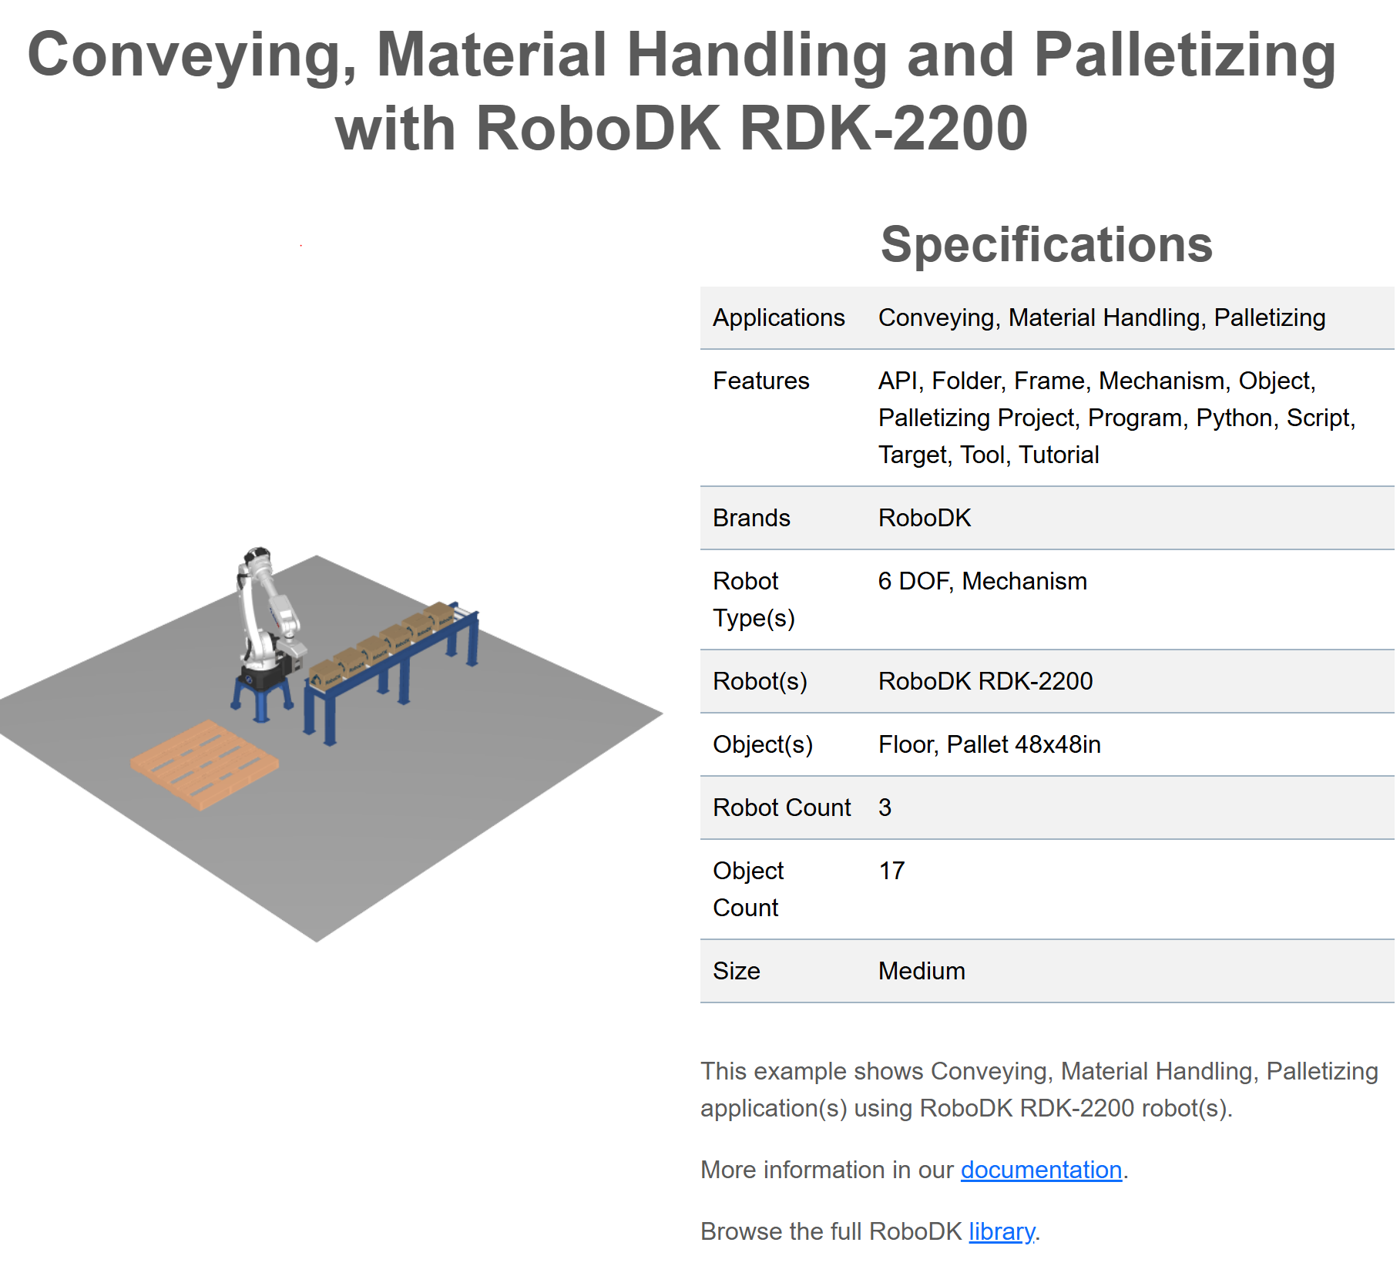
Если у вас есть повторяющаяся операция «захват и размещение», связанная с шаблоном паллетирования, вы можете использовать наш плагин для паллетирования, чтобы упростить эту задачу. Просто перейдите по следующей ссылке и скачайте наш плагин для паллетирования: Паллетирование | Магазин дополнений. Для получения дополнительной информации о плагине для паллетирования ознакомьтесь с нашей документацией по паллетированию.
Захват и размещение с использованием API
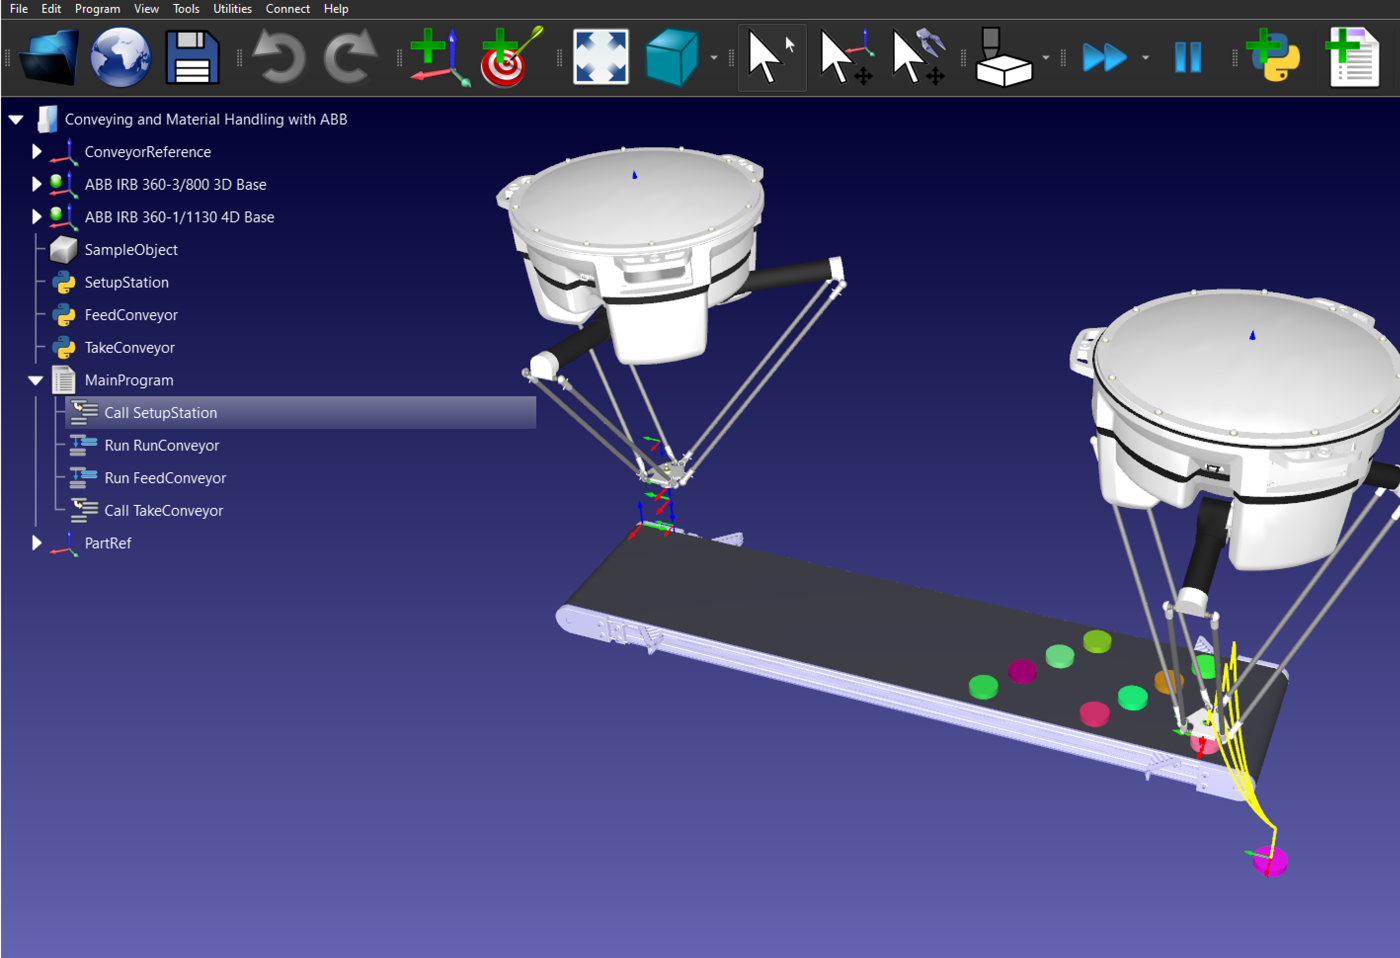
Если вам требуются более сложные операции по захвату и размещению, такие как захват крупных сборок или захват объектов с движущегося конвейера, вы можете использовать API для программирования ваших приложений по захвату и размещению.
В данном примере используется API RoboDK с языком Python для захвата и размещения объектов на движущемся конвейере. Вы можете скачать его из нашего каталога.
Вы также можете ознакомиться с этой сборочной станцией, на которой из нескольких деталей создаётся конечная сборка с использованием множества операций захвата и размещения: «Смешанные приложения с Fanuc M-10iD/12».