Захват и размещение с использованием API
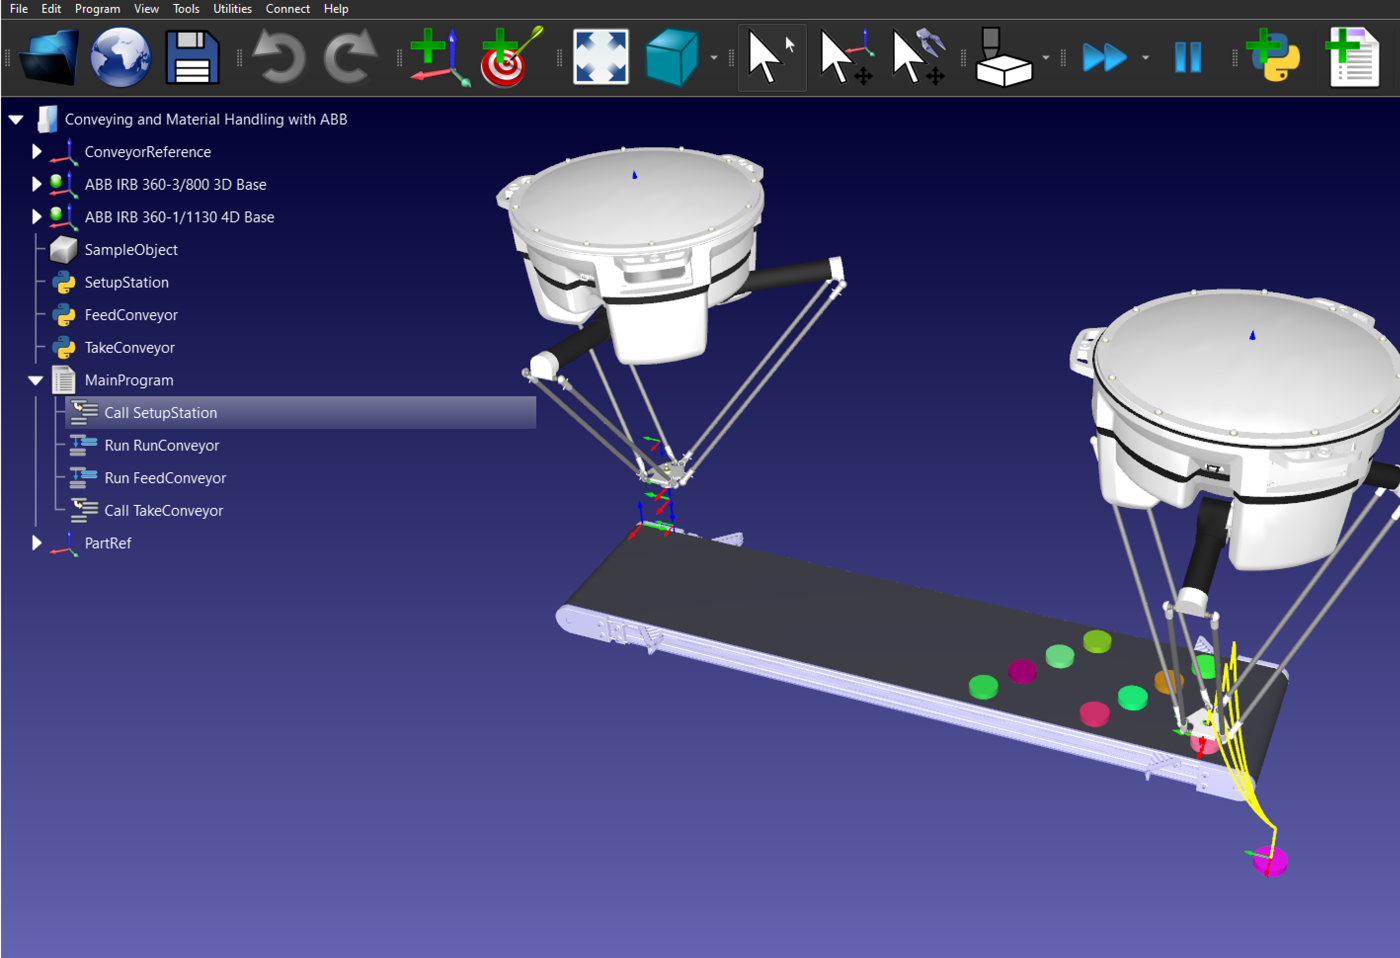
Если вам требуются более сложные операции по захвату и размещению, такие как захват крупных сборок или захват объектов с движущегося конвейера, вы можете использовать API для программирования ваших приложений по захвату и размещению.
В данном примере используется API RoboDK с языком Python для захвата и размещения объектов на движущемся конвейере. Вы можете скачать его из нашего каталога.
Совет: Более подробную информацию об API RoboDK можно найти здесь.
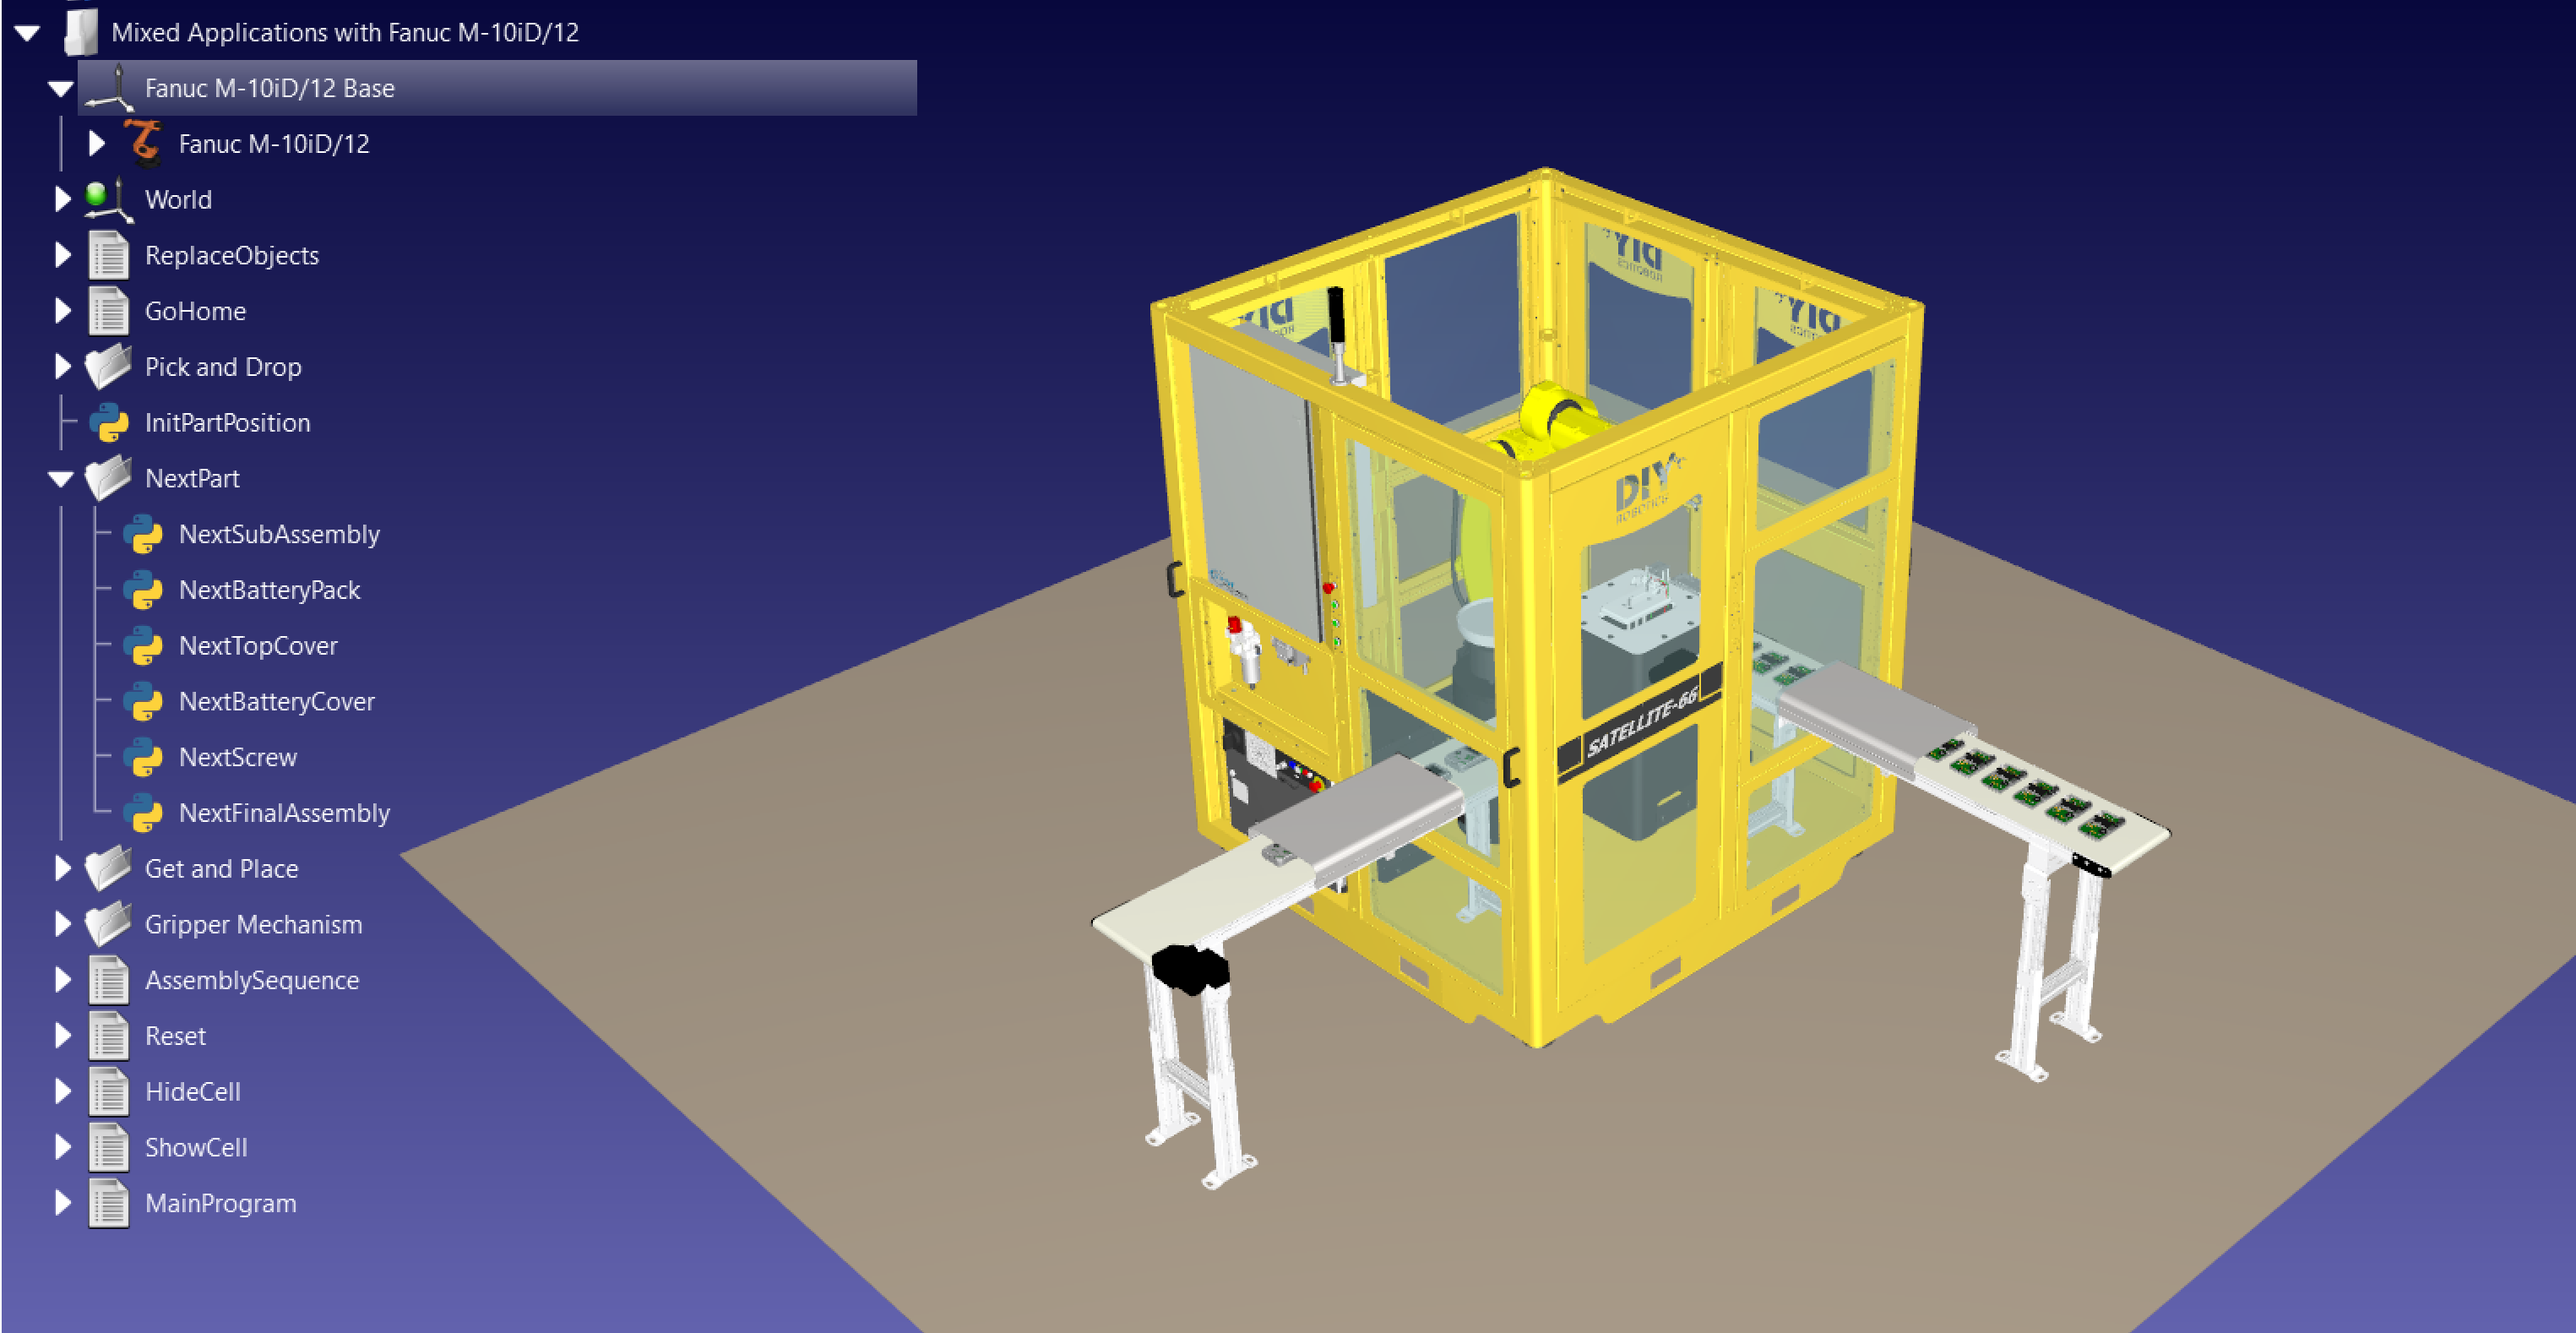
Вы также можете ознакомиться с этой сборочной станцией, на которой из нескольких деталей создаётся конечная сборка с использованием множества операций захвата и размещения: «Смешанные приложения с Fanuc M-10iD/12».