Создание программы захвата и размещения
Выполните следующие шаги, чтобы создать базовую программу захвата и размещения в RoboDK с использованием 6-осевого манипулятора и вакуумного захвата для перемещения коробки.
1.Программа для программирования операции захвата и размещения « »:
a.Создание новой программы: перейдите в меню «Программа» ➔ «Добавить программу» и назовите её «PickAndPlace».
b.Добавление инструкций по движению:
i.Добавьте инструкции MoveJ или MoveL для каждой цели.
ii.Сначала переместите робот к цели «отвод», затем создайте команду MoveL для перемещения к цели «Захват» и обратно к «отводу».
iii.Повторите эти действия для цели «Размещение».
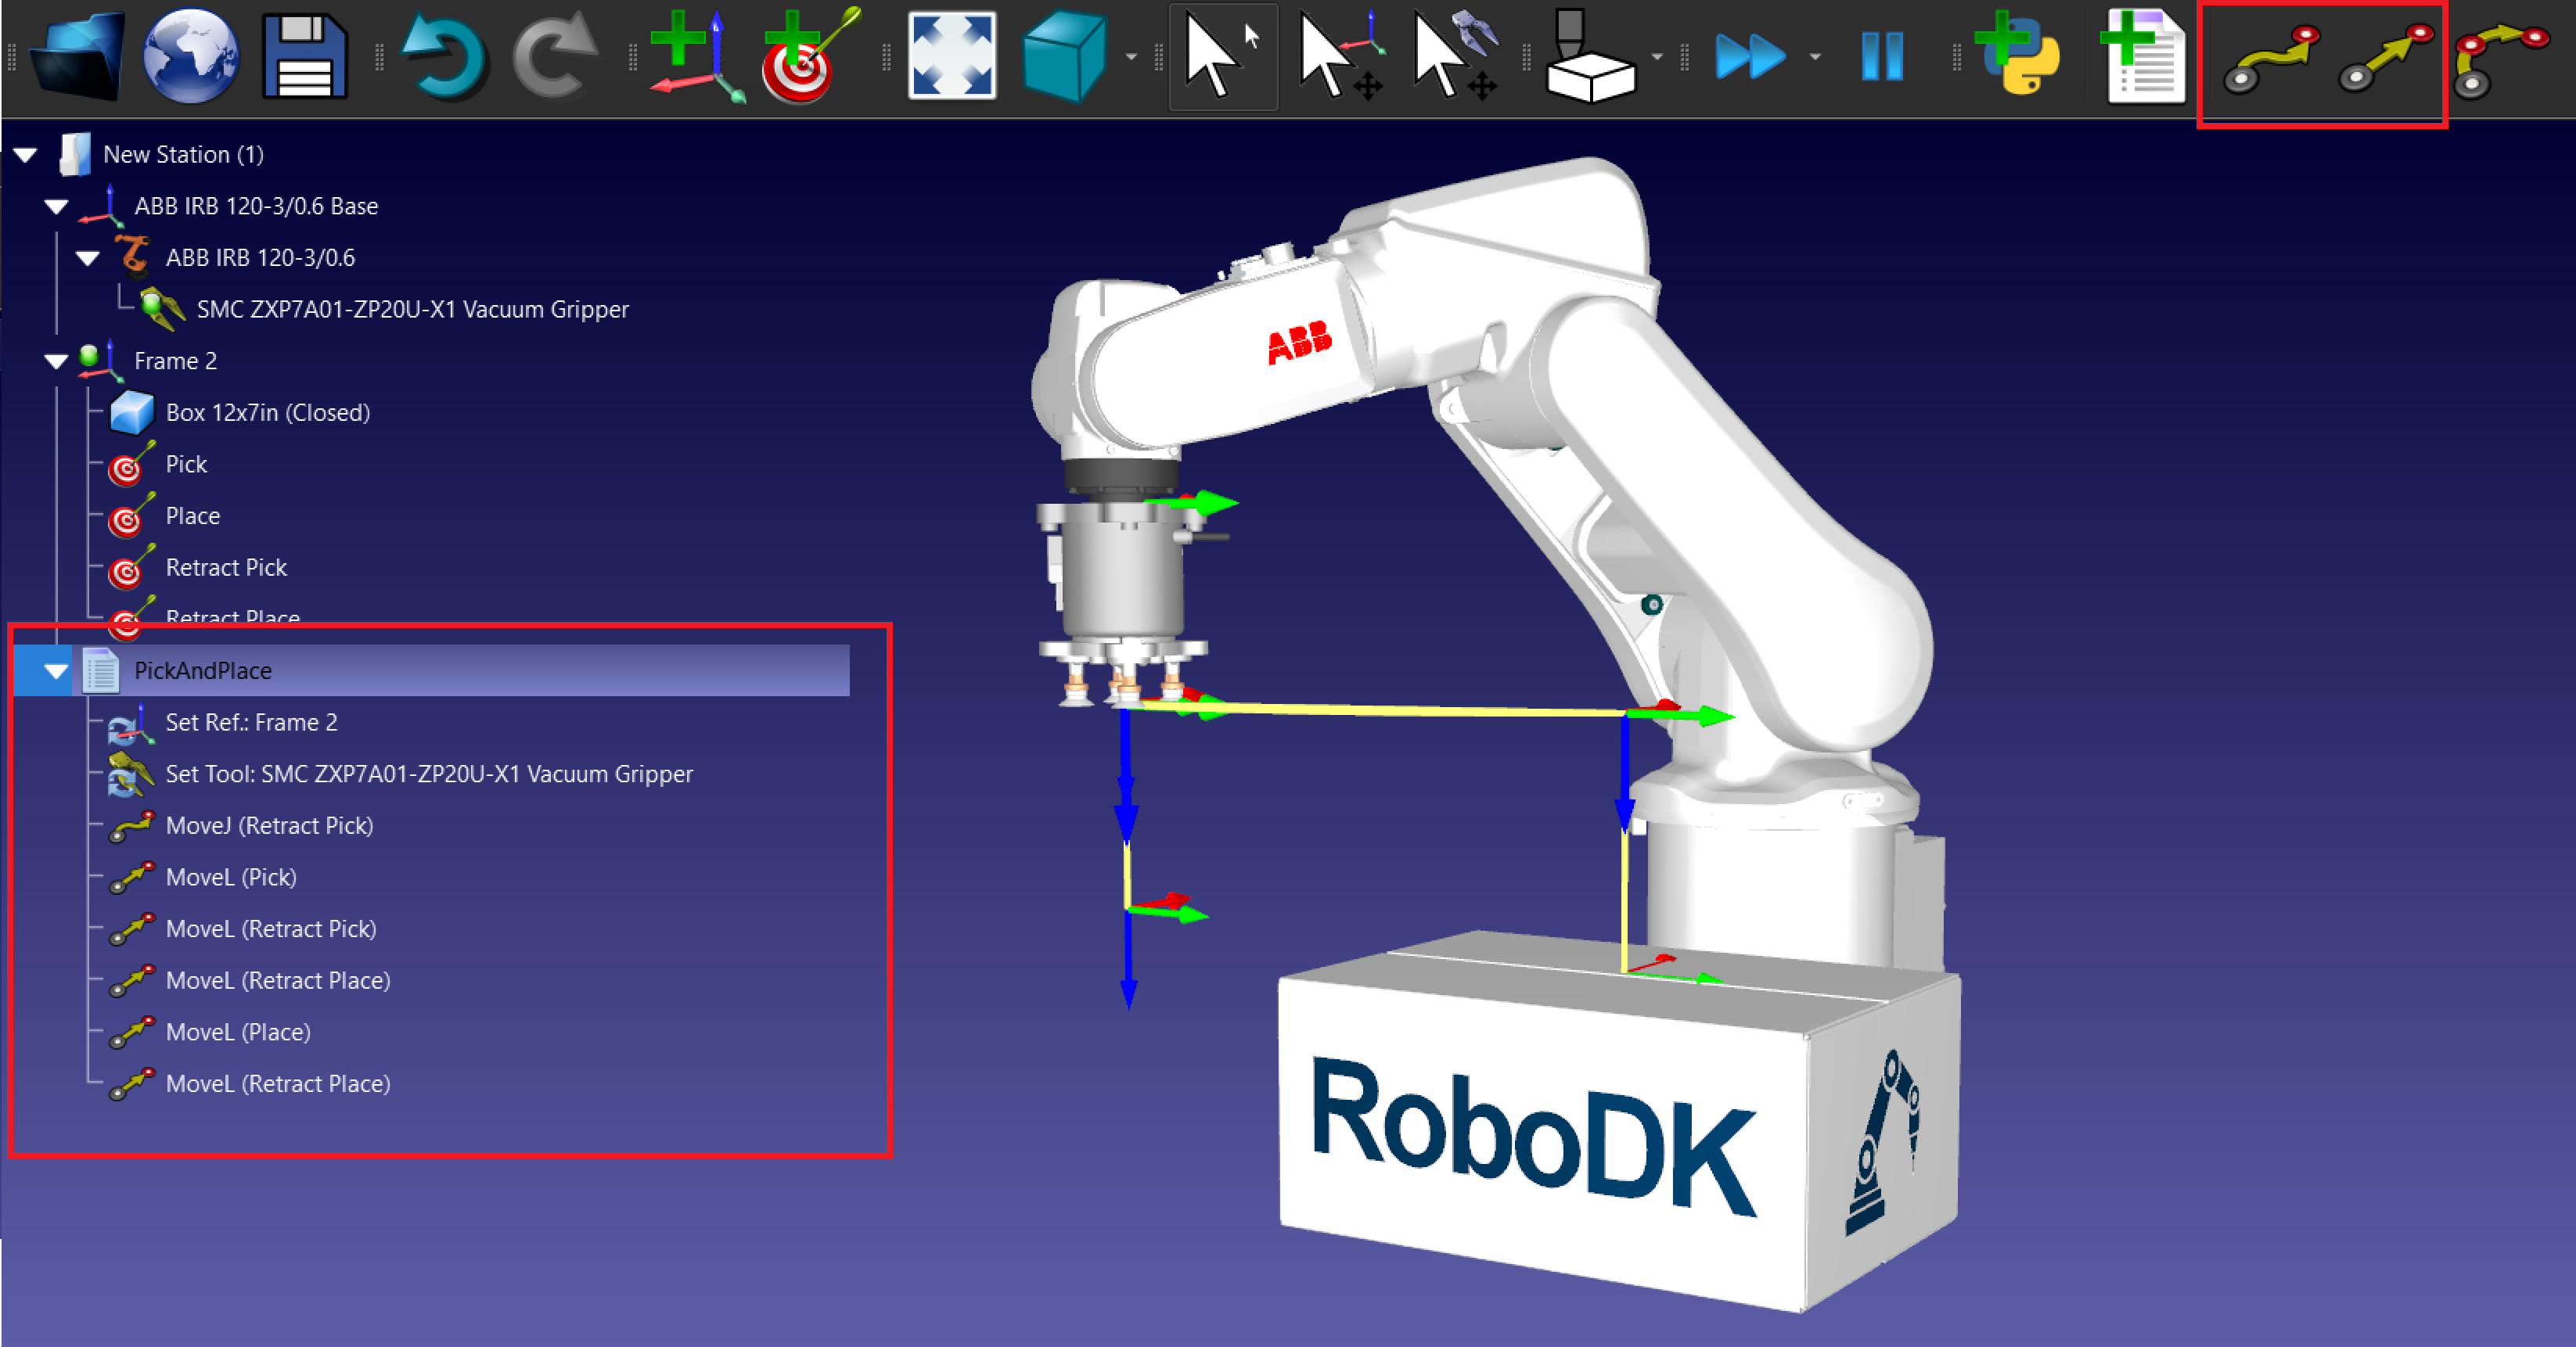
2.Добавьте событие для захвата и размещения объекта.
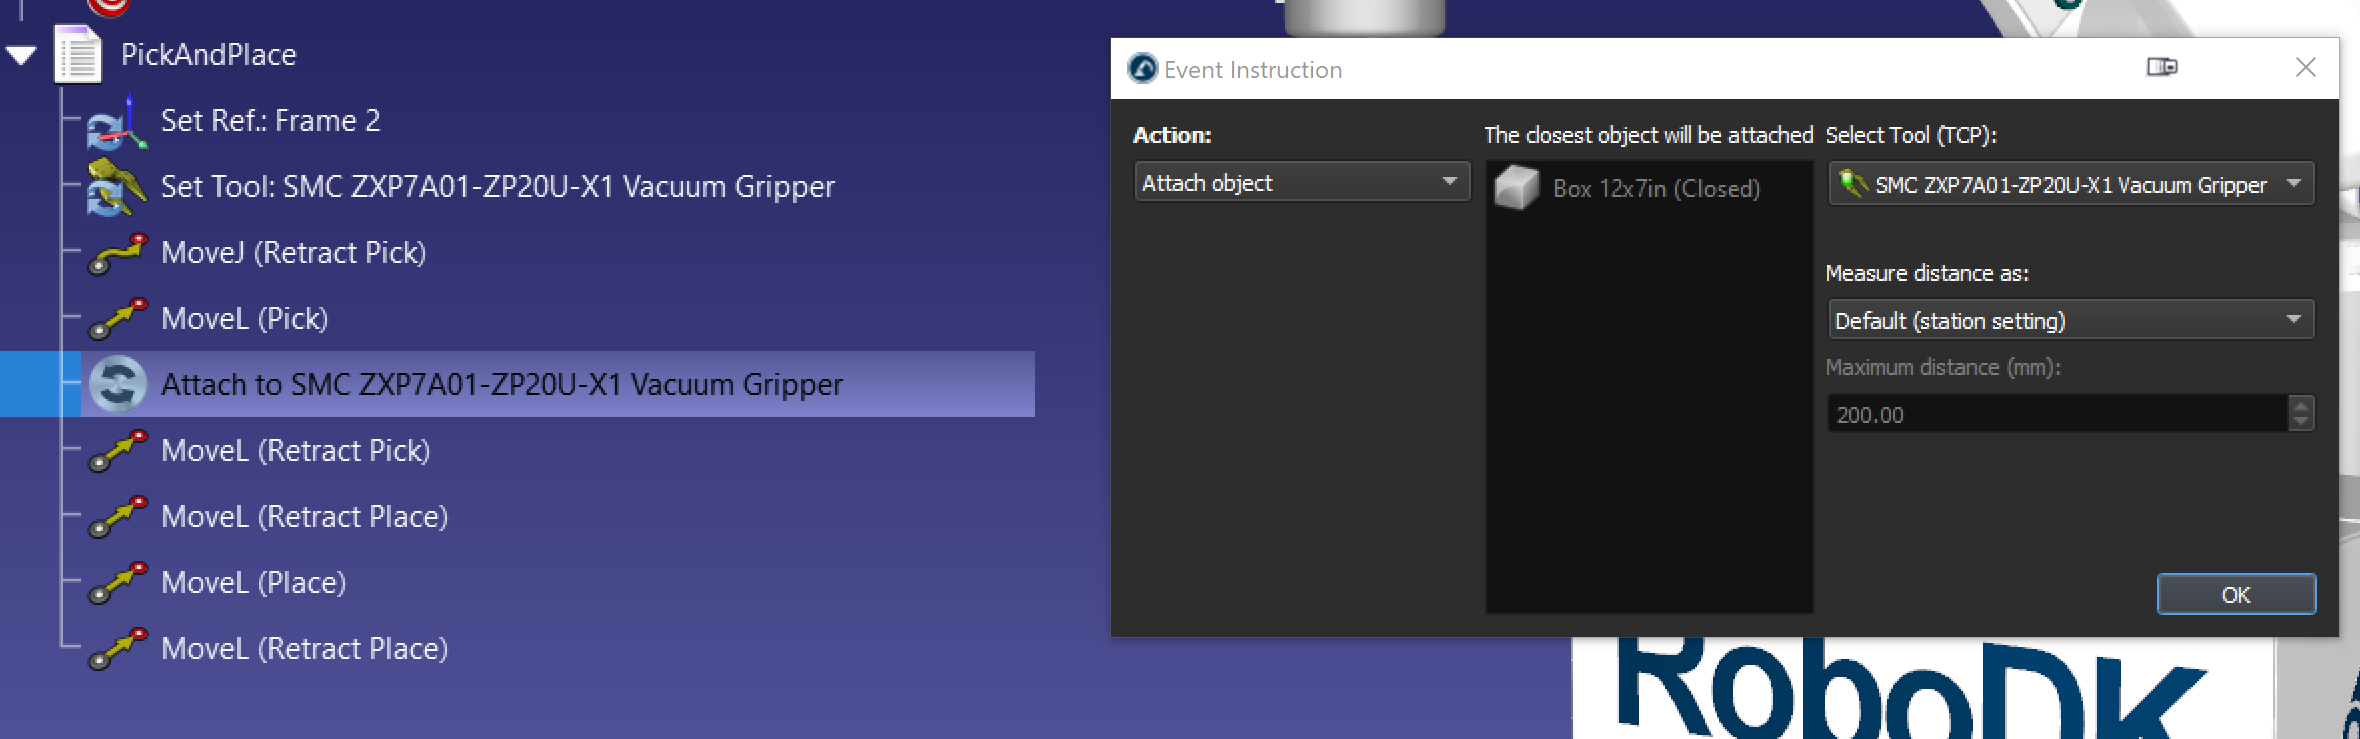
a.Чтобы добавить событие, перейдите в меню «Программа» → «Инструкция события моделирования».
b.Добавьте событие с действием «Прикрепить объект» для захвата коробки после команды MoveL (Захват).
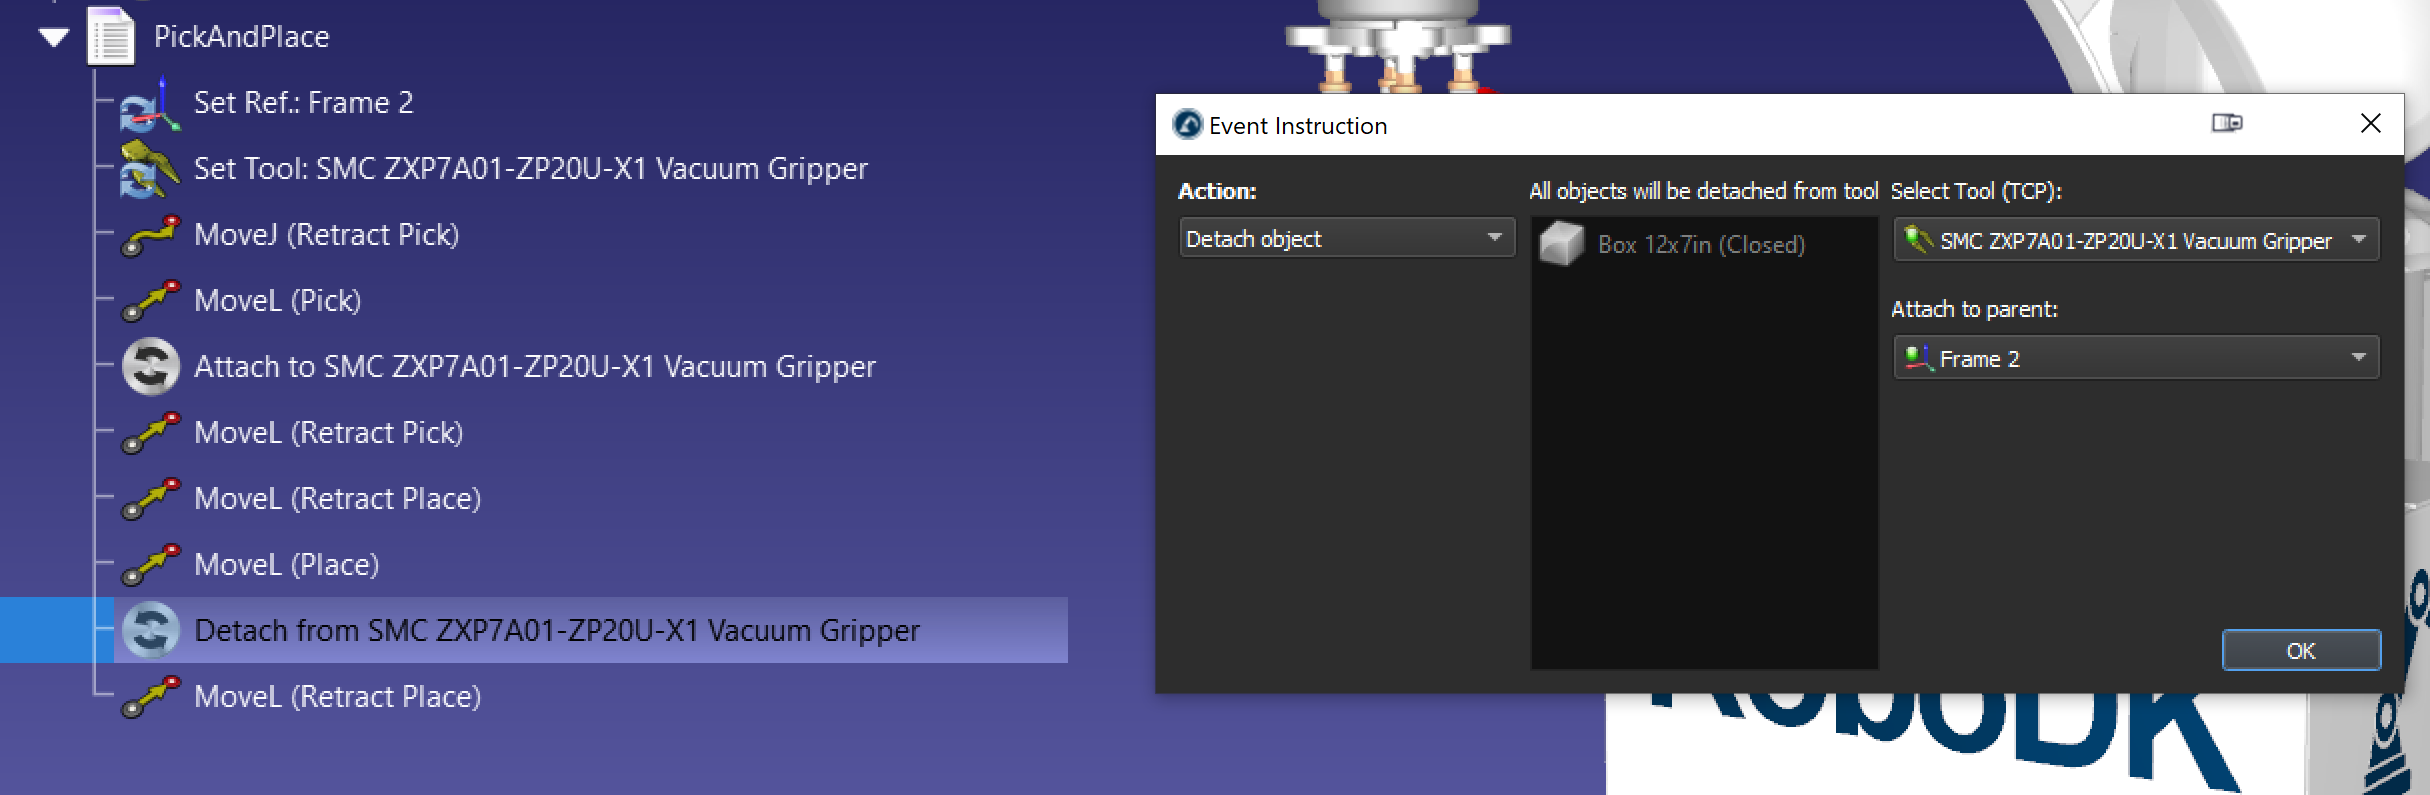
c.Добавьте событие с действием «Отсоединить объект» для размещения коробки после команды MoveL (Размещение). Параметр «Прикрепить к родительскому объекту» позволяет прикрепить объект к новому родительскому объекту после его отсоединения от захвата.
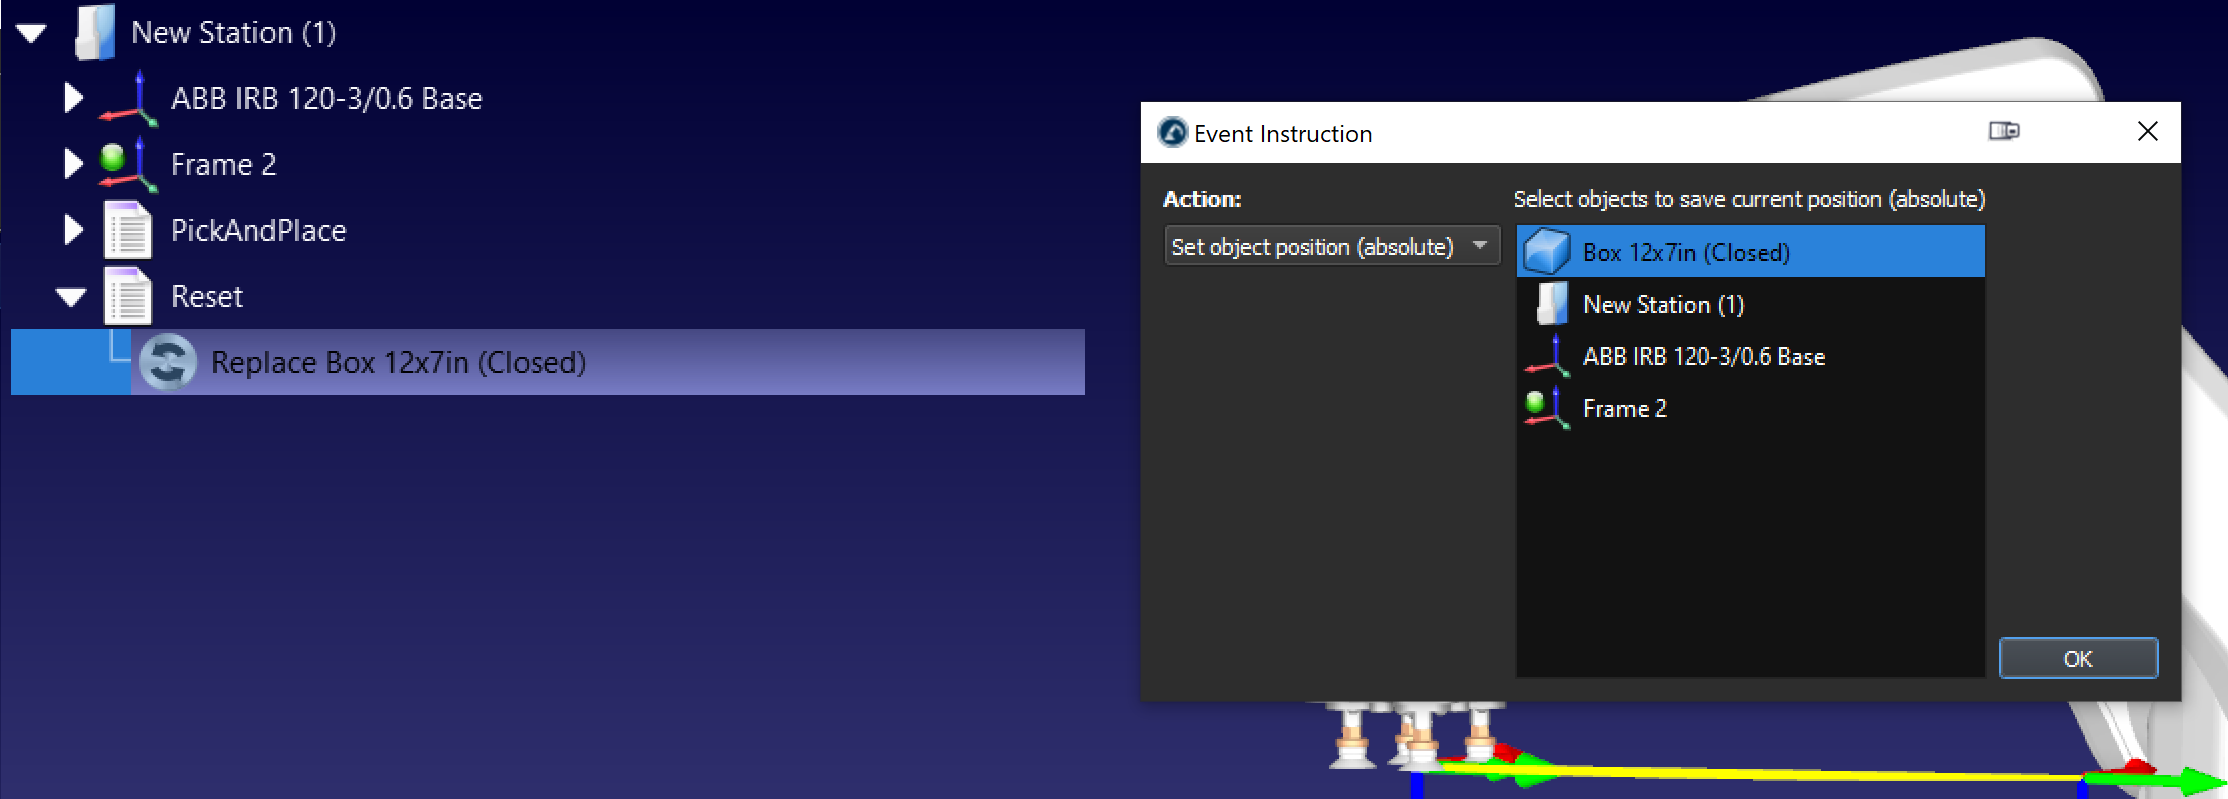
d.Рекомендуется также создать отдельную программу с событием «Установить положение объекта», чтобы при необходимости вернуть коробку в исходное положение.
Выполнив эти шаги, вы сможете успешно создать базовую станцию захвата и размещения в RoboDK.


