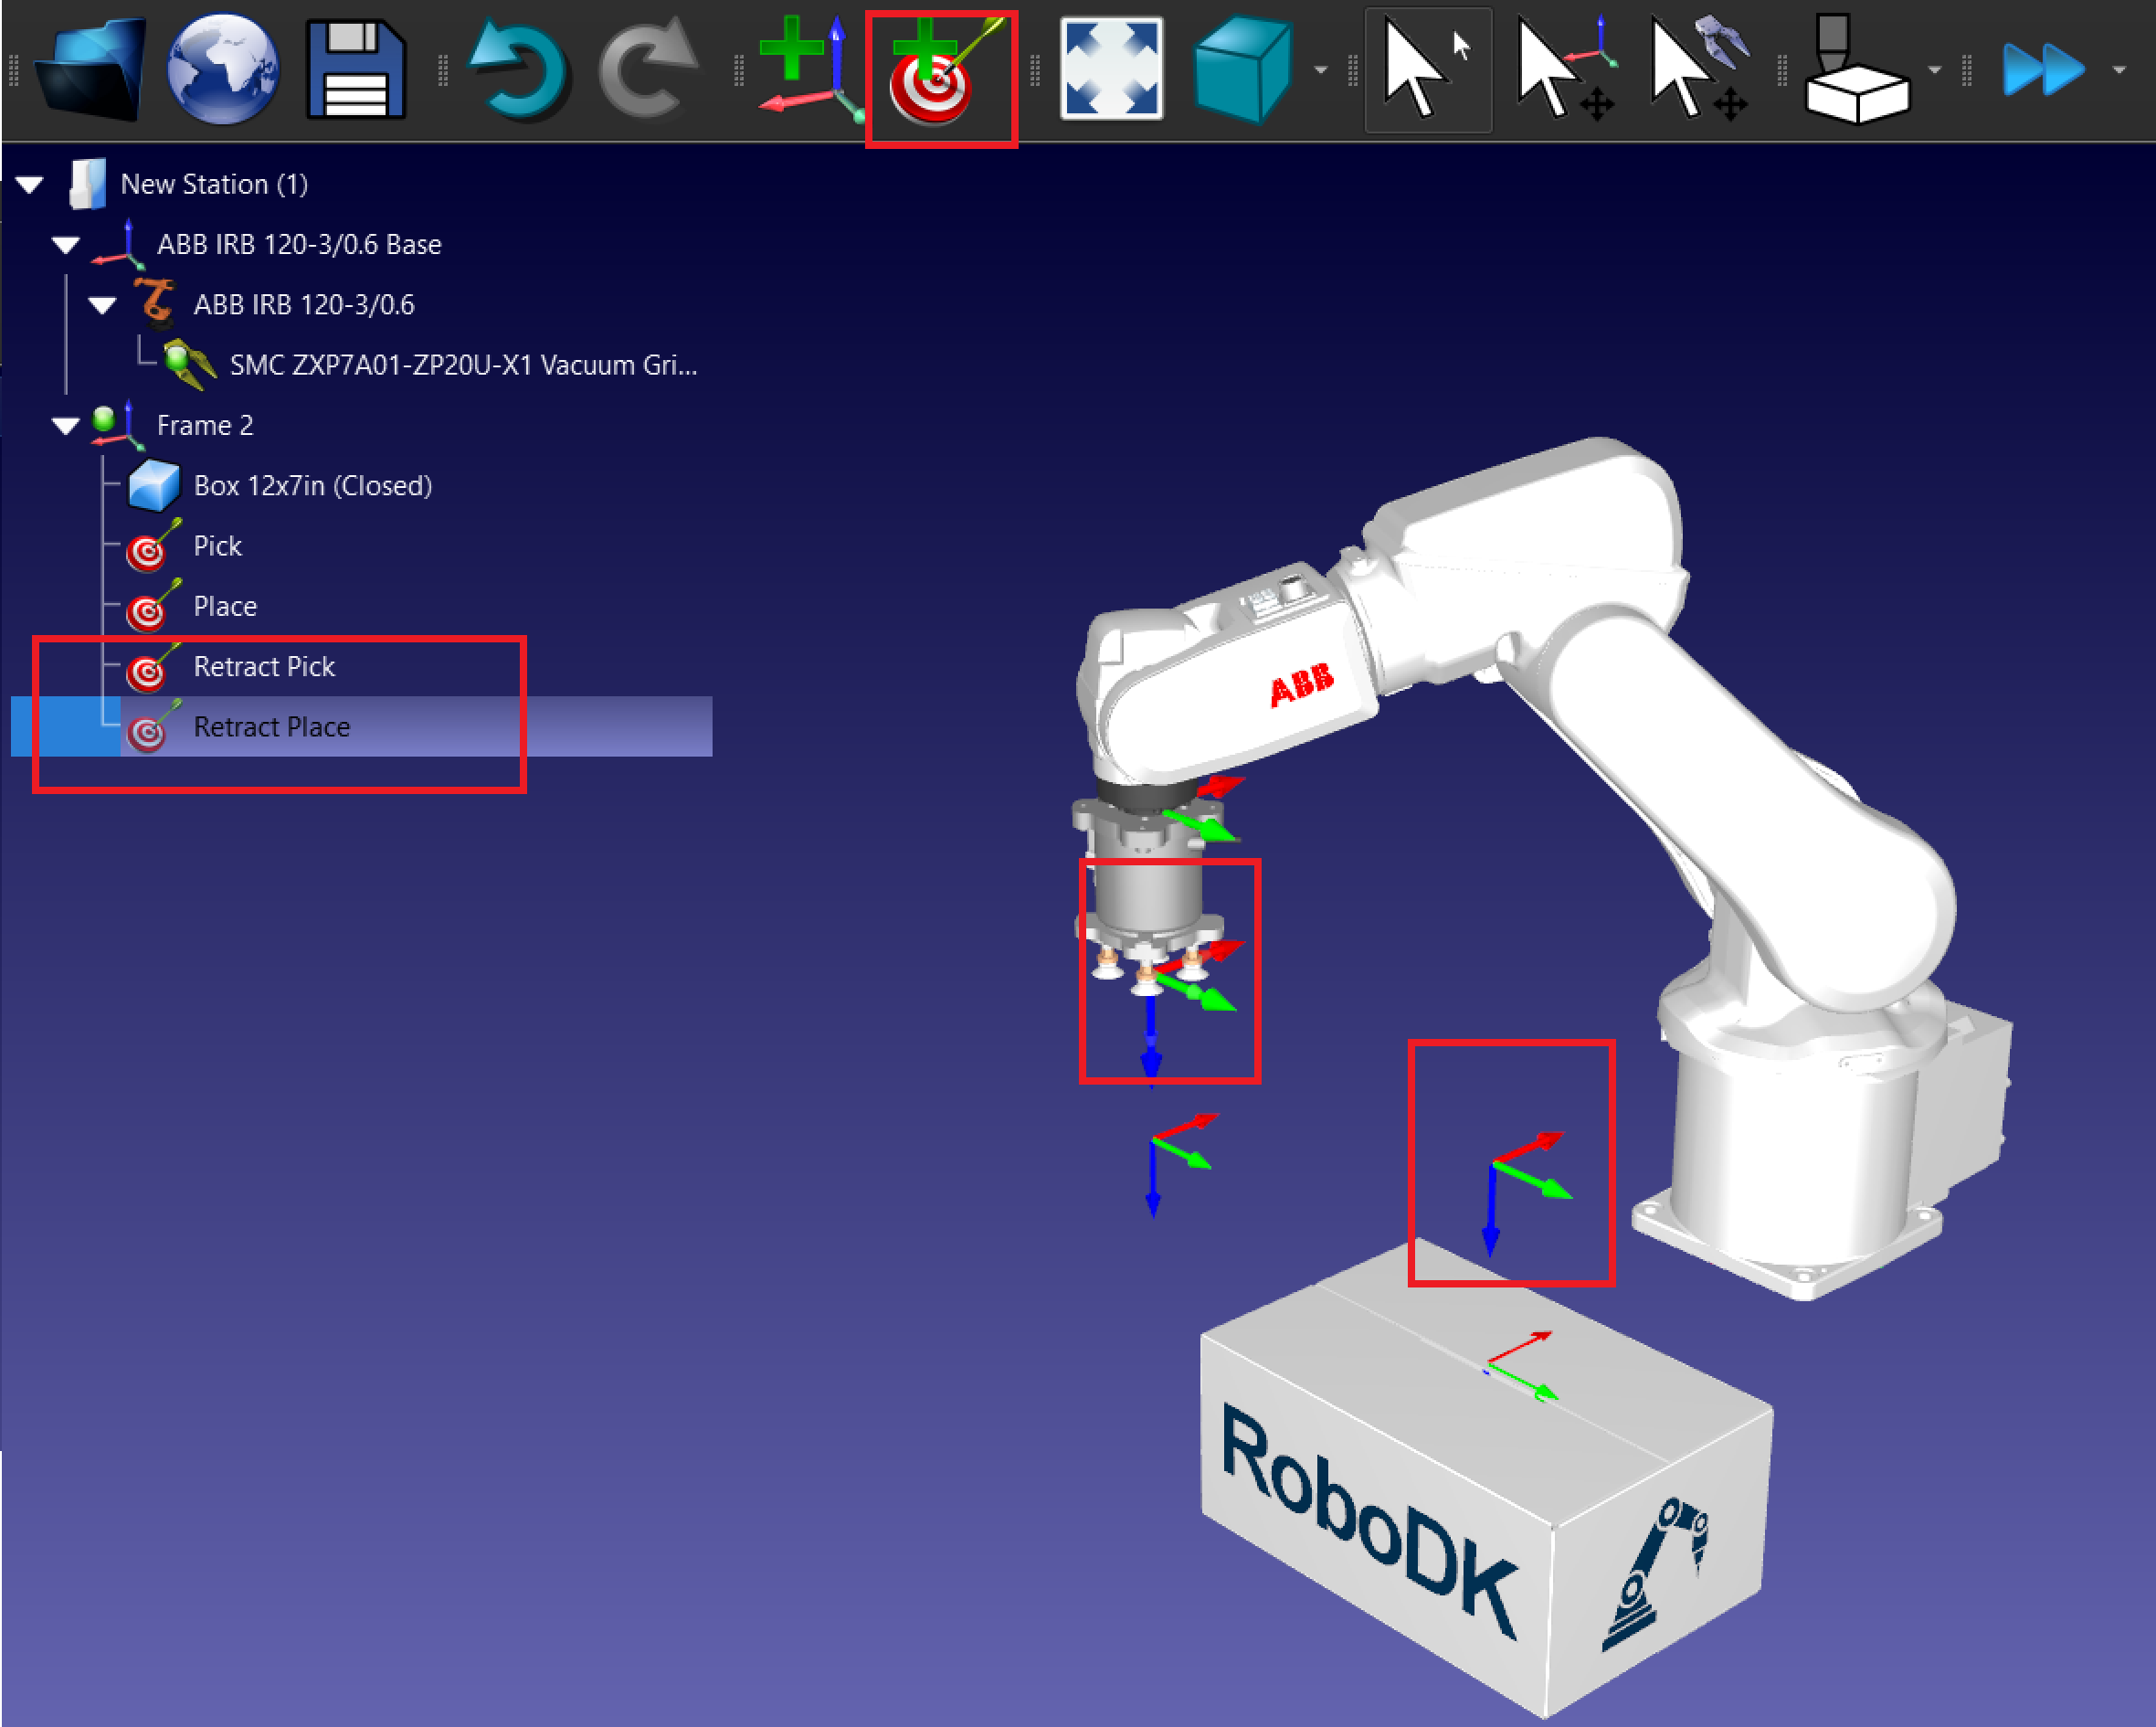
Создание целей для задачи «Захват и размещение»
Выполните следующие действия, чтобы создать базовую цель в RoboDK для задачи «Захват и размещение»
7.Добавление целей для операций «Захват и размещение» (Pick and Place):
a.Переместите робота в желаемое положение захвата.
b.Выберите «Программа» → «Запомнить цель», чтобы сохранить положение.
c.Повторите эти действия для положений «Захват», «Отвод захвата», «Размещение» и «Отвод размещения».
8.Упорядочивание целей:
a.Переименуйте цели для большей наглядности (например, «Approach_Pick», «Pick», «Place»). Нажмите клавишу F2, чтобы переименовать цели.
b.Не забудьте создать цели в соответствующих системах отсчета в дереве станций.
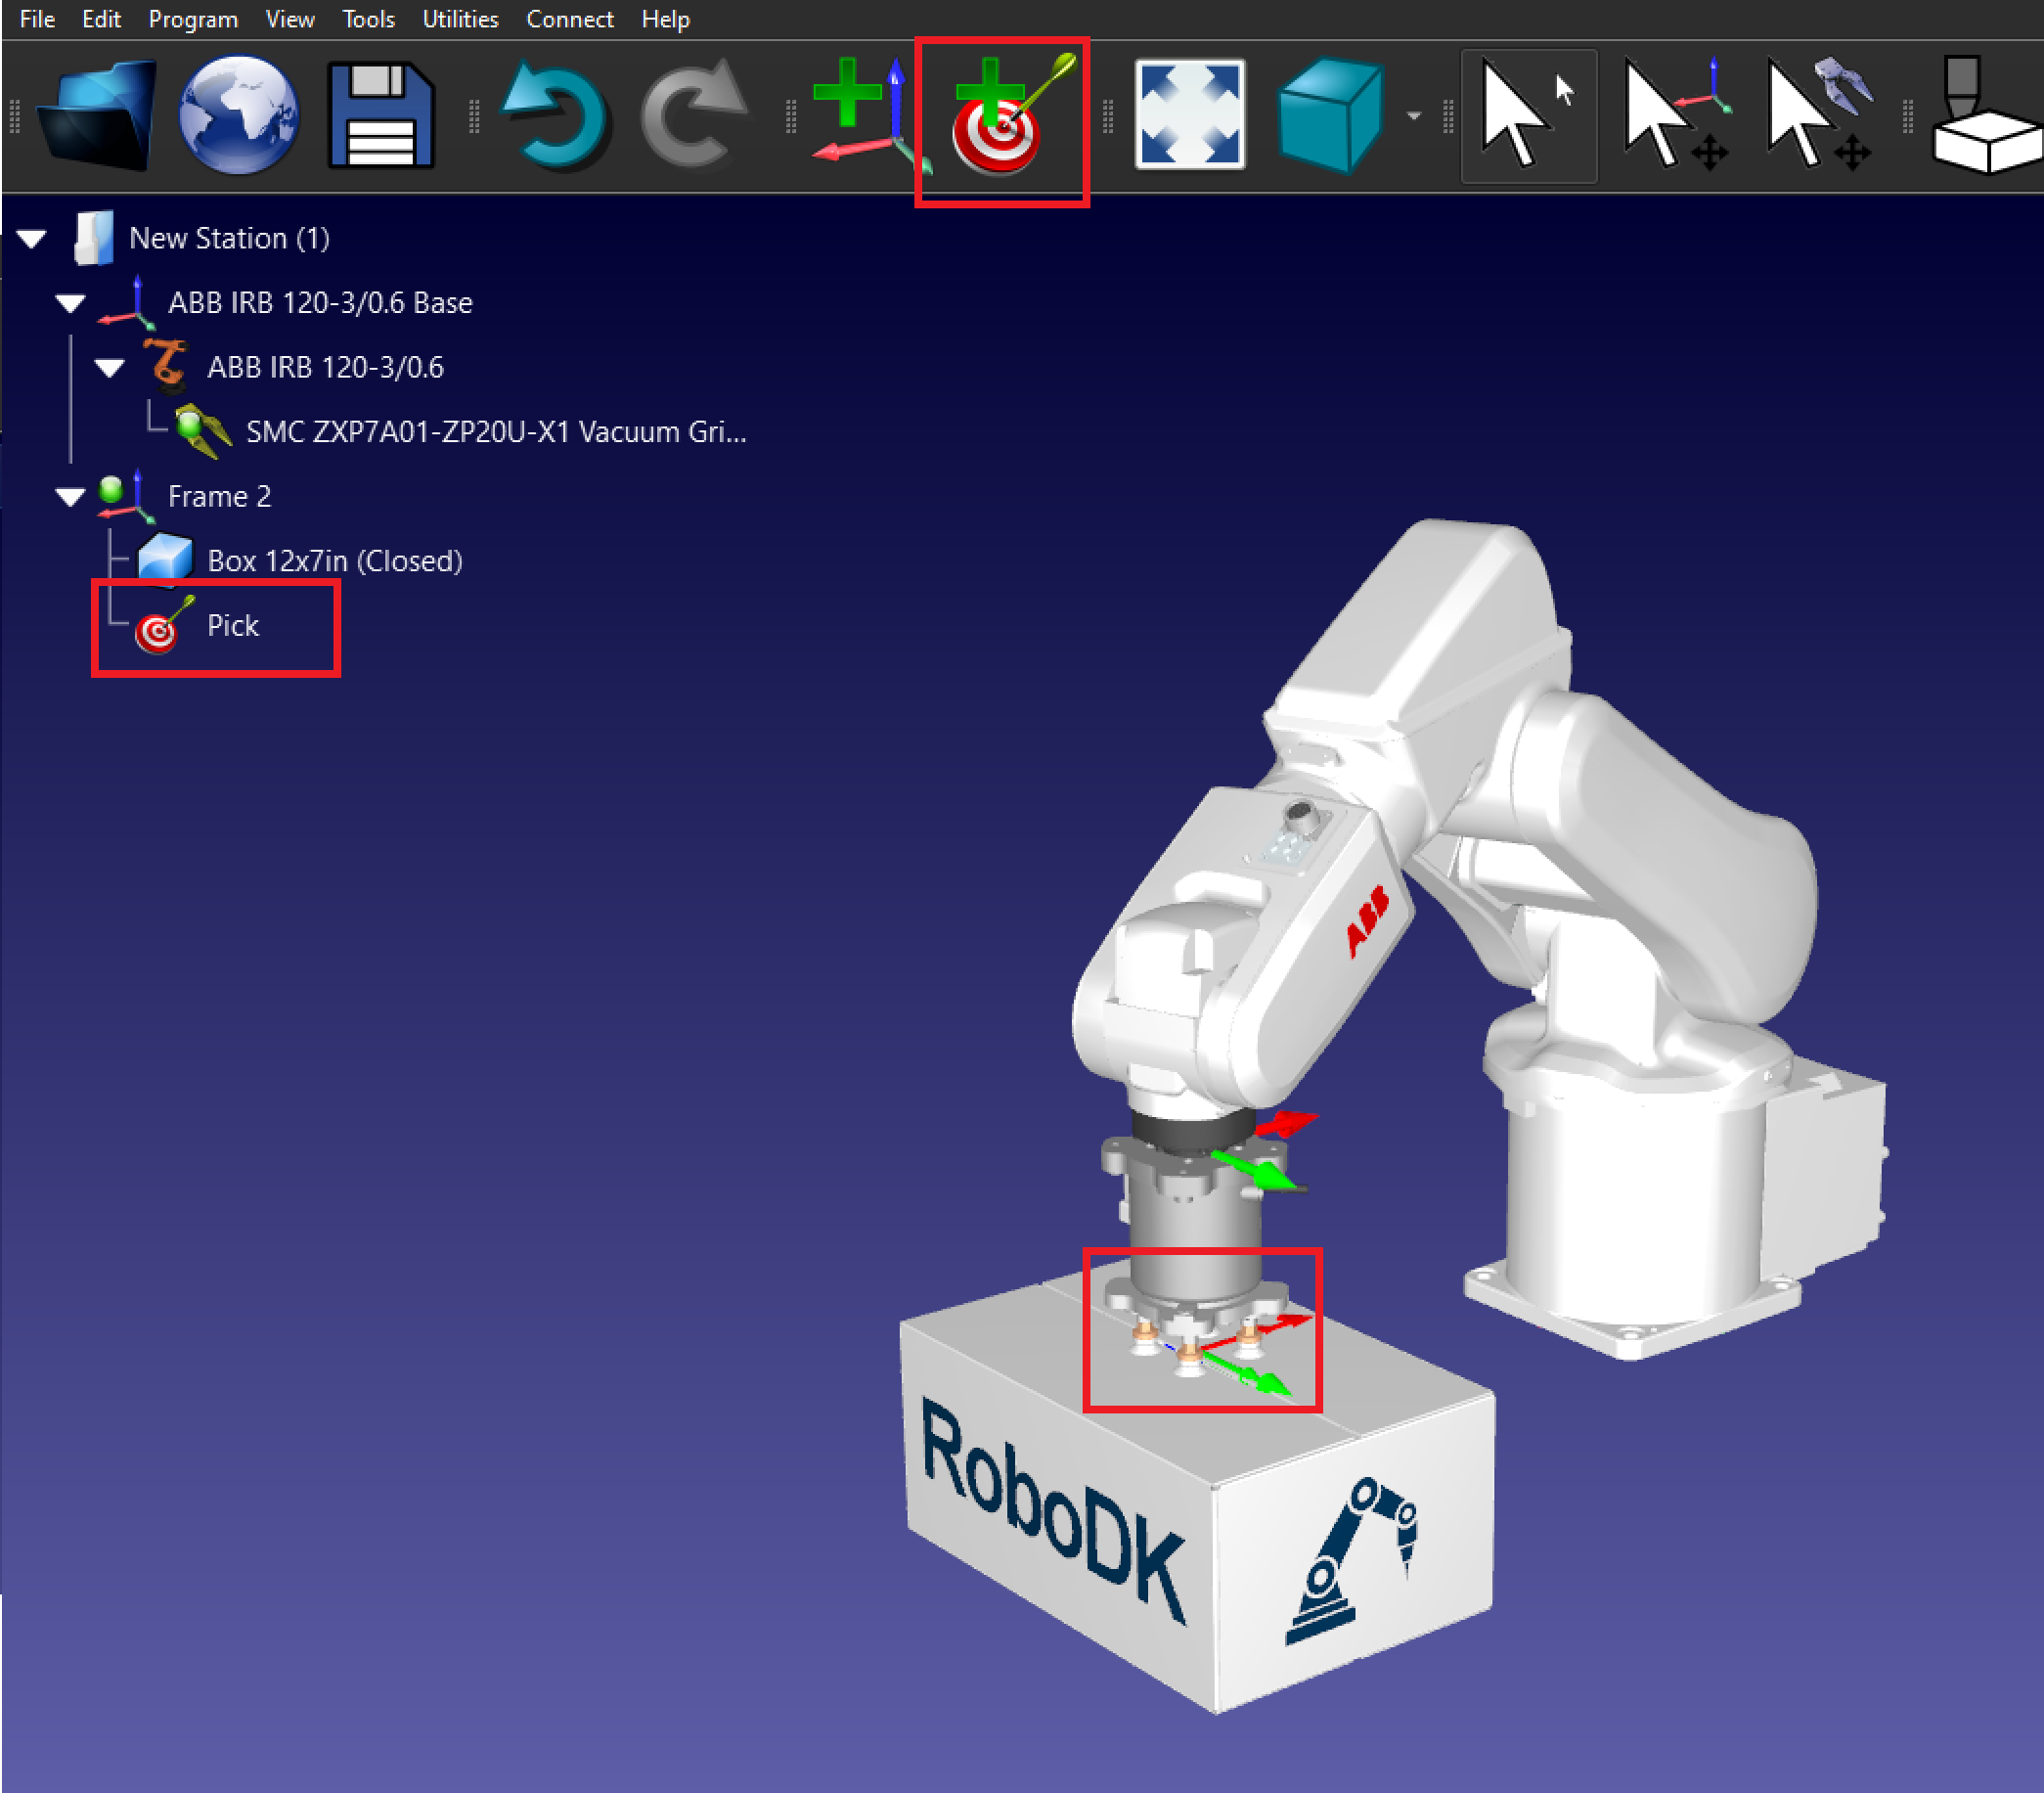
9.Создание цели «Pick»: Расположите робота над коробкой и создайте цель с именем «Pick».
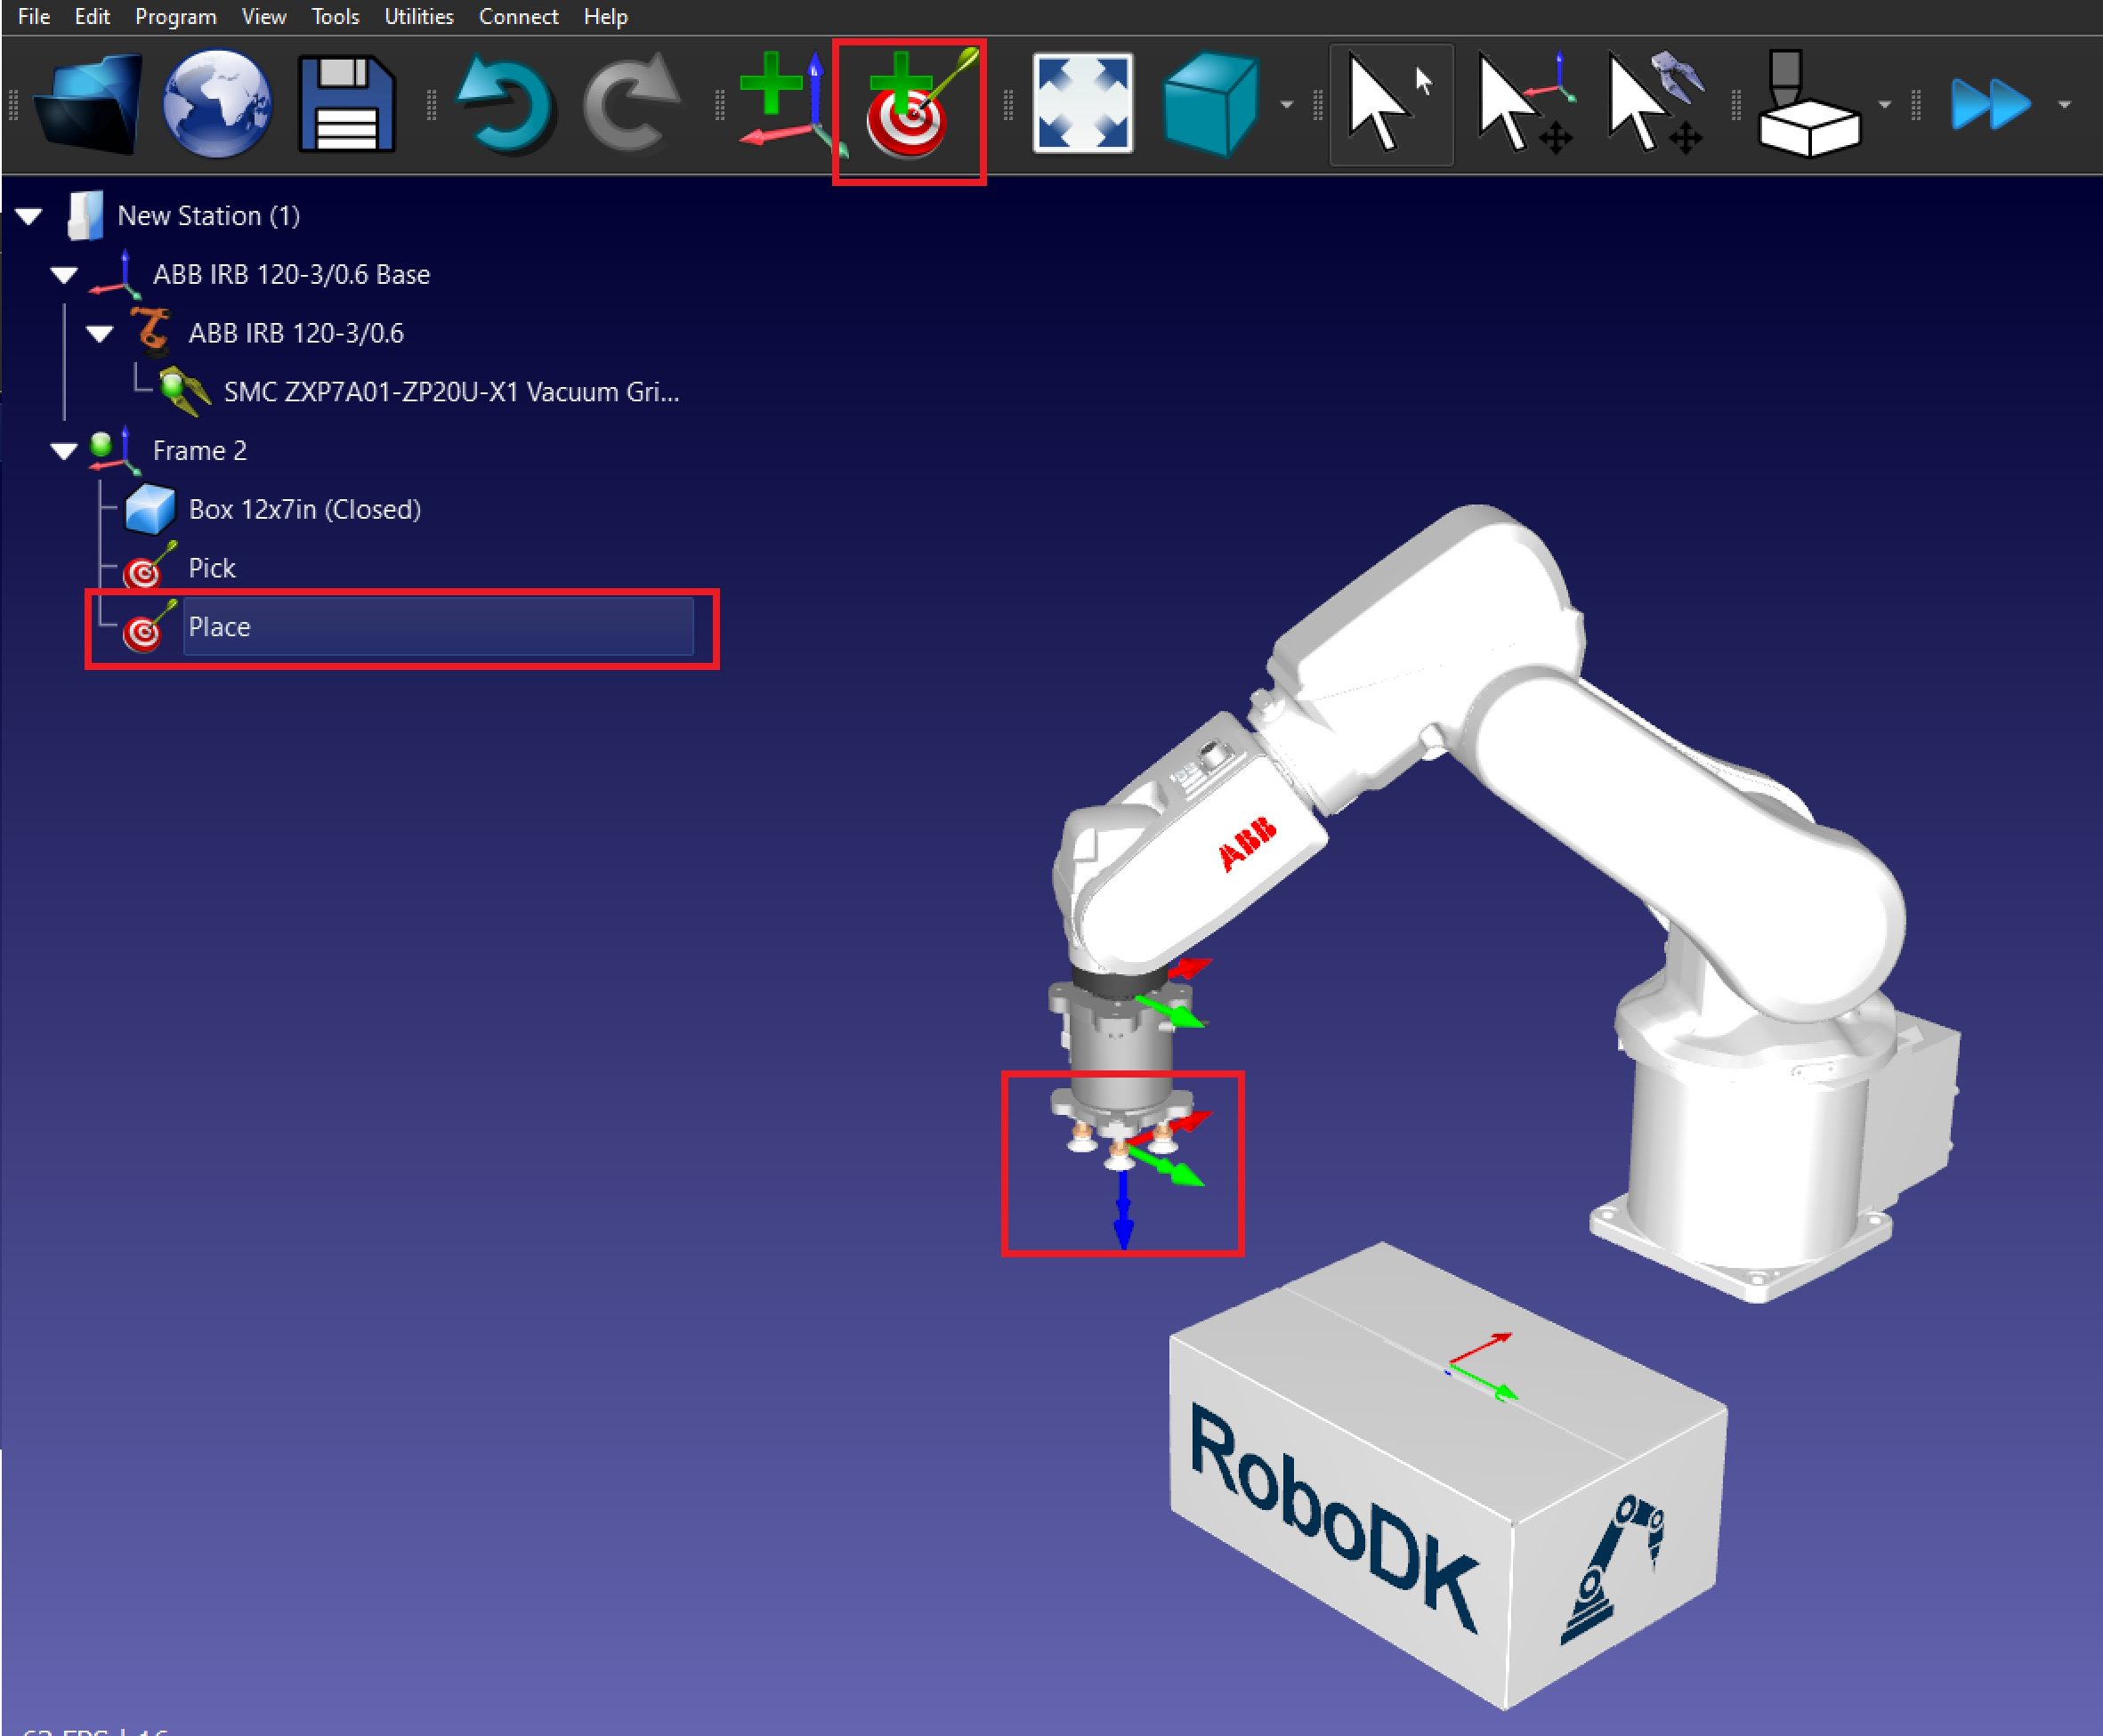
10.Создайте цель «Place»: переместите робота в место, куда необходимо разместить коробку, и создайте цель с именем «Place».
11.Создайте цели для отвода:
a.Переместите робота к цели «Pick» и поднимите его по оси Z.
b.Создайте новую цель с названием «Pick Retract».
c.Повторите эти действия для цели «Place».