Настройка
В данном примере используется простая конфигурация: робот, установленный на столе (в данном примере используется робот ABB), стопка для свежеотлитых деталей, стопка для обработанных деталей и зажимное приспособление посередине для фиксации детали.
Совет: следуйте данному руководству, чтобы шаг за шагом узнать, как создать робототехническую станцию в RoboDK.
Загрузите станцию:
1.Выберите «Файл» → «
2.Найдите пример «Удаление заусенцев с пластиковых деталей» в разделе примеров RoboDK:
C:/RoboDK/Examples/Plugin-Fusion360-Plastic-Deburring.rdk.
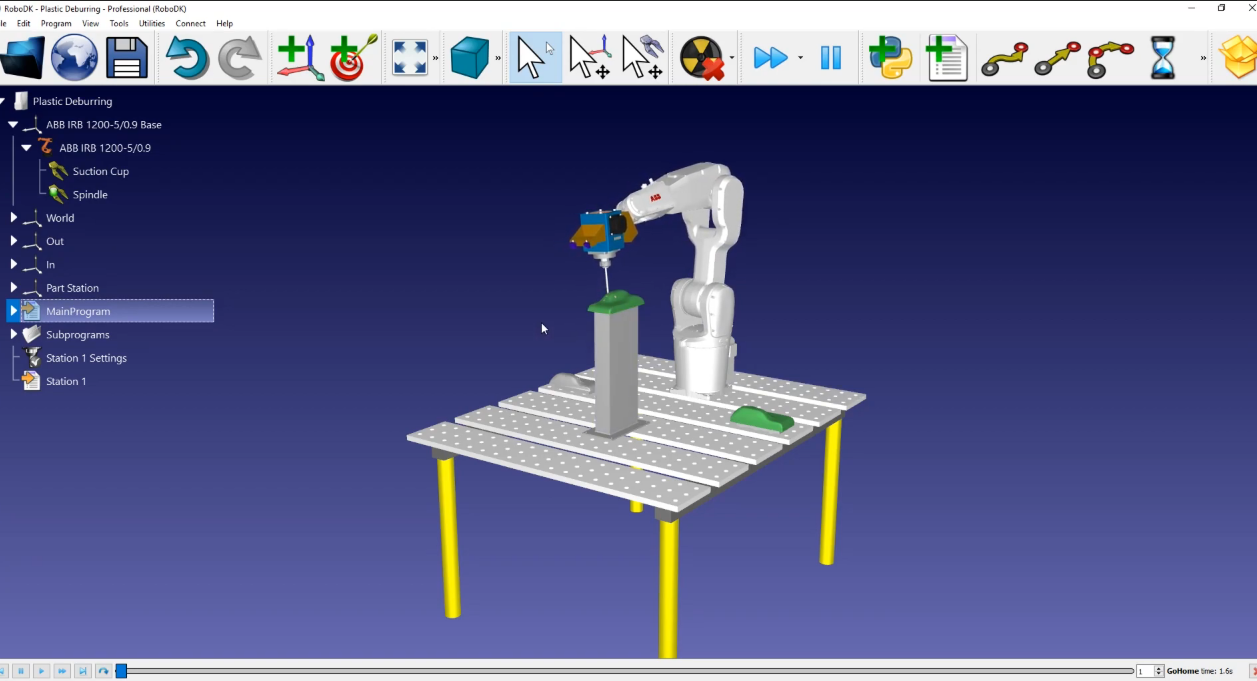
Теперь, когда вы загрузили станцию, можете открыть Fusion 360.


