Станция RoboDK № PDStation
После того как траектория инструмента для робота готова в RoboDK, необходимо убедиться, что виртуальная робототехническая ячейка соответствует реальной конфигурации. В RoboDK перед генерацией программы для робота убедитесь, что для производственной операции используются правильный инструмент и система отсчета.
В данном примере мы выбрали систему отсчета «Удаление заусенцев» и инструмент «Шпиндель». Выберите «Обновить» ➔ «Моделирование».
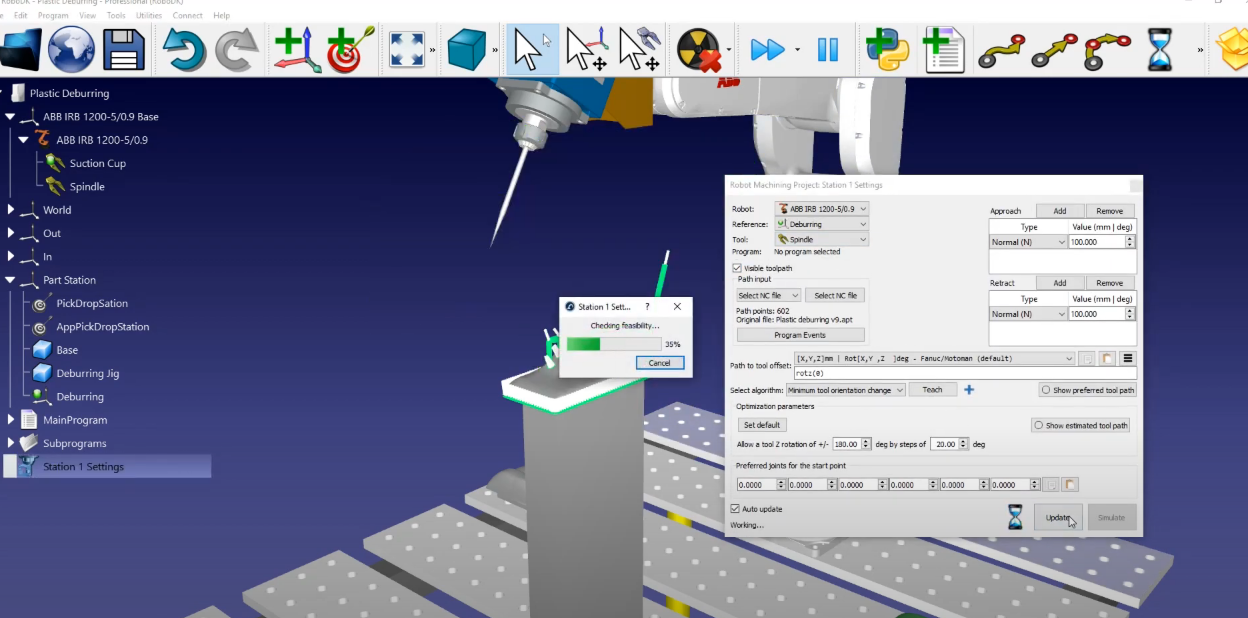
Если вы хотите изменить порядок или направление участка траектории, выполните следующие действия:
1.Проекты CAM, как правило, уже содержат собственные движения подхода и отвода, поэтому мы можем удалить наши: просто перейдите в разделы «Подход» и «Отвод» и выберите «Удалить». Выберите «Обновить», а затем «Моделирование».
2.В данном примере параметры по умолчанию дают корректный результат. Единственная дополнительная настройка, которую, возможно, стоит изменить, — это включение и отключение шпинделя: откройте «События программы» → «Добавить подпрограмму» в разделах «Подход к траектории» и «Отвод от траектории», установив флажки напротив соответствующих опций, и введите «Spindle (1)» в поле «Подход к траектории» и «Spindle (0)» в поле «Отвод от траектории». При этом предполагается, что в контроллере у вас определена функция, которая может принимать параметр для включения или выключения шпинделя.
3.Выберите «Обновить».
Теперь необходимо изменить название созданной нами программы «Station 1» и запустить «Main Program»
Последнее, что нам необходимо сделать, — это сгенерировать программу для робота. Поскольку мы используем робот ABB, нам потребуется экспортировать файл mod для контроллера робота ABB, в котором используется собственный язык программирования ABB — RAPID.
1.Убедитесь, что выбран правильный Постпроцессор: выберите «Станция» ➔ «Выбрать постпроцессор» ➔ «ABB RAPID IRC 5».
2.Щелкните правой кнопкой мыши по программе «Station1» и выберите «Генерация программы робота».
Программа робота должна автоматически отобразиться в текстовом редакторе. Вы сможете увидеть все конкретные команды перемещения и синтаксис, требуемые контроллером робота ABB.


