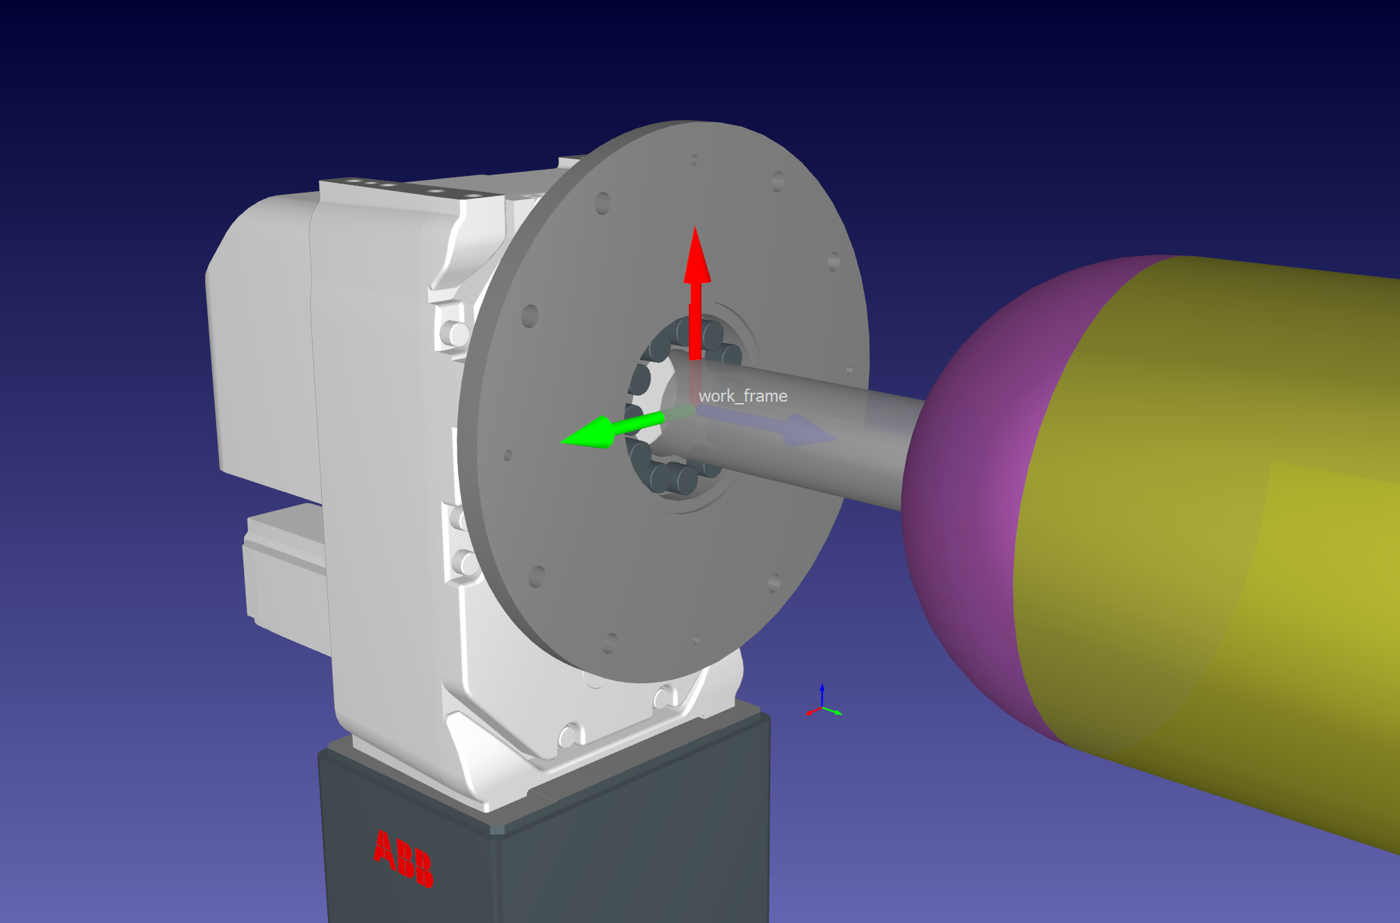
Импорт модели
Сначала необходимо импортировать деталь и траектории сварки из Fusion 360.
Совет: Для получения дополнительной информации об импорте деталей, кривых и точек из Fusion 360 ознакомьтесь с нашим видеоматериалом: https://www.youtube.com/watch?v=gxob-94fNLo.
Импортируйте модель из Fusion 360:
1.В программе RoboDK выберите систему отсчета фланца позиционера для крепления бака.
2.Перейдите на вкладку «RoboDK» в разделе «Утилиты» Fusion 360 и выберите «Загрузить модель».
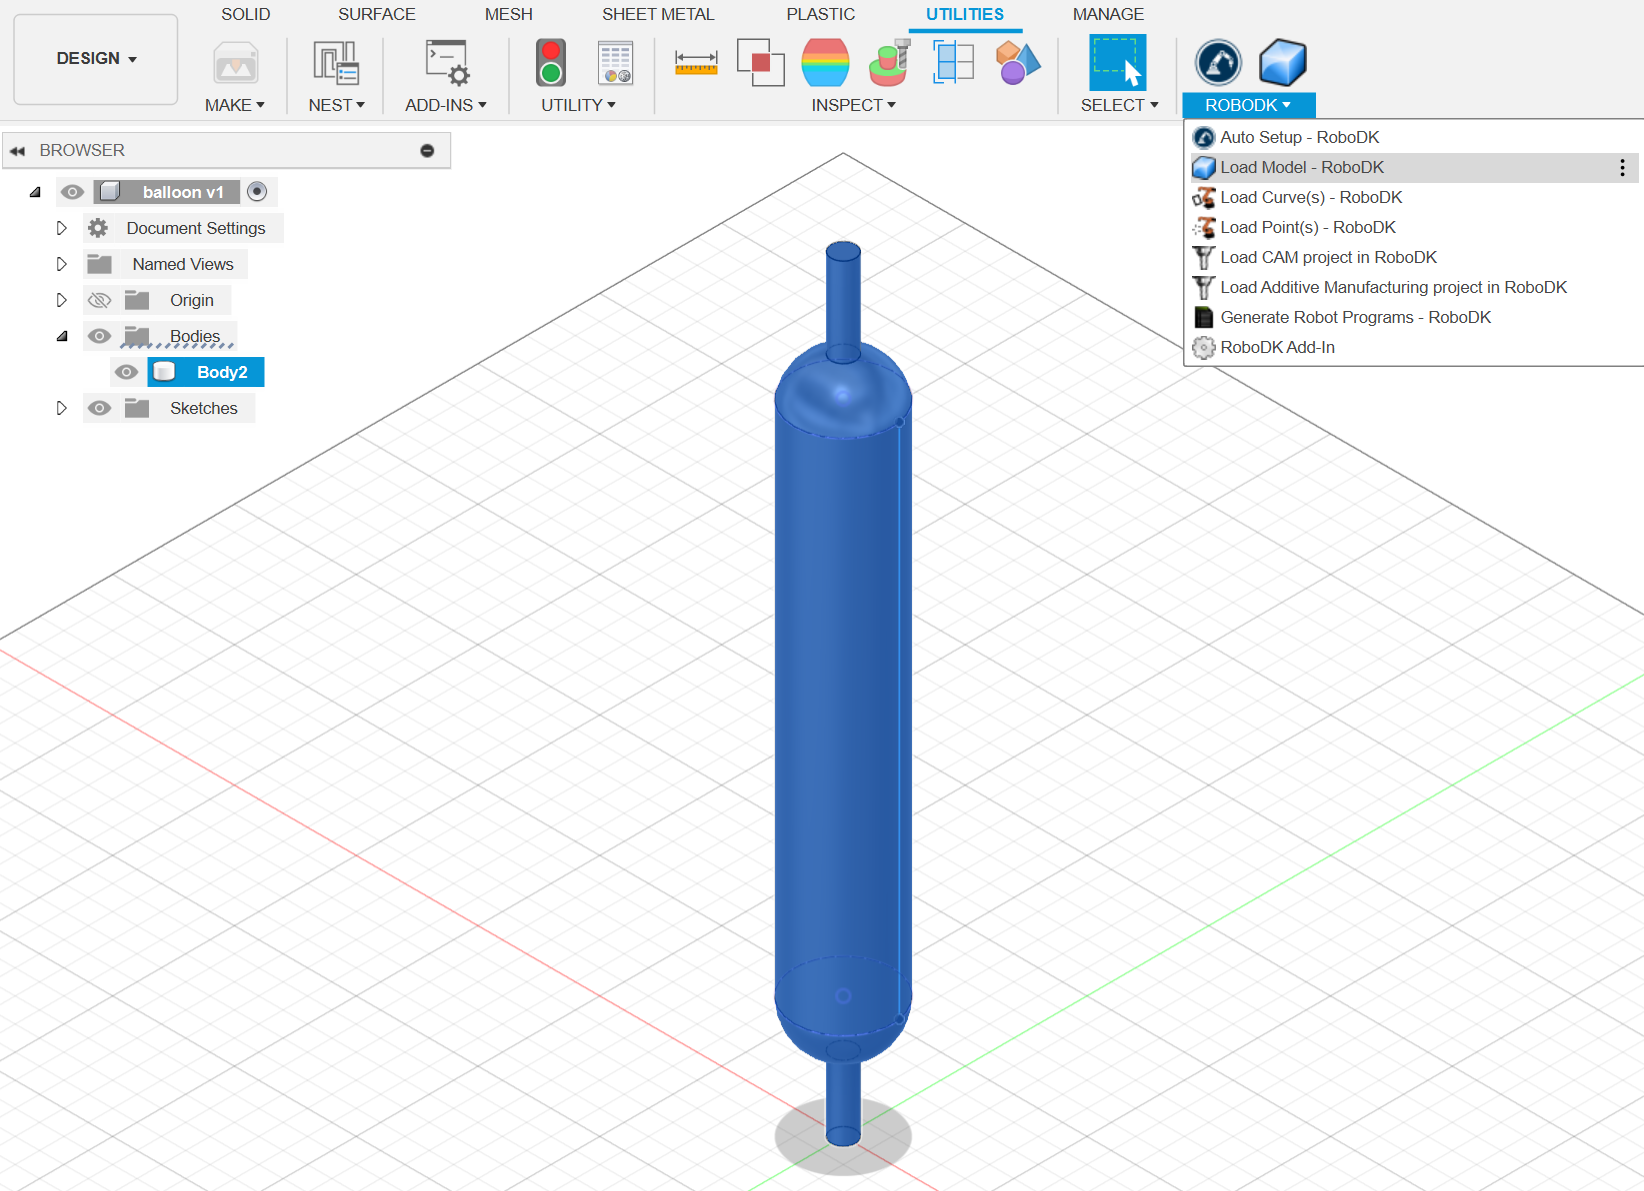
3.Проверьте положение модели бака и переименуйте её.