Время цикла
RoboDK может предоставлять оценки времени цикла при моделировании программы. Время цикла — это время, необходимое для выполнения программы. Точность оценки времени цикла, предоставляемой RoboDK, в значительной степени зависит от множества факторов, включая контроллер робота, тип движений робота (движения в сочленениях или линейные движения), использование округления, а также реальные ограничения по скорости и ускорению.
При благоприятных условиях RoboDK может точно рассчитать время цикла. Это происходит, когда вы программируете робота на выполнение точных движений от точки к точке (без округления) и не превышаете реальные ограничения по скорости и ускорению.
Скорость и ускорение робота имеют важное значение, поскольку зависят от конкретной модели робота. Скорость и ускорения робота (линейные скорость/ускорение и скорость/ускорение сочленений) должны быть указаны в виде инструкции или в меню параметров робота. Например, вы можете изменить скорость в программе с помощью инструкции «Set Speed». RoboDK предполагает, что робот ускоряется равномерно до достижения максимальной скорости, а затем равномерно замедляется.
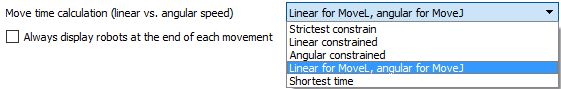
По умолчанию RoboDK использует скорость и ускорение сочленений для сочлененных перемещений, а линейную скорость и линейное ускорение — для линейных перемещений. Эту настройку можно изменить (в меню «Инструменты» → «Параметры» → «Движение» → «Расчет времени перемещения»).