Выравнивание систем отсчёта роботов
В данном разделе объясняется, как можно программировать два или более роботов в автономном режиме, используя общую систему отсчета.
В типичном приложении для автономного программирования положение объекта обновляется относительно робота. Однако при использовании двух или более роботов в одном приложении положение каждого робота необходимо обновлять относительно одной общей системы отсчёта (эталонного объекта или общей системы отсчёта).
Выполните следующие шаги, чтобы обновлять положение двух или более роботов относительно системы отсчета:
1.Убедитесь, что системы отсчета роботов и система отсчета объекта не зависят друг от друга. В случае наличия зависимости системы отсчета следует привязать к элементу «станция».
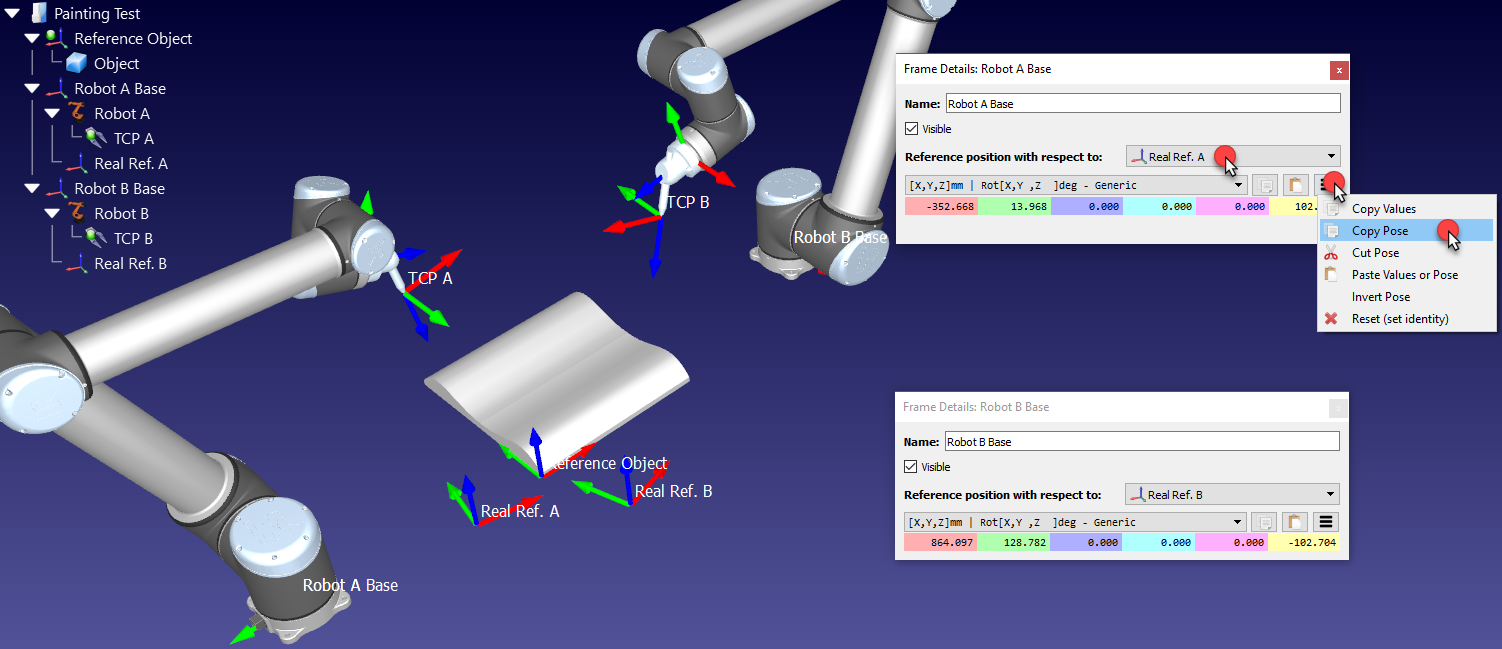
2.Добавьте новую систему отсчета, привязанную к каждой из систем координат баз роботов, так, как если бы вы собирались определить новую индивидуальную систему отсчета для каждого робота (Real Ref. A и Real Ref. B).
Эта система отсчета будет отражать реальное положение детали относительно каждого робота.
3.Проведите калибровку каждой из этих систем отсчета (Real Ref. A и Real Ref. B) по отдельности с использованием стандартной процедуры калибровки системы отсчета (например, трёхточечного метода)
На данном этапе мы увидим три системы отсчета, которые должны совпадать, однако это не так. Для устранения данной проблемы необходимо обновить систему отсчета каждого робота:
4.Дважды щелкните одну из систем отсчета робота, например «Robot A Base», чтобы открыть окно системы отсчета
5.Скопируйте положение базы робота относительно откалиброванной системы отсчёта этого робота (Real Ref. A), нажав кнопку «Копировать»
6.В том же окне измените параметр «Положение системы отсчета относительно» (выпадающий список) на «Reference Object»
7.Вставьте скопированное положение. Робот будет перемещен, и «Real Ref. A» совпадёт с системой отсчета «Reference Object»
8.Повторите шаги 4–7 данной процедуры для остальных роботов, если таковые имеются
По завершении данной процедуры все системы отсчета должны совпадать, а соотношение между всеми откалиброванными системами отсчета и «Reference Object» должно быть одинаковым.