Как связать сочленения робота между собой
У некоторых роботов два сочленения соединены между собой, что означает, что два сочленения робота взаимозависимы. Например, у роботов Fanuc сочленение 2 и сочленение 3 связаны между собой.
Выполните следующие действия, чтобы связать сочленения вашего робота в RoboDK:
1.Сначала дважды щелкните по роботу, чтобы открыть панель управления роботом.
2.Нажмите «Параметры», чтобы открыть вкладку «Параметры робота».
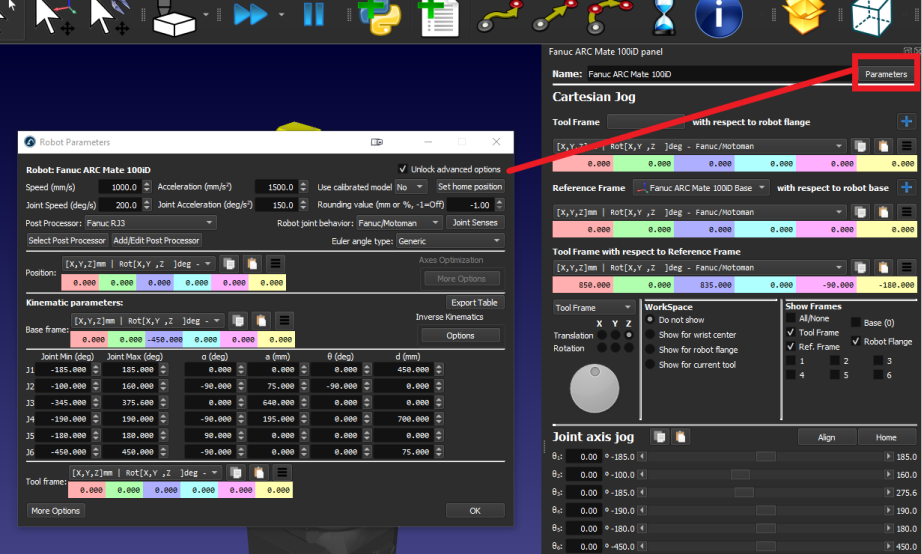
3.Установите флажок «Разблокировать расширенные параметры».
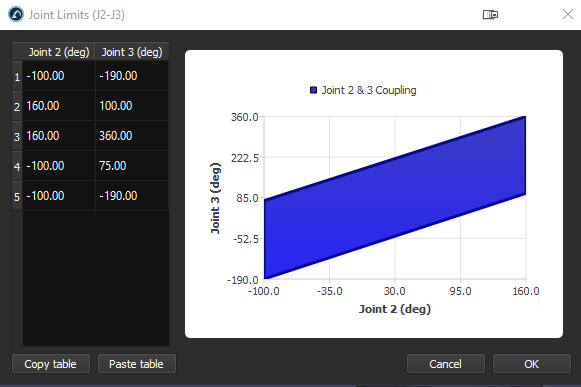
4.Щелкните «Направление осей сочленений», чтобы открыть вкладку «Направление осей сочленений». Первые 6 значений обозначают направление вращения сочленений, а последнее значение — связь между сочленениями 2 и 3. Измените 7-е значение на -1, чтобы связать сочленения. Откроется новая вкладка с многоугольником ограничений связанных сочленений; вы можете отредактировать эти ограничения, чтобы предотвратить столкновение робота с собственными частями.