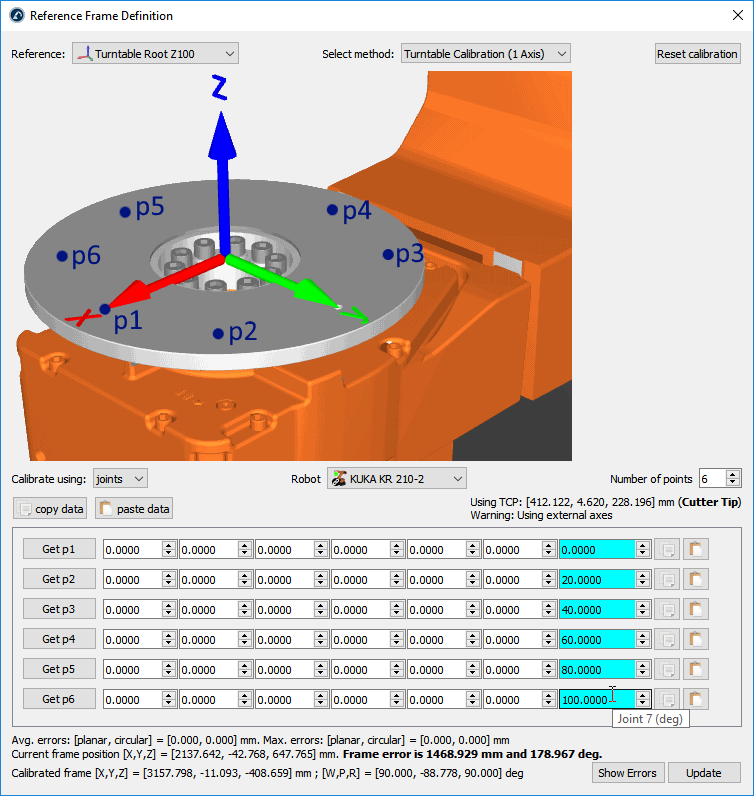
В данном разделе приведены инструкции по калибровке одноосевого поворотного стола. Вы можете откалибровать свой одноосевой поворотный стол с помощью точно определённой точки TCP и статической точки на поворотном столе.
Для калибровки одноосевого поворотного стола выполните следующую процедуру.
1.Выберите «Утилиты» → « » → «Определить систему отсчёта»
2.Выберите Систему отсчета, которую необходимо определить или откалибровать. В качестве альтернативы щелкните правой кнопкой мыши Систему отсчета и выберите ➔«Определить Систему отсчета».
3.Выберите метод «Калибровка поворотного стола (1 ось)»
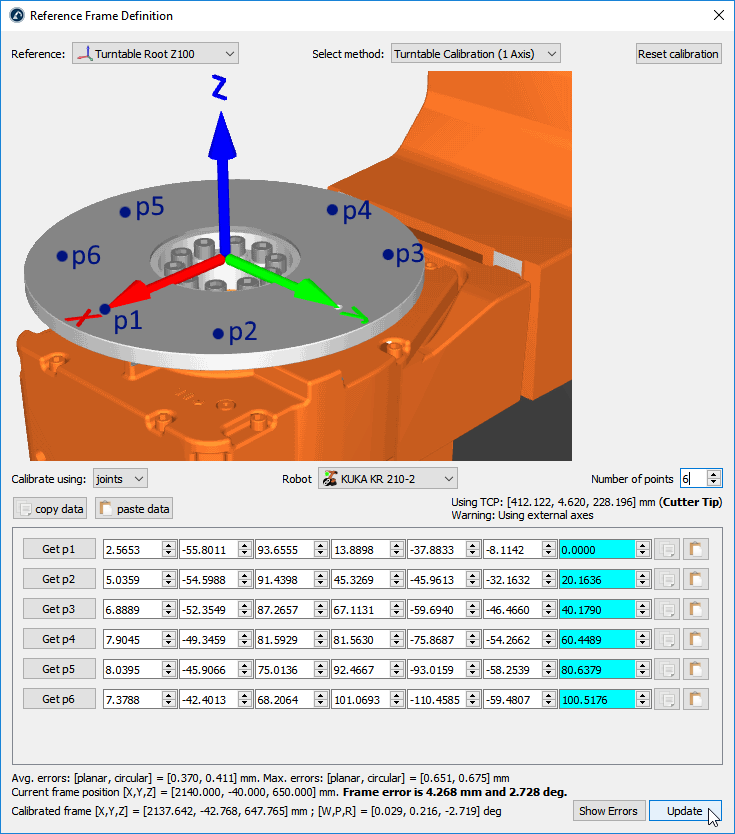
4.Выберите «Калибровка с использованием сочленений» (настройка по умолчанию). Вы можете изменить этот параметр на «Точки», если у вас есть положения XYZ каждой точки относительно базы робота.
5.Укажите конкретный робот, если на станции доступно несколько роботов.
6.Выберите количество точек, которые вы хотите измерить (минимальное требуемое количество — 3).
Важно: при перемещении поворотного стола необходимо измерять одну и ту же точку стола с помощью робота. Поворотный стол следует перемещать в положительном направлении вращения (как показано на предыдущем рисунке). Рекомендуется использовать не менее 6–10 точек, чтобы получить более полное представление о погрешностях, возникающих при перемещении поворотного стола.
Важно: Первая точка определит ось X поворотного стола (статическая привязка).
Важно: плоскость XY откалиброванной системы отсчета будет совпадать с плоскостью, описываемой дугой/окружностью. Возможно, вам потребуется скорректировать это смещение, если точки не были взяты именно в этой плоскости. Например, вы можете добавить новую систему отсчета, вложенную в откалиброванную систему отсчета, для обозначения центра вращения поворотного стола.
7.Начните заполнять таблицу координатами сочленений робота (или точками).
Совет: Список конфигураций можно заполнить вручную или с помощью кнопок копирования и вставки (кнопки справа от значений сочленений).
Совет: Если вы подключены к роботу, вы можете нажать кнопки «Get p», чтобы получить координаты сочленений робота непосредственно с самого робота. Более подробная информация по настройке приведена в разделе «Драйверы роботов». Данная опция доступна не для всех контроллеров роботов и может потребовать дополнительных программных модулей, продаваемых производителем робота.
Важно: При вводе значений вручную рекомендуется указывать значение каждого сочленения с точностью не менее 4 знаков после запятой (при вводе значений сочленений). Допустимое количество знаков после запятой можно изменить в меню «Инструменты» → «Настройки» → «Точность» → «Макс. количество знаков после запятой».
Примечание: после нажатия кнопки «Обновить» RoboDK сохранит копию введенных данных в станции RDK.
8.Наконец, нажмите «Обновить», чтобы применить новое положение к системе отсчета, выбранной в станции RoboDK.
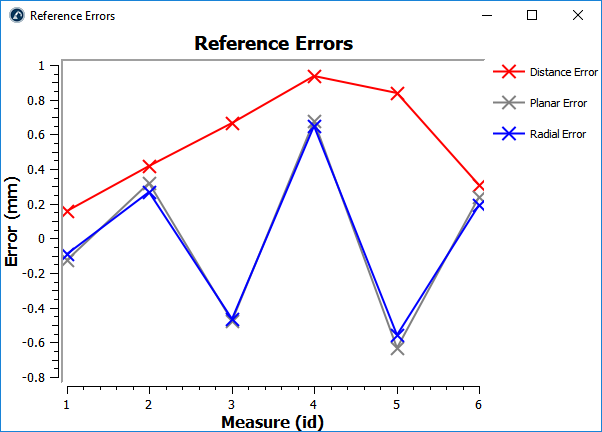
9.Выберите «Показать ошибки», чтобы отобразить уровень погрешности в каждой точке (погрешности расстояний эквивалентны сумме плоских и радиальных погрешностей)