Как смоделировать двухпальцевый параллельный захват
Вы можете смоделировать параллельный захват в RoboDK с помощью инструмента «Модель механизма или робота». Параллельные захваты также называются двухпальцевыми захватами и позволяют роботу захватывать детали.
Выполните следующие шаги для настройки вашей 3D-модели в RoboDK:
1.Импортируйте 3D-модель: перетащите файл STEP, чтобы загрузить его в станцию (также подходят файлы IGES или STL).
2.Откройте конструктор механизмов: «Утилиты» → «Модель механизма или робота».
3.В разделе «Тип робота» выберите «2-пальцевый захват».
4.Вы можете переименовать робота в «Захват».
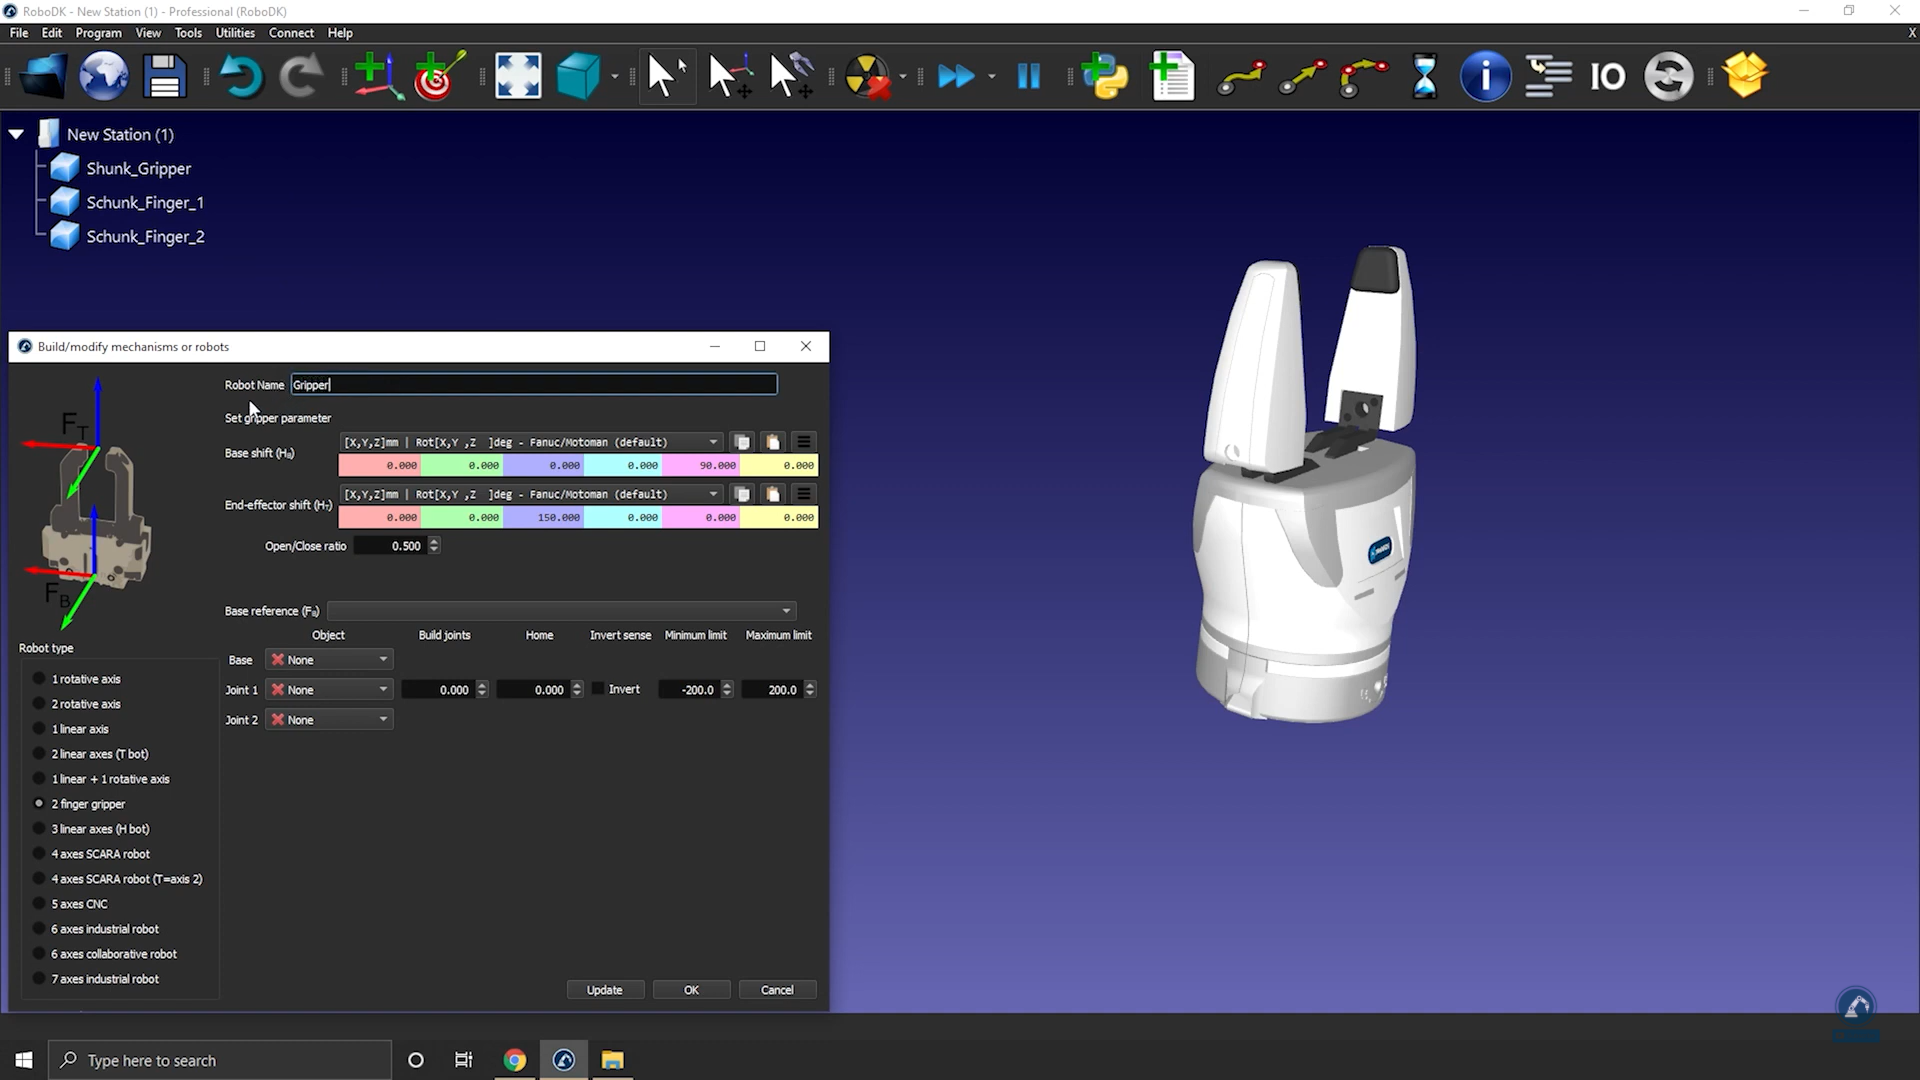
Выполните следующие действия, чтобы расположить базовую систему координат:
5.Создайте систему отсчета (она должна находиться ниже захвата) и переименуйте её в «Frame Base».
6.Убедитесь, что только что созданная система координат расположена в соответствии с изображением: установите координаты системы отсчета на 0,000 мм (X, Y, Z).
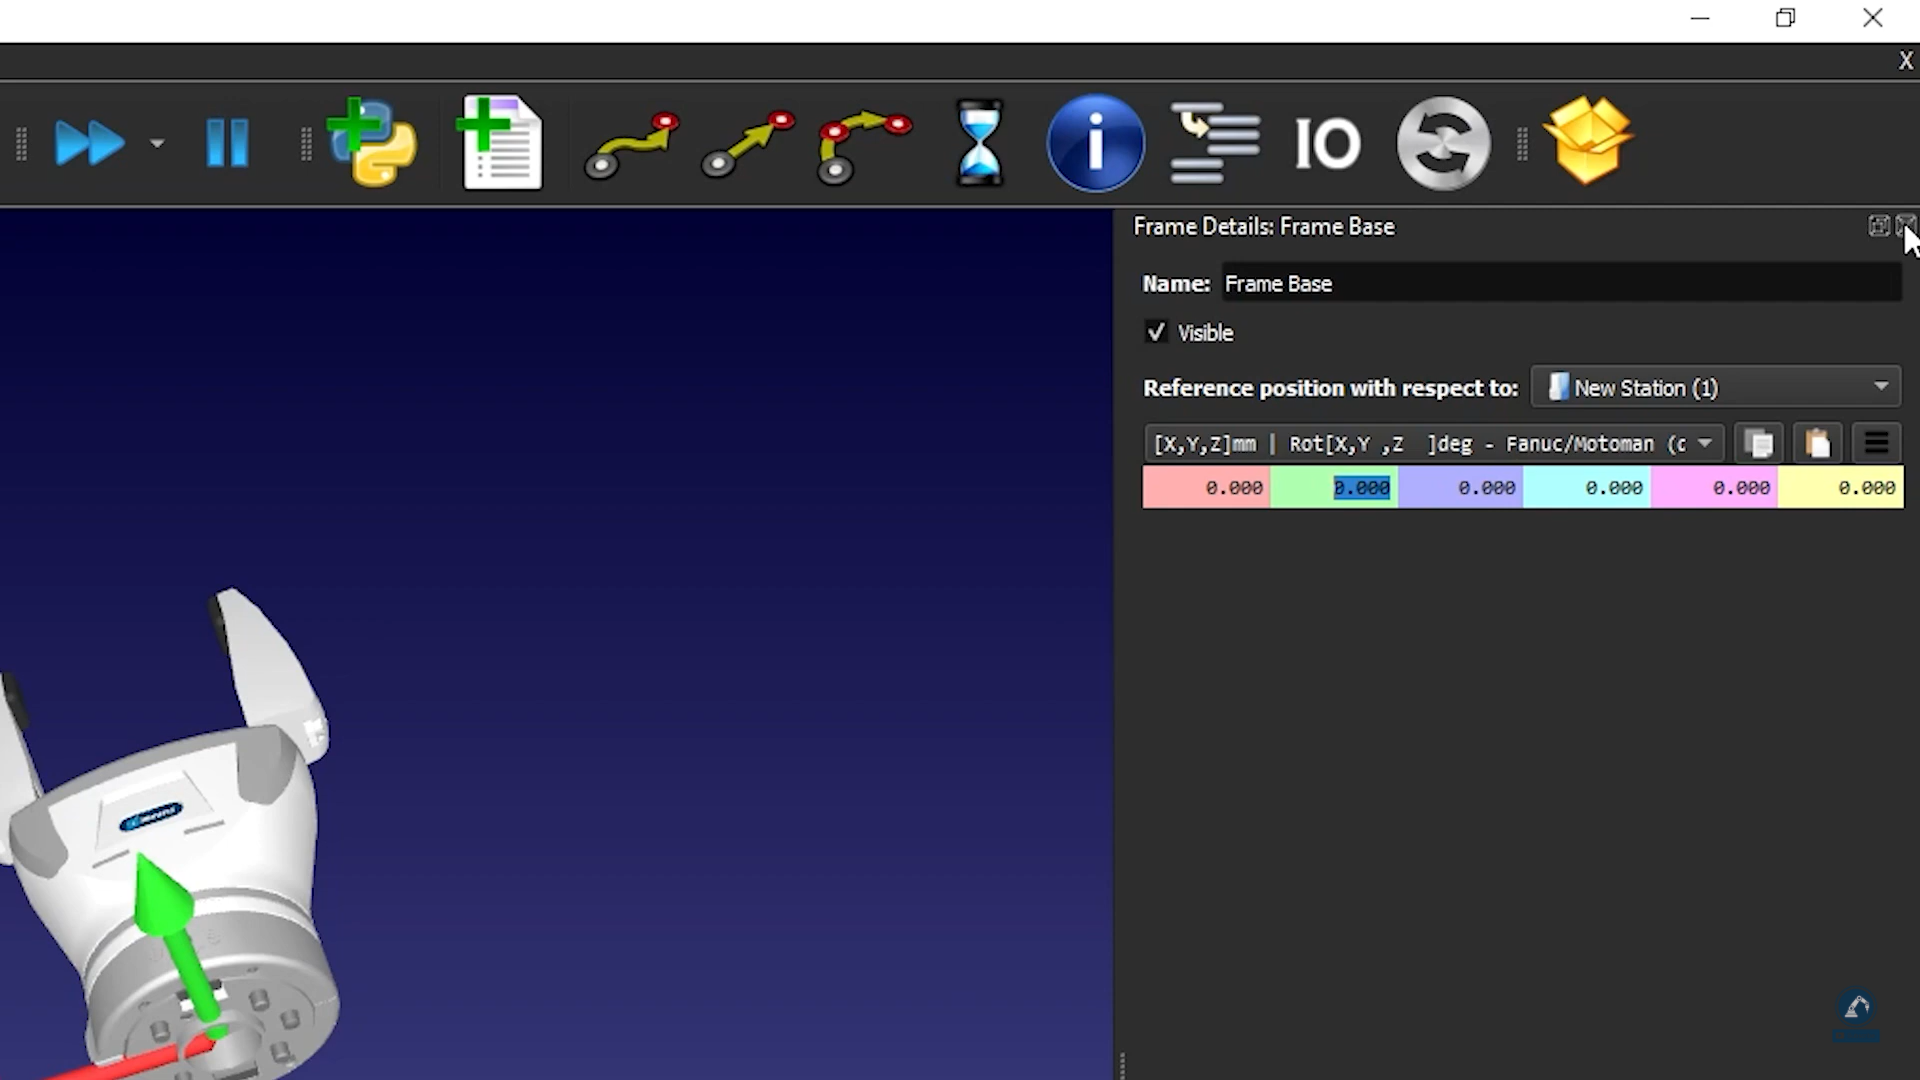
7.Введите диапазон движения захвата: если вы установите пальцы в положение 0, минимальное ограничение будет равно 0, а максимальное — 80.
8.Выберите «Обновить».
9.Убедитесь, что движение происходит в правильном направлении и что пределы установлены верно, воспользовавшись функцией «Joint Axis Jog».
10.Если результаты вас устраивают, нажмите «ОК».


