Инструмент робота, или центральная точка инструмента (TCP), представляет собой точку, используемую для перемещения робота в декартовое положение (например, в декартовую цель, заданную значениями XYZWPR). TCP определяется как преобразование относительно фланца робота. Правильное определение TCP имеет важное значение в любом применении робота, независимо от того, предполагает ли оно автономное программирование или нет.
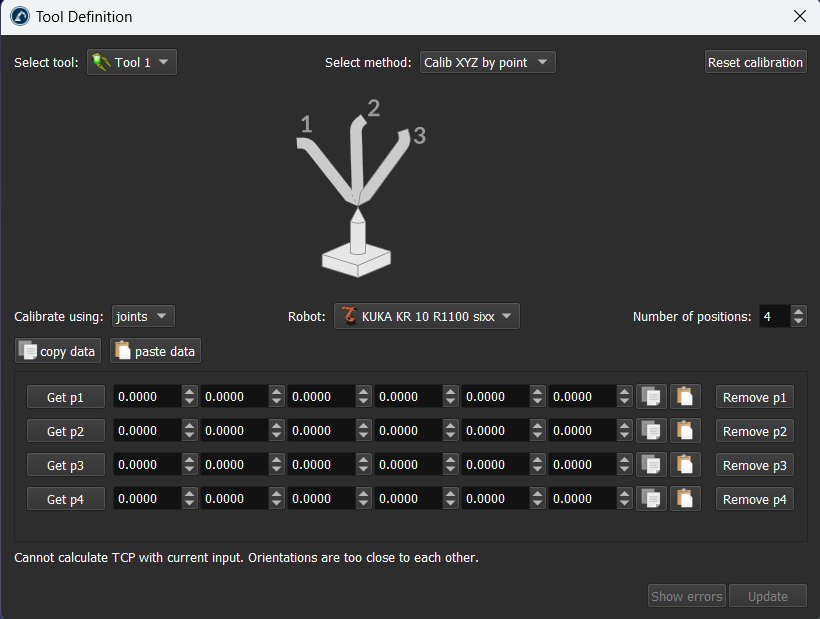
Выполните следующие действия для определения или калибровки инструмента робота (центральной точки инструмента, или TCP):
1.Выберите «Утилиты» → « » → «Определить систему инструмента (TCP)»
2.Выберите инструмент, который необходимо определить или провести калибровку. В качестве альтернативы щелкните правой кнопкой мыши по инструменту и выберите «» ➔«Define TCP».
3.Выберите метод:
a.Касание точки кончиком TCP с использованием различных ориентаций инструмента («Калибровка XYZ по точке»)
b.Касание плоскости с помощью TCP с использованием различных ориентаций инструмента («Калибровка XYZ по плоскости»). TCP может представлять собой точку или сферу.
Примечание: касание одной и той же точки при различных ориентациях (первый метод) соответствует методу, доступному на пультах программирования большинства контроллеров роботов. Воспользуйтесь RoboDK, чтобы получить более точное представление о погрешностях TCP.
Примечание: Если необходимо рассчитать центр сферы, рекомендуется использовать плоскость для определения TCP. Этот метод автоматически определяет центр контактного датчика.
4.Калибровка TCP с использованием значений сочленений является настройкой по умолчанию. Измените её на «позы», если у вас имеются декартовы цели.
Важно: Если TCP определяется с помощью поз, положение фланца робота должно быть указано в виде позы (положение и ориентация) относительно базы робота или системы отсчета. Более подробная информация о том, как указать эти значения, приведена в разделе «Системы отсчета».
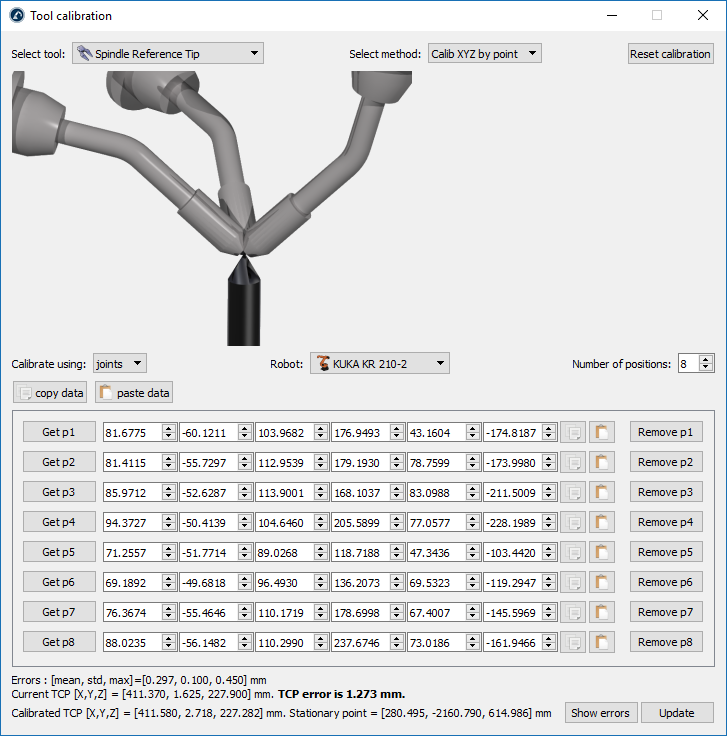
Совет: Для правильного определения или калибровки TCP можно использовать более 3 или 4 конфигураций. Это позволяет получить более точный результат и обеспечивает достоверную оценку погрешности TCP. Для точного определения TCP рекомендуется использовать 8 точек или более; если точность не имеет большого значения, достаточно 3 точек.
5.Выберите робота, если в вашем проекте доступно более одного робота.
6.Укажите количество точек, которые вы хотите использовать для калибровки TCP. Это значение также можно изменить позже.
7.Начните заполнять таблицу измеренными конфигурациями (значениями координат сочленений или положением и ориентацией фланца).
8.В заключение нажмите «Обновить», чтобы применить новый инструмент позиционирования, выбранный в станции RoboDK.
Видео: В этом видео показано, как правильно провести калибровку инструмента робота (TCP) с использованием робота Omron TM: https://www.youtube.com/watch?v=TM-9vGR2r4k&list=PLjiA6TvRACQd8Zju_r_VSL7LBNEmBE57E&index=2.
Совет: Список конфигураций можно заполнить вручную или с помощью кнопок «Копировать» и «Вставить» (расположенных справа от каждой строки).
Важно: Рекомендуется указывать значение каждого сочленения с точностью не менее 4 знаков после запятой (при вводе значений сочленений). Допустимое количество знаков после запятой можно изменить в меню «Инструменты» → «Настройки» → «Точность» → «Максимальное количество знаков после запятой».
Совет: Также можно выбрать пункт «Получить p1», чтобы передать текущие значения положений сочленений с реального робота в RoboDK. Если драйвер робота настроен правильно, вы сможете легко получить эти данные на ПК. Более подробная информация приведена в разделе «Драйверы роботов».
Важно: Рекомендуется сохранить отдельную копию вводимых значений. Выберите «Копировать данные» и «Вставить данные», чтобы скопировать и вставить всё содержимое.
Примечание: Новый инструмент (TCP) рассчитывается автоматически после ввода значений.
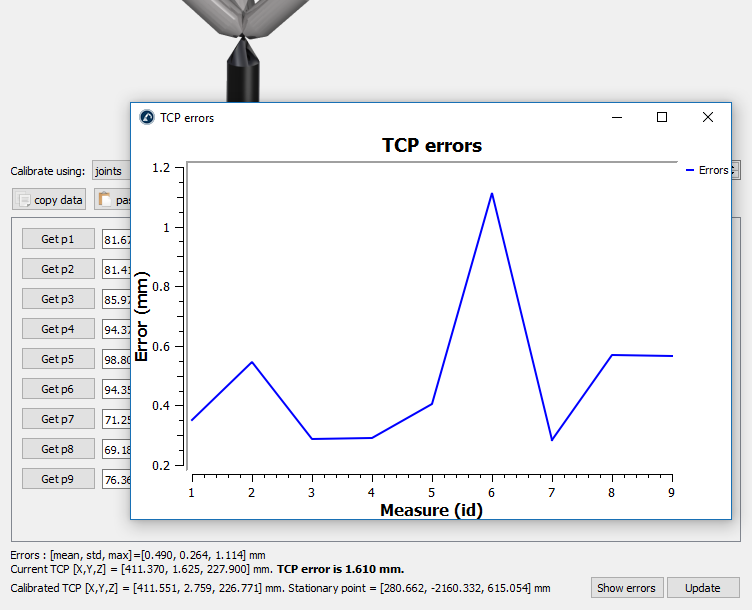
Совет: Предоставляются некоторые полезные статистические данные об ошибках, такие как средняя ошибка, стандартное отклонение (std) и максимальная ошибка. Выберите «Показать ошибки», чтобы отобразить график, на котором показаны ошибки для каждой точки по отношению к рассчитанному среднему значению. Поскольку данный метод предполагает выполнение большого количества ручных операций, в определённых точках часто возникают ошибки. Чтобы выявить эти ошибки, можно поочерёдно удалять те точки, которые демонстрируют более значительную ошибку по сравнению со средним значением.
В качестве примера на следующем изображении показаны погрешности до удаления точки 6 с помощью кнопки «Удалить p6».