Определение системы отсчета
Система отсчета определяет положение объекта относительно робота (положение и ориентацию). Рекомендуется программировать цели относительно системы отсчета, которую вы можете задать с помощью вашего робота. Система отсчета позволяет настраивать или перемещать ваши программы в разные места без необходимости повторного программирования всех целей.
Более подробная информация о системах отсчета приведена в разделе «Начало работы».
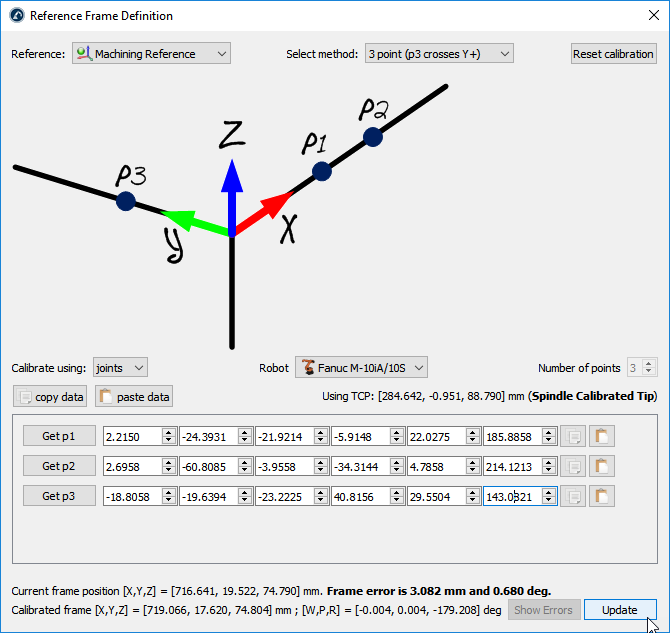
Для определения системы отсчета необходимо измерить некоторые точки с помощью инструмента робота (значения углов поворота сочленений должны быть получены в определённых точках).
Выполните следующие действия для определения системы отсчета относительно робота:
1.Выберите «Утилиты» → «
2.Выберите систему отсчета, которую необходимо определить/провести калибровку.
В качестве альтернативы щелкните правой кнопкой мыши по системе отсчета и выберите «
3.Выберите метод:
a.3-точечный метод (при котором третья точка пересекает ось Y+)
b.3-точечный метод (где 1-я точка является началом системы отсчета)
c.6-точечный
d.Опция «Калибровка поворотного стола» позволяет определить положение системы отсчета на поворотном столе при надлежащем выравнивании оси стола
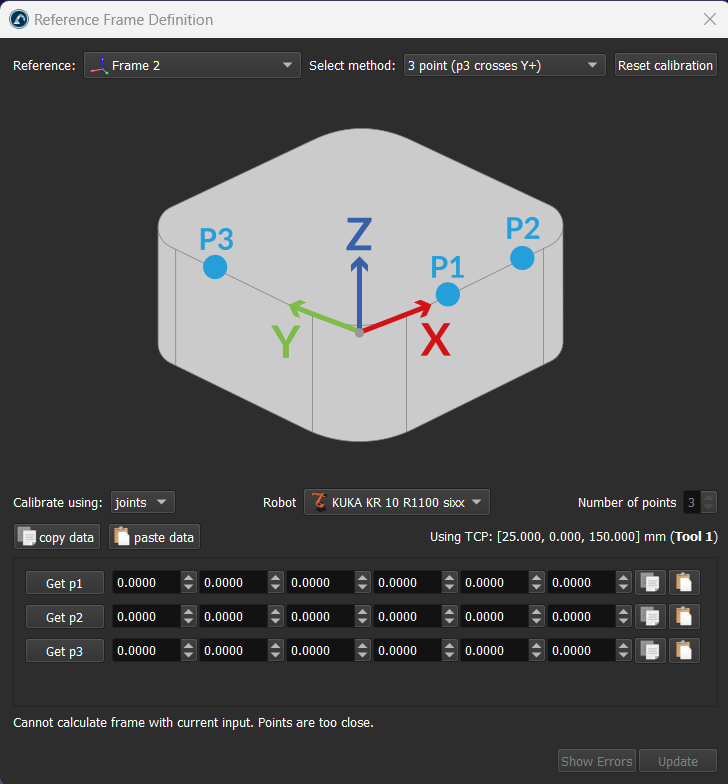
4.В качестве настроек по умолчанию используются значения координат сочленений. Измените их на координаты точек, если у вас имеются координаты XYZ каждой точки относительно системы координат базы робота.
5.Выберите робота, если доступно более одного робота.
6.Начните заполнять таблицу измеренными точками (значениями координат сочленений или координатами точек).
7.В заключение нажмите «Обновить», чтобы применить новое положение к системе отсчета, выбранной в станции RoboDK.
Выравнивание объекта по системе отсчёта
В данном разделе объясняется, как выровнять систему отсчета (систему координат) объекта относительно его собственной геометрии. Этот раздел позволяет переместить систему отсчета объекта в место, которое можно идентифицировать в реальной установке.
Выполните следующие действия, чтобы виртуально выровнять систему отсчета объекта относительно определённых точек его геометрии:
1.Загрузите объект
2.Выберите активную станцию «
3.Выберите «Программа» → «
Убедитесь, что система отсчета привязана непосредственно к корню станции (а не к другим системам отсчета).
4.Щелкните правой кнопкой мыши по системе отсчета и выберите «
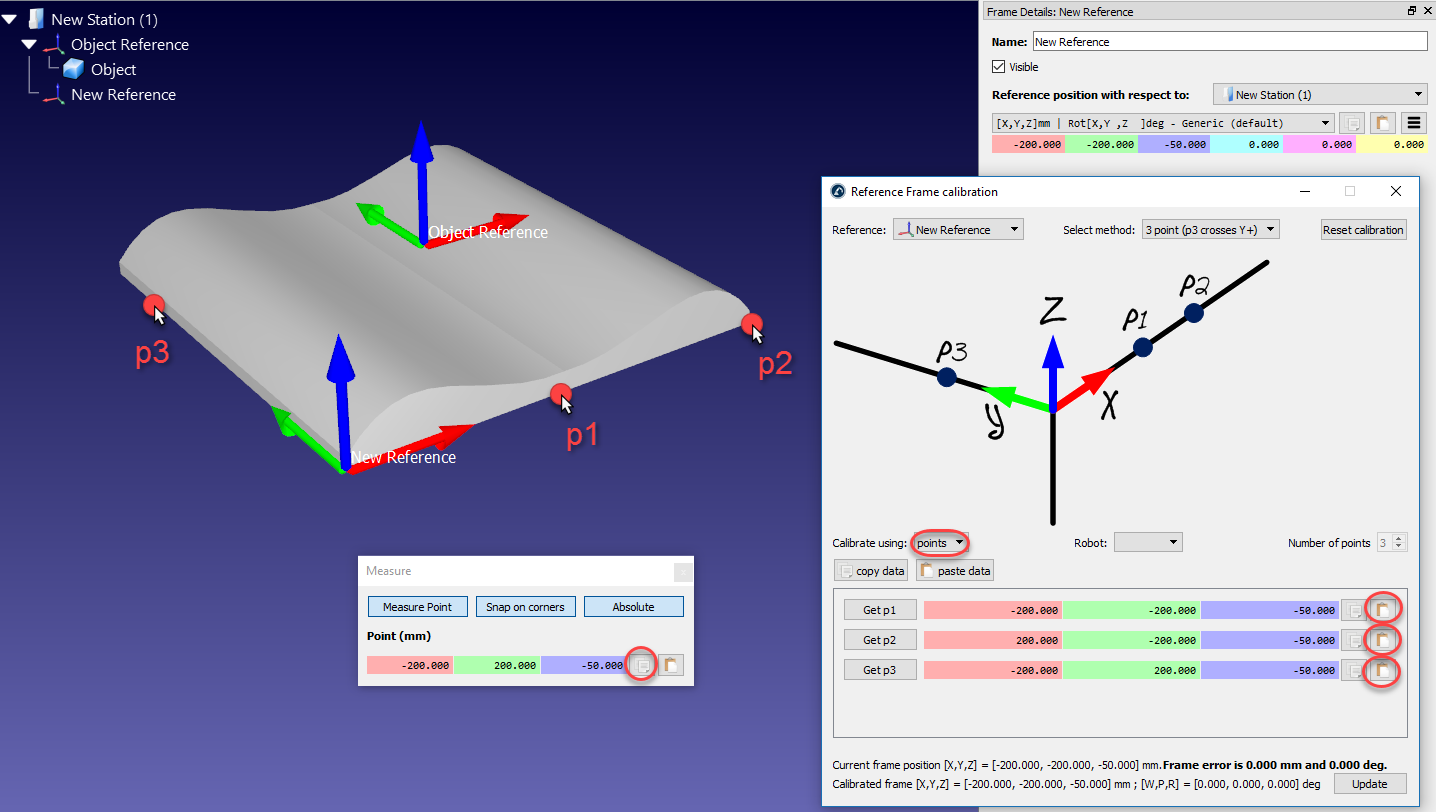
Процедура очень похожа на описанную в предыдущем разделе. Основное отличие заключается в том, что необходимо выбирать точки виртуального объекта, а не реального.
5.Выберите желаемый метод калибровки.
Например: 3-точечный метод (при котором третья точка пересекает ось Y+).
6.Выберите «Калибровка с использованием точек»
7.Выберите «Инструменты» ➔«Измерение», чтобы открыть инструмент измерения
8.Нажмите кнопку «Абсолютно» в инструменте измерения, чтобы точки измерялись относительно станции (абсолютная система отсчёта)
9.Выберите 3 точки на виртуальном объекте (по одной) и введите их в окне калибровки Системы отсчета
10.Выберите «Обновить». Система отсчета должна появиться в нужном месте.
11.Щелкните правой кнопкой мыши по объекту и выберите «Изменить опору». Затем выберите новую систему отсчета. Абсолютное положение объекта не изменится. Однако относительное положение объекта по отношению к новой системе отсчета будет определено правильно.
12.Объект и его собственная система отсчета готовы к автономному программированию: перетащите новую систему отсчета в систему отсчета робота.
Выравнивание систем отсчёта роботов
В данном разделе объясняется, как можно программировать два или более роботов в автономном режиме, используя общую систему отсчета.
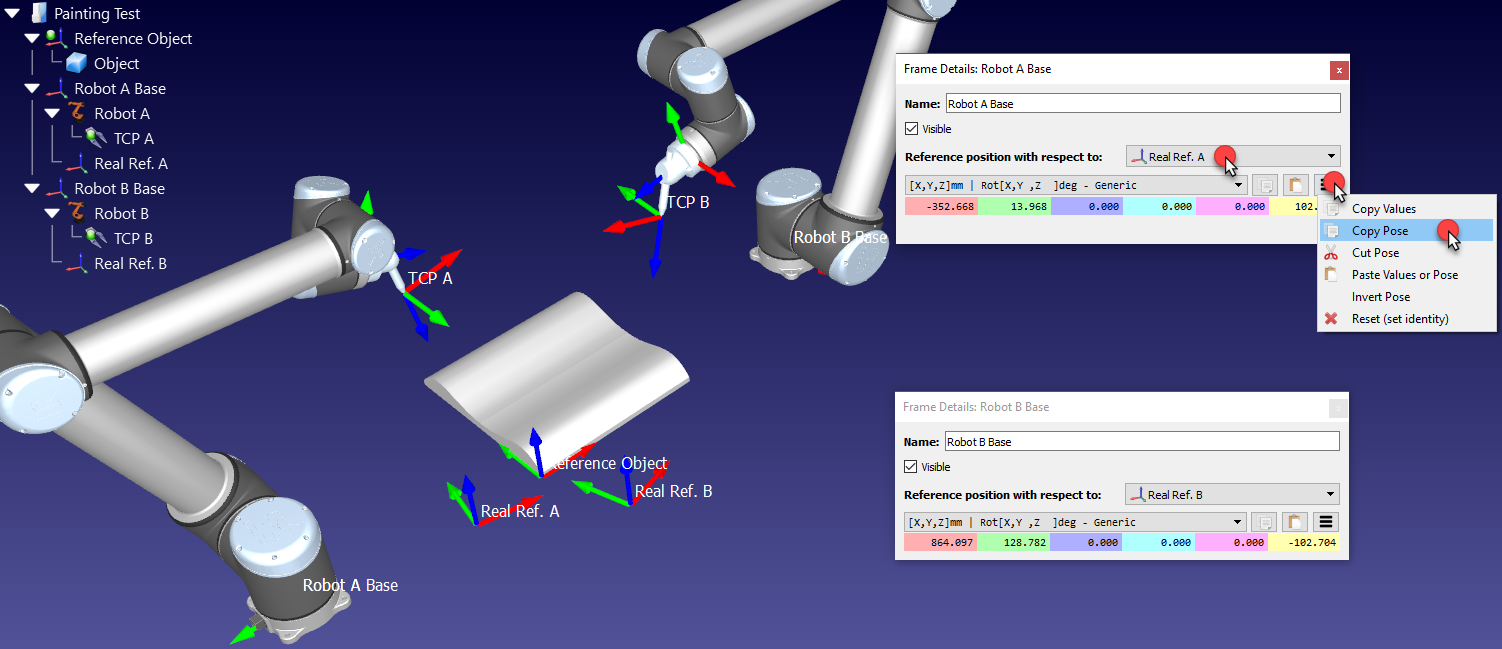
В типичном приложении для автономного программирования положение объекта обновляется относительно робота. Однако при использовании двух или более роботов в одном приложении положение каждого робота необходимо обновлять относительно одной общей системы отсчёта (эталонного объекта или общей системы отсчёта).
Выполните следующие шаги, чтобы обновлять положение двух или более роботов относительно системы отсчета:
1.Убедитесь, что системы отсчета роботов и система отсчета объекта не зависят друг от друга. В случае наличия зависимости системы отсчета следует привязать к элементу «станция».
2.Добавьте новую систему отсчета, привязанную к каждой из систем координат баз роботов, так, как если бы вы собирались определить новую индивидуальную систему отсчета для каждого робота (Real Ref. A и Real Ref. B).
Эта система отсчета будет отражать реальное положение детали относительно каждого робота.
3.Проведите калибровку каждой из этих систем отсчета (Real Ref. A и Real Ref. B) по отдельности с использованием стандартной процедуры калибровки системы отсчета (например, трёхточечного метода)
На данном этапе мы увидим три системы отсчета, которые должны совпадать, однако это не так. Для устранения данной проблемы необходимо обновить систему отсчета каждого робота:
4.Дважды щелкните одну из систем отсчета робота, например «Robot A Base», чтобы открыть окно системы отсчета
5.Скопируйте положение базы робота относительно откалиброванной системы отсчёта этого робота (Real Ref. A), нажав кнопку «Копировать»
6.В том же окне измените параметр «Положение системы отсчета относительно» (выпадающий список) на «Reference Object»
7.Вставьте скопированное положение. Робот будет перемещен, и «Real Ref. A» совпадёт с системой отсчета «Reference Object»
8.Повторите шаги 4–7 данной процедуры для остальных роботов, если таковые имеются
По завершении данной процедуры все системы отсчета должны совпадать, а соотношение между всеми откалиброванными системами отсчета и «Reference Object» должно быть одинаковым.