Оптимизация внешних осей
Если у вас есть одна или несколько дополнительных осей, синхронизированных с вашим роботом, вы можете установить приоритет перемещения определённых осей и оптимизировать проекты роботизированной механообработки, проекты следования по кривой/точкам, а также проекты 3D-печати в соответствии с вашими предпочтительными критериями.
Выберите пункт «Дополнительные параметры» в разделе «Оптимизация осей» вашего проекта роботизированной механообработки, чтобы просмотреть параметры оптимизации внешних осей.
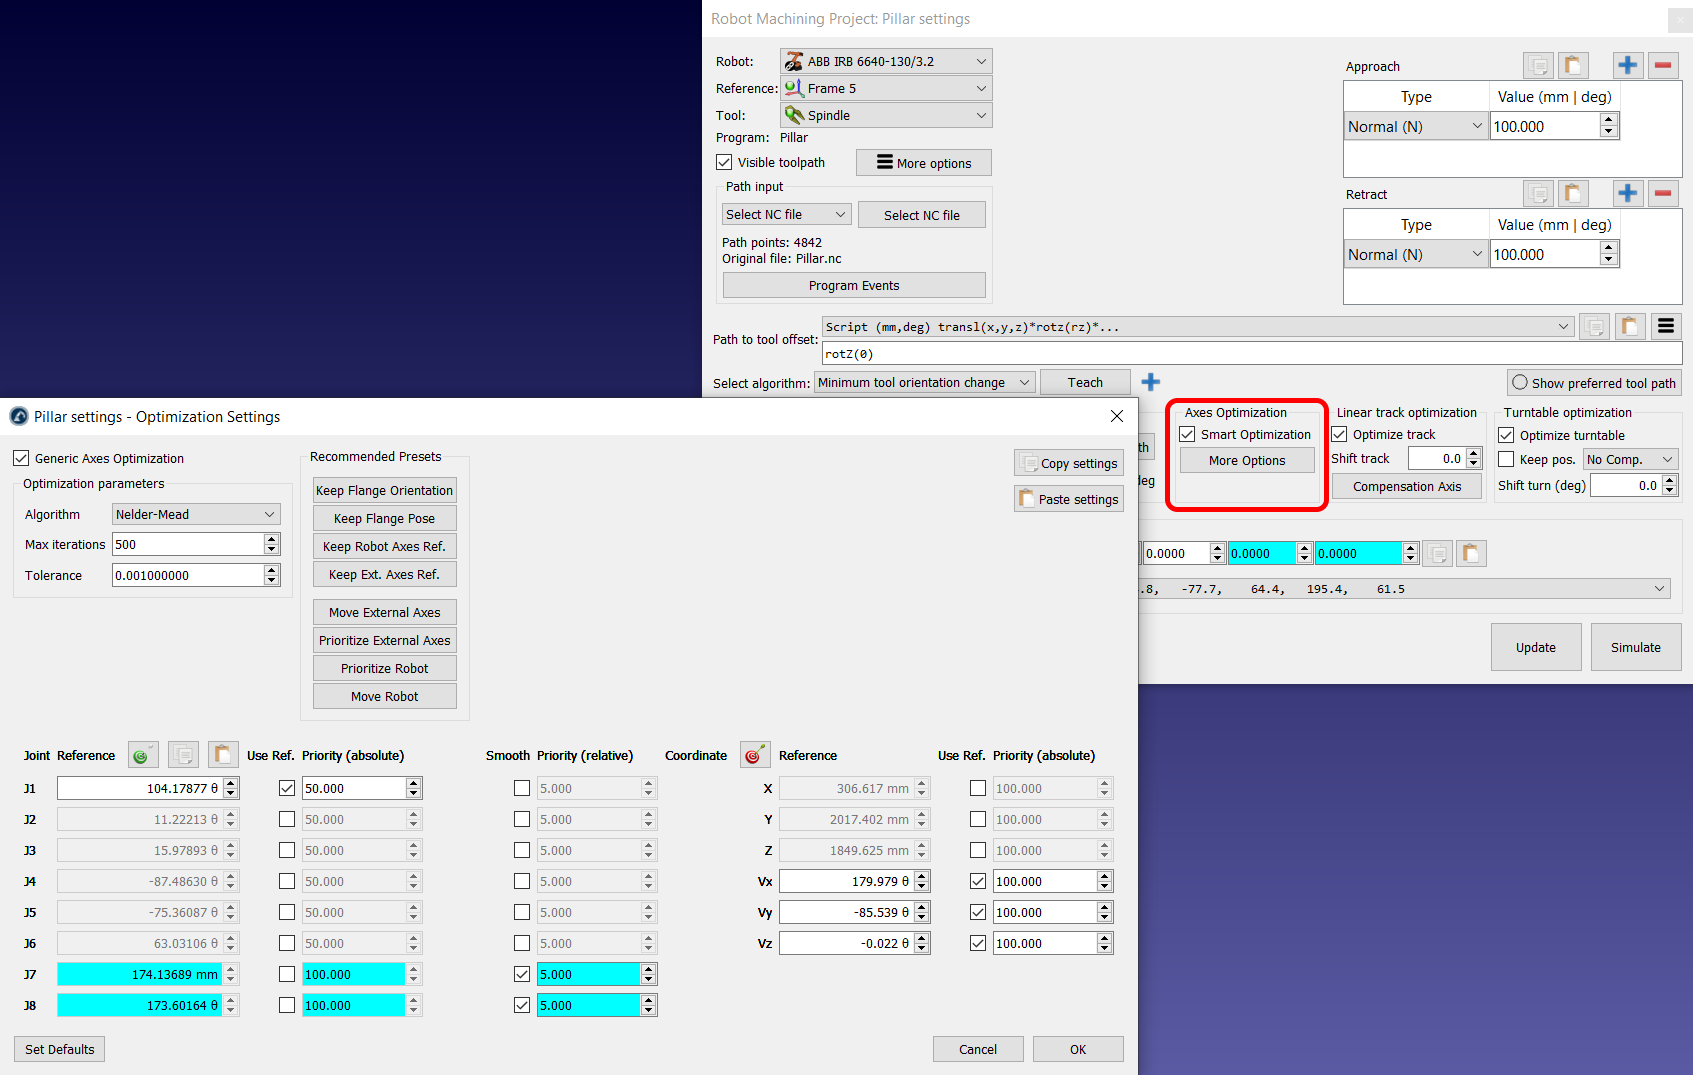
Вы можете установить различные приоритеты в соответствии со следующими критериями:
●Сохранение эталонных положений сочленений: вы можете задать желаемое положение оси для некоторых (или всех) сочленений. Более высокий вес означает, что вероятность соответствия эталонному значению в любой момент выполнения программы будет выше.
●Минимизация перемещения (соответствие предыдущему положению): вы можете установить «штраф» за резкое перемещение определённых осей (относительное перемещение).
●Сохранение эталонной позы: вы можете задать желаемую абсолютную позу робота, которую необходимо сохранить. Эталонная поза — это поза фланца робота, которую вы хотите сохранить относительно статической базы робота. Ограничение ориентации будет стремиться привести векторы X, Y, Z позы фланца робота в соответствие с эталонной позой.
Например, если вы выберете предустановку «Сохранить ориентацию фланца», RoboDK будет уделять приоритетное внимание поддержанию ориентации фланца робота в соответствии с позой робота, которая была у вас в процессе моделирования в момент выбора этой предустановки (выбор этой предустановки обновляет эталонную позу). Кроме того, если вы хотите, чтобы значение сочленения 1 робота оставалось вблизи 105 градусов, вы можете активировать этот приоритет.
Если вы выберете предустановку «Сохранить эталон робота» (Keep Robot Reference), вы увидите, что эталон положения обновляется в соответствии с текущим положением осей робота. Вы также заметите, что сочленения робота имеют определённый вес (100), тогда как внешние оси не имеют веса (без приоритета). С другой стороны, внешним осям будет присвоен небольшой вес (5), чтобы предотвратить их резкие или нежелательные движения.
Вы можете изменить эти настройки для достижения желаемого эффекта после обновления проекта роботизированной механообработки.


