Синхронизация дополнительных осей
Существует возможность синхронизации манипулятора робота с дополнительными внешними осями. Внешние оси можно просто использовать в качестве позиционеров, а также синхронизировать с тем же контроллером робота. При синхронизации внешних осей робот и оси могут перемещаться одновременно, сохраняя точность линейных движений относительно системы координат.
С помощью RoboDK можно провести синхронизацию до 6 дополнительных осей с любым роботом. Если вы используете 6-осевой робот, это означает, что вы можете создать комбинированную систему с 12 осями.
Чтобы синхронизировать манипулятор робота с внешними осями:
1.Загрузите дополнительную ось из нашего каталога или смоделируйте её в качестве нового механизма.
2.Создайте станцию RoboDK, разместив робота и оси/механизмы в соответствующих местах.
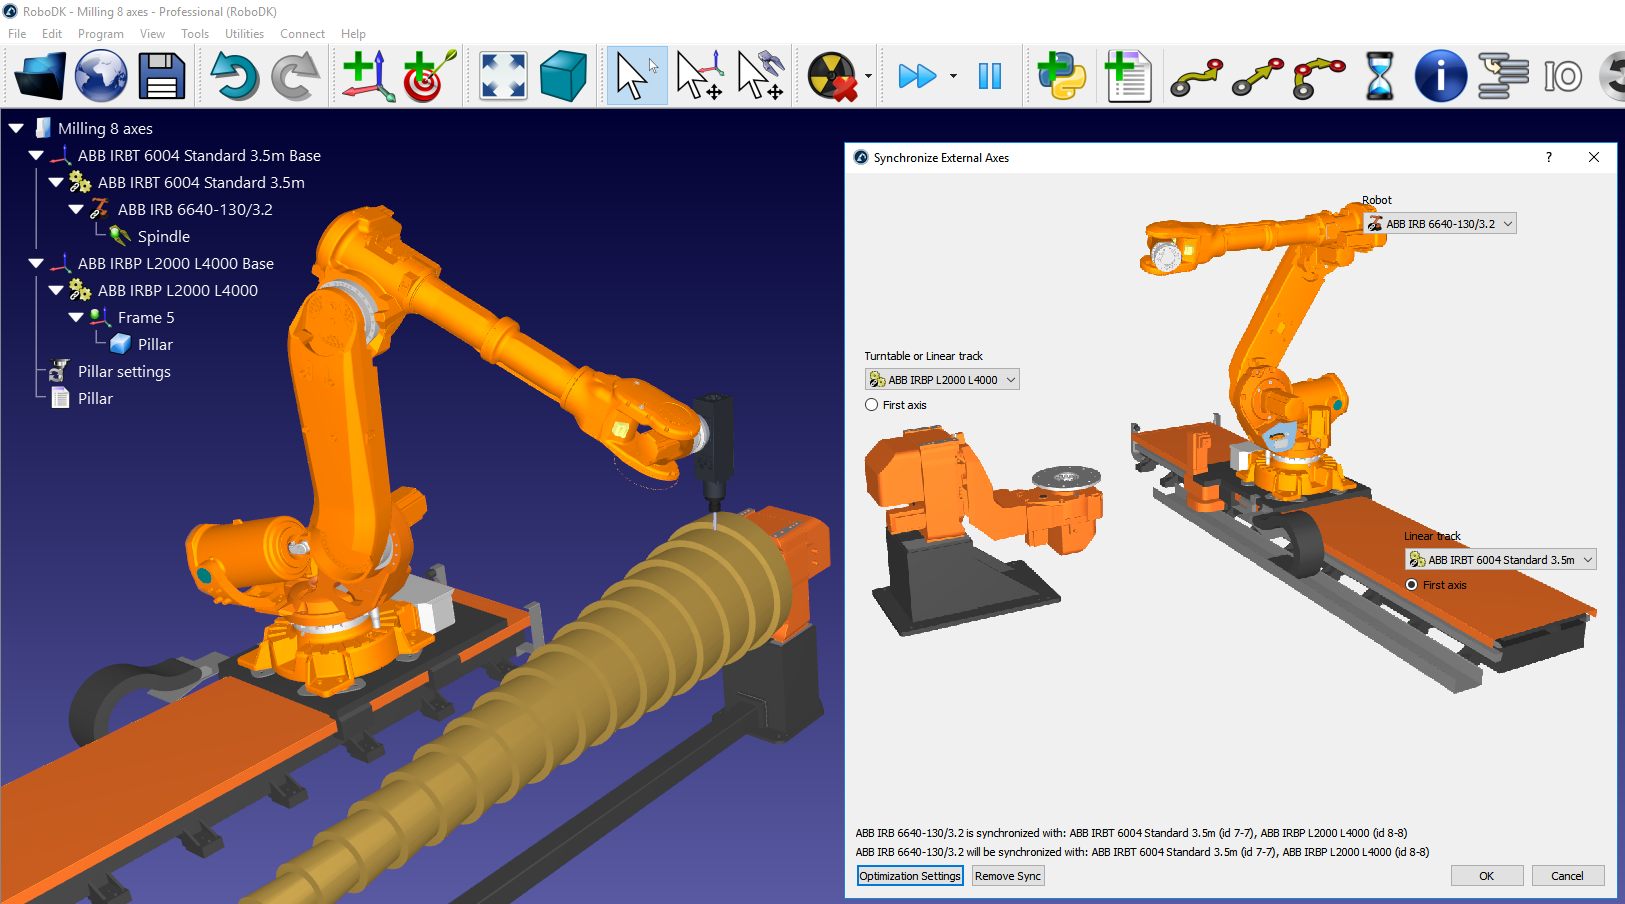
3.Выберите «Утилиты» → «Синхронизация внешних осей».
4.Выберите робот, после чего для синхронизации с ним станут доступны имеющиеся поворотный стол и/или линейная направляющая.
5.Нажмите «ОК». Откроется новая панель робота, на которой дополнительные оси будут отображаться синим цветом.
Целевые точки, связанные с этим синхронизированным роботом, будут отображать дополнительные значения координат сочленений синим цветом. При генерации программы можно указать предпочтительное положение позиционера. Декартовы целевые точки сохранят заданное декартово положение при перемещении внешних осей по траектории.
В любых настройках роботизированной механообработки будут отображаться дополнительные параметры для указания предпочтительного положения внешних осей. Кроме того, каждое движение, экспортируемое через Постпроцессор, будет включать в себя положение внешних осей.