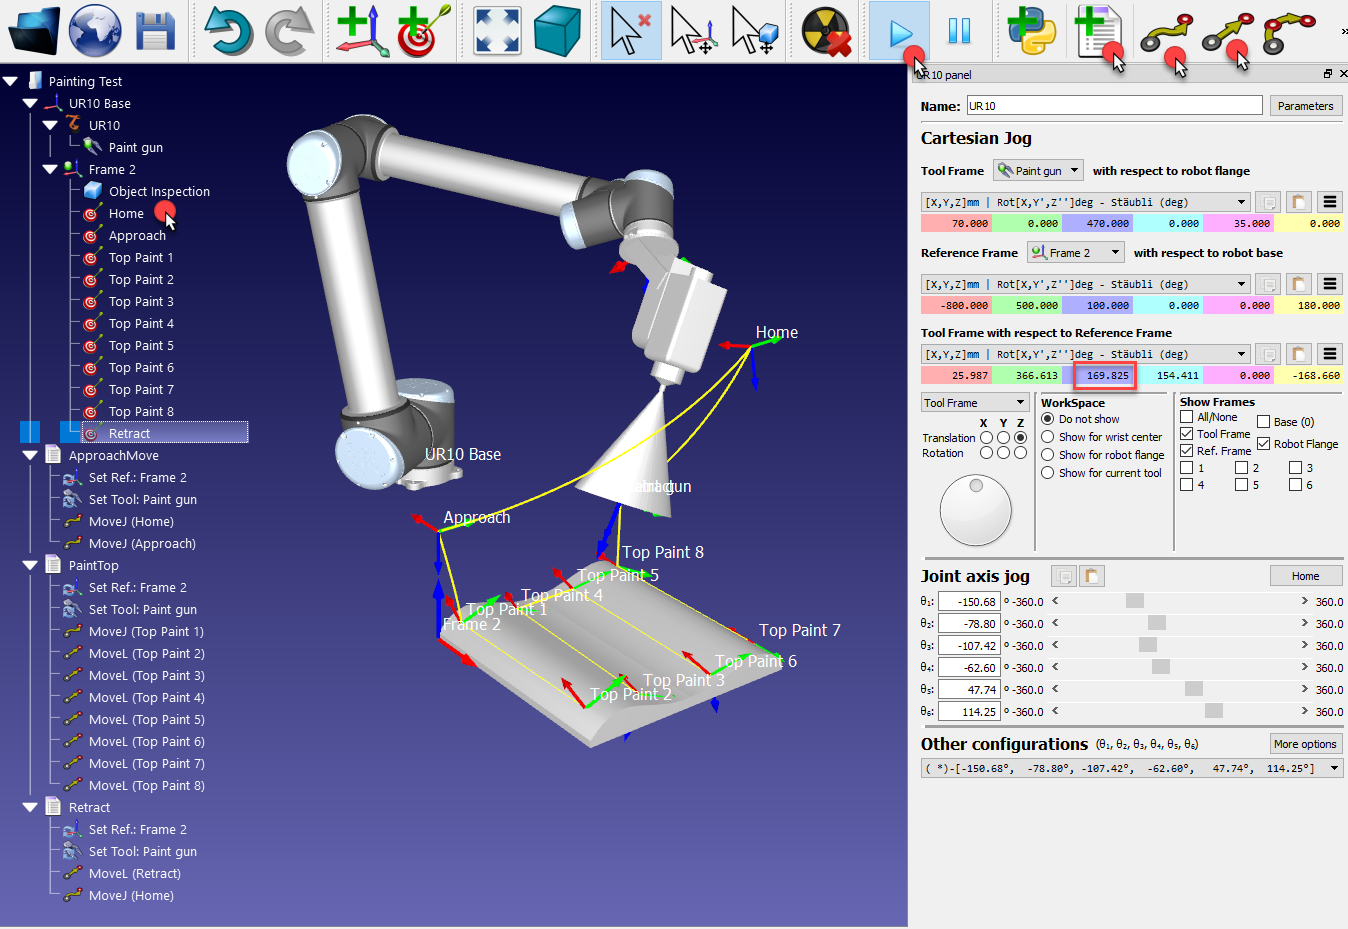
Добавьте программу отвода
Вы можете легко создать новую программу, которая обеспечит безопасный отвод робота от детали в безопасное положение.
Действуйте аналогично предыдущим операциям:
1.Когда робот находится на последней цели, переместите его вверх, увеличив координату Z точки управления инструментом (TCP) относительно системы отсчета на панели управления роботом (выделенный случай на следующем изображении).
2.Выберите «Программа» → «
3.Выберите «Программа» → «
4.Выберите цель «Исходное положение»
5.Выберите «Программа» → «
Проведите моделирование каждой программы по отдельности, дважды щелкнув по ней. Моделирование можно ускорить, удерживая клавишу пробела или нажав кнопку «Быстрое моделирование» / .