Импорт 3D-объектов
RoboDK поддерживает большинство стандартных 3D-форматов, таких как STL, STEP (или STP) и IGES (или IGS). Также поддерживаются другие форматы, например VRML, 3DS или OBJ (форматы STEP и IGES не поддерживаются в версиях для Mac и Linux).
Для загрузки нового 3D-файла выполните следующие действия:
1.Выберите «Файл» → «
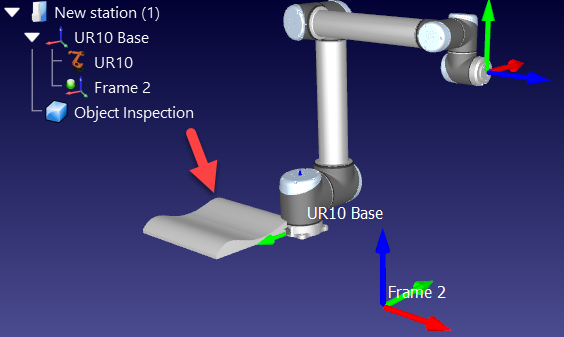
2.Выберите объект «Object Inspection», доступный в стандартном каталоге RoboDK:
C:/RoboDK/Library/Object Inspection.
3.Кроме того, вы можете перетащить файлы в главное окно RoboDK, чтобы импортировать их автоматически
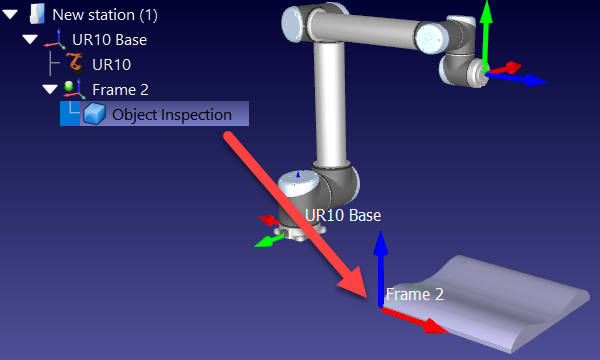
4.Перетащите объект в систему отсчета Frame 2 (внутри дерева станции)
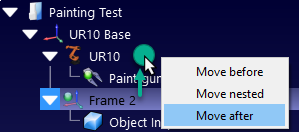
Совет: перетаскивайте объект, удерживая правую кнопку мыши, чтобы изменить порядок элементов в дереве.
Видео: Как импортировать объекты и создавать инструменты: https://www.youtube.com/watch?v=gNgCwwpZrWE&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=4.
Важно: Важно разместить объект, вложенный в систему отсчета, чтобы задать цели относительно этого объекта. Тогда при перемещении системы отсчета цели будут перемещаться вместе с объектом.
Совет: При работе с объёмными файлами формата STEP или IGES можно ускорить скорость импорта, выбрав:
«Инструменты» → «Параметры» → «CAD» → «Настройки быстрого импорта». Дополнительная информация представлена в разделе «STEP/IGES».
«Инструменты» → «Параметры» → «CAD» → «Настройки быстрого импорта». Дополнительная информация представлена в разделе «STEP/IGES».
Совет: Хотя объекты можно перемещать относительно системы отсчета, к которой они привязаны (путём двойного щелчка по объекту и ввода координат), рекомендуется всегда сохранять их положение относительно заданной системы отсчета и вместо этого перемещать саму систему отсчета. Это позволяет правильно сопоставить привязку объекта, просто обновляя систему отсчета из контроллера робота или в контроллере робота.