Переместите геометрию инструмента
Геометрия инструмента может быть неправильно выровнена относительно фланца робота (системы отсчета адаптера) при её загрузке в RoboDK.
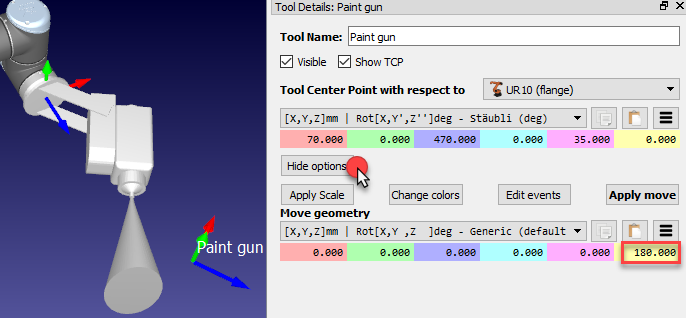
В приведенных ниже инструкциях предполагается, что была допущена ошибка и инструмент был установлен с поворотом на 180 градусов вокруг оси Z, поэтому необходимо применить следующую корректировку:
1.Выберите «Дополнительные параметры» в окне «Сведения об инструменте»
2.Введите значение 180 в желтое поле (вращение по оси Z) геометрии краскораспылителя, как показано на следующем изображении. Колесико мыши можно использовать над каждым полем для быстрого обновления положения на главном экране.
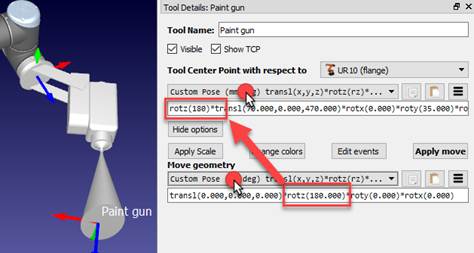
Совет: если координаты TCP были определены до выполнения этой операции, они больше не будут совпадать с геометрией. Чтобы обновить положение TCP в нужное место, можно выполнить шаги, описанные в начале данного раздела (удерживая клавишу Alt или вводя значения вручную). В качестве альтернативы можно повернуть TCP вокруг фланца робота, выбрав метод представления «Скрипт (пользовательская поза)» (как показано на следующем изображении) и вставив вращение по оси Z, умножающее определение TCP слева (в начале строки определения TCP).
Примечание: Более подробная информация о том, как задавать преобразования и позы, приведена в разделе «Системы отсчета».


