Создание целей
Положения робота регистрируются в виде целей. Декартовская цель определяет положение инструмента относительно системы координат. Цель «Сочленение» определяет положение робота на основе значений положения сочленений робота.
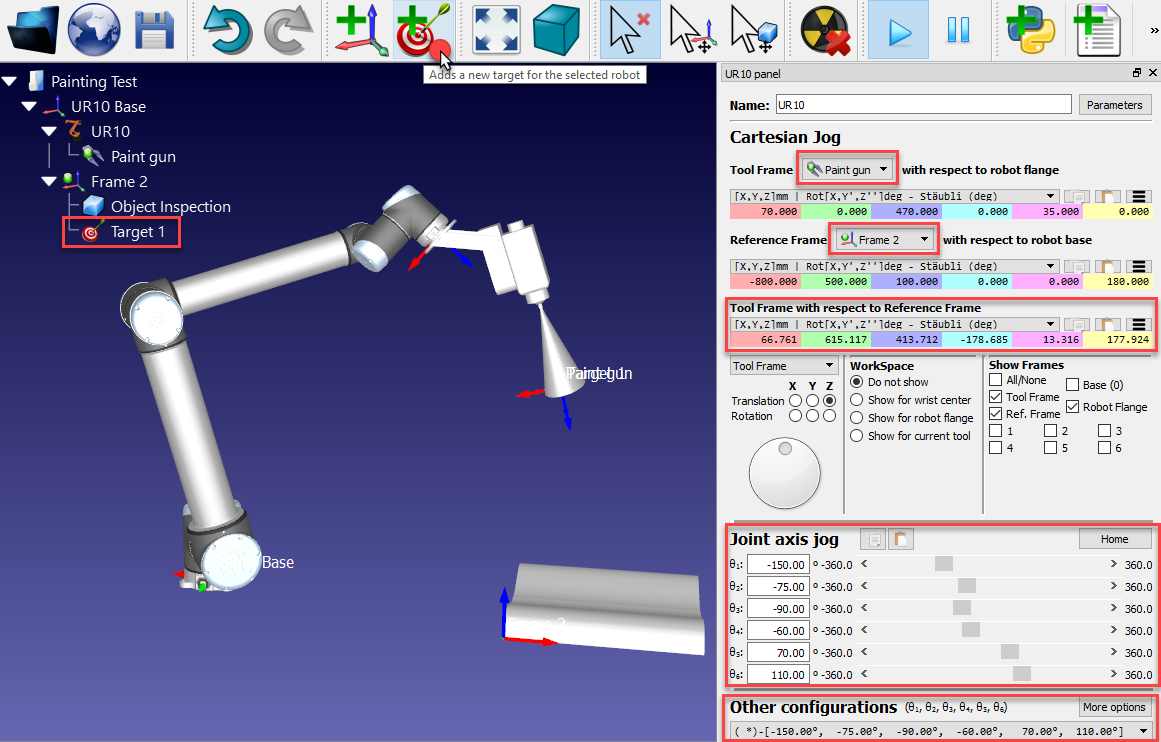
Выполните следующие действия, чтобы создать две цели: новую цель «исходное положение» и цель «подход» соответственно:
1.Дважды щелкните по роботу, чтобы открыть панель управления роботом.
2.Выберите «Краскопульт» в качестве системы инструмента. Как только инструмент или система отсчета становится активной, на значке дерева появляется зелёная точка.
3.Выберите «Систему координат 2» в качестве Системы отсчета.
4.Удерживая клавишу Alt, переместите робота, перетащив его через точку TCP или фланец робота в безопасное положение, исключающее столкновения с какими-либо объектами. В качестве альтернативы можно переместить координаты Системы инструмента (TCP) относительно Системы отсчета.
5.Используйте раздел «Другие конфигурации» для переключения между различными конфигурациями робота и убедитесь, что ни одна из осей робота не находится вблизи пределов хода.
6.Выберите «Программа» → «
7.Переименуйте первую цель в «Исходное положение», нажав клавишу F2. В качестве альтернативы выберите «Инструменты» ➔«Переименовать элемент».
8.Переместите робота ближе к одному из краёв детали (путём перетаскивания инструмента с нажатой клавишей Alt, ввода координат или ручного перемещения оси). В данном примере мы использовали следующие координаты сочленений робота: [0, 0, 200, 180, 0, 180] град.
9.Выберите «Программа» → «
10.Переименуйте цель в «Подход», как показано в шаге 7.
11.Поочерёдно выбирайте цель «Исходное положение» и цель «Подход», чтобы увидеть, как робот перемещается между этими двумя целями.
12.Щелкните правой кнопкой мыши по цели и выберите «Зафиксировать текущее положение» (Alt + двойной щелчок), если для одной из целей необходимо зафиксировать другое положение.
13.Щелкните правой кнопкой мыши по цели и выберите «Параметры цели…» (F3), чтобы открыть окно параметров цели, показанное на следующем изображении.
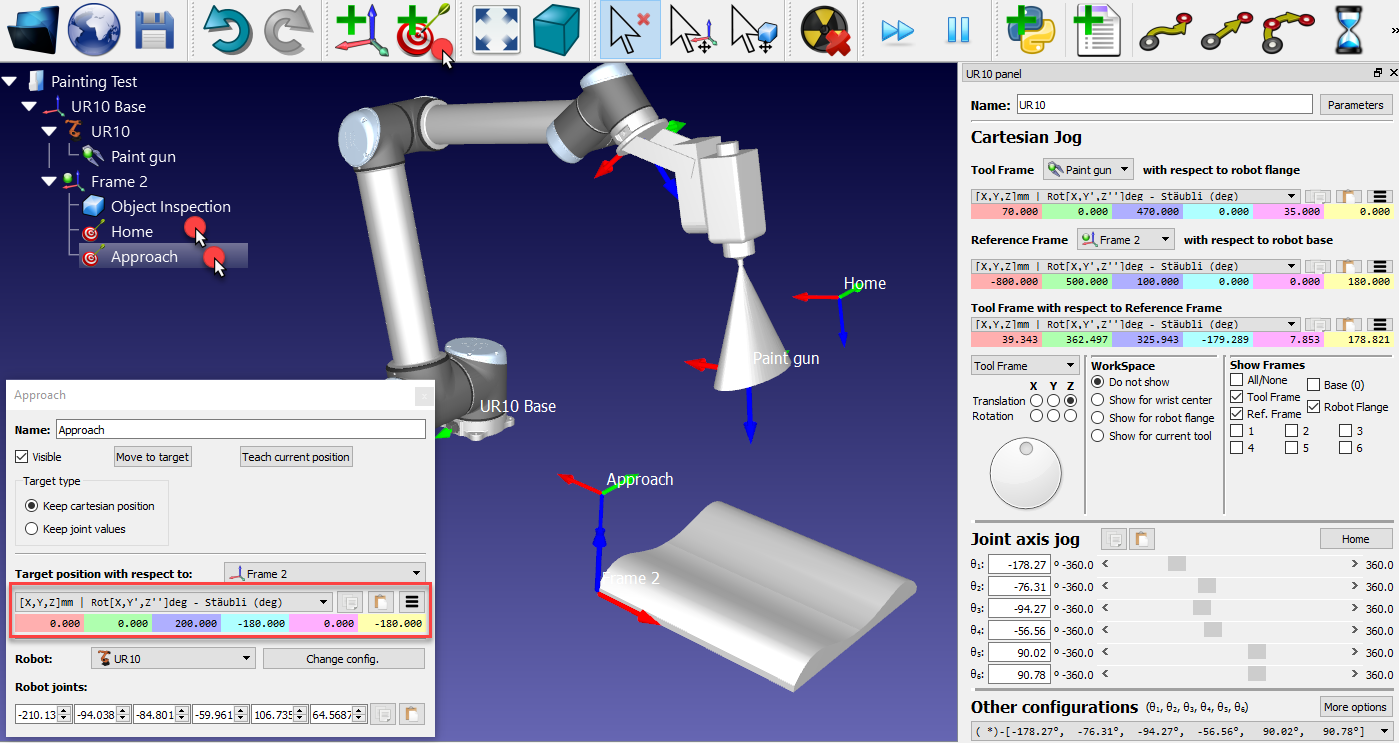
При необходимости введите различные значения для определения целей.


