Конфигурации робота
Одна конфигурация робота определяет конкретное состояние робота. Для изменения конфигурации необходимо преодолеть сингулярность. Контроллеры робота не могут преодолевать сингулярность во время линейного движения (для этого требуется движение сочленений).
Другими словами, для выполнения линейного движения между двумя целями конфигурация робота должна оставаться неизменной на протяжении всего движения, включая начальную и конечную точку.
Щелкните правой кнопкой мыши по роботу и выберите «Изменить конфигурацию», чтобы открыть окно конфигураций робота. Это окно также можно открыть, выбрав «Дополнительные параметры» на панели робота.
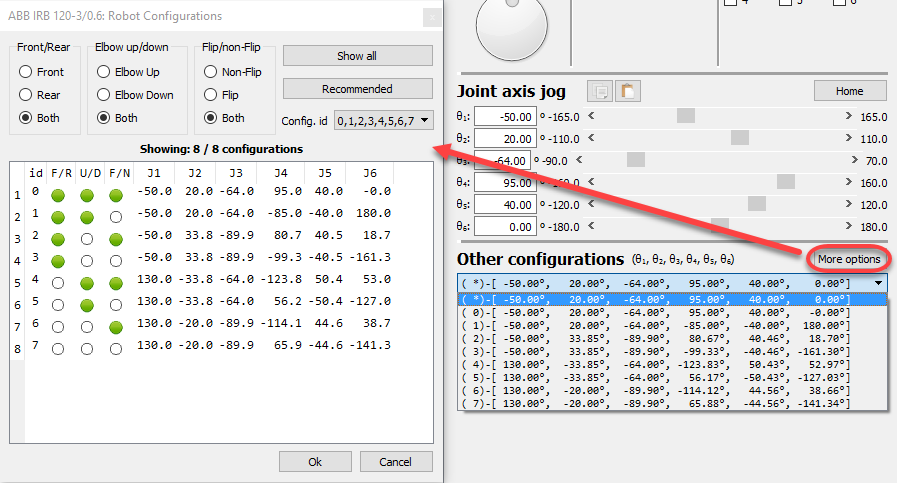
Для стандартного 6-осевого робота обычно существует 8 различных конфигураций для любого положения робота, если предположить, что каждая ось робота может совершить один полный оборот. На практике ограничения по ходу сочленений могут быть более или менее жесткими в зависимости от конкретного робота. Поэтому для определённого положения в зависимости от робота может существовать от 1 до более чем 100 различных конфигураций робота.
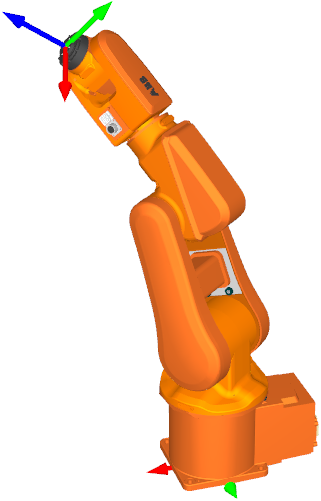
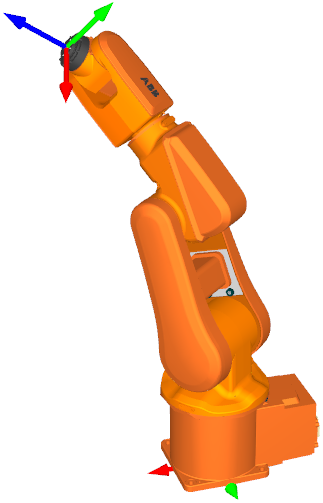
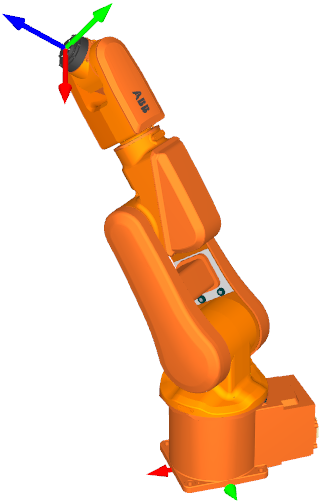
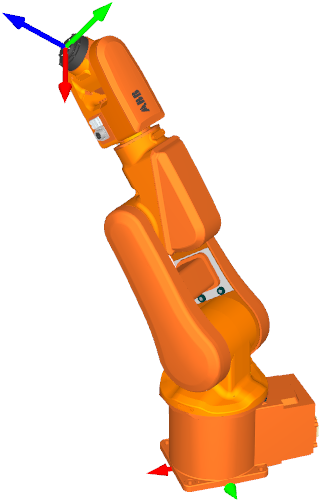
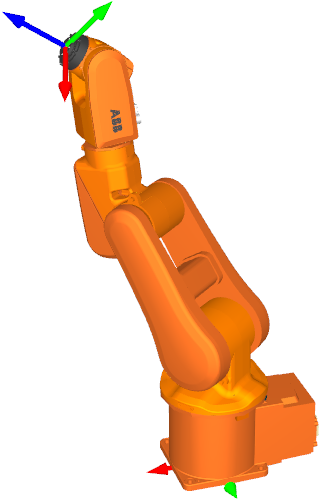
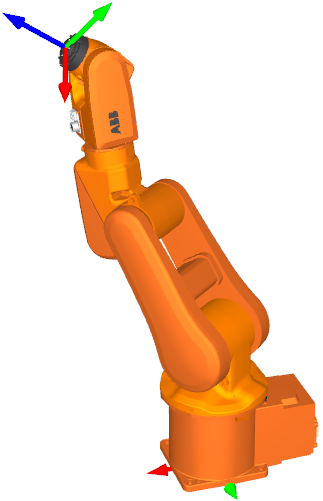
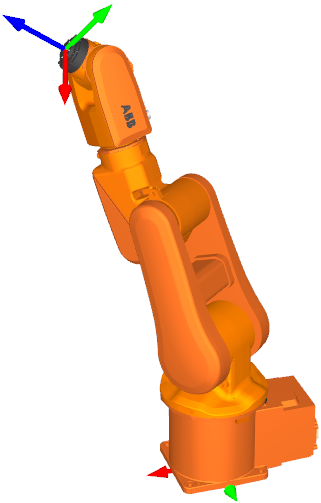
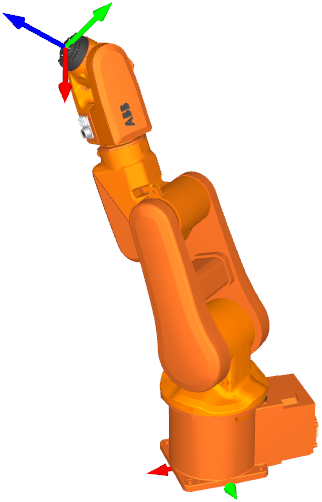
Одна конфигурация робота определяет конкретный способ (режим сборки) достижения положения с помощью робота. Например, локоть робота может быть поднят или опущен (вверх или вниз, U/D), при этом он может быть обращён к цели, либо его база может повернуться на 180 градусов, чтобы достичь цели с обратной стороны (вперед или назад, F/R). Наконец, сочленение 5 может переворачиваться за счёт смены знака, при этом оси 4 и 6 компенсируют это движение (с переворотом или без переворота, F/N). В сумме это даёт 2*2*2=8 конфигураций.


