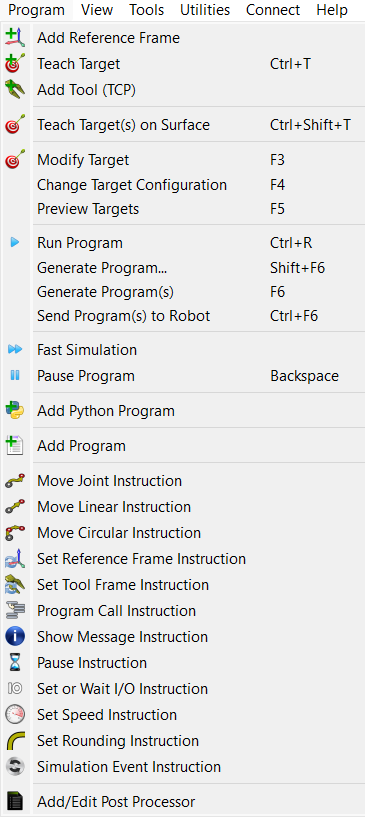
Меню «Программа» содержит все компоненты, связанные с автономным программированием (OLP) и генерацией программ. Можно добавлять к роботам новые программы, системы отсчета, цели или инструменты. Эти компоненты автономного программирования (системы отсчета, инструменты, цели и т. д.) появляются во всех программах, сгенерированных в автономном режиме.
Команда «Добавить систему отсчета» добавит новую систему отсчета, привязанную к корню станции или к другой системе отсчета, если такая система была выбрана.
Команда «Добавить пустой инструмент» добавит новый TCP к роботу. Для добавления нового инструмента не требуется геометрия. Функция «Несколько инструментов» позволяет ссылаться на различные части одной и той же геометрии, связанной с одним инструментом.
Команда «Обучить цель» (Ctrl+T) добавит новую цель в активную систему координат для активного инструмента робота. Активную систему координат и активный инструмент можно выбрать на панели робота. Также можно щелкнуть правой кнопкой мыши по системе отсчета или инструменту, чтобы сделать их активными.
Команда «Обучить цели на поверхности» (Ctrl+Shift+T) позволит пользователю выбирать точки объекта для удобного создания целей. Пример приведён в данном разделе.
Команда «Добавить программу» добавит новую программу, которую можно создать с помощью графического интерфейса пользователя (GUI) RoboDK. Для создания или изменения программы робота данного типа не требуется опыта программирования. Программу робота можно легко и автоматически моделировать и генерировать для конкретного робота.
В разделе «Инструкции программы» документа «Автономное программирование» представлена дополнительная информация о программных инструкциях, доступных через графический интерфейс пользователя.
Опция «Добавить программу на Python» включит в станцию пример программы/макроса/скрипта/модуля на языке Python, связанного с API RoboDK. Программа на Python, использующая API RoboDK, позволяет создавать программы для роботов на основе универсального программного кода (Python). Эти программы можно развернуть для любого конкретного контроллера робота. Также возможно моделировать конкретные задачи для расширения возможностей программ, созданных с помощью графического интерфейса. Эти задачи могут представлять собой подпрограммы робота для автономного или онлайн-программирования либо просто моделировать конкретные события, такие как автоматическое появление объектов в случайных точках для моделирования операций «подъём и размещение». Программа на языке Python представляет собой текстовый файл, встроенный в станцию, и содержит код Python для автоматизации определённых задач в RoboDK. По умолчанию API RoboDK реализуется с использованием языка Python, однако для взаимодействия с RoboDK могут применяться и другие языки программирования.
Примечание: Разница между обычной программой (созданной с помощью функции «Добавить программу»), сгенерированной с помощью графического интерфейса пользователя (GUI), и программой на языке Python (созданной с помощью функции «Добавить программу на Python») заключается в том, что для создания первой не требуется опыта программирования. С другой стороны, макрос на языке Python, использующий API RoboDK, позволяет расширить возможности программы, сгенерированной с помощью графического интерфейса пользователя.
Наконец, можнодобавить или отредактировать постпроцессоры. Постпроцессоры определяют способ генерации программ для конкретного контроллера робота, что позволяет адаптировать синтаксис к требованиям конкретного производителя. Постпроцессоры являются заключительным компонентом процесса автономного программирования.