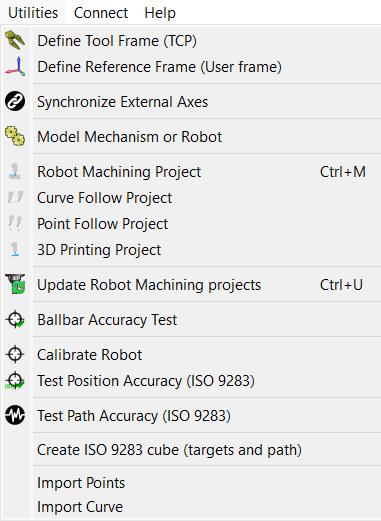
Меню «Утилиты»
Меню «Утилиты» позволяет выполнять конкретные задачи по настройке вашего робота и осуществлению определённых производственных операций, таких как роботизированная механообработка, сверление или 3D-печать.
Функция «Калибровка системы инструмента (TCP)» позволяет откалибровать TCP робота на основе данных реальной настройки, таких как конфигурации сочленений для достижения точки при различных ориентациях. Эта процедура, как правило, доступна на большинстве пультов обучения роботов. RoboDK позволяет откалибровать TCP с использованием любого количества конфигураций. Использование большего числа конфигураций позволяет получить более точное значение TCP. Подробнее о калибровке TCP.
Проект роботизированной механообработки позволяет преобразовывать траектории инструмента механообработки в симуляции работы робота и программы для робота. RoboDK может импортировать программы, созданные для 5-осевого CNC с помощью CAM-программного обеспечения, например, файлы общего G-кода или APT. Эти программы/траектории инструмента можно легко симулировать и преобразовать в программы для робота с помощью RoboDK. Более подробная информация представлена в данном разделе.
Проект следования по кривой аналогичен проекту фрезерования с помощью робота, однако позволяет выбирать в качестве траекторий инструмента кривые, извлечённые из 3D-геометрии. Также можно выбрать опцию «Импорт кривой» для импорта 3D-кривых из файлов CSV или TXT. Эти кривые должны быть представлены в виде списка точек XYZ и, опционально, вектора IJK. Более подробная информация доступна в разделе, посвящённом проекту следования по кривой.
Проект следования по точкам аналогичен проекту фрезерования с помощью робота, однако позволяет выбирать точки, извлечённые из 3D-геометрии, и легко создавать траекторию движения робота. Также можно выбрать опцию «Импорт точек» для импорта 3D-точек из файлов формата CSV или TXT. Эти точки должны быть представлены в виде списка точек XYZ и, опционально, вектора IJK. Более подробная информация доступна в разделе, посвящённом проекту следования по точкам.
Выберите проект 3D-печати, чтобы сгенерировать программу 3D-печати для робота для конкретного объекта. Объект должен быть доступен в станции RoboDK. Траектория 3D-печати преобразуется в G-код в фоновом режиме с помощью слайсера, а затем обрабатывается как траектория 3-осевой механообработки. Более подробная информация представлена в разделе «3D-печать с помощью робота».
Тест точности с использованием Ballbar позволяет проверить рабочие характеристики робота с помощью телескопического устройства Double Ballbar. Более подробная информация о тестировании робота с помощью Ballbar доступна по ссылке: https://robodk.com/ballbar-test.
Функция «Калибровка робота» позволяет настроить проект калибровки робота с целью повышения его точности и определения параметров погрешности. Откалиброванный робот может использоваться в любом проекте автономного программирования RoboDK. Калибровка робота, как правило, повышает его точность в 5 раз или более, в зависимости от модели робота. Для калибровки робота требуется использование измерительных систем, позволяющих проводить измерения робота. Точность и повторяемость робота можно проверить в соответствии со стандартом ISO 9283 до и/или после калибровки. Более подробную информацию о калибровке роботов и тестировании их рабочих характеристик можно найти здесь: https://robodk.com/robot-calibration.