Панель робота
Дважды щелкните по роботу, чтобы открыть панель робота (вы можете дважды щелкнуть по нему в дереве или в 3D-виде). Можно выполнять шаговое перемещение осей робота с помощью раздела «Перемещение по осям сочленений» и вводить конкретные значения осей сочленений в текстовые поля. Значения сочленений и координаты робота должны совпадать со значениями, отображаемыми контроллером вашего робота.
Вы можете дважды щелкнуть по пределам движения сочленений, чтобы изменить пределы осей робота. По умолчанию RoboDK использует те же пределы движения сочленений, что и контроллер робота (физические аппаратные ограничения). В некоторых приложениях могут потребоваться более жесткие ограничения движения сочленений (программные ограничения). Значения сочленений можно скопировать
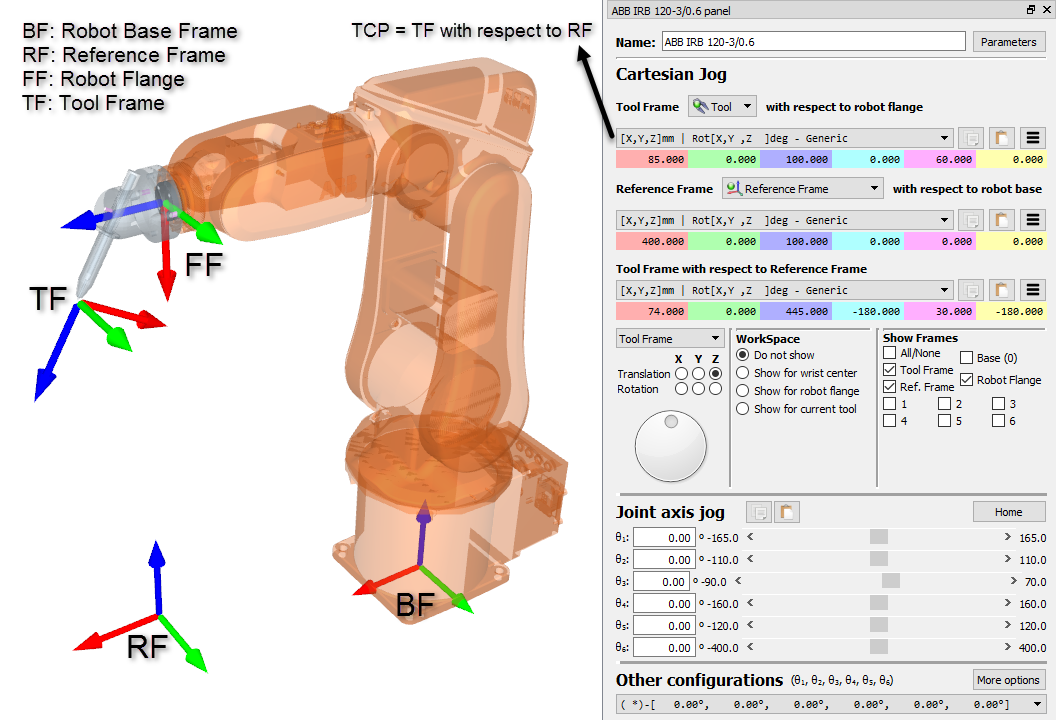
В разделе «Декартово перемещение» отображается вся информация, касающаяся кинематики робота:
●Система инструмента (TF) относительно фланца робота (FF) определяет положение выбранной системы координат инструмента по отношению к фланцу робота. Фланец робота всегда остаётся неизменным, однако система координат инструмента изменяется в зависимости от инструмента, установленного на роботе. В большинстве контроллеров роботов это соотношение также известно как UTOOL, ToolData или просто Tool. Инструмент робота также называется TCP (Tool Center Point — центральная точка инструмента). Выбранный инструмент становится «активным» инструментом. Активный инструмент используется при создании новых целей и программ. Выбранный инструмент отмечен зелёной отметкой на значке:
●Система отсчета (RF) относительно базы робота (BF) определяет, где расположена система отсчета по отношению к системе отсчета базы робота. База робота никогда не перемещается, однако можно использовать различные системы отсчета для определения положения любых объектов относительно одной и той же системы отсчета базы робота. В большинстве контроллеров роботов эта взаимосвязь также известна как UFRAME, WorkObject MFRAME или «Reference». Выбранная система отсчета на панели робота становится «активной» системой координат. Активная система координат используется в качестве ориентира для новых целей и программ робота. Выбранная система отсчета обозначается зелёной отметкой на значке:
●Система инструмента (TF) относительно Системы отсчета (RF) отображает положение активного TCP относительно активной системы координат для текущего положения робота. Измените это значение, чтобы переместить робота. Оси сочленений пересчитываются автоматически. Эти декартовы координаты сохраняются при создании новой цели (Меню «Программа» ➔ «Обучение цели») вместе с осями робота. Цель также привязывается к активной системе координат.
Список возможных конфигураций приведён в разделе «Другие конфигурации». Конфигурация робота определяет конкретное состояние робота без пересечения каких-либо сингулярностей. Для изменения конфигурации требуется пересечение сингулярности. Более подробная информация представлена в разделе «Конфигурации робота».
Наконец, кнопка «Параметры» в правом верхнем углу позволяет выполнять некоторые кинематические настройки, выбирать предпочтительный Постпроцессор или извлекать точные параметры после проекта калибровки робота. Изменение этих значений должно требоваться только в определённых обстоятельствах.


