Система отсчета
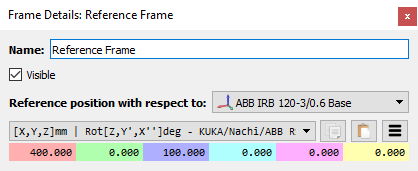
Дважды щелкните по системе отсчета , чтобы просмотреть более подробную информацию об этой системе отсчета и изменить её положение относительно базы робота или любой другой системы отсчета, доступной на станции. По умолчанию отображаемые координаты (поза) являются относительными по отношению к родительской системе отсчета (в данном примере — базе робота).
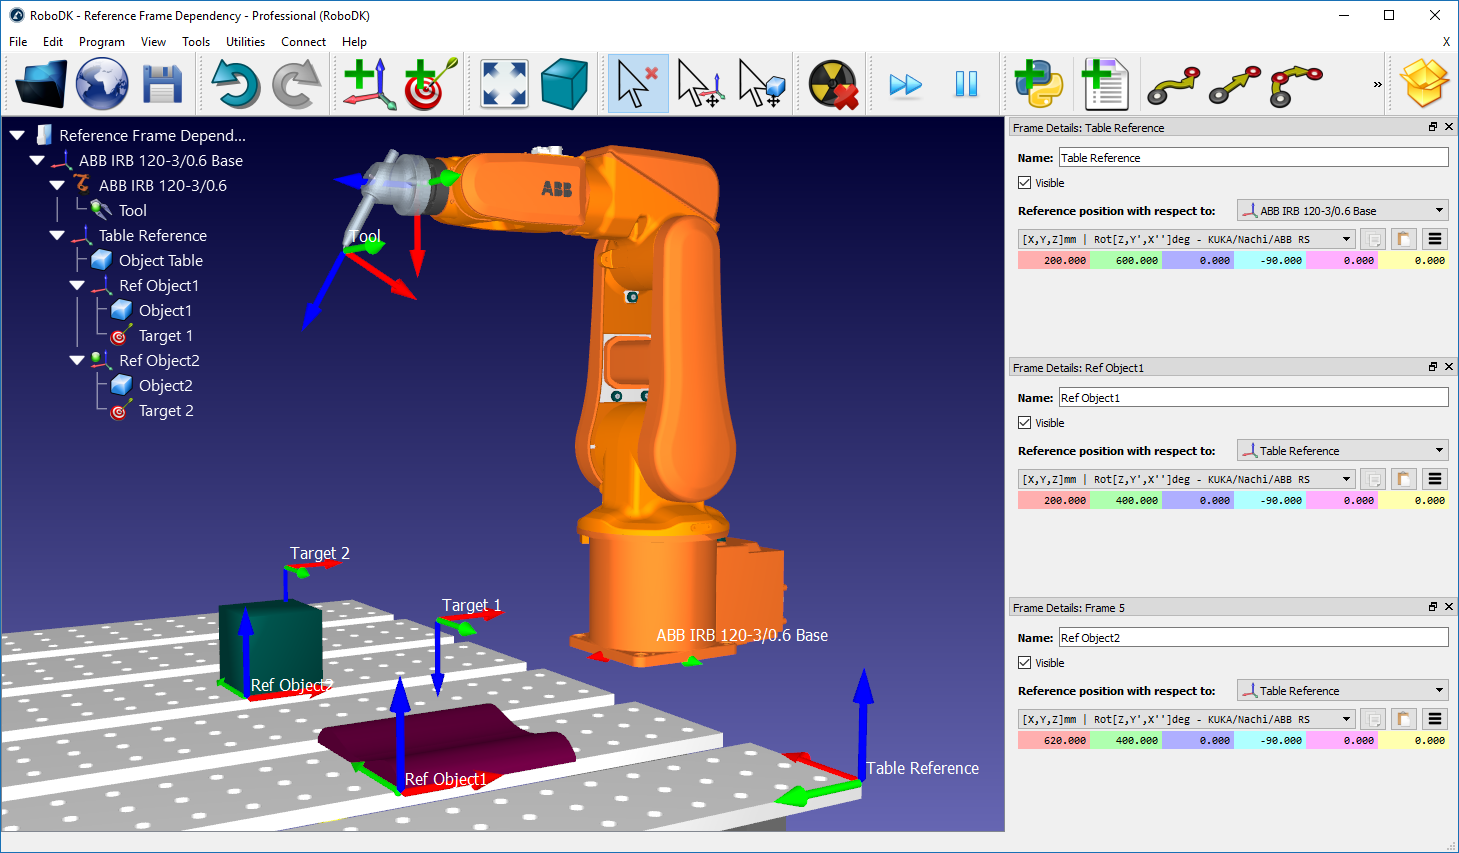
Несколько систем отсчета могут быть связаны друг с другом для моделирования зависимостей, существующих в реальных условиях эксплуатации. Например, стол может занимать определённое положение относительно робота. В таком случае два или более объекта, расположенных на столе, могут занимать определённое положение относительно системы отсчета стола. Перемещение системы отсчета стола не изменит взаимосвязь между объектами и столом, но изменит положение всех объектов относительно робота. На следующем изображении приведён такой пример.