Цель робота
Цели робота позволяют фиксировать конкретные положения робота, чтобы переместить его в указанное место.
Выполните следующие действия, чтобы добавить новую цель и просмотреть привязанную к ней информацию:
●Выберите «Программа» → «
При этом будет зафиксировано текущее положение робота с использованием активной системы координат «
●Щелкните правой кнопкой мыши по цели, затем выберите «Дополнительные параметры…» (F3), чтобы просмотреть записанные значения позы и значения сочленений.
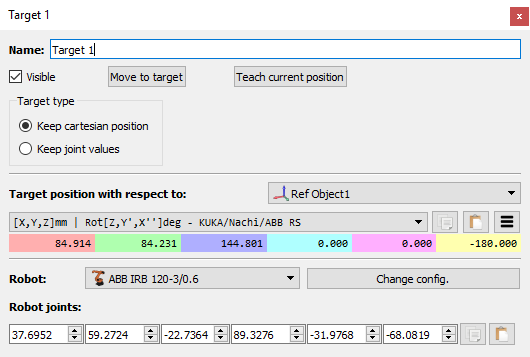
При создании новой цели записывается положение TCP относительно системы отсчета в декартовом пространстве, а также текущие значения осей робота. По умолчанию RoboDK создаёт цели как декартовы (сохранить декартово положение ). В этом случае, если система отсчета будет перемещена, робот будет пытаться достичь положения цели относительно этой системы отсчета.
С другой стороны, можно задать цель в пространстве сочленений (сохранить значения сочленений ). В этом случае цель представляет собой абсолютное положение робота и не изменится при перемещении систем отсчета.
Обычно сначала используются цели в пространстве сочленений для достижения первоначального положения подхода, расположенного рядом с рабочей зоной; затем декартовы цели гарантируют, что траектория инструмента не изменится при изменении системы отсчета или систем инструмента.
Можно просмотреть другие конфигурации для достижения той же позы робота. Более подробная информация приведена в следующем разделе.


