Методы « »
Сервер RoboDK OPC UA также предоставляет ряд методов, позволяющих пользователю динамически получать доступ к данным станции RoboDK.
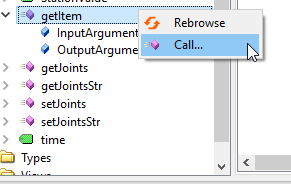
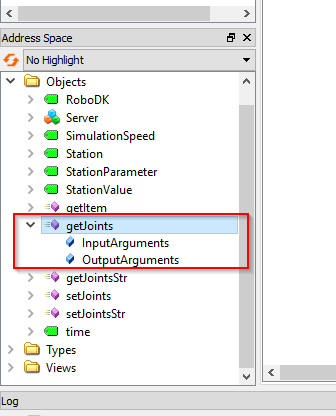
Для выполнения метода достаточно щелкнуть правой кнопкой мыши по методу и выбрать «Call» (Вызов).
getItem
getItem — это метод, позволяющий пользователю получить указатель на ваш элемент.
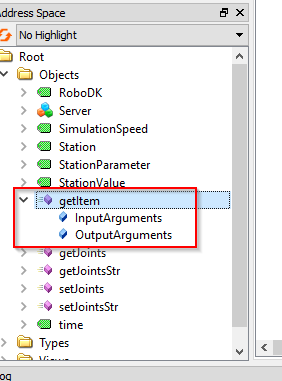
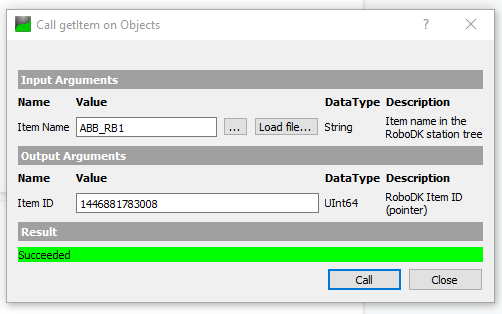
В качестве входных аргументов требуется имя устройства; под именем устройства можно понимать название вашей станции, название робота и т. д. Идентификатор элемента (Item ID) является выходным аргументом, возвращающим указатель на данное устройство.
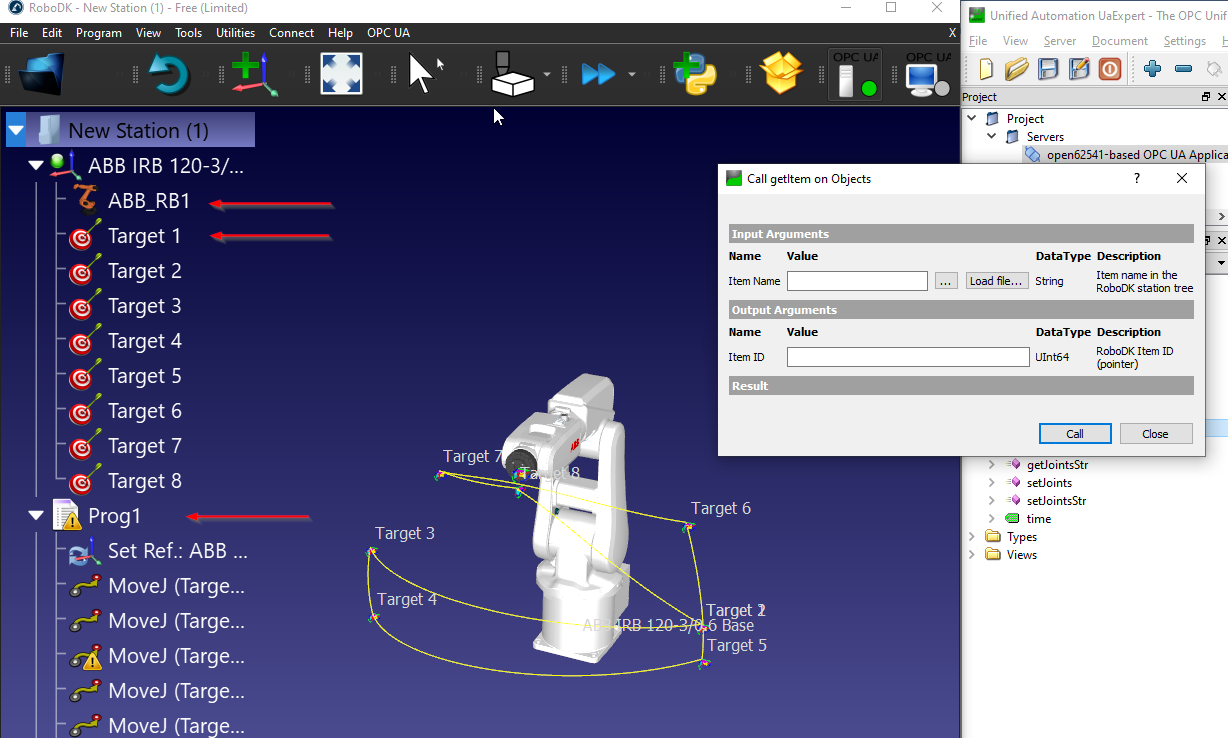
В данном примере я получил идентификатор элемента (указатель) моего робота ABB, названного «ABB_RB1».
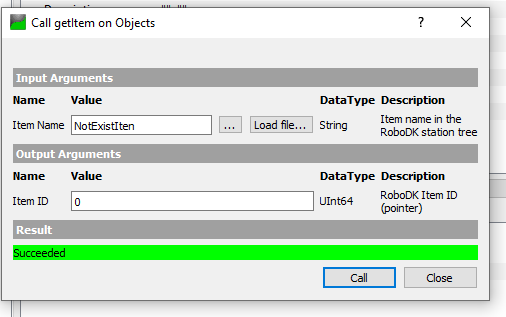
Если имя элемента неверно или не существует на вашей станции, возвращается значение 0.
getJoints
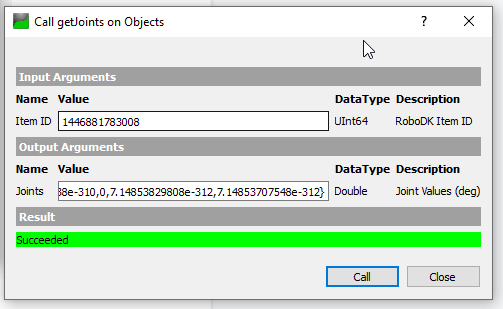
getJoints — это метод, позволяющий пользователю получить значение положения сочленения робота со станции на основе идентификатора элемента.
Идентификатор элемента представляет собой значение указателя вашего элемента, которое можно получить с помощью метода getItem().
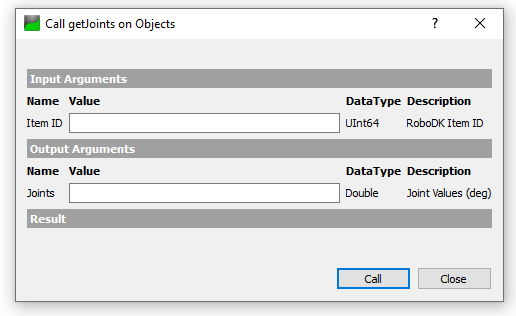
Мы получим идентификатор элемента с именем «ABB_RB1», и в результате будет возвращено значение типа UInt64.
Значения сочленений возвращаются при передаче в метод идентификатора элемента, полученного на предыдущем этапе.
getJointsStr
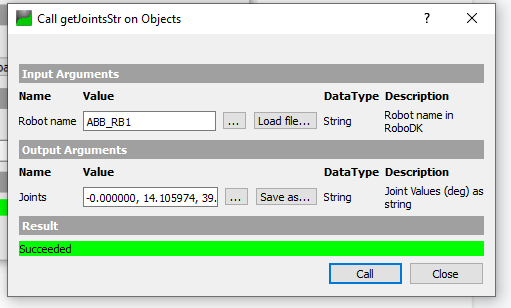
getJointsStr — это метод, позволяющий пользователю получить значения сочленений на основе строкового значения.
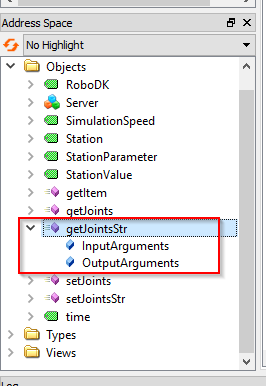
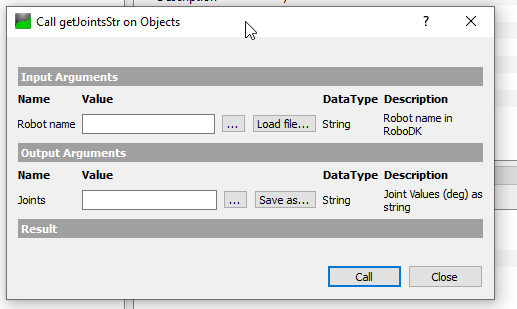
В этот метод можно передать название робота (строку).
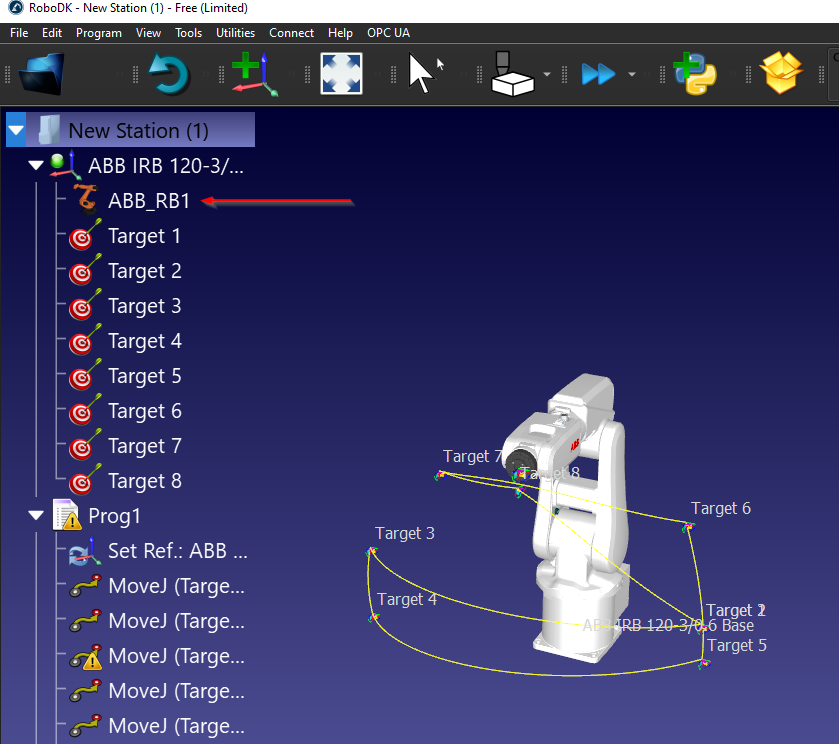
В моей станции имя робота — ABB_RB1.
Достаточно просто передать «ABB_RB1» в параметр «Название робота» и вызвать метод — значение координат сочленений в формате строки будет возвращено.
setJointsStr
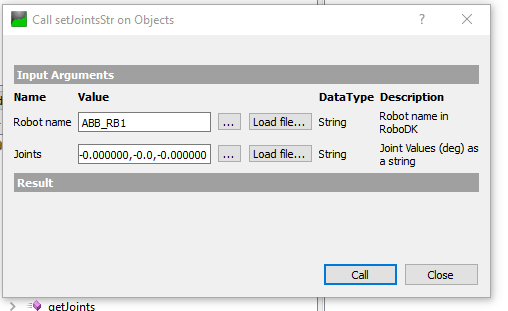
setJointsStr — это метод, позволяющий пользователю установить значение параметра «Joints» робота на основе строкового значения.
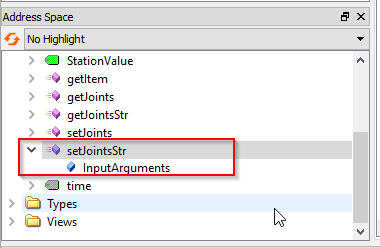
В качестве имени робота передаётся «ABB_RB1», и в параметр «Joints» достаточно просто передать строку со значениями сочленений.
Например: -0.000000,0.000000,-0.000000,-0.000000,-0.0,-0.000000